面向工程师与技术采购人员
01 · 定义需求
先确定最近与最远目标距离、安装位置和线缆长度。选定相机前在真实表面与光照下测试深度质量。
02 · 选型条件
一起确认物理连接器、电压、协议与驱动。接口名称相同不代表电气或软件兼容。
03 · 下单前核验
将防护等级和安装条件与现场环境匹配,分别检查连接器、线缆防护、安装、散热与电池运输。
为什么重要
规格对应所列配置。订购前请确认适配、文档与当前供货情况。
工作距离、光学与连接方式。
面向工程师与技术采购人员
先确定最近与最远目标距离、安装位置和线缆长度。选定相机前在真实表面与光照下测试深度质量。
一起确认物理连接器、电压、协议与驱动。接口名称相同不代表电气或软件兼容。
将防护等级和安装条件与现场环境匹配,分别检查连接器、线缆防护、安装、散热与电池运输。
规格对应所列配置。订购前请确认适配、文档与当前供货情况。
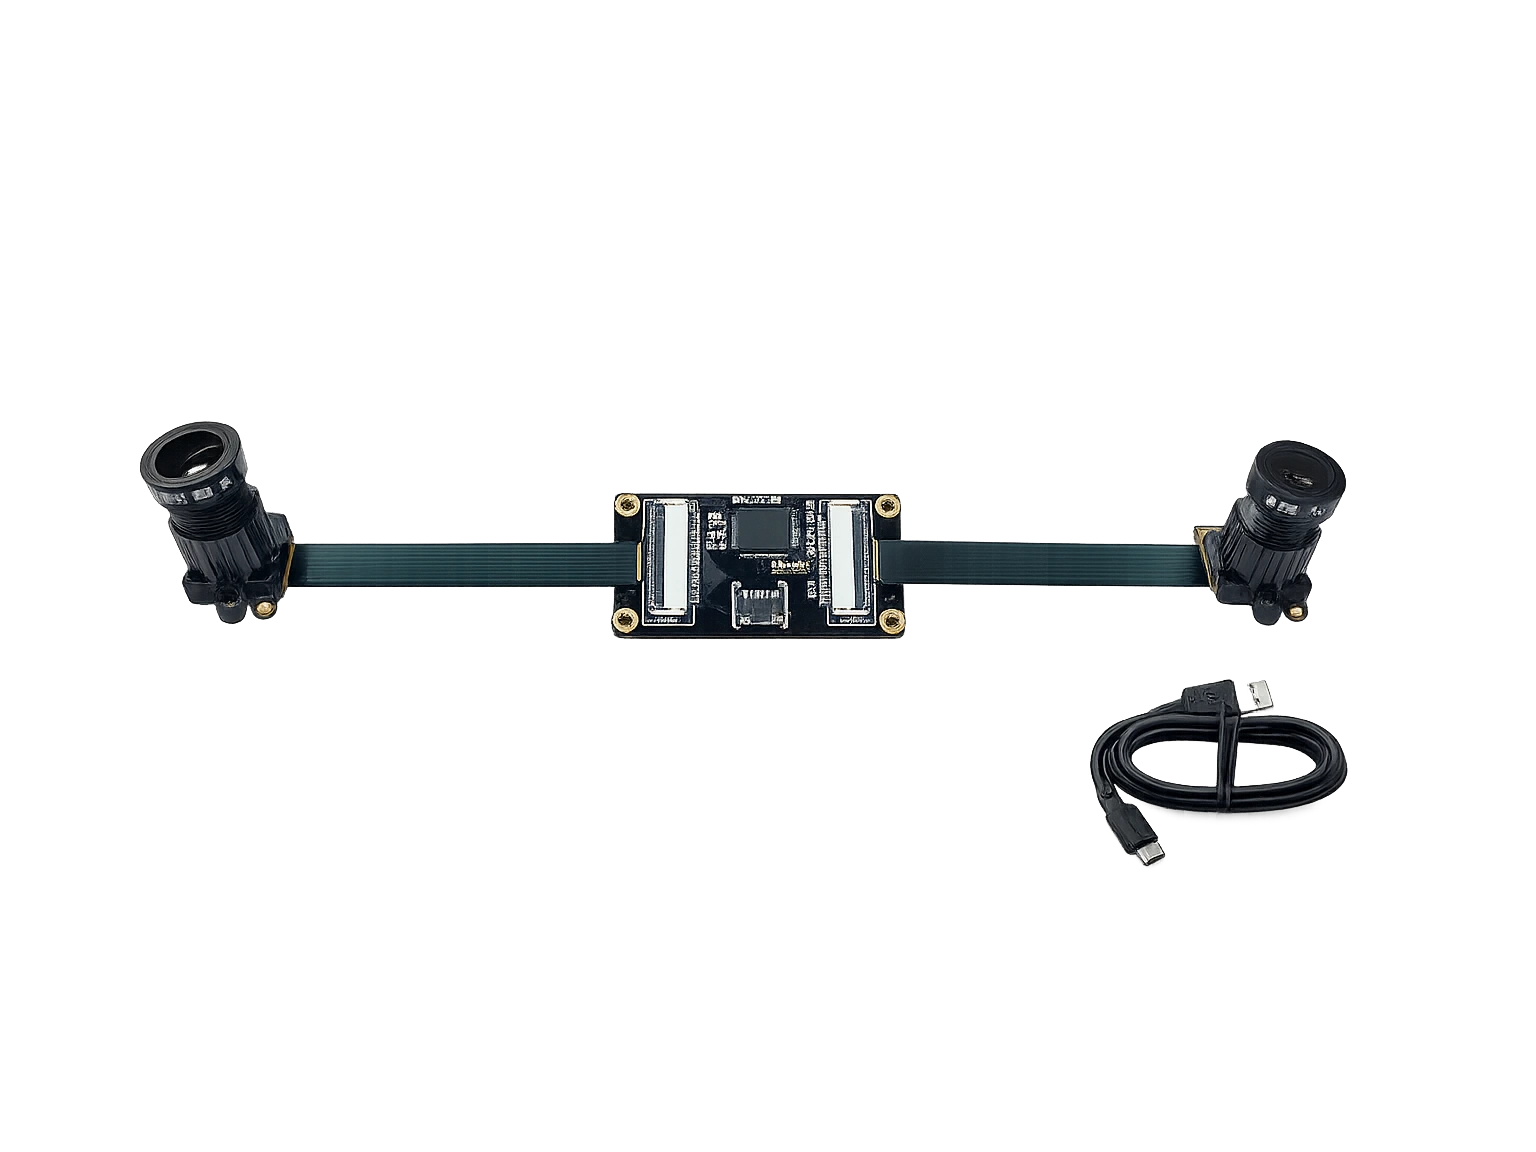
视觉与深度相机
供应商已确认Tannai Robotics
4 MP synchronised stereo camera module with driver-free USB 2.0 output. Depth is computed on the host; the manufacturer supplies calibration samples and sample code.
| Sensor resolution | 4 MP |
|---|---|
| Maximum resolution | 3840 x 1080 |
| Frame rate | 30 fps |
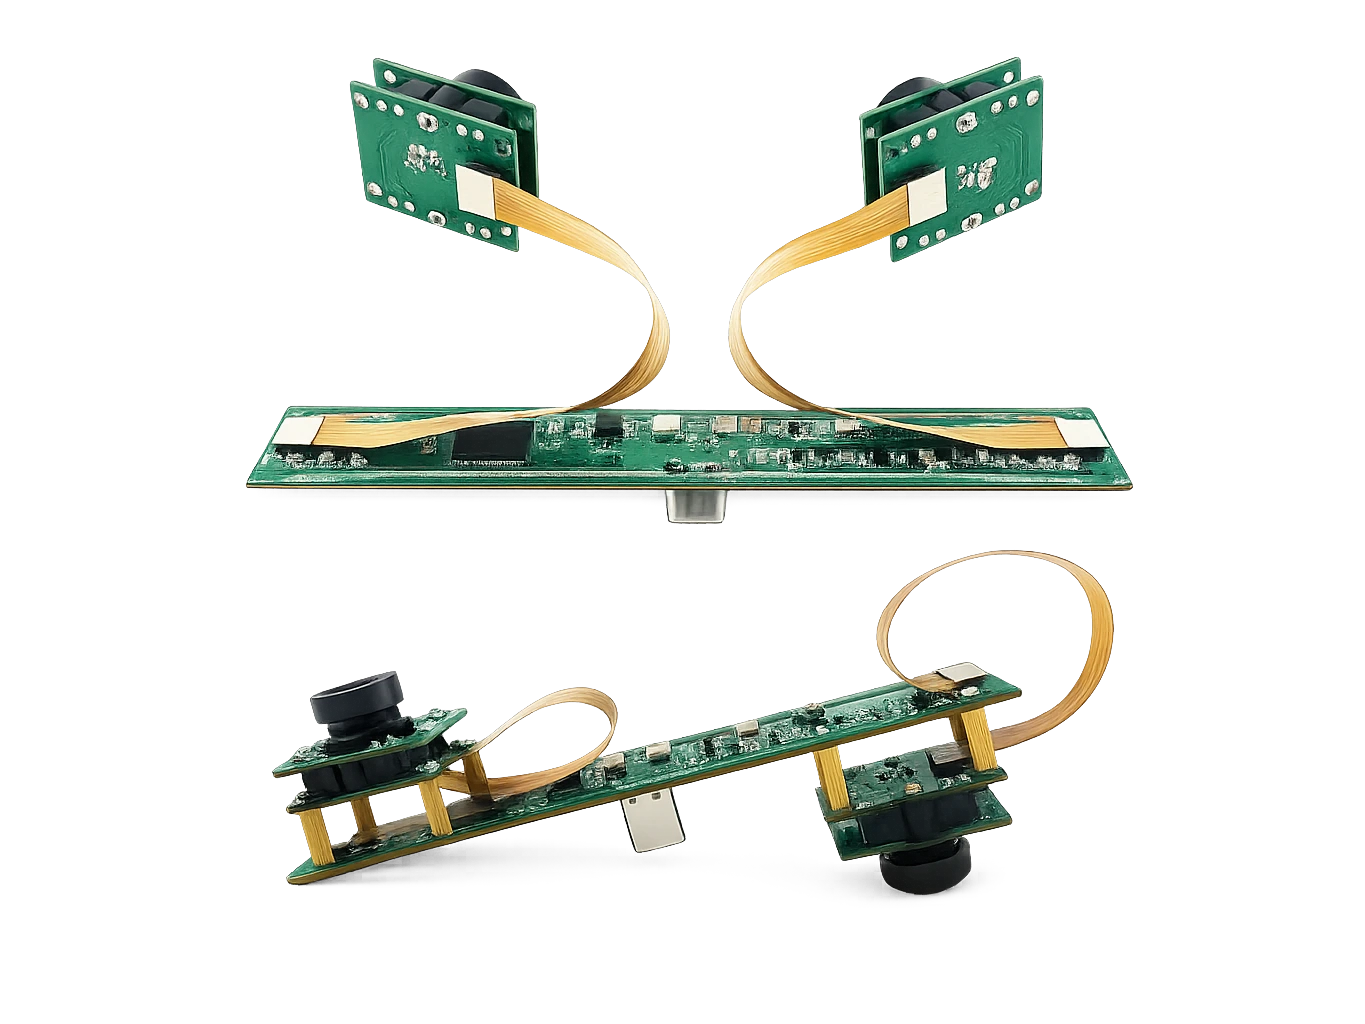
视觉与深度相机
供应商已确认Tannai Robotics
Stereo USB 2.0 camera module with built-in microphone, driver-free UVC, for robot vision development.
| Sensor resolution | 2 x 1080p(合并后 3840 x 1080,4 MP) |
|---|---|
| Frame rate | 30 fps |
| 接口 | USB 2.0,免驱 |
告诉我们应用、数量与必备要求,从配置核验开始。