 コンセプトビジュアル
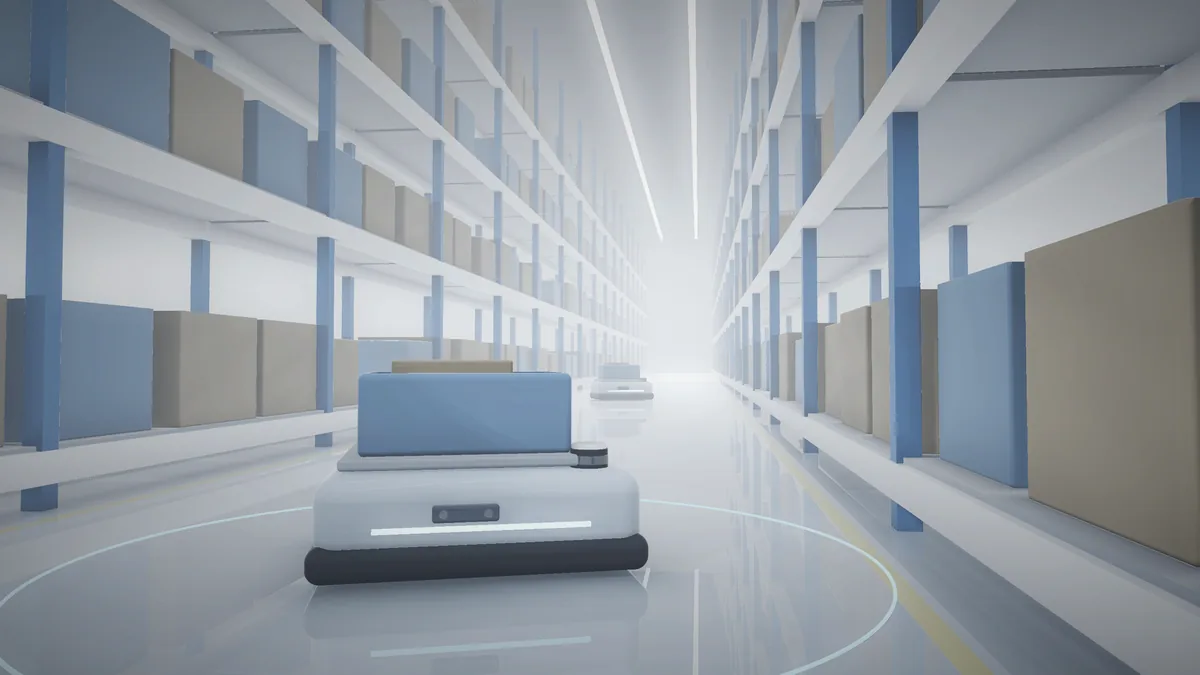
倉庫ロボティクス
ラック通路のロボットが何を感じ、どう計画するか。
15 本はいずれも企画段階で、完成映像ではありません。画像はコンセプト表現であり、納入済みシステムの実演ではありません。
コンセプトビジュアルラック通路のロボットが何を感じ、どう計画するか。
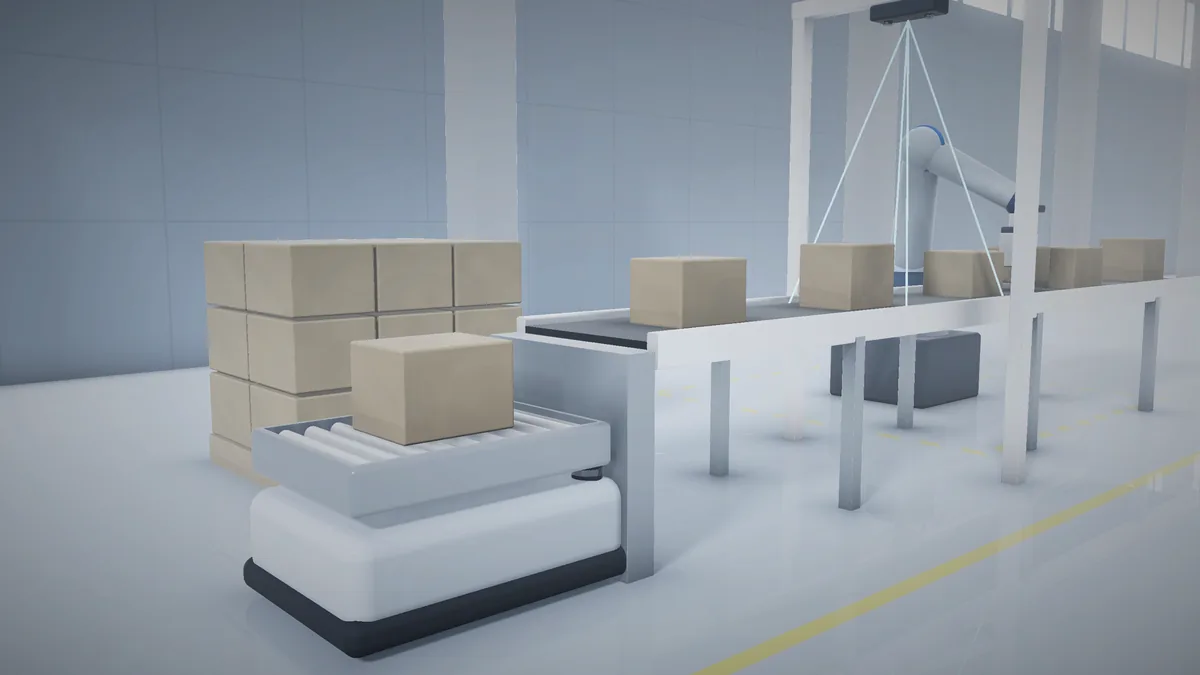 コンセプトビジュアル
コンベア、作業セル、保管をひとつの流れに。
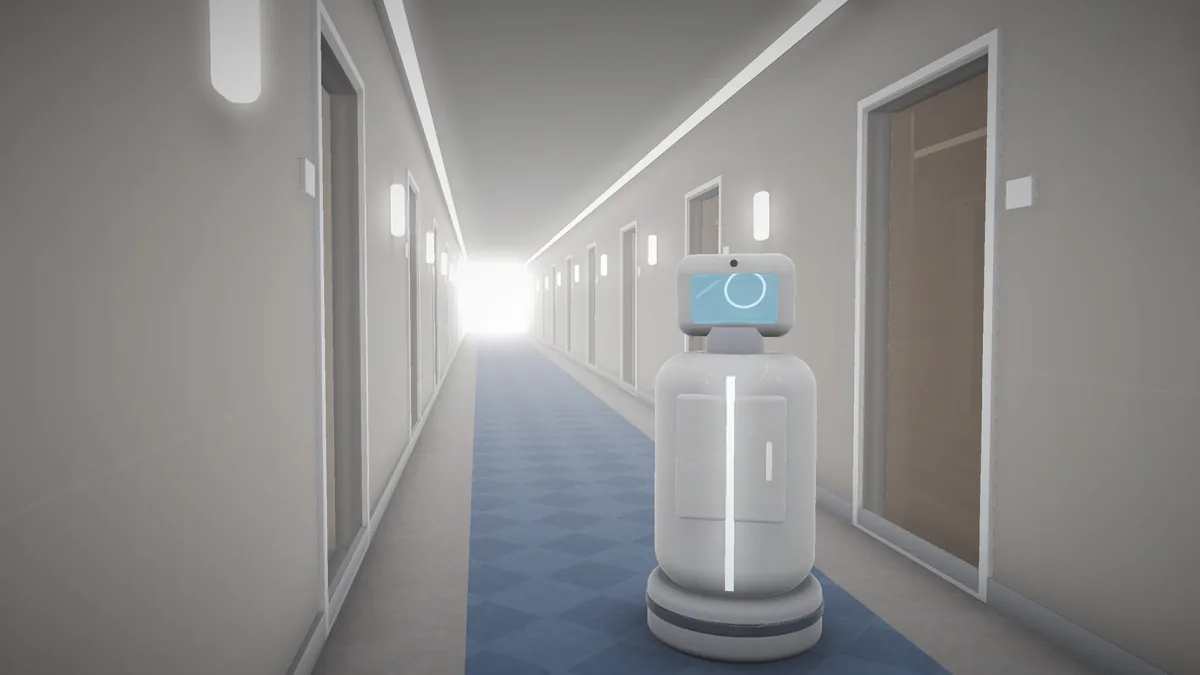 コンセプトビジュアル
廊下、エレベーター、ドア:建物側に必要なもの。
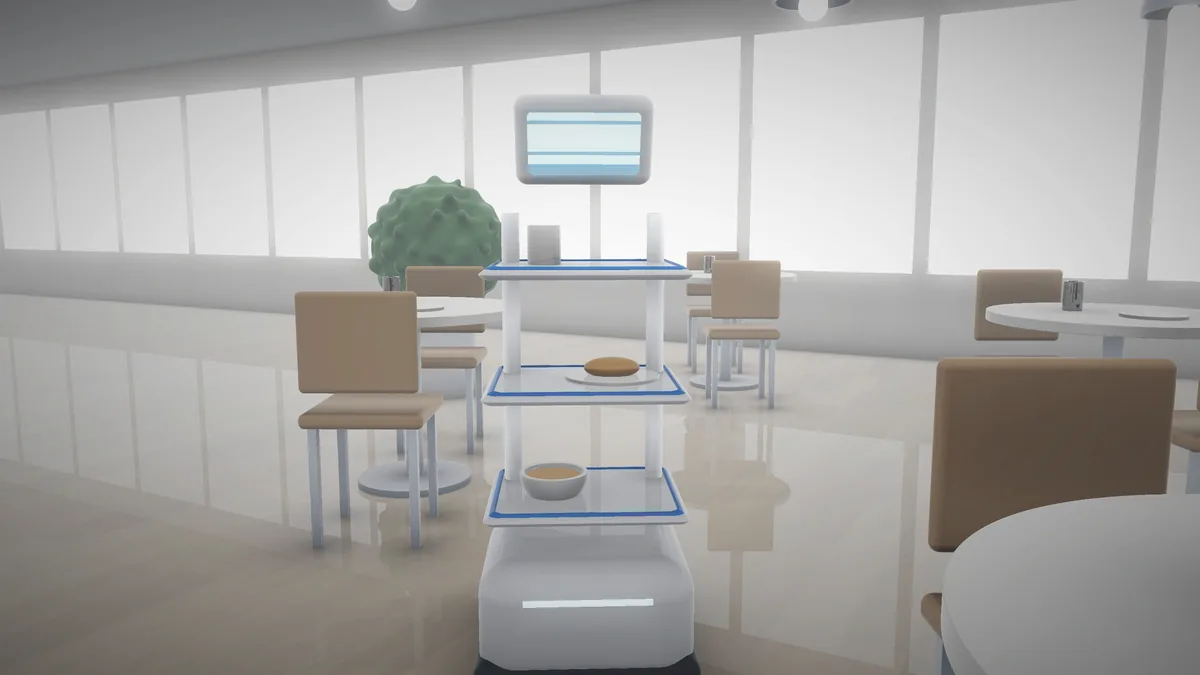 コンセプトビジュアル
混雑したフロアを衝突なく横断する。
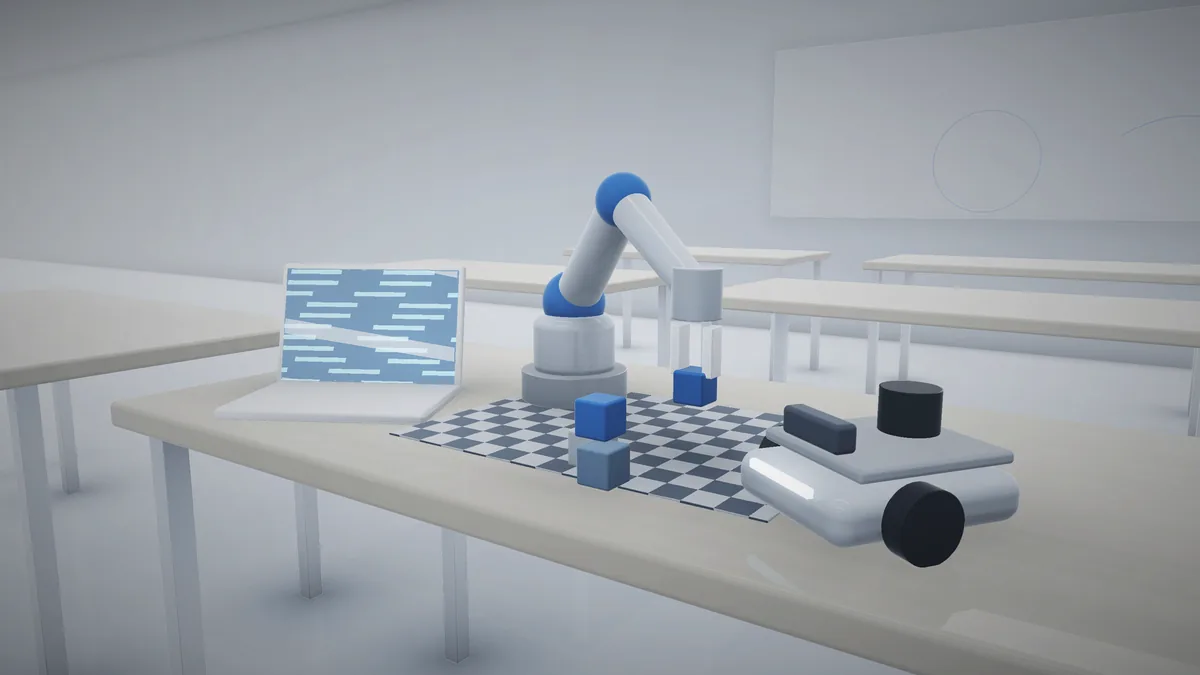 コンセプトビジュアル
ひとつの実習台で、キャリブレーションからピック&プレース、地図作成まで。
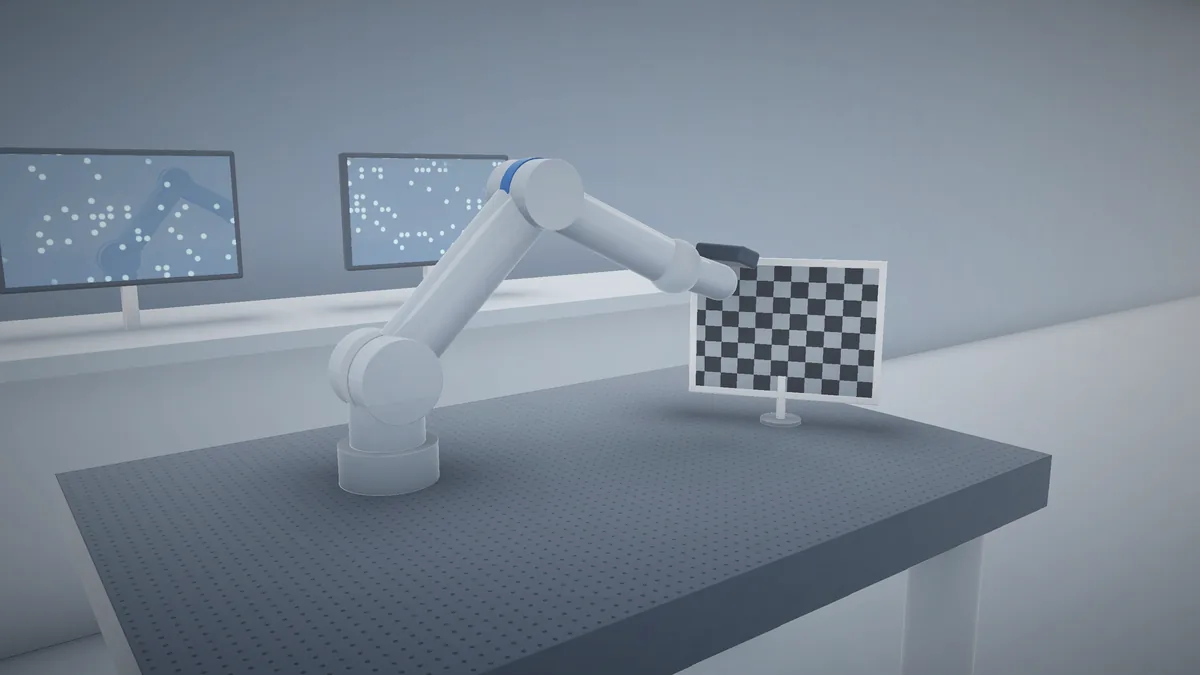 コンセプトビジュアル
キャリブレーション、点群、センサー同期、再現可能なログ。
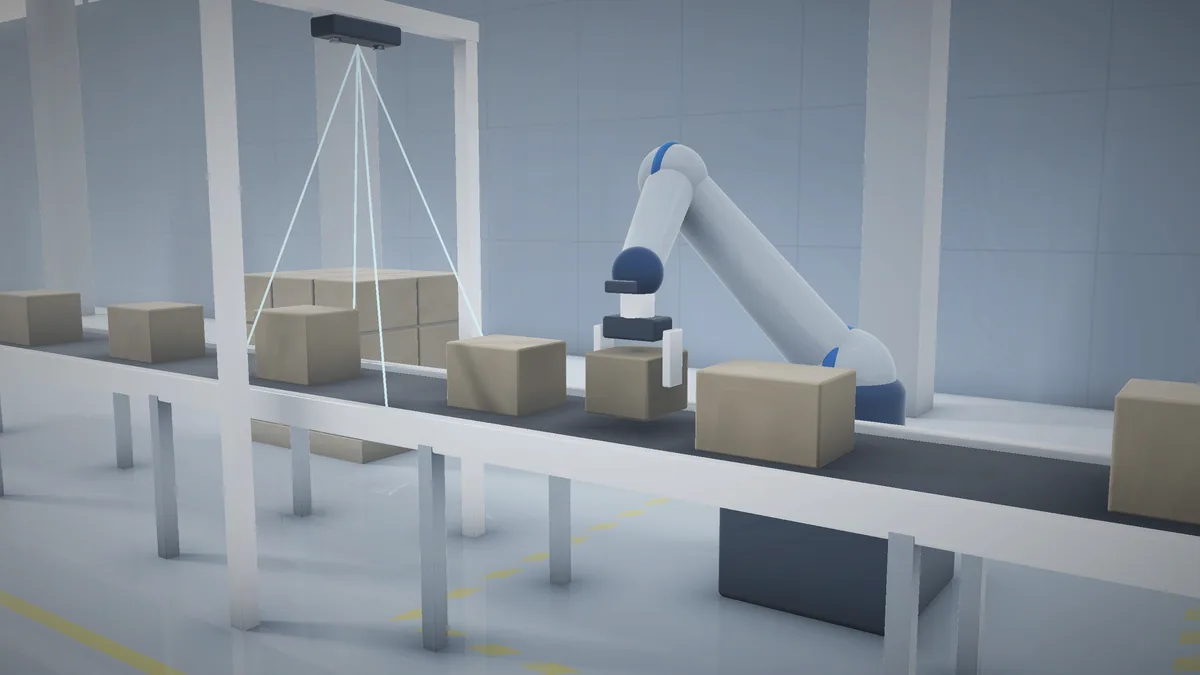 コンセプトビジュアル
ライン上での天井ステレオ、把持、配置確認。
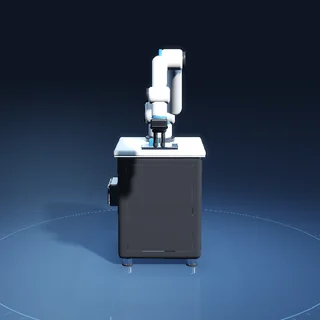 コンセプトビジュアル
素のロボットから統合されたセンシング構成へ。
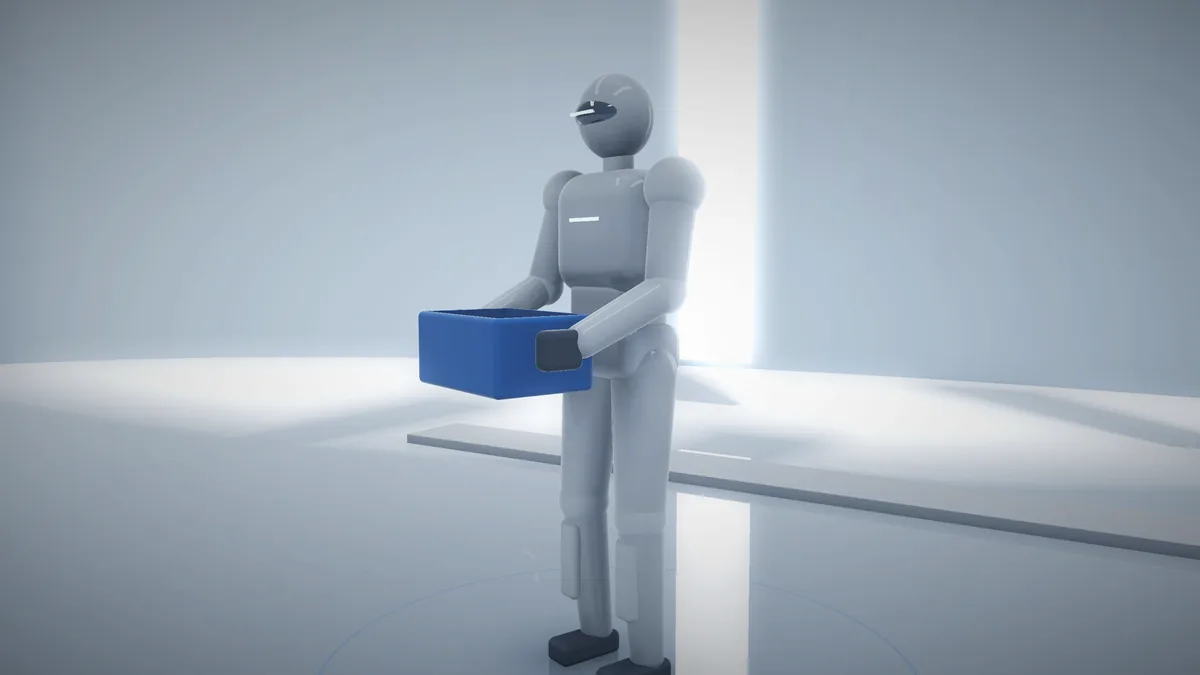 コンセプトビジュアル
インサイトのフィジカル AI トピックの業界背景。
コンセプトビジュアル手首カメラが 2 つの視点から深度、姿勢、安全な把持を導く仕組み。
コンセプトビジュアル飛行時間、ひとつの走査面、そしてスキャンが地図になるまで。
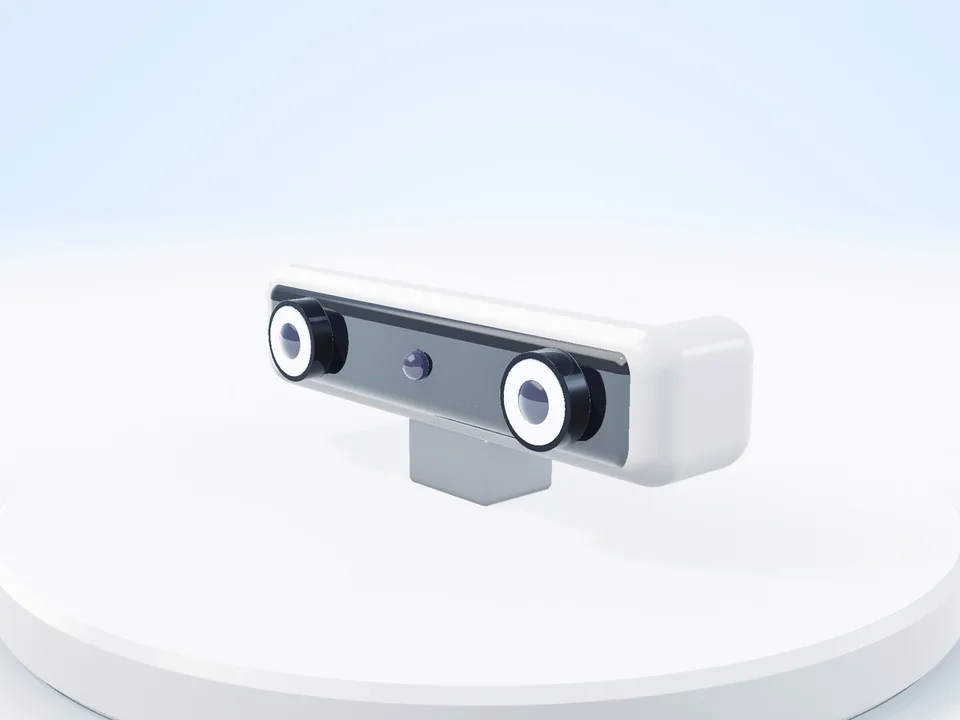 コンセプトビジュアル
ステレオ幾何、深度マップ、点群、それぞれの限界。
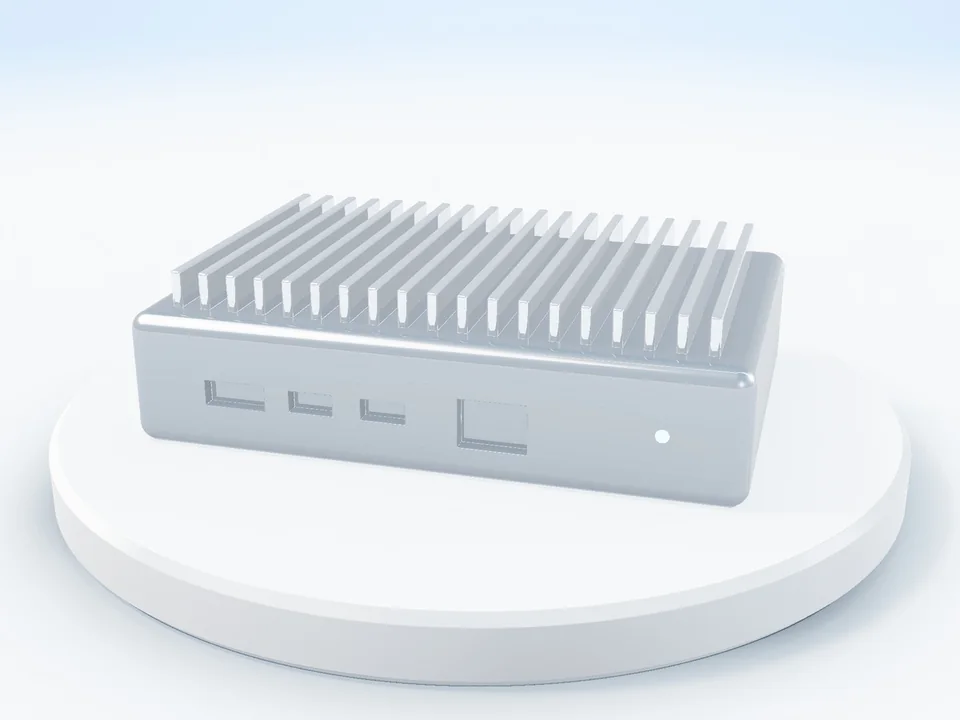 コンセプトビジュアル
ロボットで何が動くかを、ツールチェーン、メモリ、I/O が決める理由。
 コンセプトビジュアル
コネクタ、プロトコル、ドライバー、時刻:層がどう噛み合うか。
コンセプトビジュアル倉庫からサービス現場までのコンセプト小品集。