 콘셉트 시각화
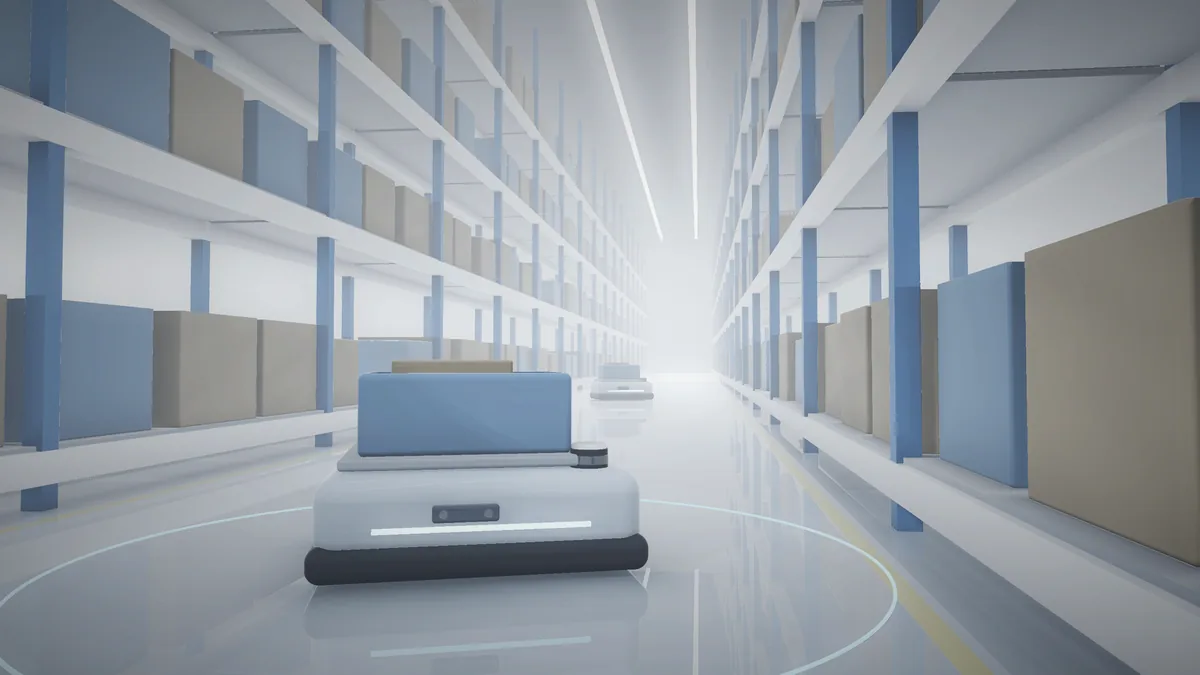
창고 로보틱스
랙 통로의 로봇이 무엇을 감지하고 어떻게 계획하는가.
15편 모두 기획 단계이며 공개된 완성 영상이 아닙니다. 이미지는 콘셉트 시각화로, 납품된 시스템의 시연이 아닙니다.
콘셉트 시각화랙 통로의 로봇이 무엇을 감지하고 어떻게 계획하는가.
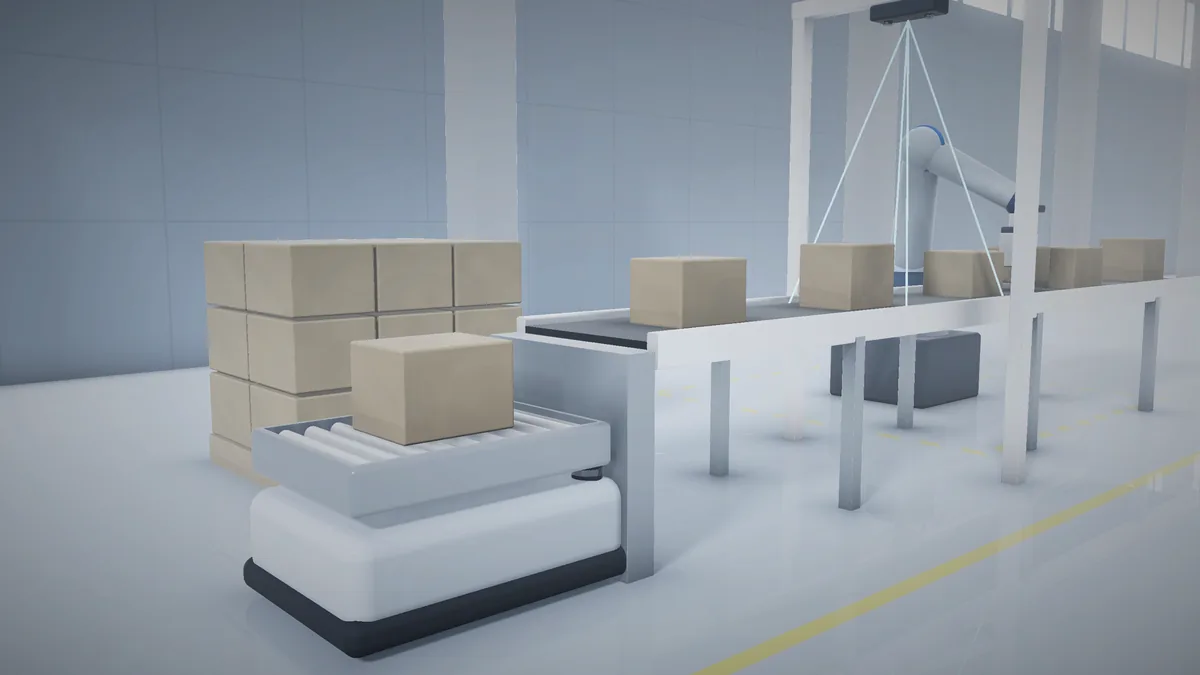 콘셉트 시각화
컨베이어, 작업 셀, 보관을 하나의 흐름으로.
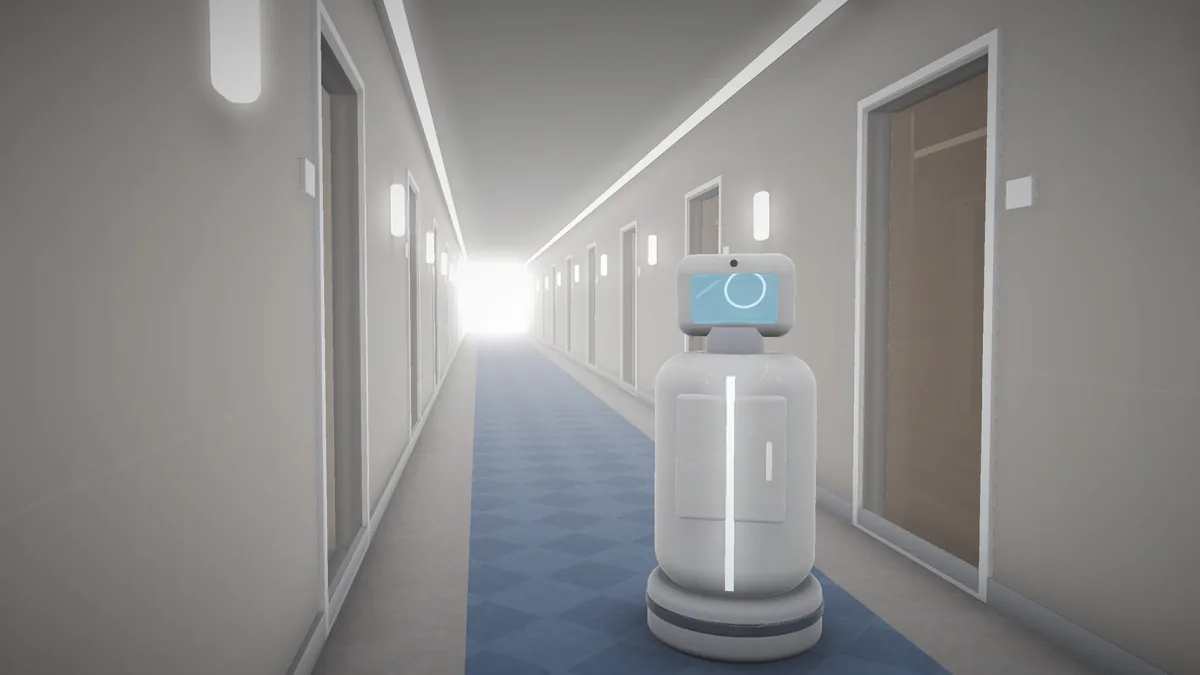 콘셉트 시각화
복도, 엘리베이터, 문: 건물이 갖춰야 할 것.
 콘셉트 시각화
붐비는 서비스 공간을 충돌 없이 횡단.
 콘셉트 시각화
하나의 실습대에서 보정부터 픽앤플레이스, 매핑까지.
 콘셉트 시각화
보정, 포인트 클라우드, 센서 동기화, 재현 가능한 로그.
 콘셉트 시각화
라인 위 천장 스테레오, 파지, 배치 확인.
 콘셉트 시각화
기본 로봇에서 통합 인식 스택으로.
 콘셉트 시각화
인사이트의 피지컬 AI 주제를 위한 산업 맥락.
콘셉트 시각화손목 카메라가 두 시점을 뎁스, 자세, 안전한 파지로 바꾸는 방법.
콘셉트 시각화비행시간, 하나의 스캔 평면, 그리고 스캔이 지도가 되는 과정.
 콘셉트 시각화
스테레오 기하, 뎁스 맵, 포인트 클라우드와 그 한계.
 콘셉트 시각화
툴체인, 메모리, I/O가 로봇에서 무엇이 실행될지 결정하는 이유.
 콘셉트 시각화
커넥터, 프로토콜, 드라이버, 시간: 계층이 맞물리는 방식.
콘셉트 시각화창고에서 서비스 현장까지의 콘셉트 단편.