围绕应用选型。

连接问题、选型条件与硬件。推荐仅为选型起点,不代表兼容性保证。

类别示意图 · 非产品实拍
类别示意图 · 非产品实拍
01 / 03

机器人视觉

先确定最近与最远目标距离、安装位置和线缆长度。选定相机前在真实表面与光照下测试深度质量。

选型条件

  • 工作距离、光学与连接方式。

典型接口 · 按产品核验

USB-C / Ethernet / PoE

推荐类别

视觉与深度相机

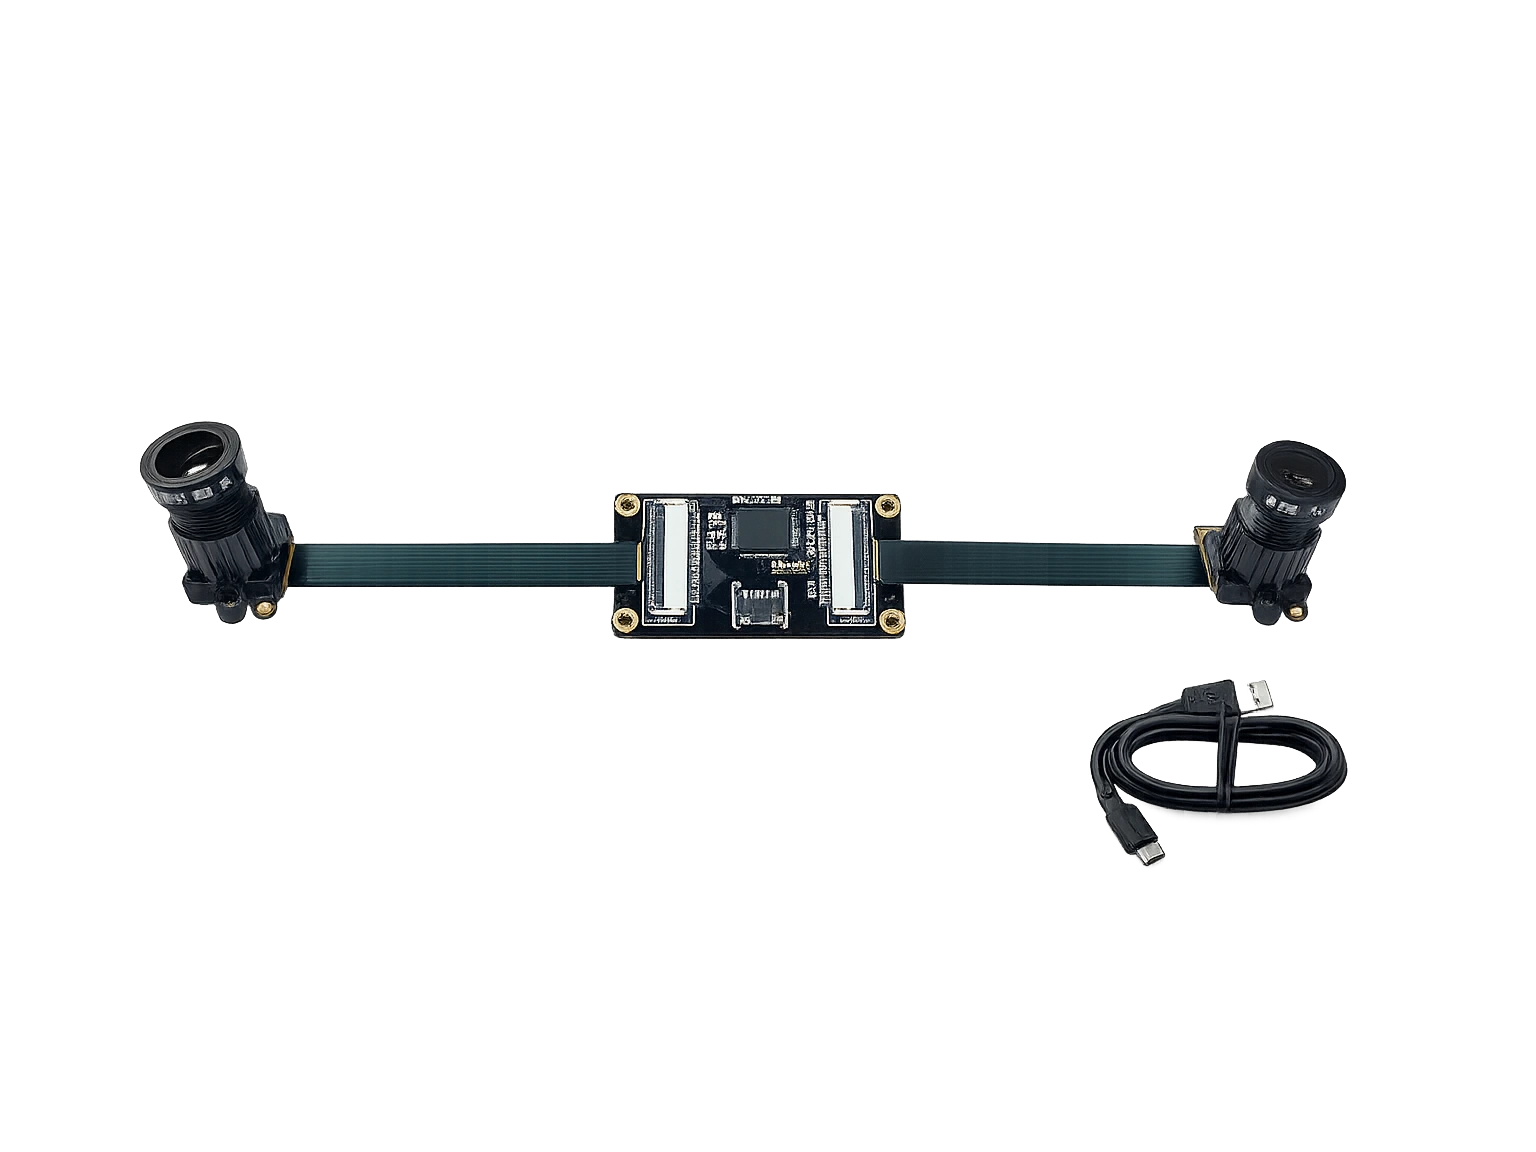
Tannai Robotics 4MP Synchronized Stereo Depth Module

视觉与深度相机

供应商已确认

Tannai Robotics

TR-CAM-S4M

4 MP synchronised stereo camera module with driver-free USB 2.0 output. Depth is computed on the host; the manufacturer supplies calibration samples and sample code.

Sensor resolution4 MP
Maximum resolution3840 x 1080
Frame rate30 fps
报价下单US$103参考价格 · 以确认报价为准此产品尚未接通在线结账,请提交购买申请确认订单详情。
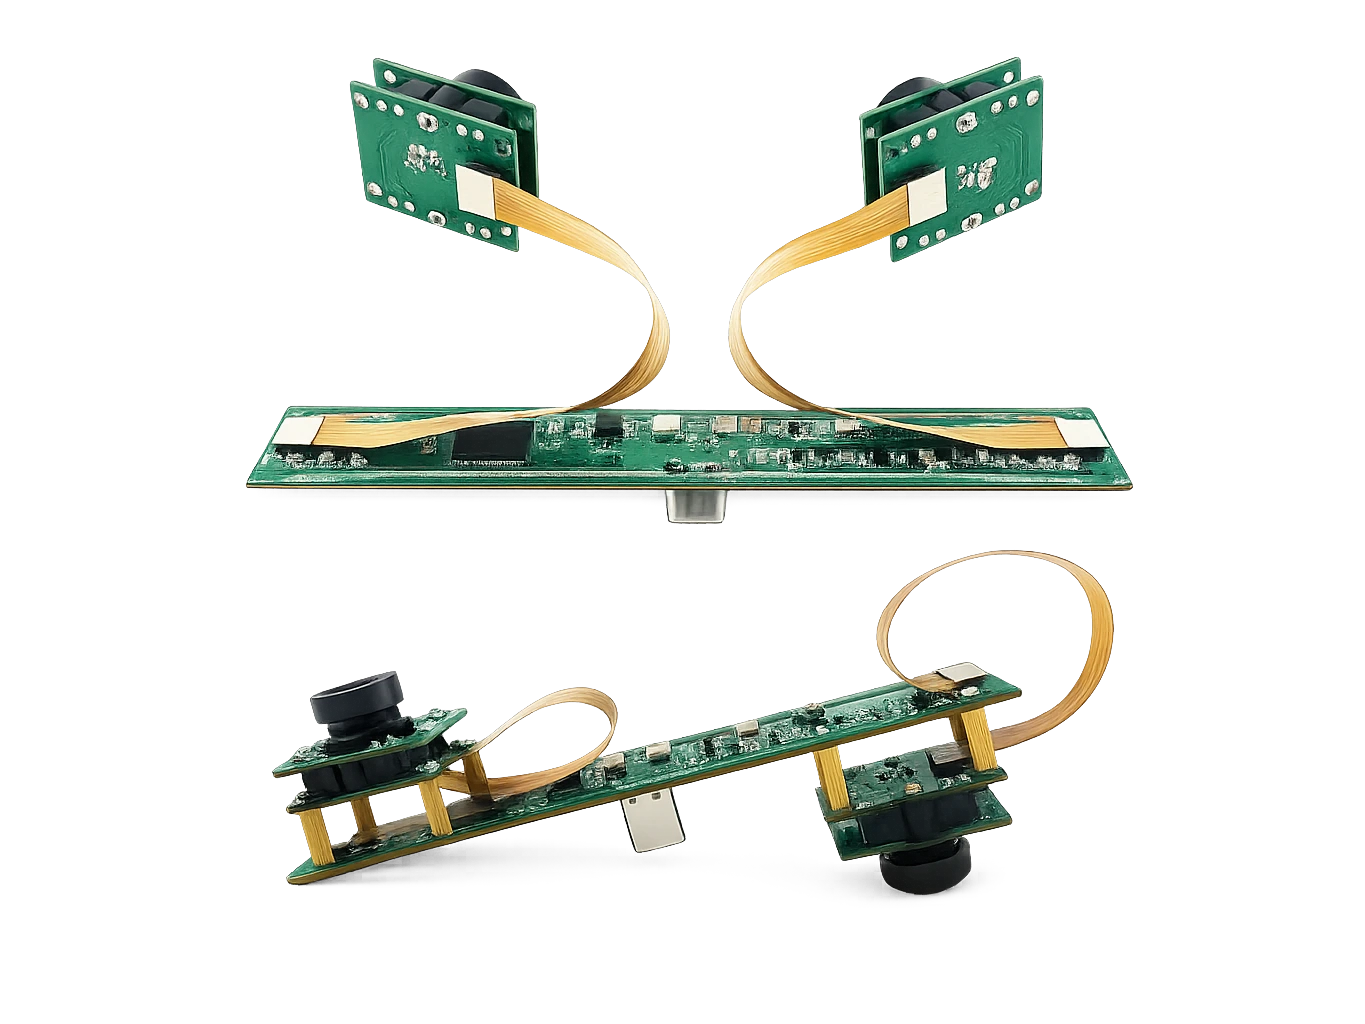
Tannai Robotics 4MP USB2.0 Driver-Free Stereo Camera

视觉与深度相机

供应商已确认

Tannai Robotics

TR-CAM-U4M

Stereo USB 2.0 camera module with built-in microphone, driver-free UVC, for robot vision development.

Sensor resolution2 x 1080p(合并后 3840 x 1080,4 MP)
Frame rate30 fps
接口USB 2.0,免驱
报价下单US$166参考价格 · 以确认报价为准此产品尚未接通在线结账,请提交购买申请确认订单详情。
类别示意图 · 非产品实拍
类别示意图 · 非产品实拍
02 / 03

SLAM 与导航

按实际安装高度绘制视场,结合导航软件检查近距盲区、传感器质量与点云处理预算。

选型条件

  • 视场角、近距感知与导航。

典型接口 · 按产品核验

SDK / API

推荐类别

激光雷达与感知

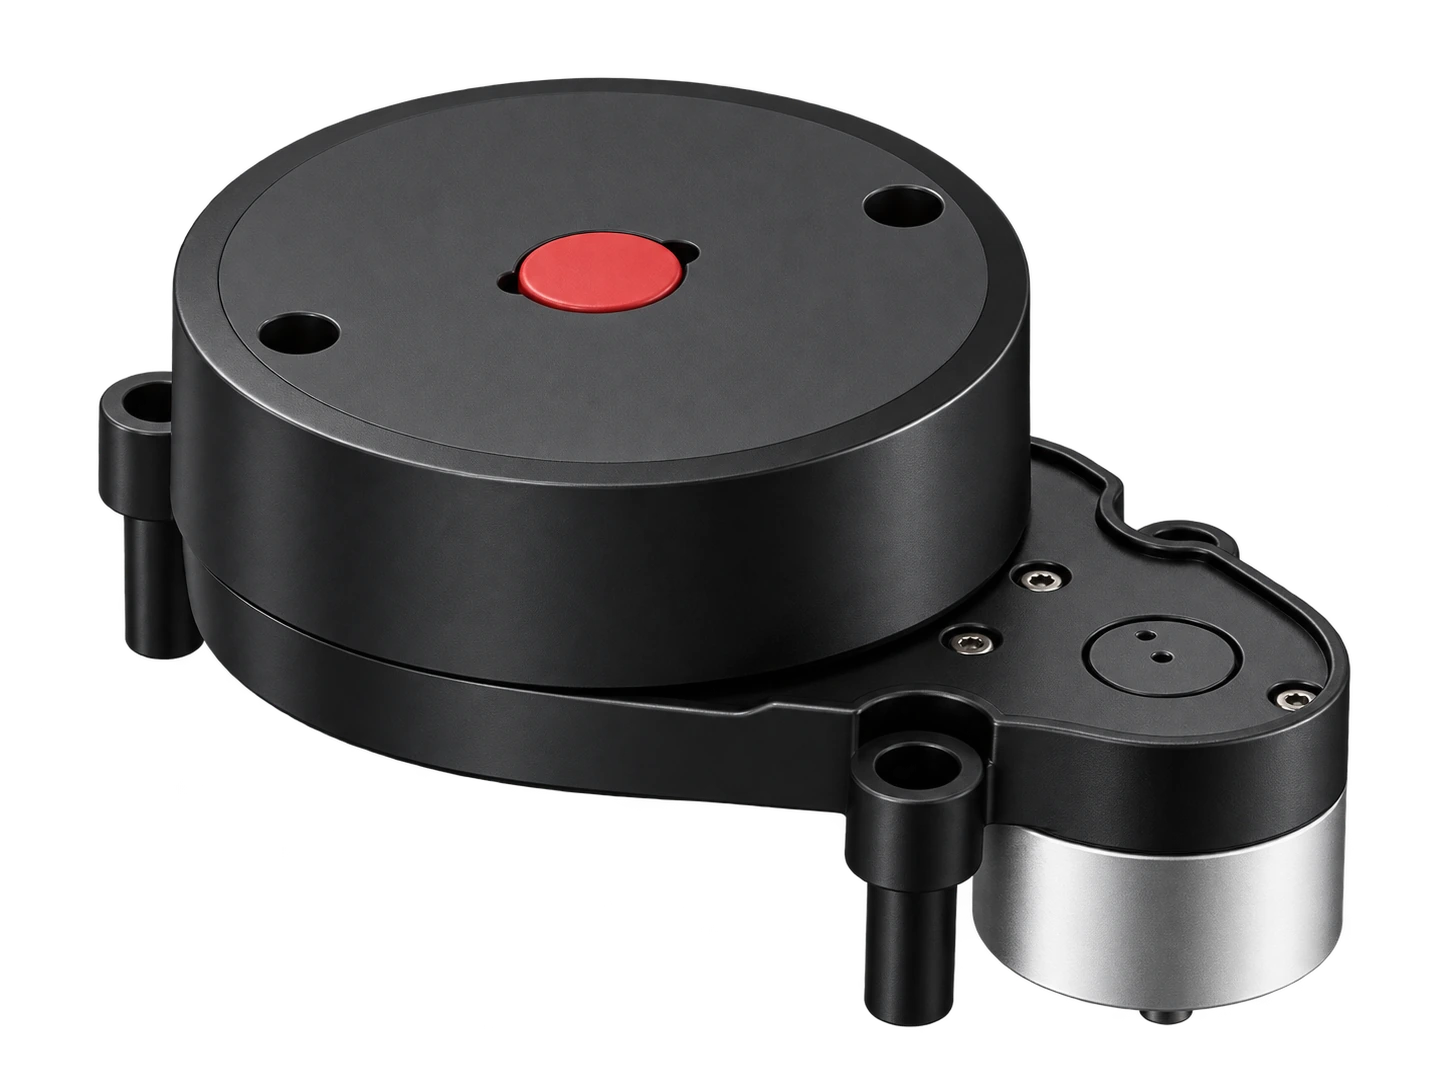
Tannai Robotics 360-Degree DTOF LiDAR

激光雷达与感知

供应商已确认

Tannai Robotics

TR-LID-D500

360-degree DTOF laser scanner with 0.03 m minimum range, 12 m maximum range and ±10 mm ranging accuracy. Serial (UART) output via the included USB adapter board; threaded mounting.

最小量程0.03 m
Ranging accuracy±10 mm
接口串口(UART),通过随附的 USB 转接板连接
报价下单US$193参考价格 · 以确认报价为准此产品尚未接通在线结账,请提交购买申请确认订单详情。
类别示意图 · 非产品实拍
类别示意图 · 非产品实拍
03 / 03

边缘 AI 机器人

比较算力前先选择推理工具链,确认内存、模型转换、操作系统与 I/O。单一 TOPS 数值不能证明应用性能。

选型条件

  • 算力、内存与部署工具链。

典型接口 · 按产品核验

USB / CAN

推荐类别

边缘 AI 与计算

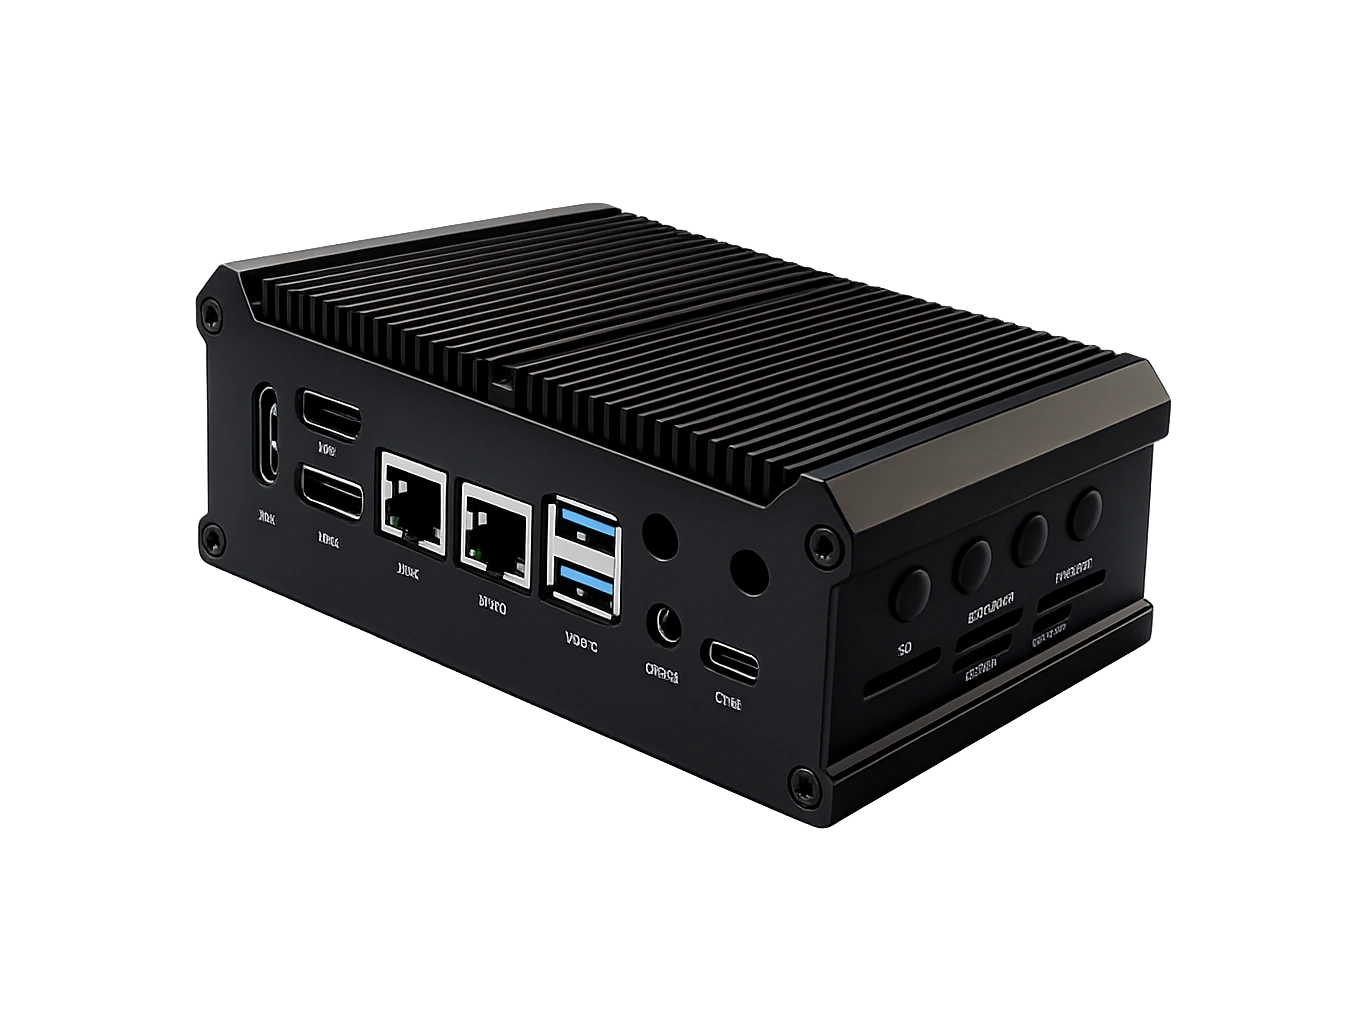
Tannai Robotics RK3588 AI Box

边缘 AI 与计算

供应商已确认

Tannai Robotics

TR-EDGE-3588

搭载 6 TOPS NPU 的 Rockchip RK3588 边缘计算机,用于机器人端推理与控制。

SoCRockchip RK3588
内存4 GB(可选 8 GB)
接口Ethernet, HDMI
报价下单US$672参考价格 · 以确认报价为准此产品尚未接通在线结账,请提交购买申请确认订单详情。
探索机器人应用概念。

以下八个场景为项目需求沟通的概念视觉,不是目录商品、已交付项目或经验证的兼容性声明。

不确定哪款机器人适合你的项目?

告诉我们应用、数量与必备要求,从配置核验开始。

申请配置核验

搜索

按 Esc 关闭

申请报价