面向工程师与技术采购人员
01 · 定义需求
按实际安装高度绘制视场,结合导航软件检查近距盲区、传感器质量与点云处理预算。
02 · 选型条件
比较算力前先选择推理工具链,确认内存、模型转换、操作系统与 I/O。单一 TOPS 数值不能证明应用性能。
03 · 下单前核验
将防护等级和安装条件与现场环境匹配,分别检查连接器、线缆防护、安装、散热与电池运输。
为什么重要
规格对应所列配置。订购前请确认适配、文档与当前供货情况。
视场角、近距感知与导航。
面向工程师与技术采购人员
按实际安装高度绘制视场,结合导航软件检查近距盲区、传感器质量与点云处理预算。
比较算力前先选择推理工具链,确认内存、模型转换、操作系统与 I/O。单一 TOPS 数值不能证明应用性能。
将防护等级和安装条件与现场环境匹配,分别检查连接器、线缆防护、安装、散热与电池运输。
规格对应所列配置。订购前请确认适配、文档与当前供货情况。
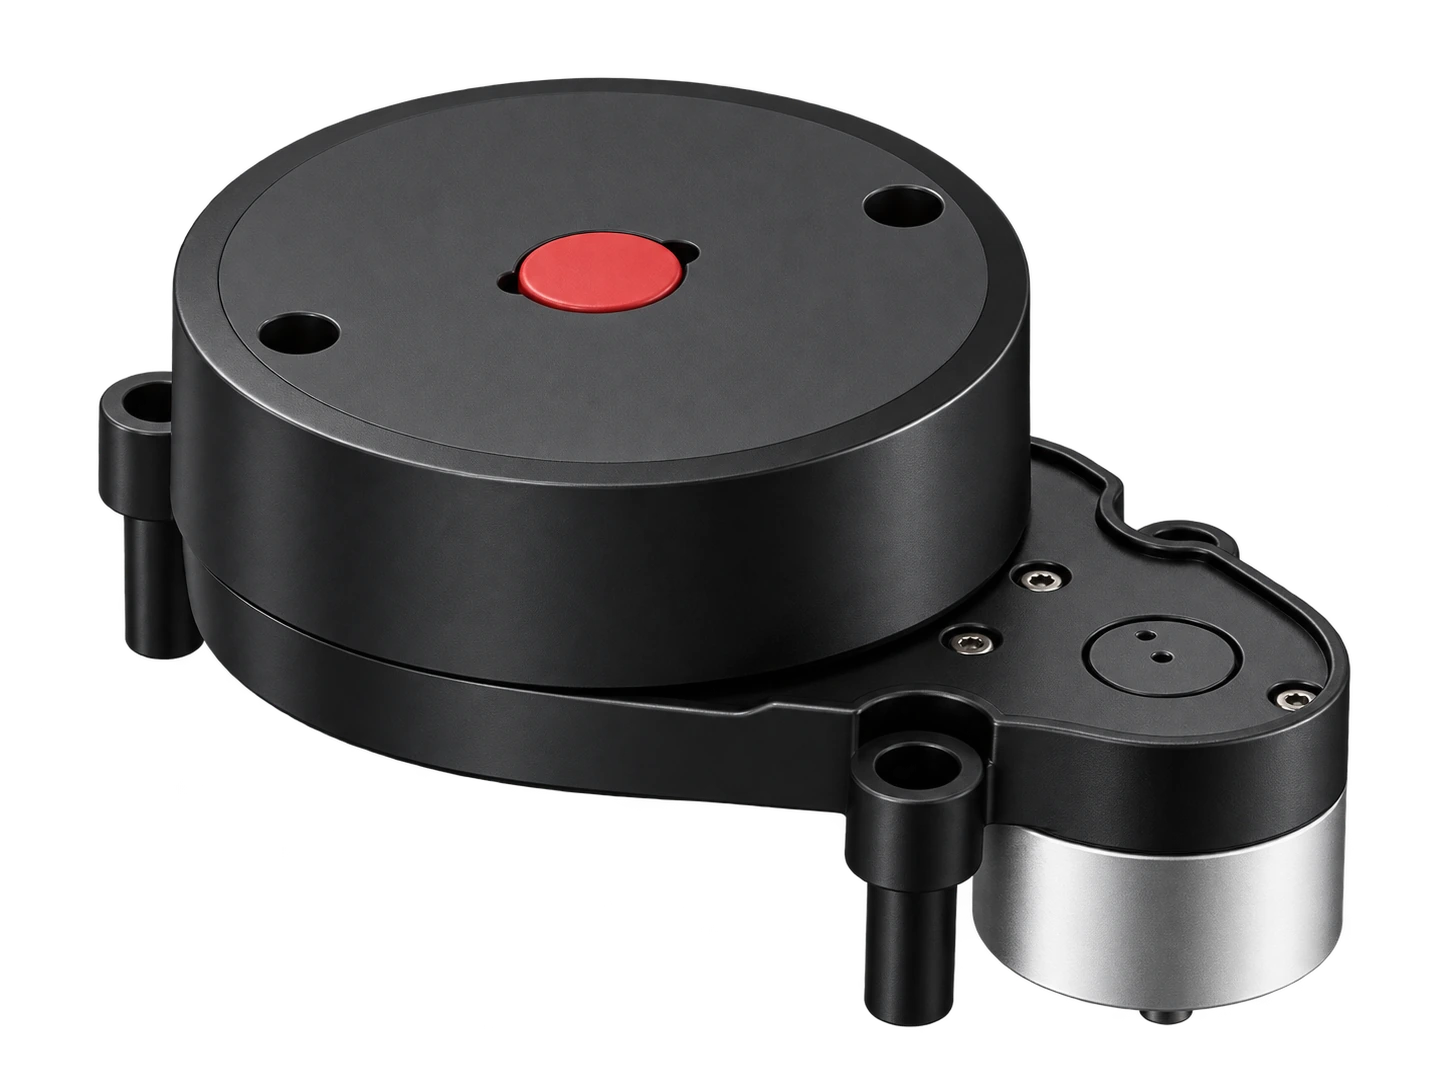
激光雷达与感知
供应商已确认Tannai Robotics
360-degree DTOF laser scanner with 0.03 m minimum range, 12 m maximum range and ±10 mm ranging accuracy. Serial (UART) output via the included USB adapter board; threaded mounting.
| 最小量程 | 0.03 m |
|---|---|
| Ranging accuracy | ±10 mm |
| 接口 | 串口(UART),通过随附的 USB 转接板连接 |
告诉我们应用、数量与必备要求,从配置核验开始。