



 移动操作机器人
 料箱搬运机器人
 顶升式 AMR
 酒店服务机器人
 配送机器人
 教育机器人
 视觉协作机器人工作站
 导览巡检机器人



一块板,两只镜头
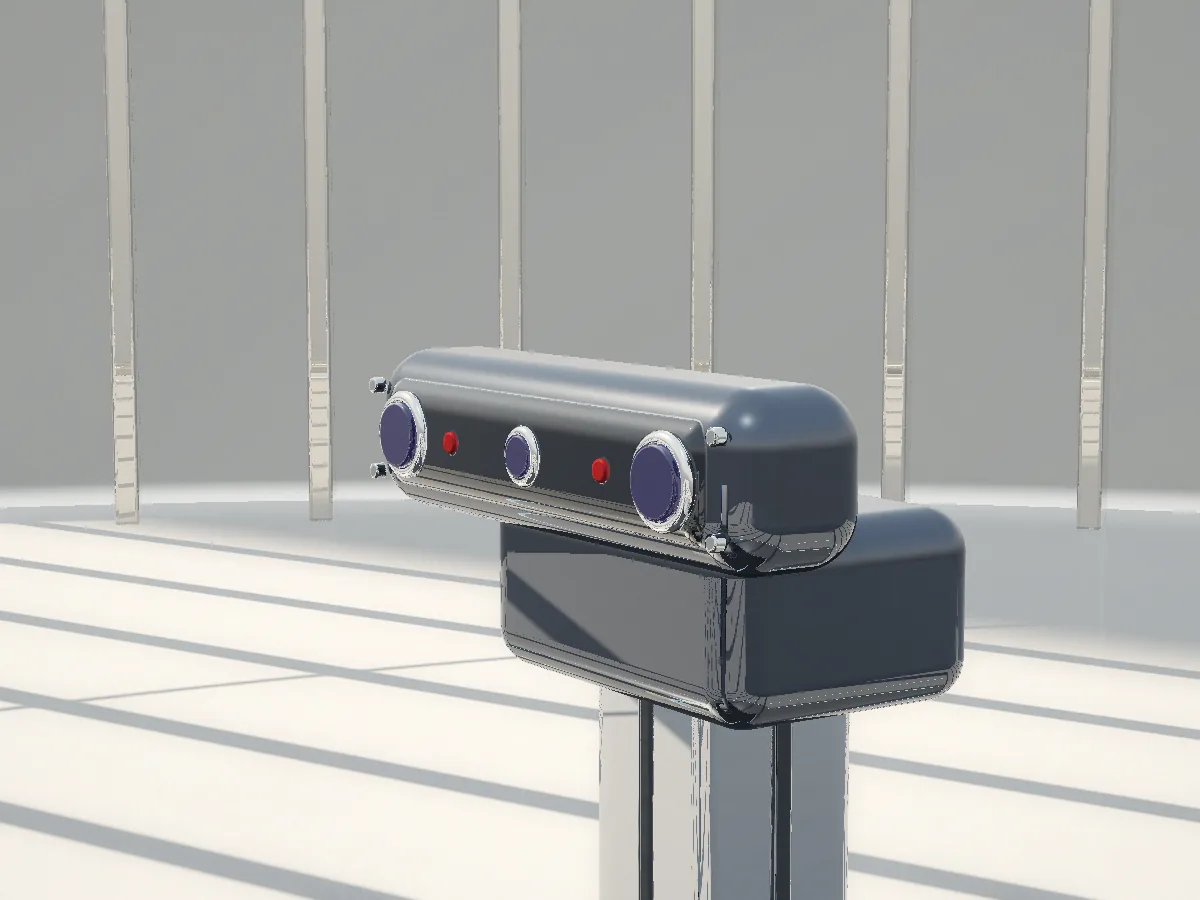
4MP 同步双目深度模组
紧凑型近距离深度相机,适用于腕部视觉与抓取。
已公开目录参考: PA012 · TR-CAM-S4M ·
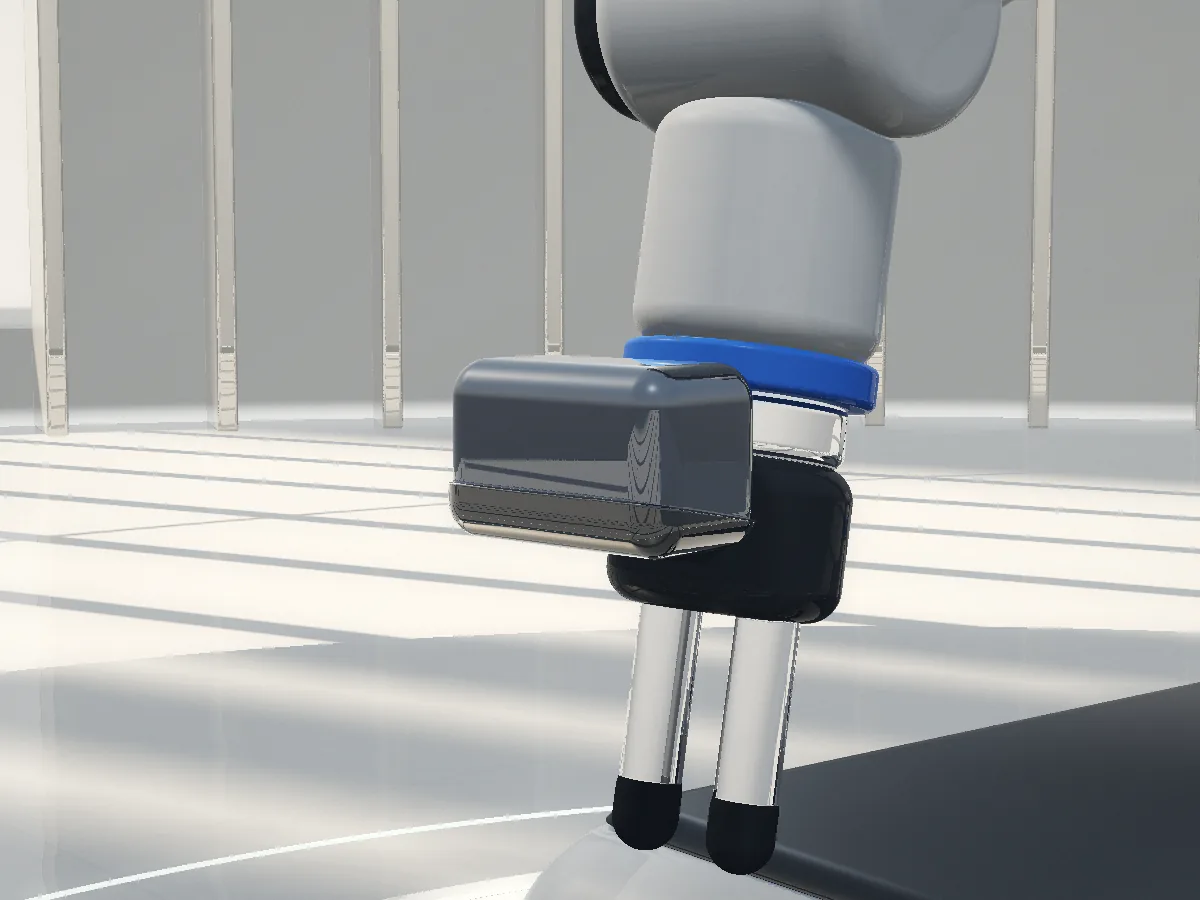
细节 · 示意图


页面保持不变,仅切换语言。
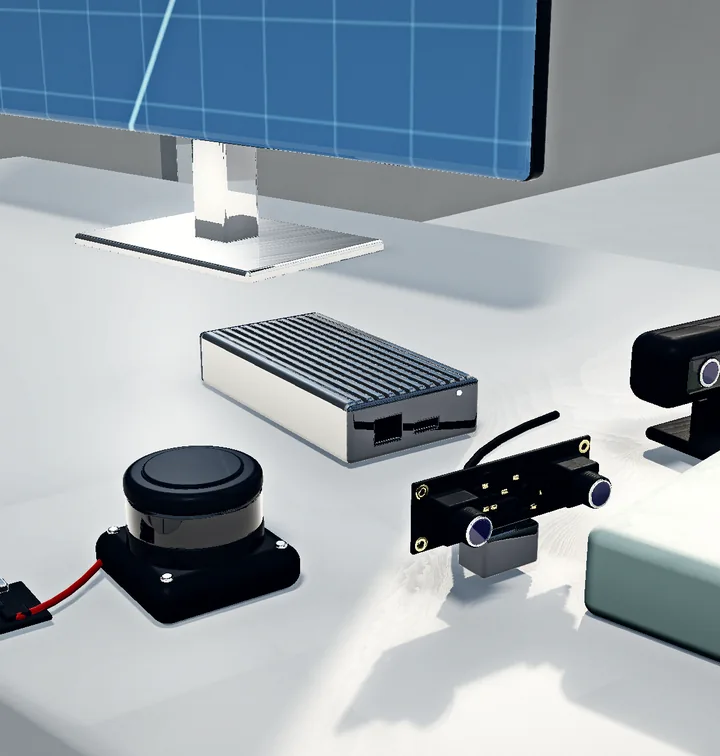
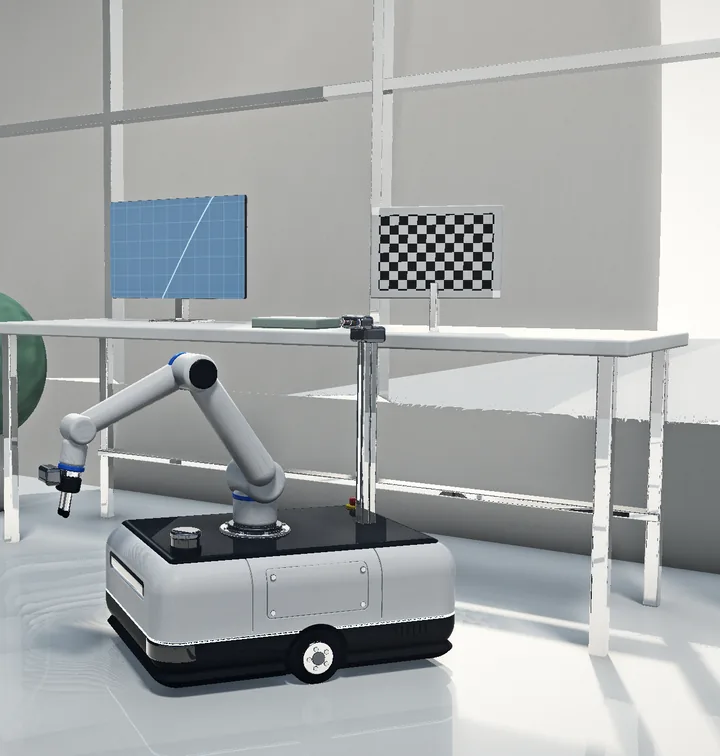
四款已发布模块,各以三种视角呈现:器件本身、关键细节,以及在系统中的位置。


产品图为示意,外观以实物为准。
用于抓取、障碍识别与视觉开发的双目及深度相机。
4MP 同步双目深度模组
紧凑型近距离深度相机,适用于腕部视觉与抓取。
已公开目录参考: PA012 · TR-CAM-S4M ·
细节 · 示意图
4MP USB2.0 免驱双目相机
USB-C 双目深度相机,用于机器人视觉与感知开发。
已公开目录参考: PA013 · TR-CAM-U4M ·
细节 · 示意图

不确定是否适合您的机器人? 技术选型评估 · US$199
用于建图、定位与避障的 360° 扫描。
360 度 DTOF 激光雷达
360 度 DTOF 激光扫描仪,最小测距 0.03 m,最大测距 12 m,测距精度 ±10 mm。
已公开目录参考: PA033 · TR-LID-D500 ·
细节 · 示意图


运行感知模型与机器人软件的板载计算。
Tannai Robotics RK3588 AI 盒子
基于 RK3588 的边缘计算机,适用于 Linux 机器人与 AI 原型开发。
已公开目录参考: PA017 · TR-EDGE-3588 ·
细节 · 示意图


选择 2–4 款产品。数值以公布为准,未公布项可咨询确认。
| 项目 | TR-EDGE-3588Tannai Robotics RK3588 AI 盒子 | TR-LID-D500360 度 DTOF 激光雷达 | TR-CAM-U4M4MP USB2.0 免驱双目相机 | TR-CAM-S4M4MP 同步双目深度模组 |
|---|---|---|---|---|
| 类目 | 边缘 AI 与计算 | 激光雷达与感知 | 视觉与深度相机 | 视觉与深度相机 |
| 参考价 | US$672 · 参考价 | US$193 · 参考价 | US$166 · 参考价 | US$103 · 参考价 |
| 接口 | 以太网、HDMI | 串口(UART),附带 USB 转接板 | USB 2.0,免驱 | USB 2.0,免驱 |
| 传感器分辨率 | — | — | 2 × 1080p(合并 3840 × 1080,4 MP) | 4 MP |
| 帧率 | — | — | 30 fps | 30 fps |
| 最大测距 | — | 12 m | — | — |
| 最小测距 | — | 0.03 m | — | — |
| 测距精度 | — | ±10 mm | — | — |
| SoC | Rockchip RK3588 | — | — | — |
| 内存 | 可咨询 | — | — | — |
| 存储 | 32 GB eMMC | — | — | — |
| 尺寸 | 150 x 80 x 30 mm | 可咨询 | 可咨询 | 可咨询 |
| 净重 | 450 g | 可咨询 | 可咨询 | 30 g |
技术选型评估会把最多三项候选(品牌不限)对照您的主机、接口与验收测试进行比较,每个数值都有出处。
五个选择生成一份与你共同核验的清单。它不是报价,也不构成兼容承诺。

 场景
 动态
 特写
 场景
 动态
 特写
 场景
 动态
 特写
 场景
 动态
 特写
 场景
 动态
 特写
 场景
 动态
 特写
 场景
 动态
 特写
 场景
 动态
 特写
按产品类别整理的下单前核对问题——是问题清单,不是测试结论。
阅读完整选型指南


技术选型评估会结合您的主机、接口与验收测试,对比最多三款候选——每个数值都有来源,不作任何承诺。产品询价始终免费。
先申请——与您书面确认范围后才付款。