TANNAIROBOTICS

精选硬件

四款已发布硬件,可直接询价。

产品对比选型指南全部硬件

方案展厅

八款机器人方案,360° 查看,按项目配置。

进入方案展厅

选型与采购

不确定选哪款、如何确认、去哪里采购?选择一条路径。产品询价始终免费。

找到适合我的服务查看报告样本关于 TANNAI
方案示意: 仓储物流

机器人应用

概念场景:机器人在哪里工作、感知什么、评估哪些硬件。

场景
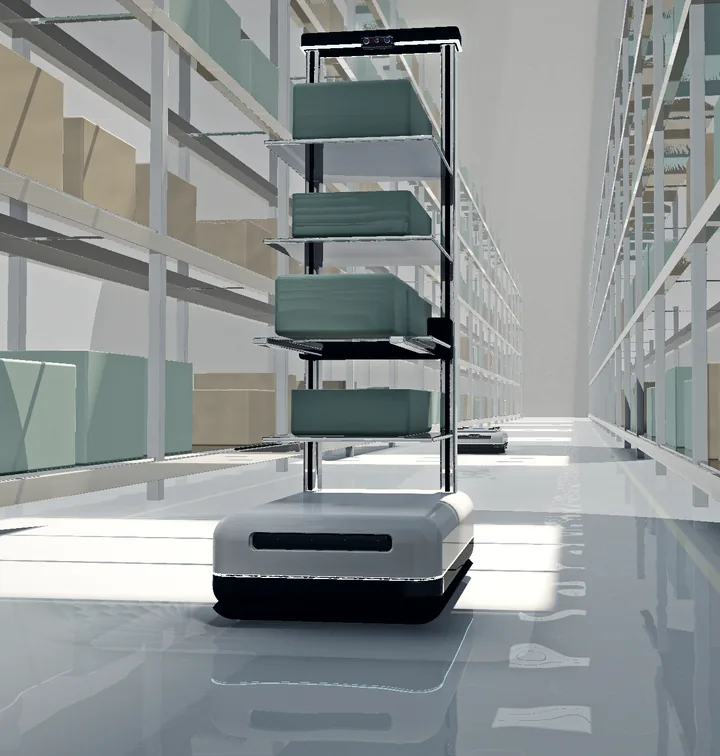
仓储物流
机器人方案
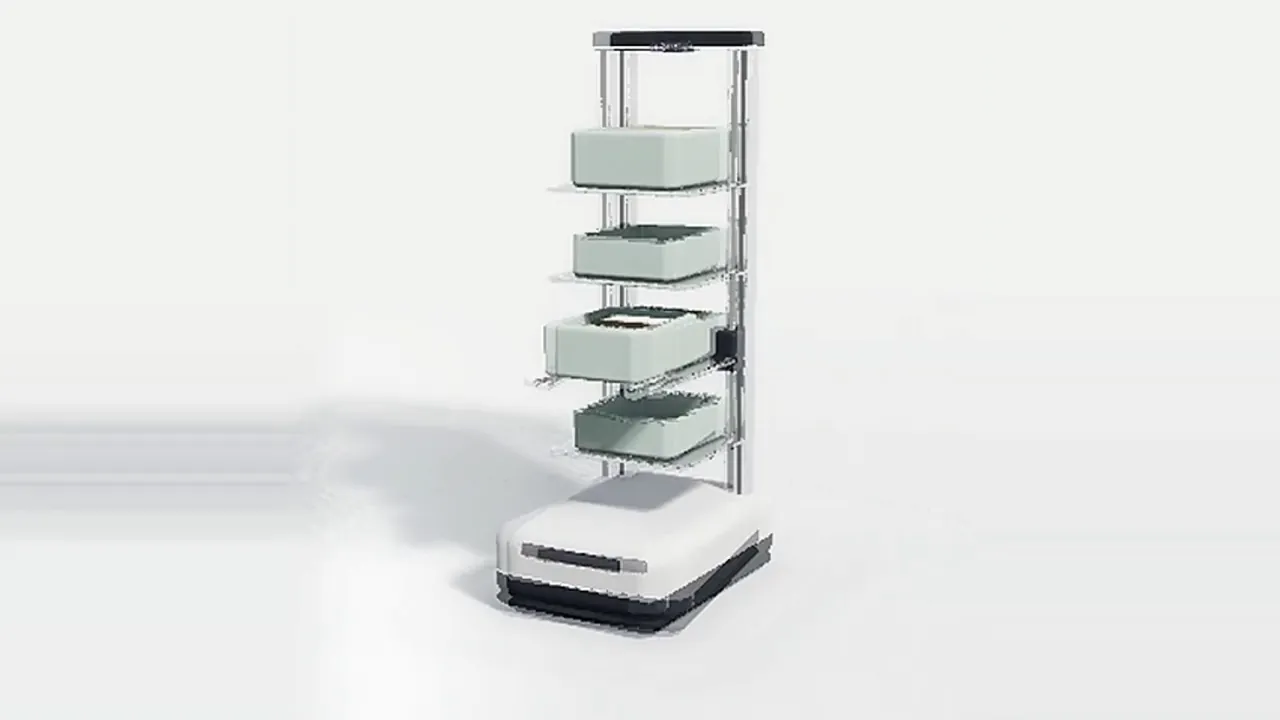
料箱搬运机器人
感知
激光雷达与感知 · 视觉与深度相机 · 边缘 AI 与计算
方案示意

仓储物流

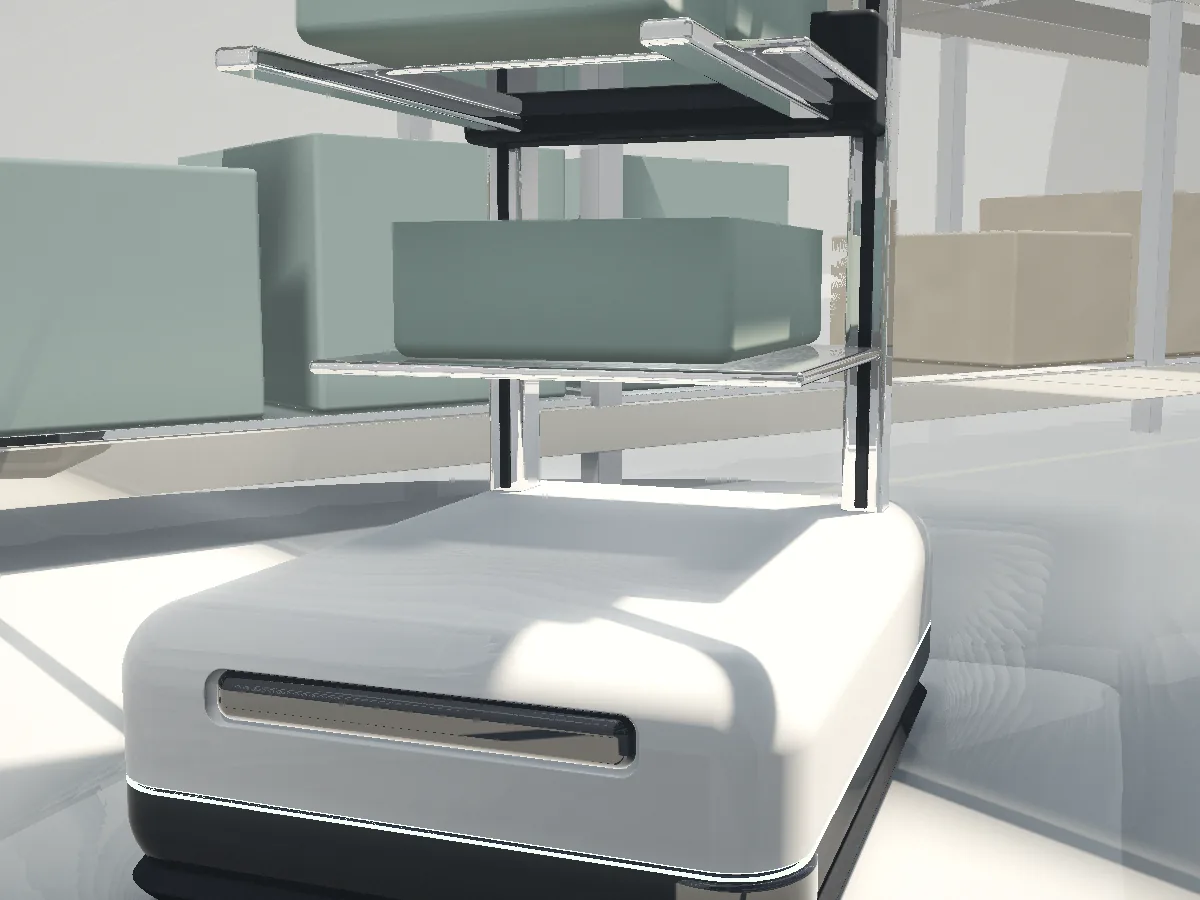
让料箱走向人,而不是人走向货架。

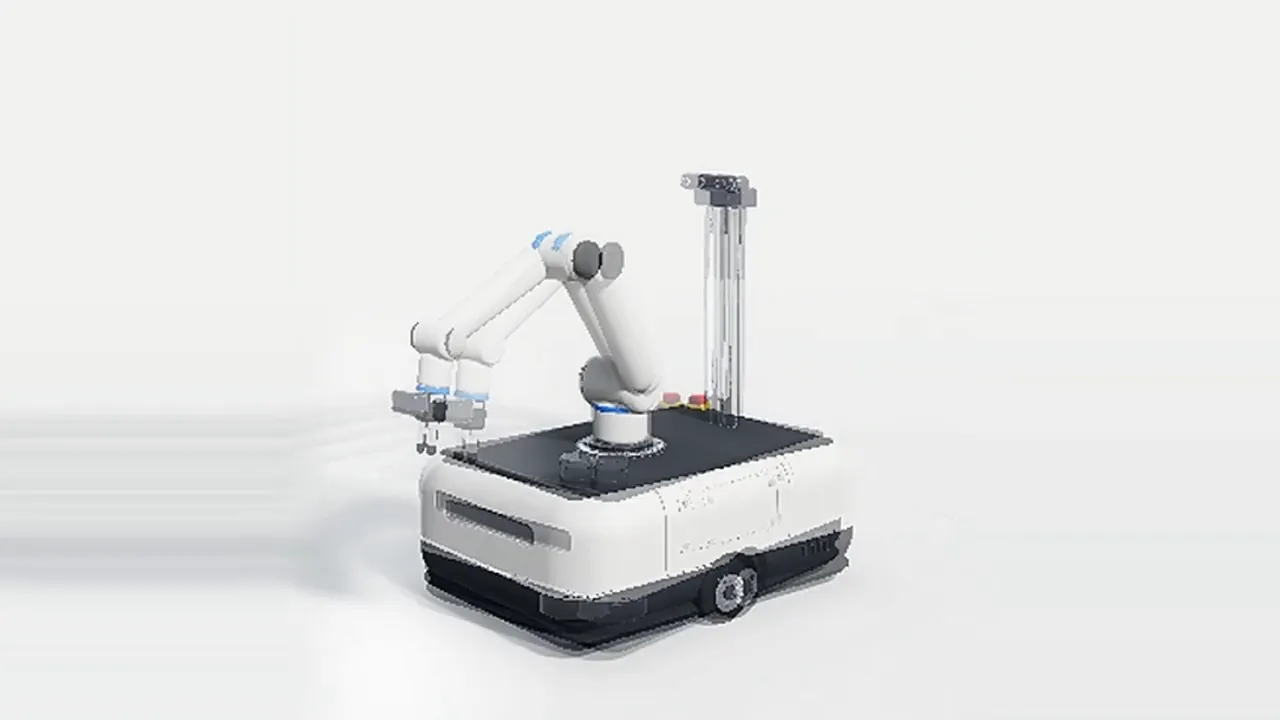
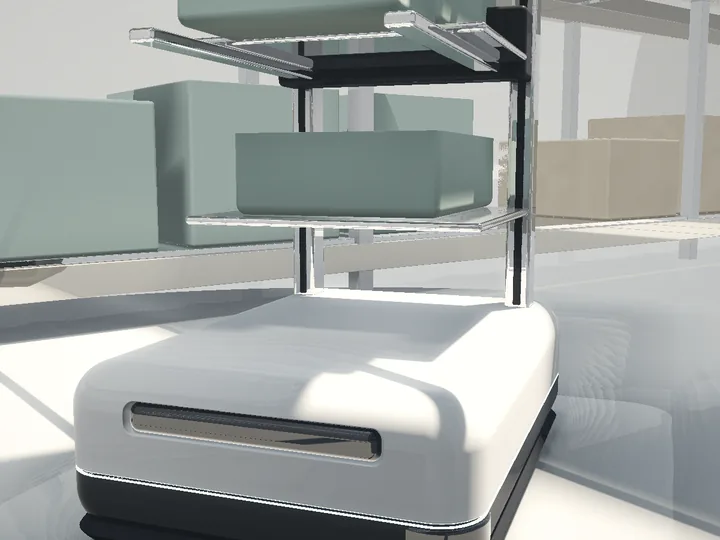
方案示意: 取放单元与桅杆相机
取放单元与桅杆相机 · 方案示意

任务

  • 通道导航
  • 料箱识别
  • 吞吐量

感知难点

窄通道、反光地面,货架布局每班都在变。

先确认

  • 通道宽度与货架高度是多少?
  • 搬运哪些尺寸与重量的料箱?
  • 每小时需要多少吞吐量?
以此场景询价评估此配置查看机器人方案
示意图: TR-LID-D500
TR-LID-D500360 度 DTOF 激光雷达
最大测距
12 m
测距精度
±10 mm
US$193参考价型号详情
方案示意: 物料搬运
场景
物料搬运
机器人方案
顶升式 AMR
感知
视觉与深度相机 · 激光雷达与感知
方案示意

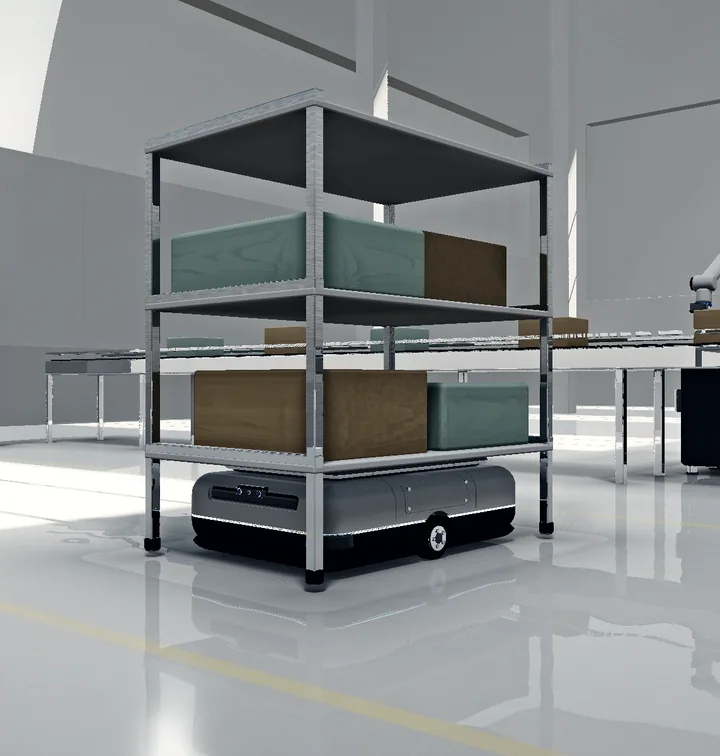
物料搬运

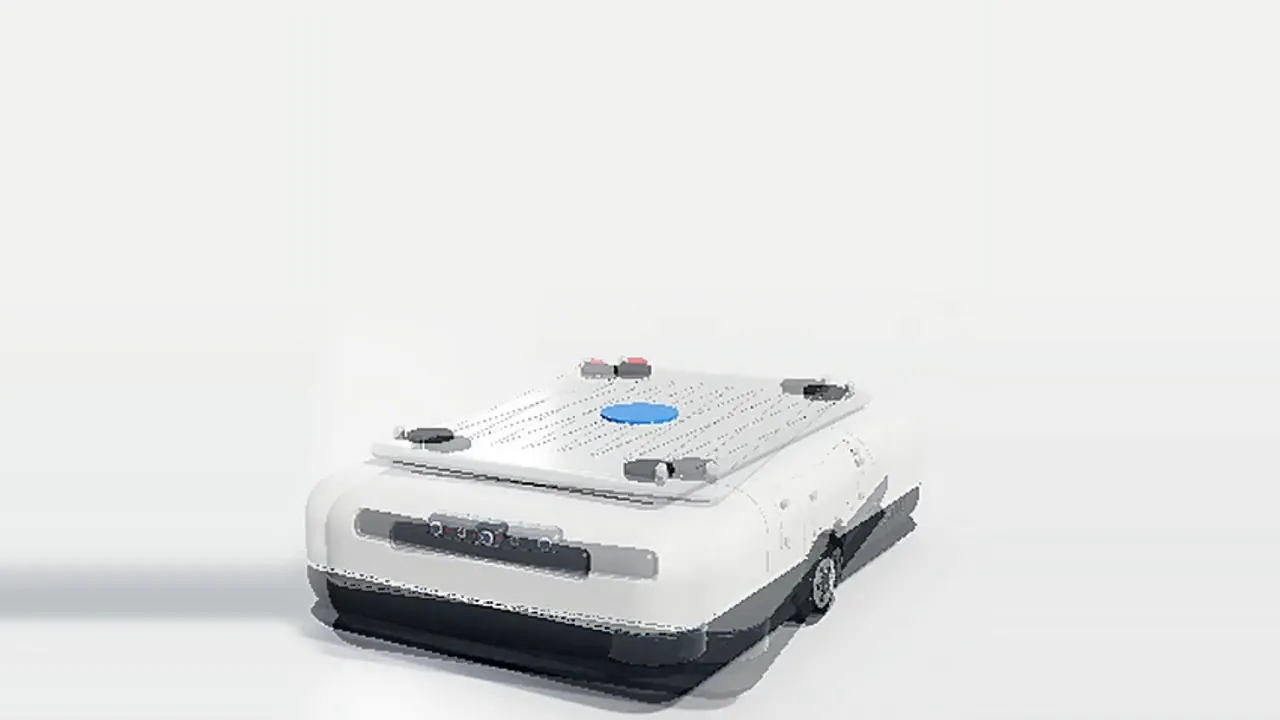
无需固定输送线,在工位之间搬运料车、货架与托盘。

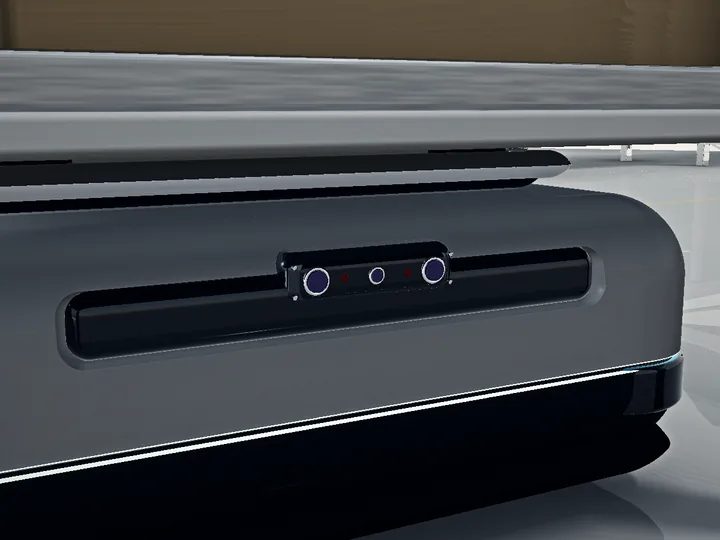
方案示意: 载货下方的前置深度相机
载货下方的前置深度相机 · 方案示意

任务

  • 载重与顶升高度
  • 对接精度
  • 车队调度

感知难点

工位之间载荷重量不断变化,对接必须稳定重复到厘米级。

先确认

  • 满载料车或货架有多重?
  • 各工位的对接精度要求?
  • 同一场地有多少台机器人?
以此场景询价评估此配置查看机器人方案
示意图: TR-CAM-S4M
TR-CAM-S4M4MP 同步双目深度模组
传感器分辨率
4 MP
接口
USB 2.0,免驱
US$103参考价型号详情
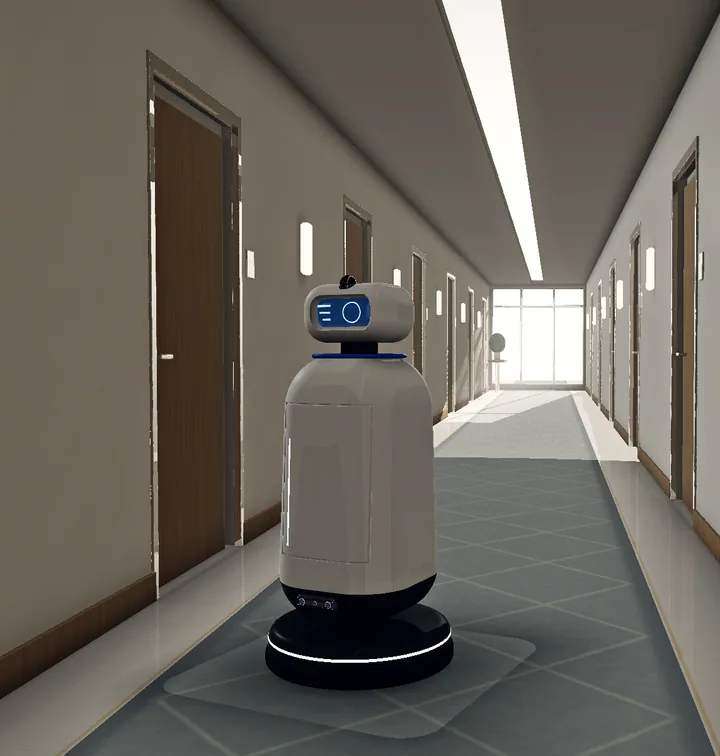
方案示意: 酒店服务
场景
酒店服务
机器人方案
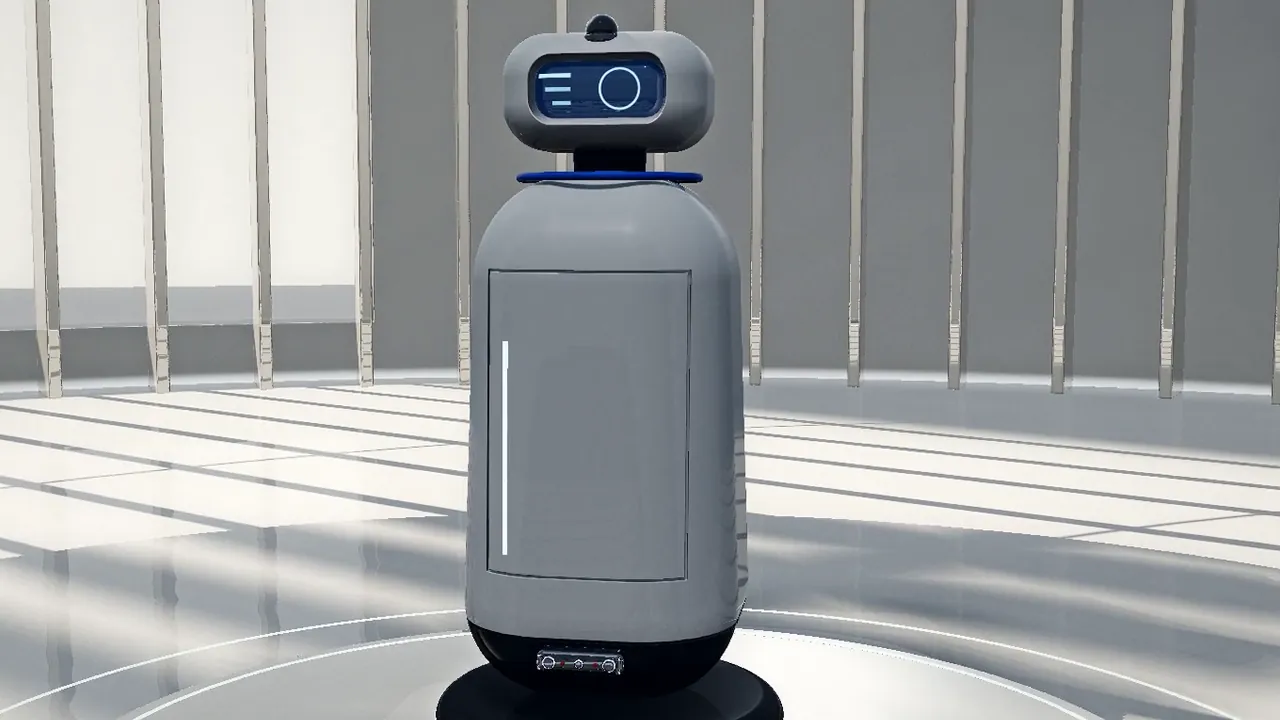
酒店服务机器人
感知
视觉与深度相机 · 激光雷达与感知 · 边缘 AI 与计算
方案示意

酒店服务

穿过走廊、电梯与房门,送达客房。

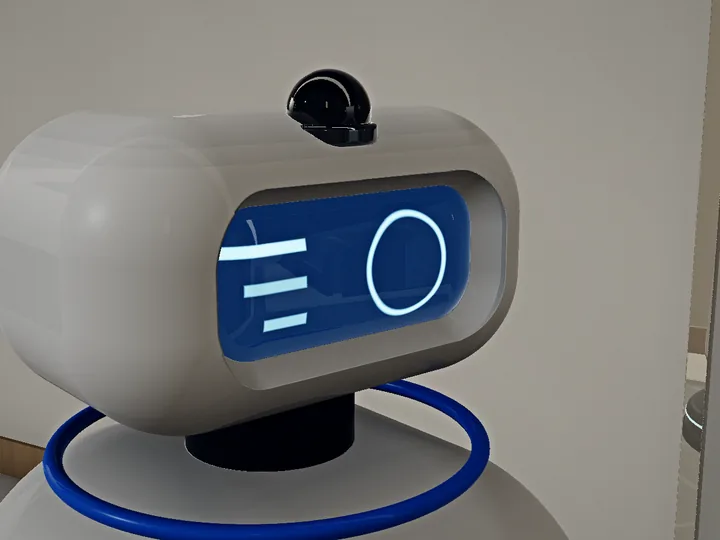
方案示意: 头部屏幕与顶置相机
头部屏幕与顶置相机 · 方案示意

任务

  • 电梯与门禁对接
  • 静音运行
  • 宾客交互

感知难点

门、电梯与住客:导航要安静、可预期。

先确认

  • 需要对接哪些电梯与门禁?
  • 静音时段与噪音限制?
  • 宾客如何确认取物?
以此场景询价评估此配置查看机器人方案
示意图: TR-CAM-U4M
TR-CAM-U4M4MP USB2.0 免驱双目相机
传感器分辨率
2 × 1080p(合并 3840 × 1080,4 MP)
接口
USB 2.0,免驱
US$166参考价型号详情
方案示意: 配送与导航
场景
配送导航
机器人方案
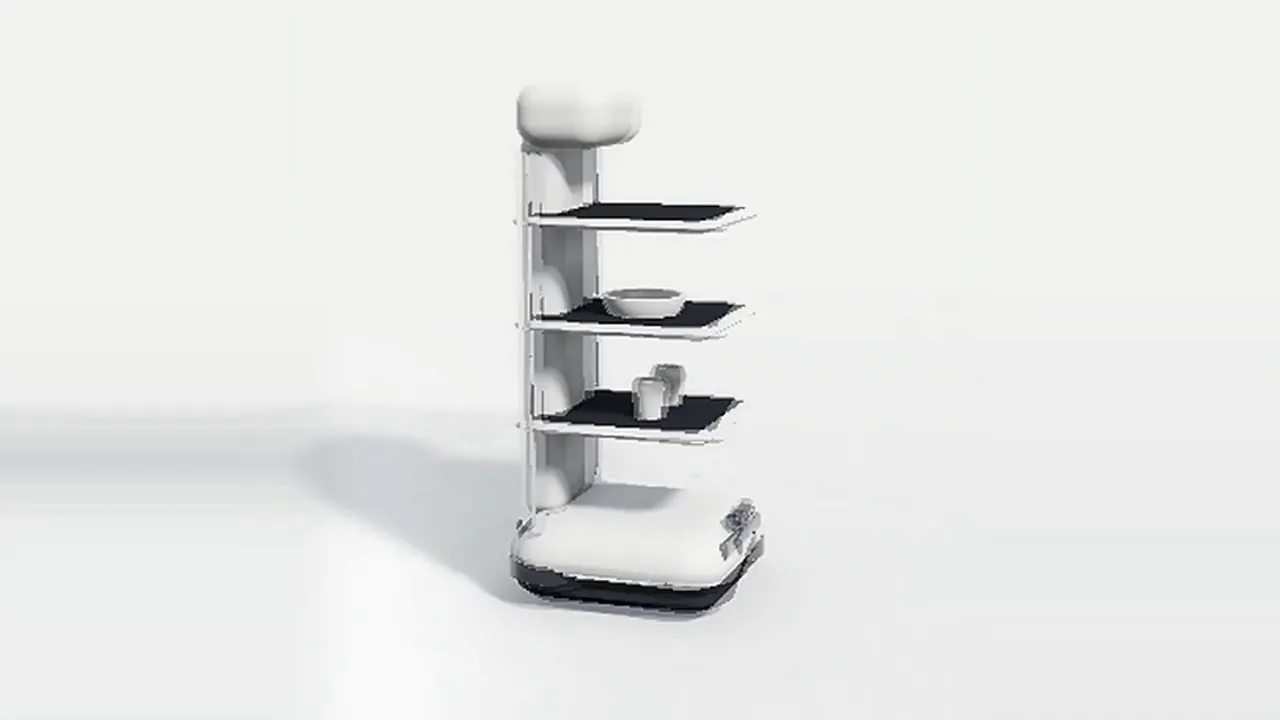
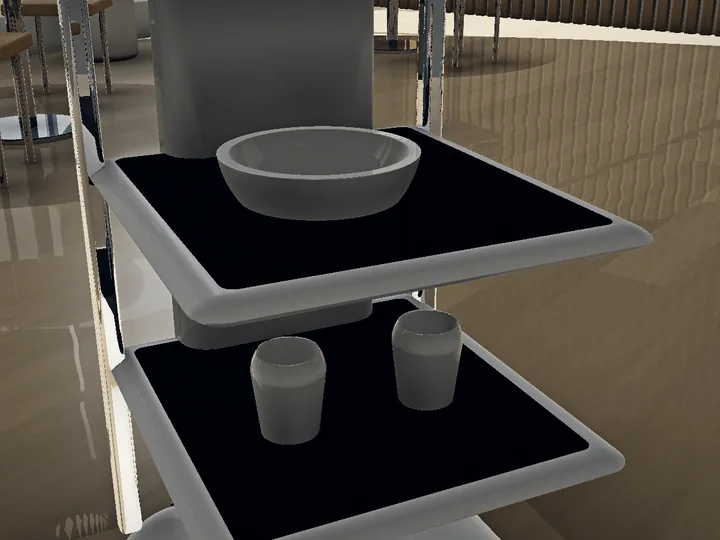
配送机器人
感知
视觉与深度相机 · 激光雷达与感知
方案示意

配送导航

载着三层托盘穿越繁忙场地,零碰撞。

方案示意: 配送托盘
配送托盘

任务

  • 避障
  • 窄通道通行
  • 电池与充电

感知难点

椅子随时移动,客人会突然停下,托盘必须保持平稳。

先确认

  • 路线上最窄的通道有多宽?
  • 高峰时段的人流与障碍?
  • 班次之间如何充电?

建议评估的硬件

方案示意: 教育与 STEM
场景
教育 STEM
机器人方案
教育机器人
感知
视觉与深度相机 · 激光雷达与感知
方案示意

教育 STEM

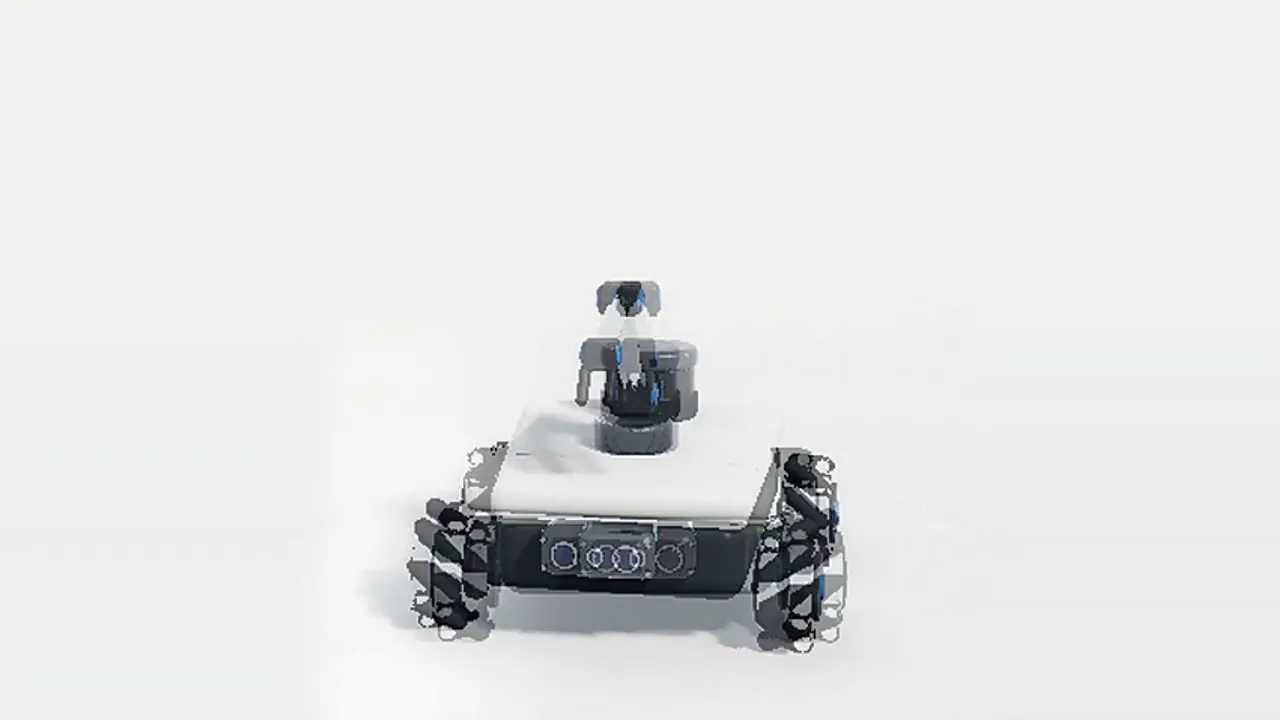
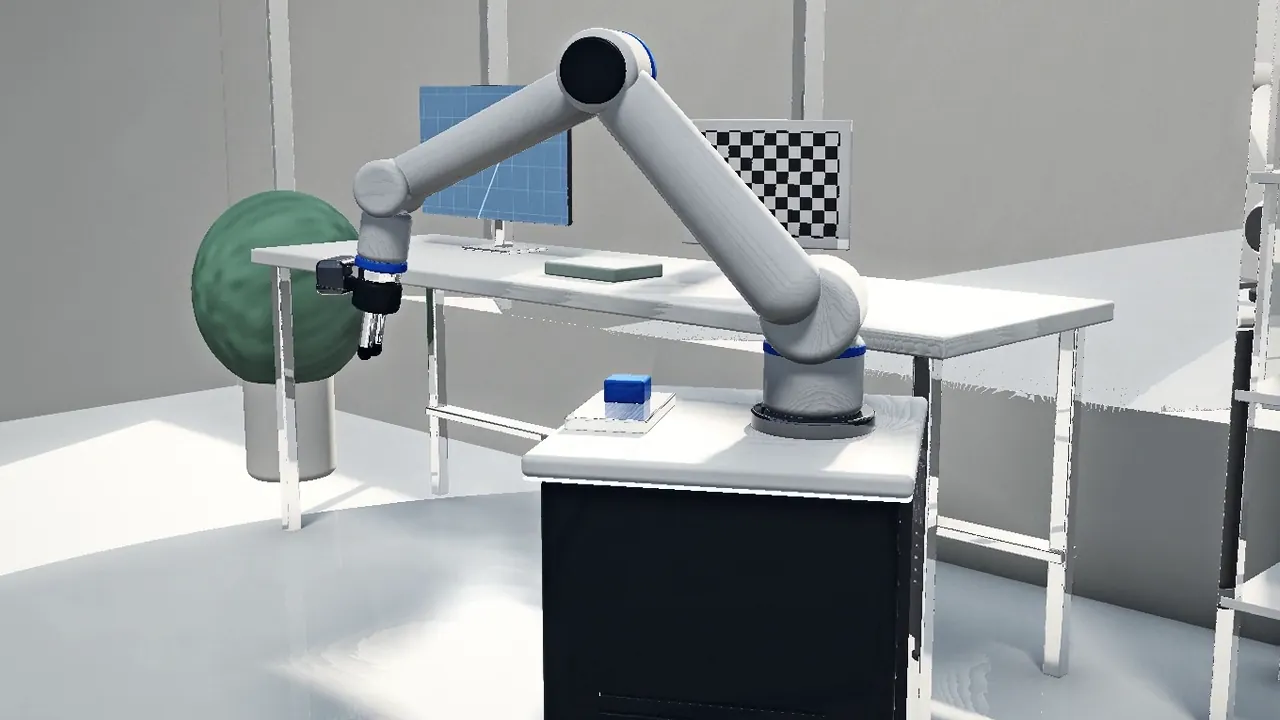
在一张实验台上教授标定、建图与抓取放置。

方案示意: 麦克纳姆底盘与教学机械臂
麦克纳姆底盘与教学机械臂

任务

  • ROS 2 支持
  • 开放 SDK
  • 课堂安全

感知难点

每节课学生都会改动设置,机器人必须保持安全、易于复位。

先确认

  • 课堂使用 ROS 2 还是其他软件栈?
  • 每台机器人对应几名学生?
  • 课堂适用哪些安全要求?

建议评估的硬件

方案示意: 科研与实验室
场景
科研实验
机器人方案
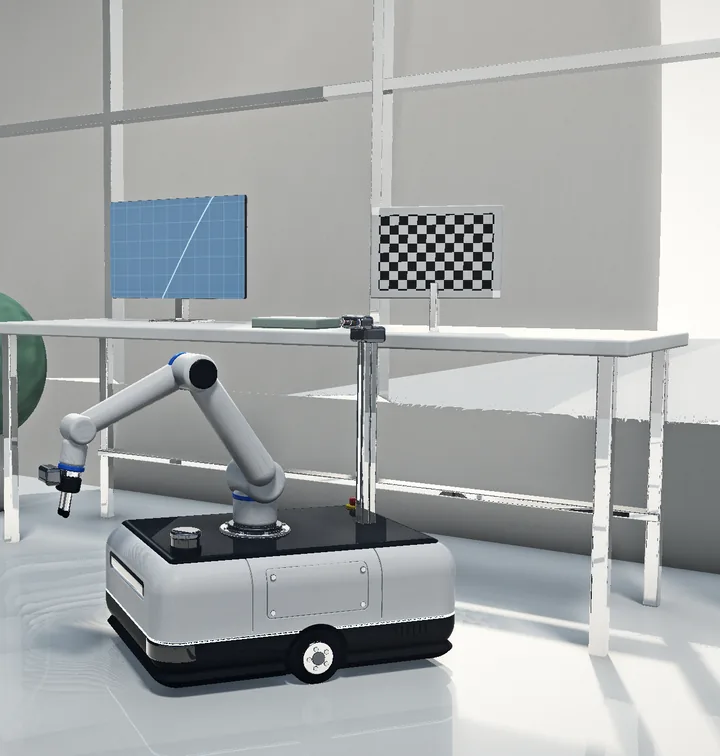
移动操作机器人
感知
视觉与深度相机 · 边缘 AI 与计算
方案示意

科研实验

用移动机械臂完成标定、记录并复现实验。

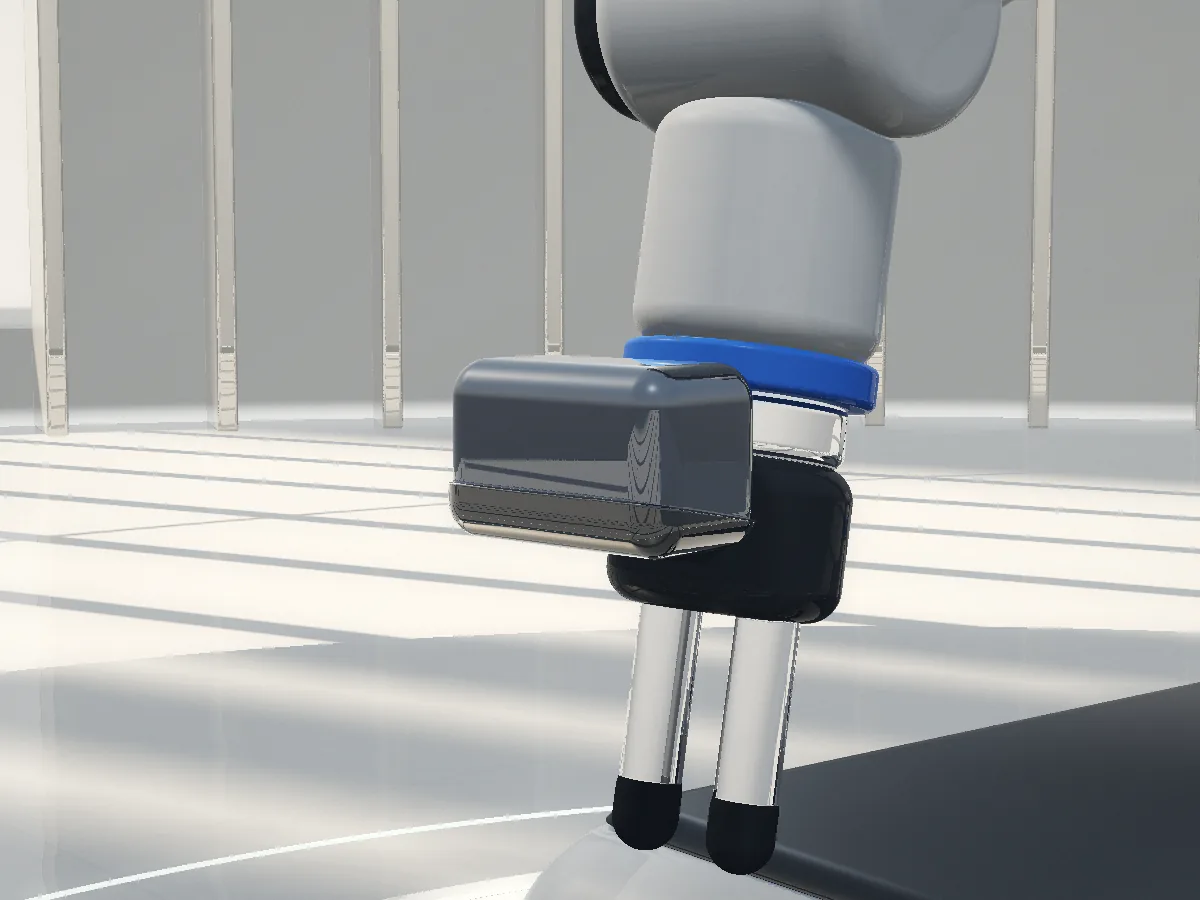
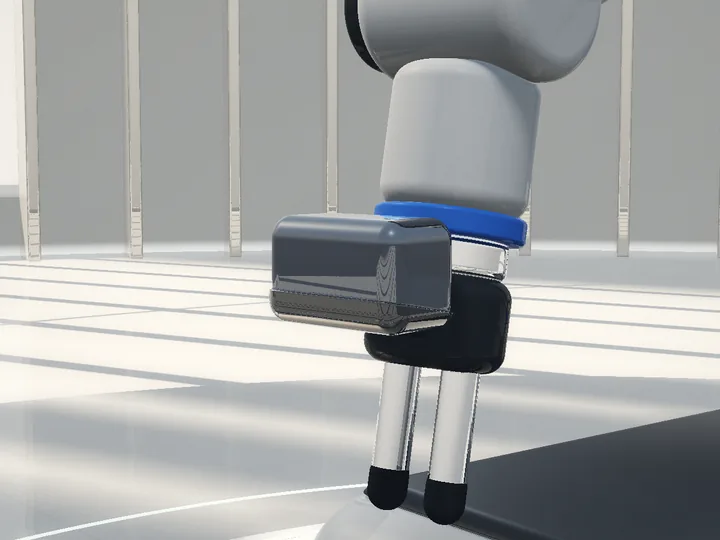
方案示意: 抓取时的腕部相机
抓取时的腕部相机 · 方案示意

任务

  • 传感器时间同步
  • 标定
  • 数据记录

感知难点

实验必须可复现:标定、时间同步与数据记录。

先确认

  • 哪些传感器需要时间同步?
  • 标定流程与标定靶?
  • 实验数据如何记录与回放?
以此场景询价评估此配置查看机器人方案
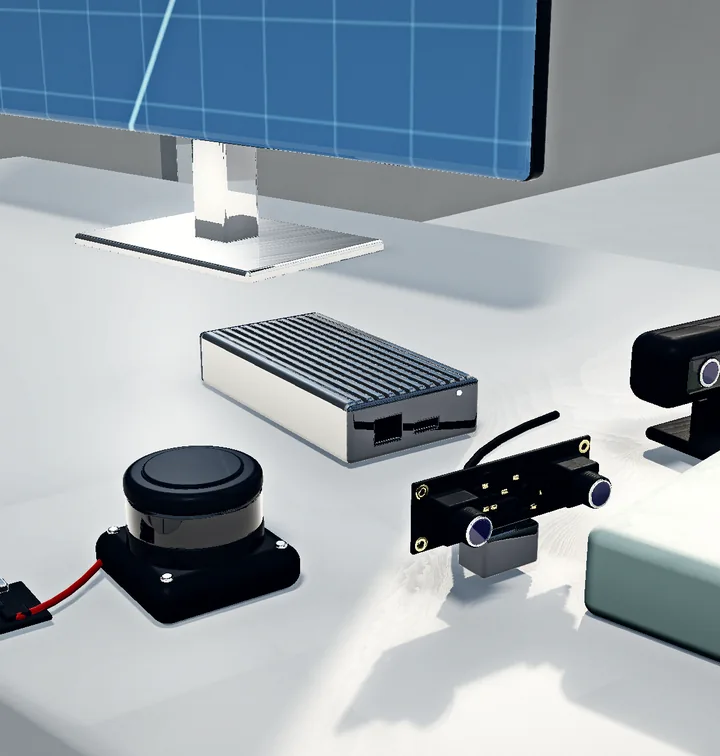
示意图: TR-EDGE-3588
TR-EDGE-3588Tannai Robotics RK3588 AI 盒子
SoC
Rockchip RK3588
接口
以太网、HDMI
US$672参考价型号详情
方案示意: 工业视觉与操作
场景
工业视觉
机器人方案
视觉协作机器人工作站
感知
视觉与深度相机 · 边缘 AI 与计算
方案示意

工业视觉

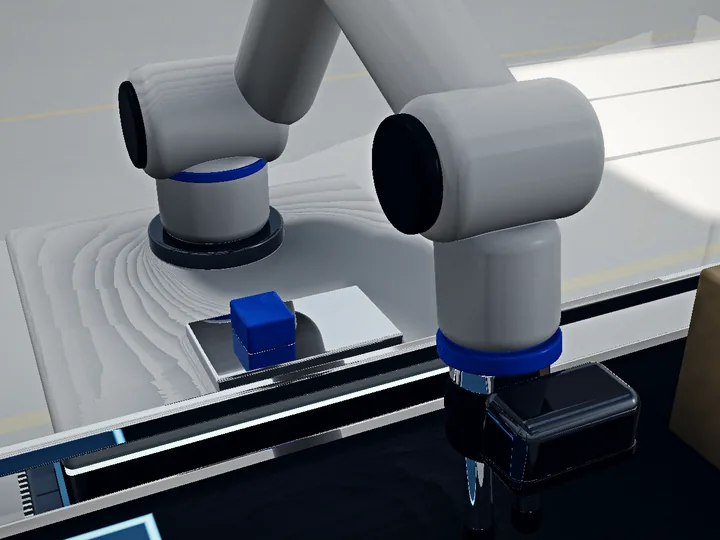
在产线上借助视觉识别、抓取并放置零件。

方案示意: 工件上方的腕部相机
工件上方的腕部相机

任务

  • 深度精度
  • 节拍
  • 光照鲁棒性

感知难点

工件高速到来,相机要在一帧内判断姿态与表面。

先确认

  • 零件尺寸、表面与公差?
  • 目标节拍?
  • 产线光照条件?

建议评估的硬件

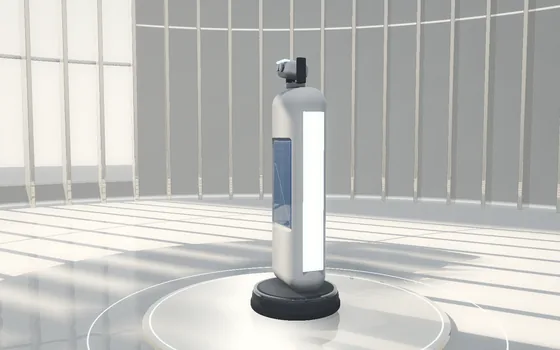
方案示意: 巡检与导览
场景
导览巡检
机器人方案
导览巡检机器人
感知
视觉与深度相机 · 边缘 AI 与计算
方案示意

导览巡检

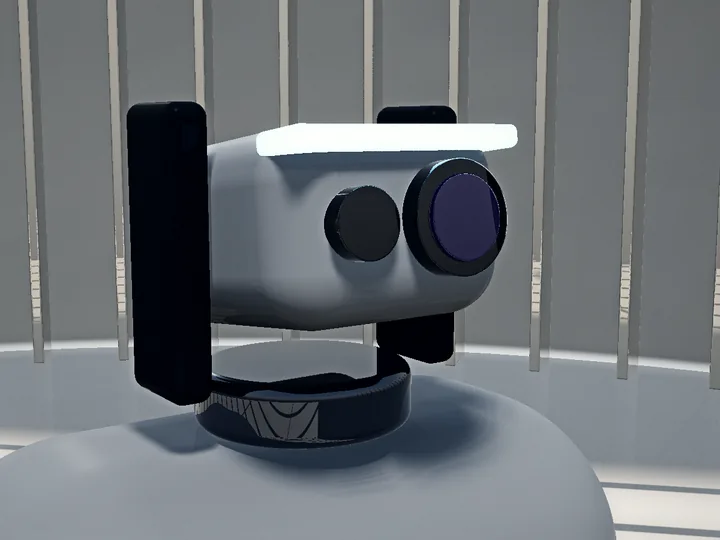
借助相机与屏幕,为访客导览并巡查场所。

方案示意: 云台相机头
云台相机头

任务

  • 定位
  • 相机覆盖范围
  • 远程监控

感知难点

开阔空间、不断变化的日光,以及远近各处的人群。

先确认

  • 需要覆盖哪些区域与楼层?
  • 相机覆盖范围与录像规定?
  • 由谁进行远程监控?

建议评估的硬件

需求到适配

五个选择生成一份与你共同核验的清单。它不是报价,也不构成兼容承诺。

01应用场景
02部署环境
03主机连接
04项目阶段
05时间范围
选型清单示例选择——可修改任一步。
草稿 · 待核验
场景
动态
特写
应用场景
部署环境
主机连接
项目阶段
时间范围

A建议评估的硬件

  • TR-EDGE-3588Tannai Robotics RK3588 AI 盒子以太网、HDMI
    规格表
  • TR-LID-D500360 度 DTOF 激光雷达串口(UART),附带 USB 转接板
    规格表
  • TR-CAM-U4M4MP USB2.0 免驱双目相机USB 2.0,免驱
    规格表
  • TR-CAM-S4M4MP 同步双目深度模组USB 2.0,免驱
    规格表

B报价前需核验

  • USB:两款相机均标注 USB 2.0 免驱;激光雷达通过随附的 UART 转 USB 转接板连接。请确认主机系统上的驱动。
  • 室内:请说明光照、玻璃或反光地面,以及最窄通道。
  • 试点阶段:在样品或 POC 开始前约定验收标准。
  • 期望时间:1–3 个月。供货与交期以报价确认为准。
  • 通道宽度与货架高度是多少?
  • 搬运哪些尺寸与重量的料箱?
  • 每小时需要多少吞吐量?

C接下来

  1. 需求分析
  2. 候选方案
  3. 规格核对
  4. 样品 / POC
  5. 报价及交付沟通

场景没列出?

描述环境与任务,我们会梳理所需的感知与计算方案。

场景与机器人为方案示意,用于规划参考。

提交项目询价
动态预览 · 0:11

仓储机器人

货架通道中的机器人感知什么、如何规划。

概念动态预览 · 无声
0:00 / 0:11
动态预览 · 0:11

物料搬运机器人

把输送线、工作站与仓储连成一条物流。

概念动态预览 · 无声
0:00 / 0:11
动态预览 · 0:11

酒店服务机器人

走廊、电梯与房门:建筑需要具备什么。

概念动态预览 · 无声
0:00 / 0:11
动态预览 · 0:11

自主导航与配送

无碰撞地穿越繁忙的服务场地。

概念动态预览 · 无声
0:00 / 0:11
动态预览 · 0:11

教育机器人

在一张实验台上,从标定到抓取放置再到建图。

概念动态预览 · 无声
0:00 / 0:11
动态预览 · 0:11

科研与实验室机器人

标定、点云、传感器时间同步与可复现的日志。

概念动态预览 · 无声
0:00 / 0:11
动态预览 · 0:11

工业视觉与抓取

产线上的顶置双目、抓取与放置校验。

概念动态预览 · 无声
0:00 / 0:11