TANNAIROBOTICS

Hardware

Vier veröffentlichte Produkte, direkt anfragbar.

VergleichKaufberatungGesamte Hardware

Roboterkonzepte

Acht Roboterkonzepte in 360°, je Projekt konfiguriert.

Zum Showroom

Auswahl & Beschaffung

Unsicher, welches Teil passt, wie man es prüft oder wo man es kauft? Wählen Sie einen Weg. Produktangebote bleiben kostenlos.

Meinen Weg findenMusterarbeit ansehenÜber TANNAI
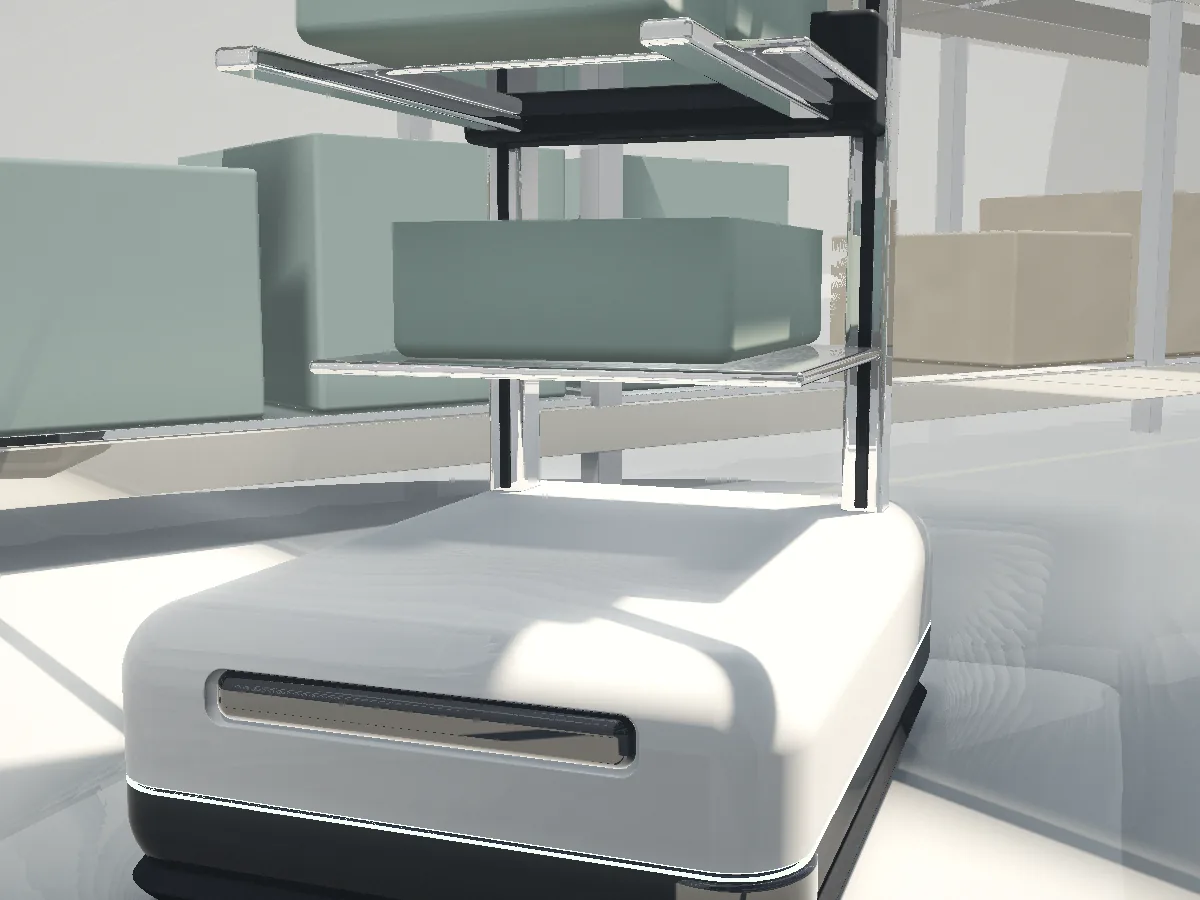
Konzept-Rendering: Lager und Logistik

Roboteranwendungen

Konzeptszenen: wo Roboter arbeiten, was sie erfassen, welche Hardware zu prüfen ist.

Szene
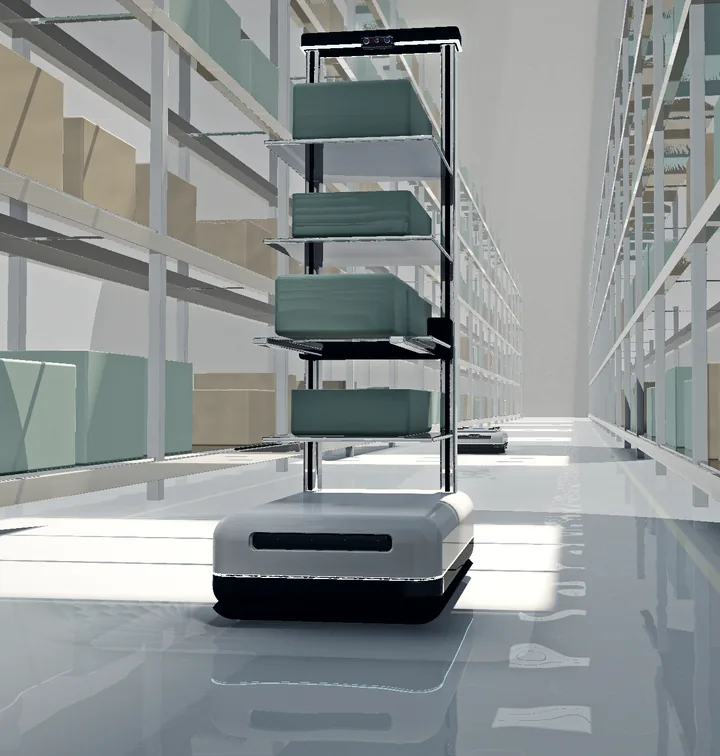
Lagerlogistik
Roboterkonzept
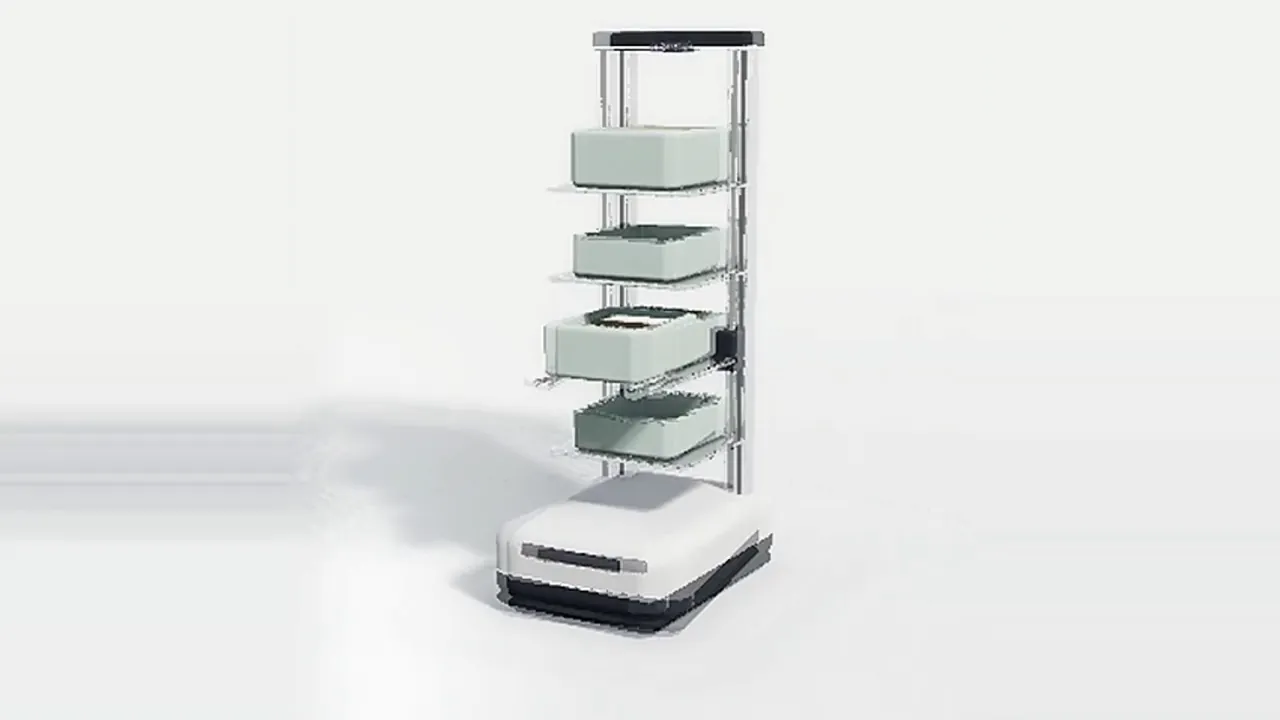
Behälter-Handling-Roboter
Erfassung
LiDAR & Wahrnehmung · Vision- & Tiefenkameras · Edge-KI & Computing
Konzept-Rendering

Lagerlogistik

Behälter kommen zum Menschen, nicht umgekehrt.

Konzept-Rendering: Handhabungseinheit und Mastkamera
Handhabungseinheit und Mastkamera · Konzept-Rendering

Die Aufgabe

  • Gangnavigation
  • Behältererkennung
  • Durchsatz

Wo die Erfassung schwierig wird

Schmale Gänge, spiegelnde Böden und Regale, die sich jede Schicht ändern.

Zuerst klären

  • Wie breit sind die Gänge und wie hoch die Regale?
  • Welche Behältergrößen und -gewichte werden bewegt?
  • Welchen Durchsatz pro Stunde brauchen Sie?
Diese Szene anfragenDiese Konfiguration prüfenRoboterkonzept öffnen
Illustration: TR-LID-D500
TR-LID-D500360-Grad-DTOF-LiDAR
Maximale Reichweite
12 m
Messgenauigkeit
±10 mm
US$193RichtpreisModuldetails
Konzept-Rendering: Materialfluss
Szene
Materialfluss
Roboterkonzept
Hub-AMR
Erfassung
Vision- & Tiefenkameras · LiDAR & Wahrnehmung
Konzept-Rendering

Materialfluss

Wagen, Regale und Paletten ohne feste Förderer zwischen Stationen bewegen.

Konzept-Rendering: Frontale Tiefenkamera unter der Last
Frontale Tiefenkamera unter der Last · Konzept-Rendering

Die Aufgabe

  • Nutzlast und Hubhöhe
  • Andockgenauigkeit
  • Flottenverkehr

Wo die Erfassung schwierig wird

Lasten ändern ihr Gewicht zwischen Stationen, und das Andocken muss auf den Zentimeter wiederholbar sein.

Zuerst klären

  • Wie schwer ist ein beladener Wagen oder ein Regal?
  • Wie genau muss an jeder Station angedockt werden?
  • Wie viele Roboter teilen sich die Fläche?
Diese Szene anfragenDiese Konfiguration prüfenRoboterkonzept öffnen
Illustration: TR-CAM-S4M
TR-CAM-S4M4-MP-Stereo-Tiefenmodul, synchronisiert
Sensorauflösung
4 MP
Schnittstelle
USB 2.0, treiberlos
US$103RichtpreisModuldetails
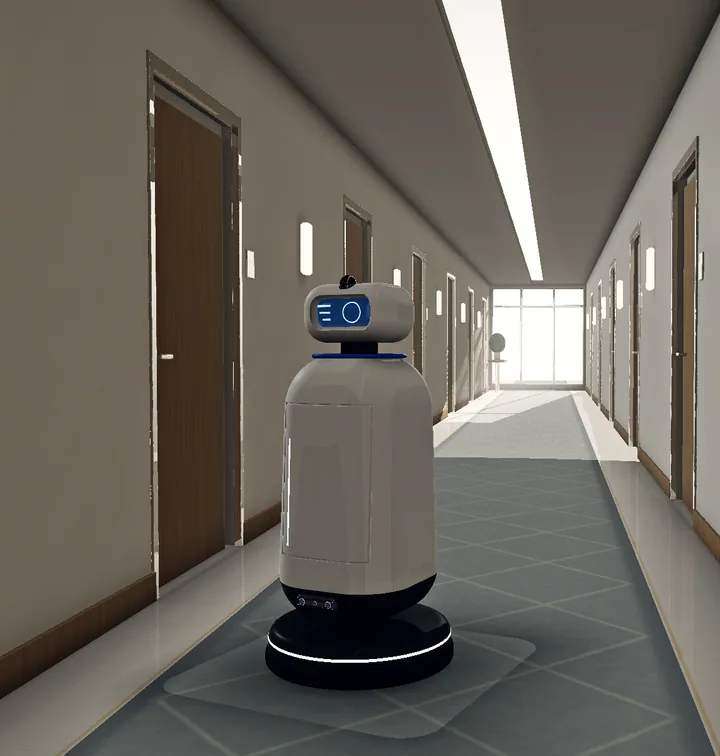
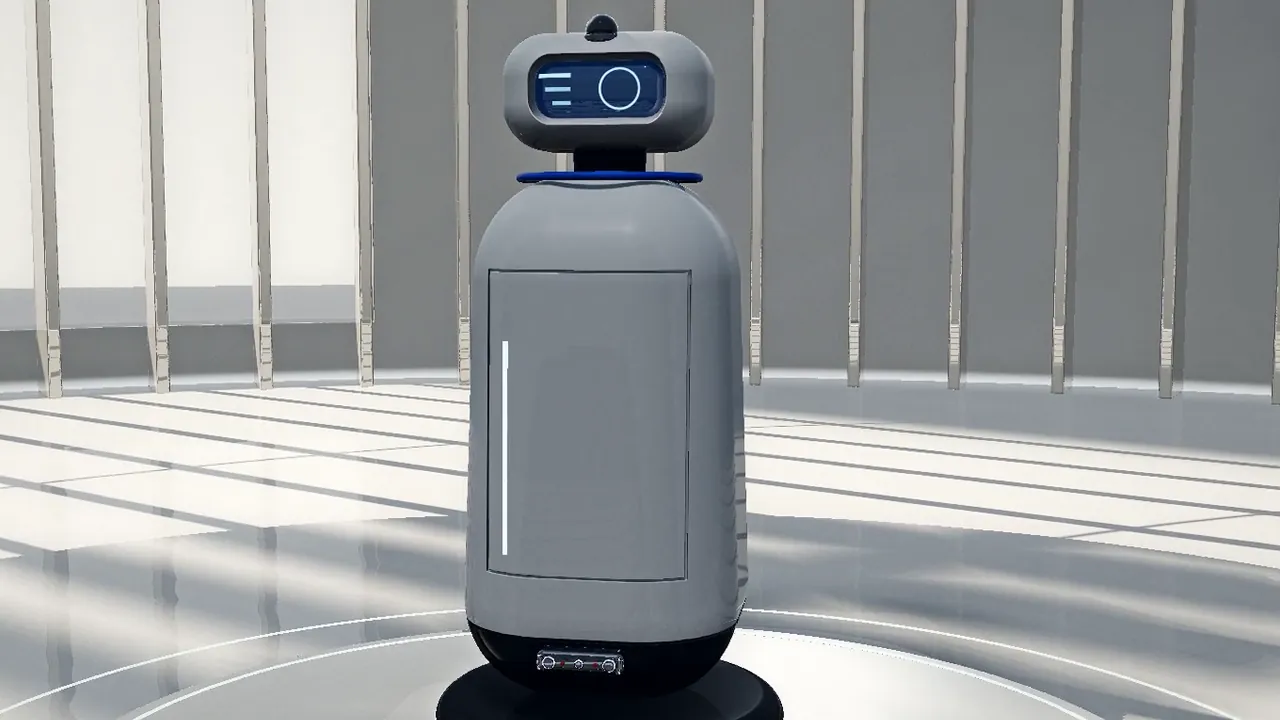
Konzept-Rendering: Hotelservice
Szene
Hotelservice
Roboterkonzept
Hotel-Serviceroboter
Erfassung
Vision- & Tiefenkameras · LiDAR & Wahrnehmung · Edge-KI & Computing
Konzept-Rendering

Hotelservice

Zimmerlieferung über Flure, Aufzüge und Türen hinweg.

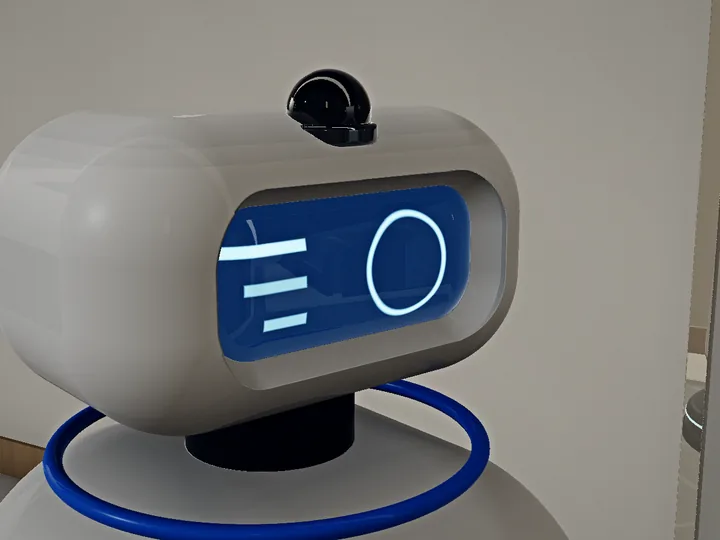
Konzept-Rendering: Kopfdisplay und obere Kamera
Kopfdisplay und obere Kamera · Konzept-Rendering

Die Aufgabe

  • Aufzug- und Türanbindung
  • Leiser Betrieb
  • Gästeinteraktion

Wo die Erfassung schwierig wird

Türen, Aufzüge und Gäste: Navigation, die leise und berechenbar bleibt.

Zuerst klären

  • Welche Aufzüge und Türen muss der Roboter bedienen?
  • Ruhezeiten und Lärmgrenzen?
  • Wie bestätigt der Gast die Lieferung?
Diese Szene anfragenDiese Konfiguration prüfenRoboterkonzept öffnen
Illustration: TR-CAM-U4M
TR-CAM-U4M4-MP-USB-2.0-Stereokamera ohne Treiber
Sensorauflösung
2 × 1080p (kombiniert 3840 × 1080, 4 MP)
Schnittstelle
USB 2.0, treiberlos
US$166RichtpreisModuldetails
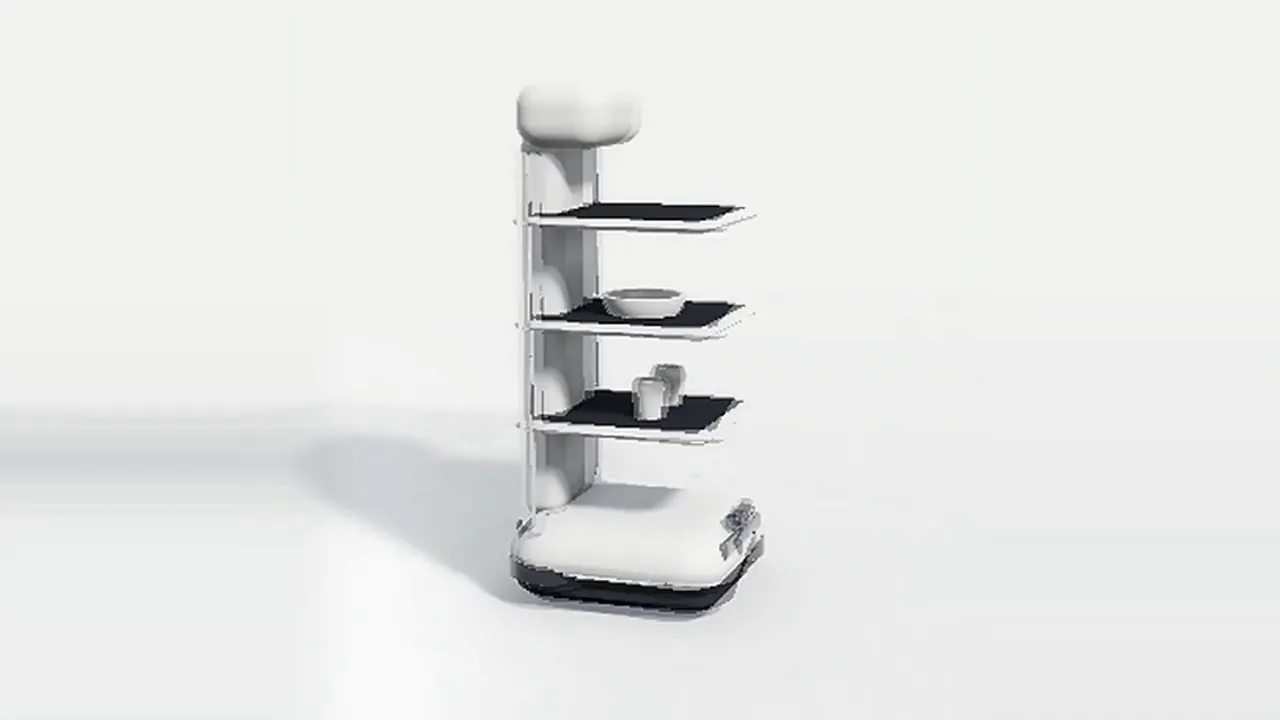
Konzept-Rendering: Lieferung und Navigation
Szene
Lieferrouten
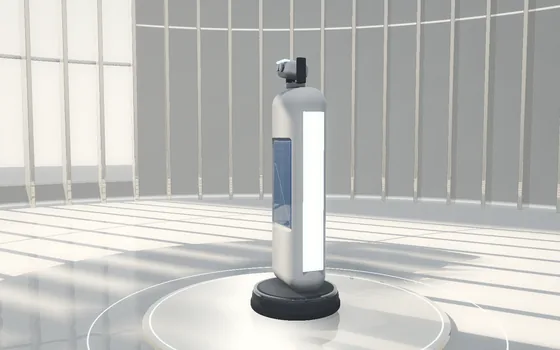
Roboterkonzept
Lieferroboter
Erfassung
Vision- & Tiefenkameras · LiDAR & Wahrnehmung
Konzept-Rendering

Lieferrouten

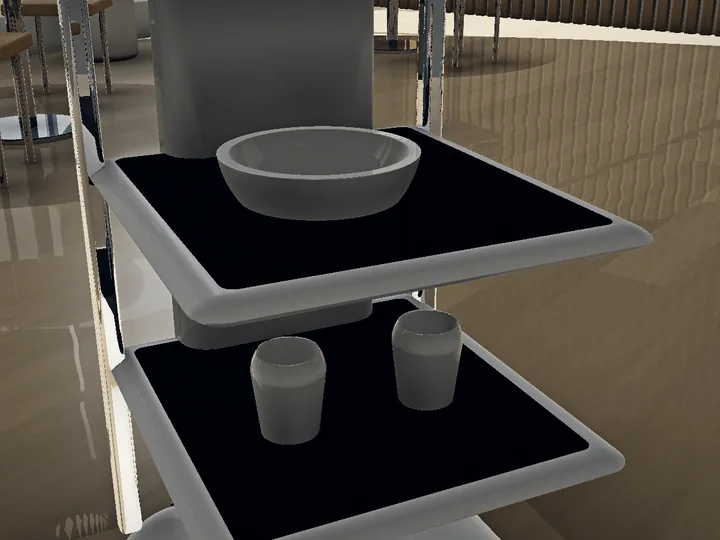
Mit drei Tabletts kollisionsfrei durch belebte Räume.

Konzept-Rendering: Liefertablare
Liefertablare

Die Aufgabe

  • Hindernisvermeidung
  • Engstellen
  • Akku und Laden

Wo die Erfassung schwierig wird

Stühle werden verschoben, Gäste bleiben unvermittelt stehen, Tabletts müssen waagerecht bleiben.

Zuerst klären

  • Wie schmal ist die engste Passage?
  • Verkehr und Hindernisse zur Stoßzeit?
  • Laden zwischen den Schichten?

Zu prüfende Hardware

Konzept-Rendering: Bildung und MINT
Szene
MINT-Labore
Roboterkonzept
Lernroboter
Erfassung
Vision- & Tiefenkameras · LiDAR & Wahrnehmung
Konzept-Rendering

MINT-Labore

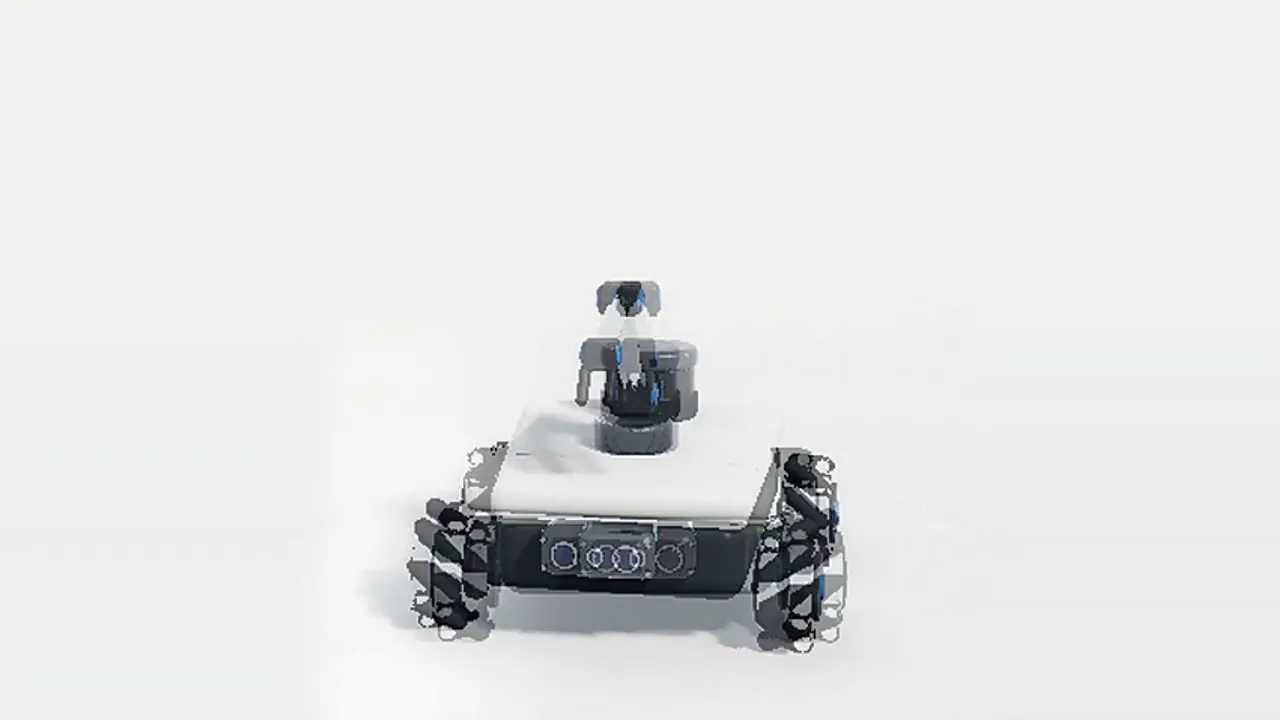
Kalibrierung, Kartierung und Pick-and-Place an einem Arbeitsplatz lehren.

Konzept-Rendering: Mecanum-Basis und Lehrarm
Mecanum-Basis und Lehrarm

Die Aufgabe

  • ROS-2-Unterstützung
  • Offenes SDK
  • Sicherheit im Unterricht

Wo die Erfassung schwierig wird

Schüler ändern den Aufbau in jeder Stunde; der Roboter muss sicher und leicht zurückzusetzen sein.

Zuerst klären

  • ROS 2 oder ein anderer Stack im Unterricht?
  • Wie viele Lernende pro Roboter?
  • Welche Sicherheitsregeln gelten im Klassenraum?

Zu prüfende Hardware

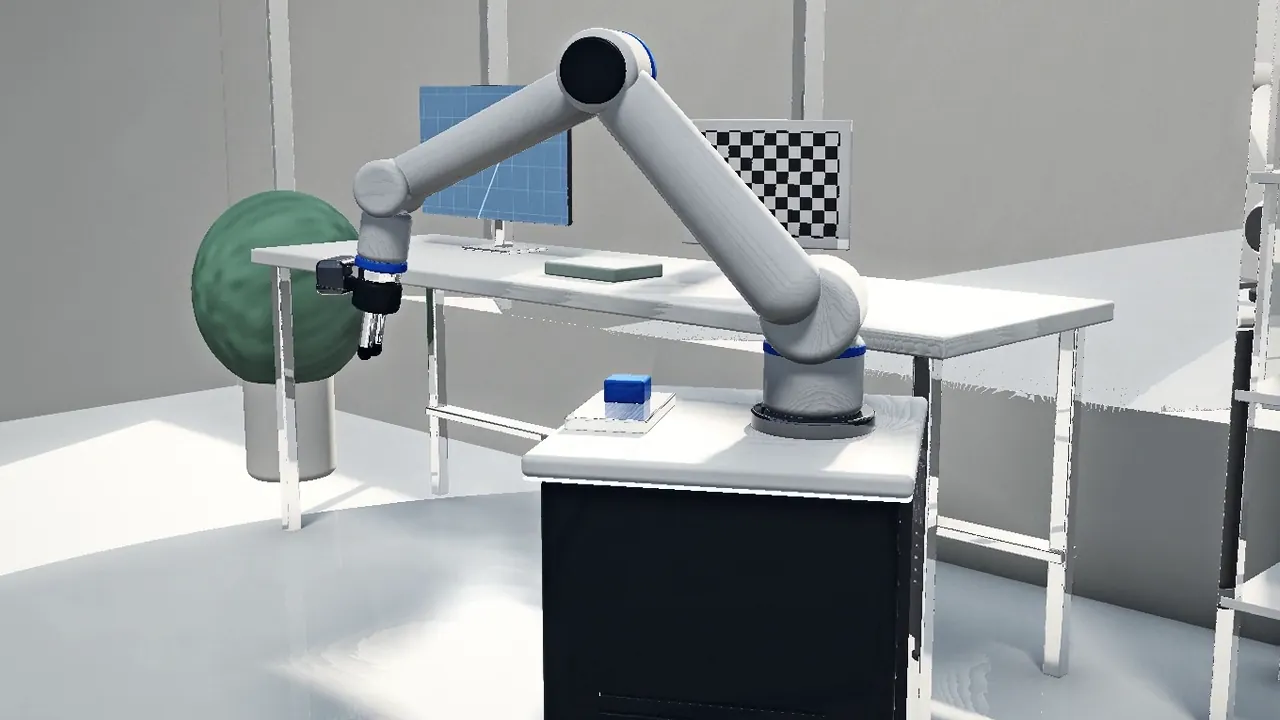
Konzept-Rendering: Forschung und Labor
Szene
Forschungslabor
Roboterkonzept
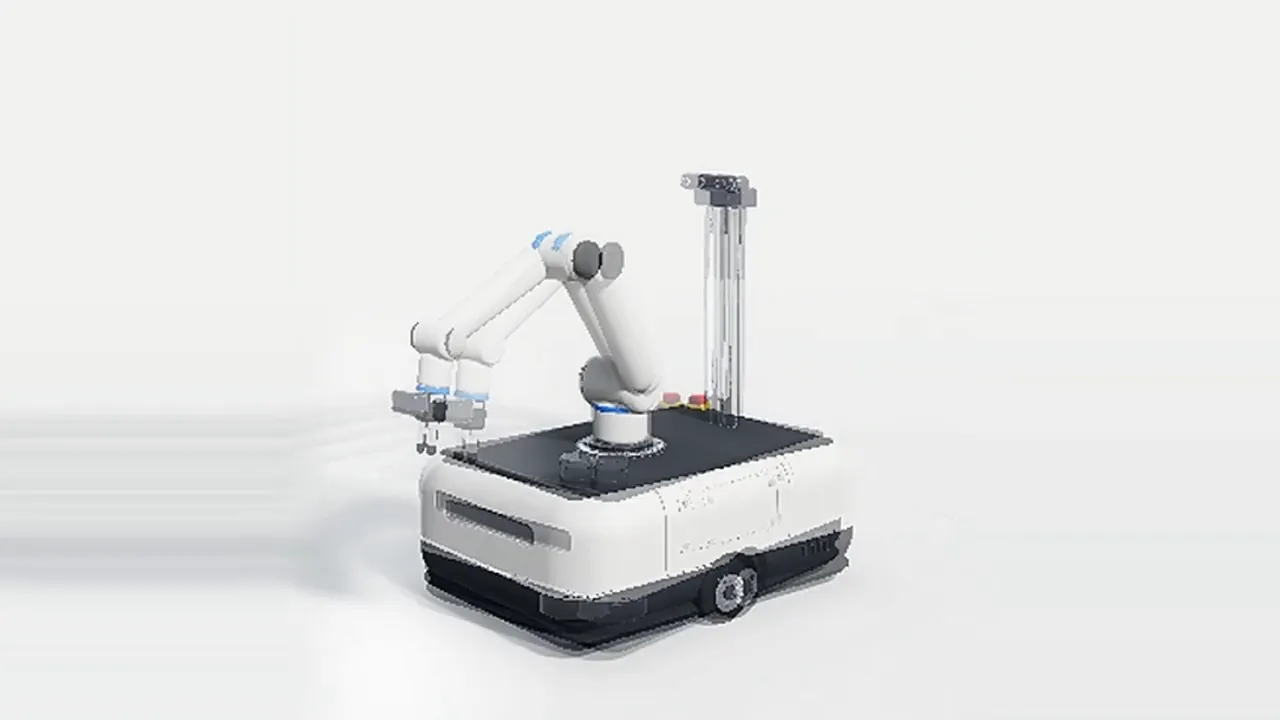
Mobiler Manipulator
Erfassung
Vision- & Tiefenkameras · Edge-KI & Computing
Konzept-Rendering

Forschungslabor

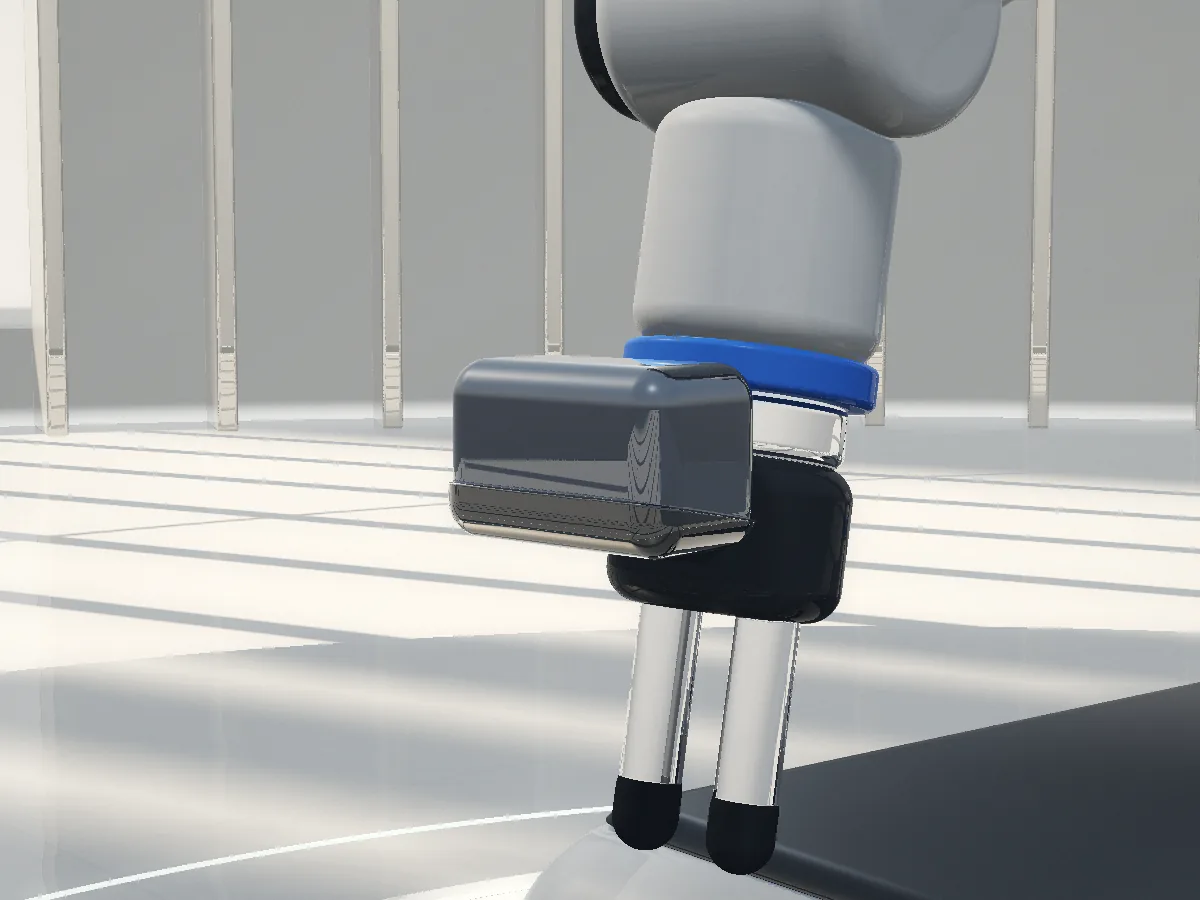
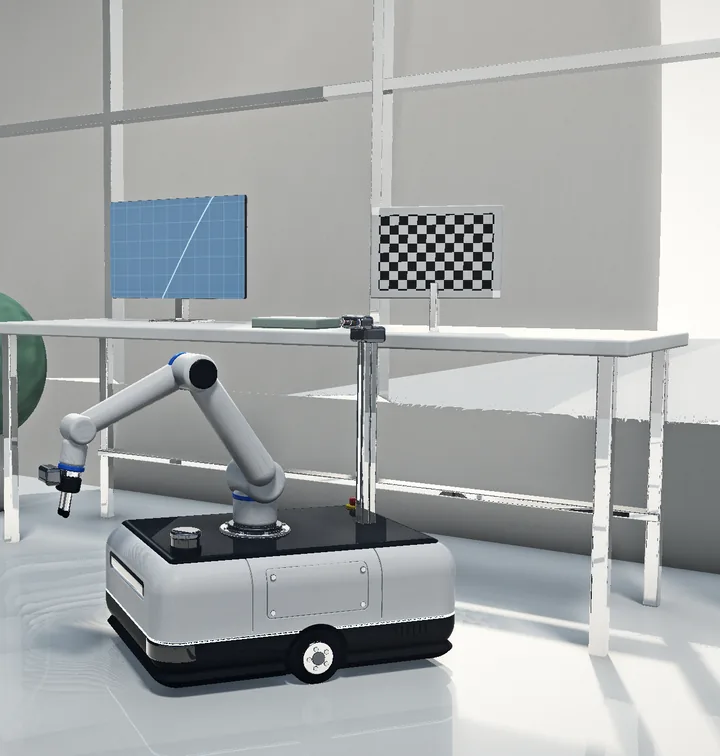
Experimente mit einem mobilen Arm kalibrieren, protokollieren und reproduzieren.

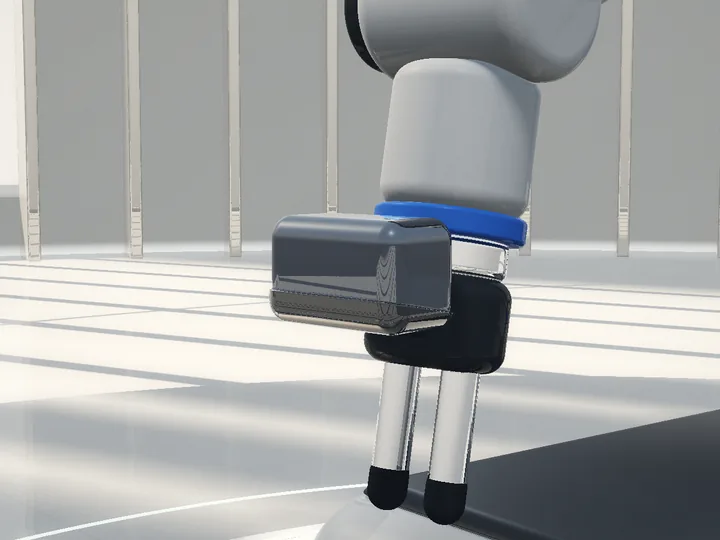
Konzept-Rendering: Handgelenkkamera beim Greifen
Handgelenkkamera beim Greifen · Konzept-Rendering

Die Aufgabe

  • Sensor-Timing
  • Kalibrierung
  • Datenaufzeichnung

Wo die Erfassung schwierig wird

Versuche müssen wiederholbar sein: Kalibrierung, Timing und protokollierte Daten.

Zuerst klären

  • Welche Sensoren brauchen Zeitsynchronisation?
  • Kalibrierablauf und Kalibriermuster?
  • Wie werden Versuche protokolliert und wiedergegeben?
Diese Szene anfragenDiese Konfiguration prüfenRoboterkonzept öffnen
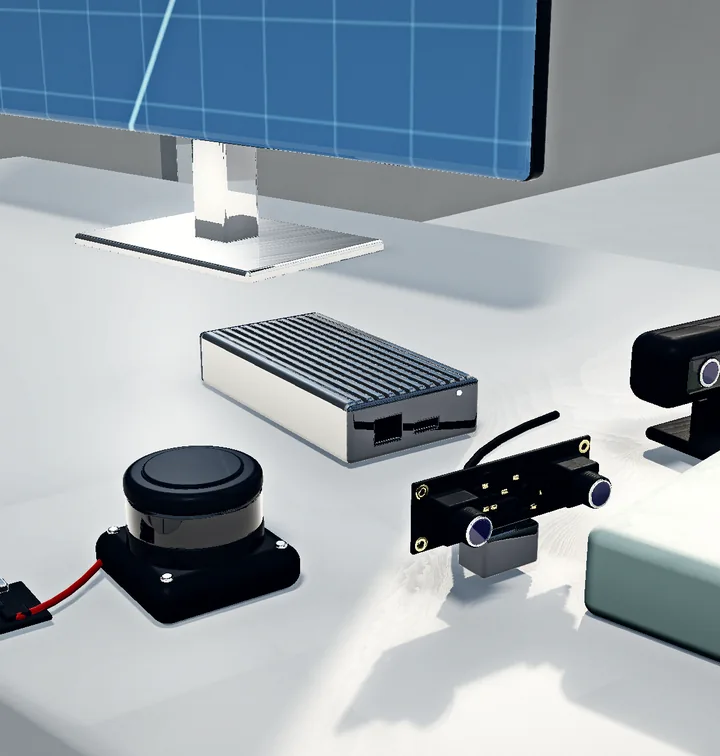
Illustration: TR-EDGE-3588
TR-EDGE-3588Tannai Robotics RK3588 AI-Box
SoC
Rockchip RK3588
Schnittstellen
Ethernet, HDMI
US$672RichtpreisModuldetails
Konzept-Rendering: Bildverarbeitung & Handhabung
Szene
Vision-Zellen
Roboterkonzept
Vision-Cobot-Zelle
Erfassung
Vision- & Tiefenkameras · Edge-KI & Computing
Konzept-Rendering

Vision-Zellen

Teile an der Linie per Bildverarbeitung finden, greifen und ablegen.

Konzept-Rendering: Handgelenkkamera über dem Werkstück
Handgelenkkamera über dem Werkstück

Die Aufgabe

  • Tiefengenauigkeit
  • Taktzeit
  • Robustheit gegenüber Licht

Wo die Erfassung schwierig wird

Teile kommen schnell; die Kamera muss Lage und Oberfläche in einem Bild erfassen.

Zuerst klären

  • Teilegröße, Oberfläche und Toleranz?
  • Ziel-Taktzeit?
  • Beleuchtung an der Linie?

Zu prüfende Hardware

Konzept-Rendering: Inspektion und Führung
Szene
Führung & Rundgang
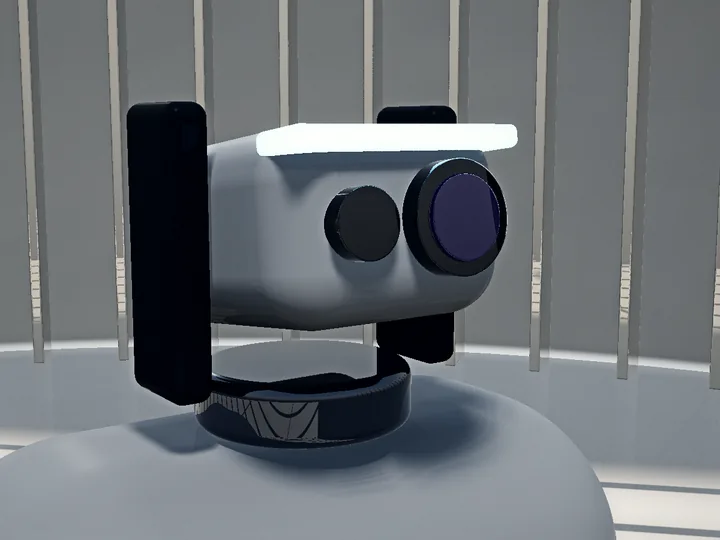
Roboterkonzept
Führungs- und Inspektionsroboter
Erfassung
Vision- & Tiefenkameras · Edge-KI & Computing
Konzept-Rendering

Führung & Rundgang

Besucher führen und Räume mit Kameras und Display überwachen.

Konzept-Rendering: Schwenk-Neige-Kamerakopf
Schwenk-Neige-Kamerakopf

Die Aufgabe

  • Lokalisierung
  • Kameraabdeckung
  • Fernüberwachung

Wo die Erfassung schwierig wird

Offene Räume, wechselndes Tageslicht und Menschen in jeder Entfernung.

Zuerst klären

  • Welche Bereiche und Etagen sind abzudecken?
  • Kameraabdeckung und Aufzeichnungsregeln?
  • Wer überwacht aus der Ferne?

Zu prüfende Hardware

Passende Auswahl

Fünf Angaben ergeben eine Checkliste, die wir mit Ihnen prüfen. Sie ist kein Angebot und keine Kompatibilitätszusage.

01Anwendung
02Umgebung
03Host-Anbindung
04Projektphase
05Zeitrahmen
Auswahl-ChecklisteBeispielauswahl – jeder Schritt lässt sich ändern.
Entwurf · zu prüfen
Szene
In Bewegung
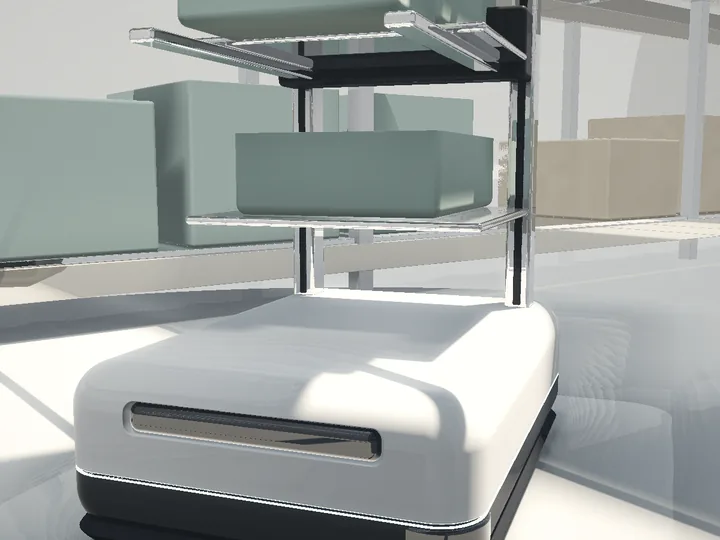
Nahaufnahme
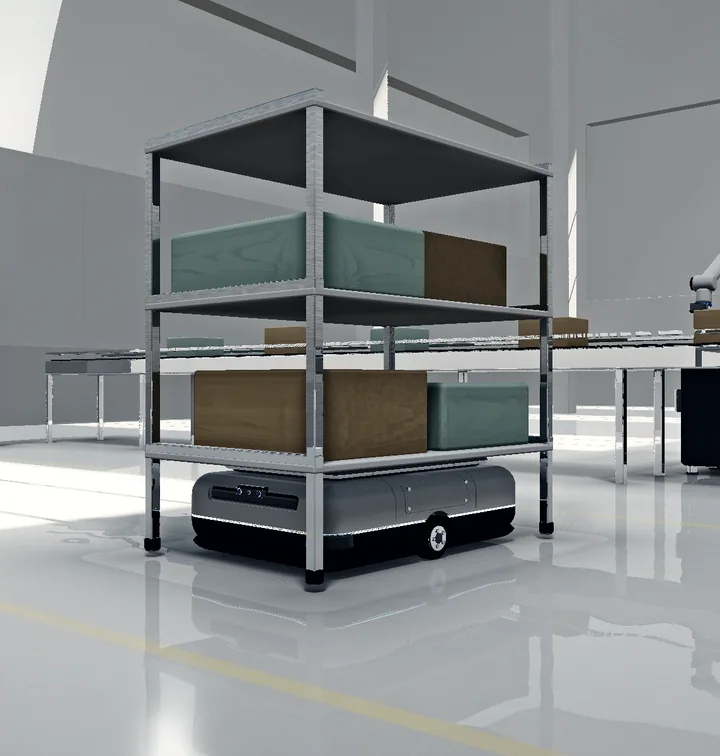
Anwendung
Umgebung
Host-Anbindung
Projektphase
Zeitrahmen

AZu prüfende Hardware

  • TR-EDGE-3588Tannai Robotics RK3588 AI-BoxEthernet, HDMI
    Datenblatt
  • TR-LID-D500360-Grad-DTOF-LiDARSeriell (UART) über beiliegende USB-Adapterplatine
    Datenblatt
  • TR-CAM-U4M4-MP-USB-2.0-Stereokamera ohne TreiberUSB 2.0, treiberlos
    Datenblatt
  • TR-CAM-S4M4-MP-Stereo-Tiefenmodul, synchronisiertUSB 2.0, treiberlos
    Datenblatt

BVor dem Angebot klären

  • USB: Beide Kameras sind mit USB 2.0, treiberlos angegeben; der LiDAR wird über die mitgelieferte UART-USB-Adapterplatine angeschlossen. Prüfen Sie den Treiber auf Ihrem Host-Betriebssystem.
  • Innen: Nennen Sie Beleuchtung, Glas oder spiegelnde Böden und den engsten Durchgang.
  • Pilot: Abnahmekriterien vereinbaren, bevor Muster oder POC starten.
  • Gewünschter Zeitrahmen: 1–3 Monate. Verfügbarkeit und Lieferzeit bestätigt das Angebot.
  • Wie breit sind die Gänge und wie hoch die Regale?
  • Welche Behältergrößen und -gewichte werden bewegt?
  • Welchen Durchsatz pro Stunde brauchen Sie?

CDie nächsten Schritte

  1. Anforderungsanalyse
  2. Kandidaten
  3. Spezifikationsprüfung
  4. Muster / POC
  5. Angebot & Lieferung

Ihre Auswahl öffnet die 3-stufige Anfrage vorausgefüllt. Von dieser Seite wird nichts gesendet.

Weiter zur Anfrage

Nicht dabei?

Beschreiben Sie Umgebung und Aufgabe. Wir ordnen die nötige Wahrnehmung und Rechenleistung zu.

Szenen und Roboter sind Konzept-Renderings für die Planung.

Anfrage starten
Bewegtvorschau · 0:11

Lagerrobotik

Was ein Roboter im Regalgang wahrnimmt und wie er plant.

Konzept-Bewegtvorschau · ohne Ton
0:00 / 0:11
Bewegtvorschau · 0:11

Roboter für den Materialfluss

Förderer, Arbeitszellen und Lager zu einem Fluss verbinden.

Konzept-Bewegtvorschau · ohne Ton
0:00 / 0:11
Bewegtvorschau · 0:11

Hotel-Serviceroboter

Flur, Aufzug und Tür: was das Gebäude bieten muss.

Konzept-Bewegtvorschau · ohne Ton
0:00 / 0:11
Bewegtvorschau · 0:11

Autonome Navigation und Lieferung

Kollisionsfrei durch einen belebten Servicebereich.

Konzept-Bewegtvorschau · ohne Ton
0:00 / 0:11
Bewegtvorschau · 0:11

Lernroboter

Von der Kalibrierung über Pick-and-Place bis zur Kartierung an einem Platz.

Konzept-Bewegtvorschau · ohne Ton
0:00 / 0:11
Bewegtvorschau · 0:11

Forschungs- und Laborrobotik

Kalibrierung, Punktwolken, Sensor-Timing und reproduzierbare Protokolle.

Konzept-Bewegtvorschau · ohne Ton
0:00 / 0:11
Bewegtvorschau · 0:11

Industrielle Bildverarbeitung und Greifen

Stereo von oben, ein Griff und eine Ablageprüfung an der Linie.

Konzept-Bewegtvorschau · ohne Ton
0:00 / 0:11