TANNAIROBOTICS

Hardware

Cuatro productos publicados, listos para cotizar.

CompararGuías de compraTodo el hardware

Conceptos de robot

Ocho conceptos de robot en 360°, configurados por proyecto.

Entrar al showroom

Selección y compras

¿No sabe qué pieza encaja, cómo comprobarlo o dónde comprarla? Elija un camino. Las cotizaciones de producto siguen siendo gratuitas.

Encontrar mi caminoVer trabajo de muestraSobre TANNAI
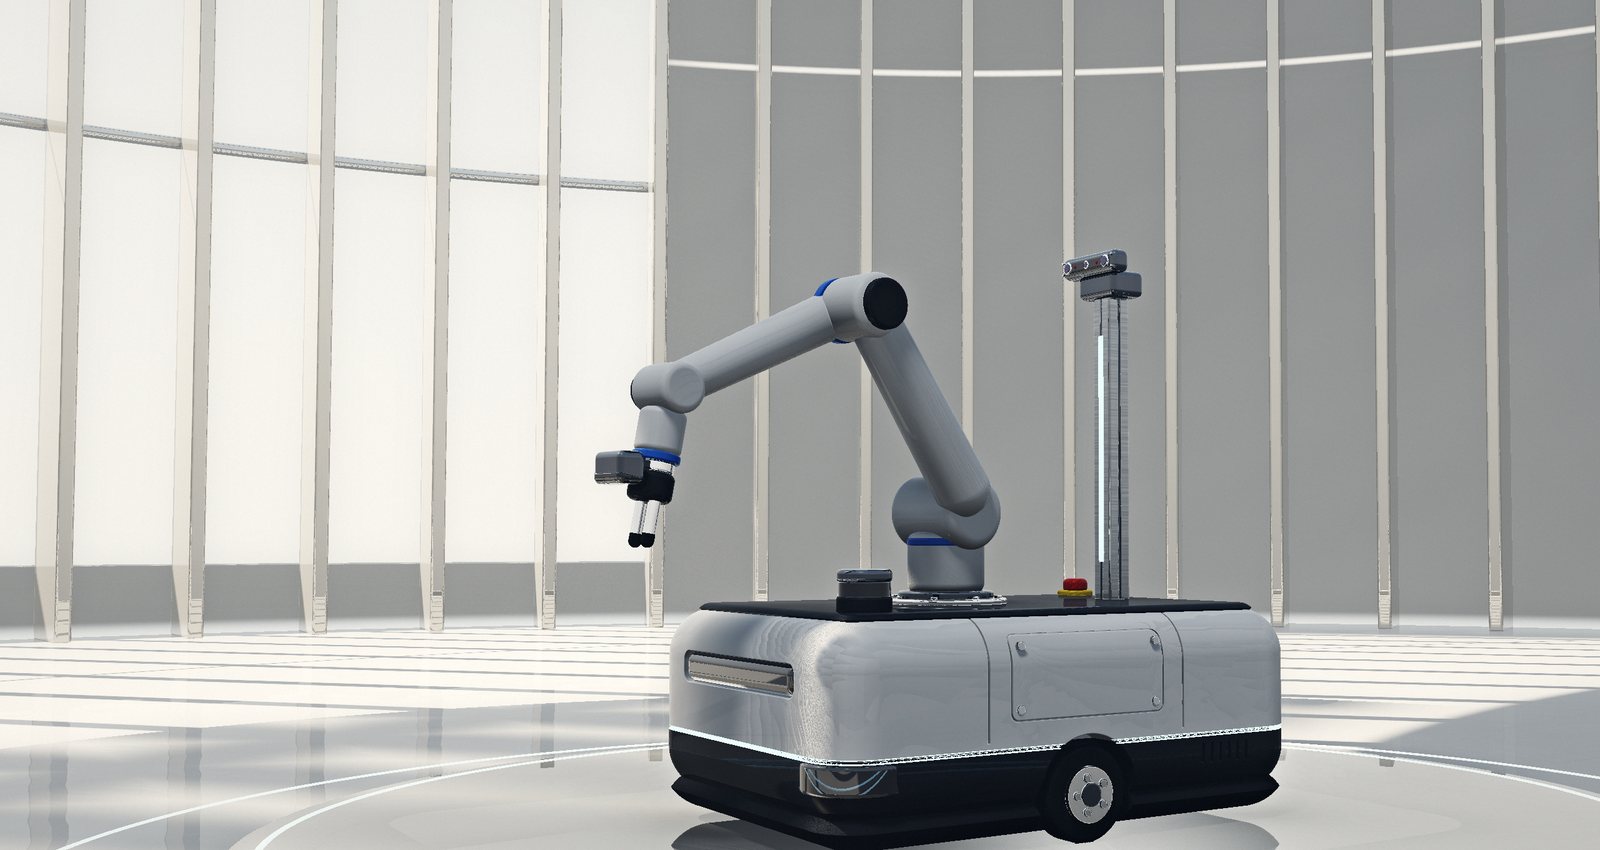
Render conceptual · manipulador móvil

TANNAI Robotics · percepción para robots

Percepción robótica

Hardware de visión, LiDAR e IA en el borde para equipos de robótica, seleccionado para su aplicación y adquirido con criterio de ingeniería.

Visión, LiDAR e IA en el borde para robots, elegidos para su aplicación.

Render conceptual · manipulador móvilRobot conceptual · los sensores marcan categorías a evaluar

Elija su camino

Primero el hardware, decisiones con evidencia. Empiece gratis; añada una revisión solo cuando la decisión lo requiera.

  1. ¿Sabe qué modelo necesita?Cotización de producto gratuitaGratis
  2. ¿Duda si encaja en su robot?Revisión de idoneidad técnicaUS$199
  3. ¿Necesita un proveedor de confianza?Sprint de abastecimientoUS$590

Primero solicite: el pago llega solo después de confirmar el alcance con usted por escrito.

Encontrar mi camino

Así es una revisiónRevisión de idoneidad técnica · Muestra de revisión · 4 páginasDocumento de muestra, no un caso de clienteVer el informe de muestra

Cadena de percepción

Siga una señal desde la lente hasta el siguiente movimiento del robot: cuatro etapas, cuatro módulos publicados.

  1. Ver
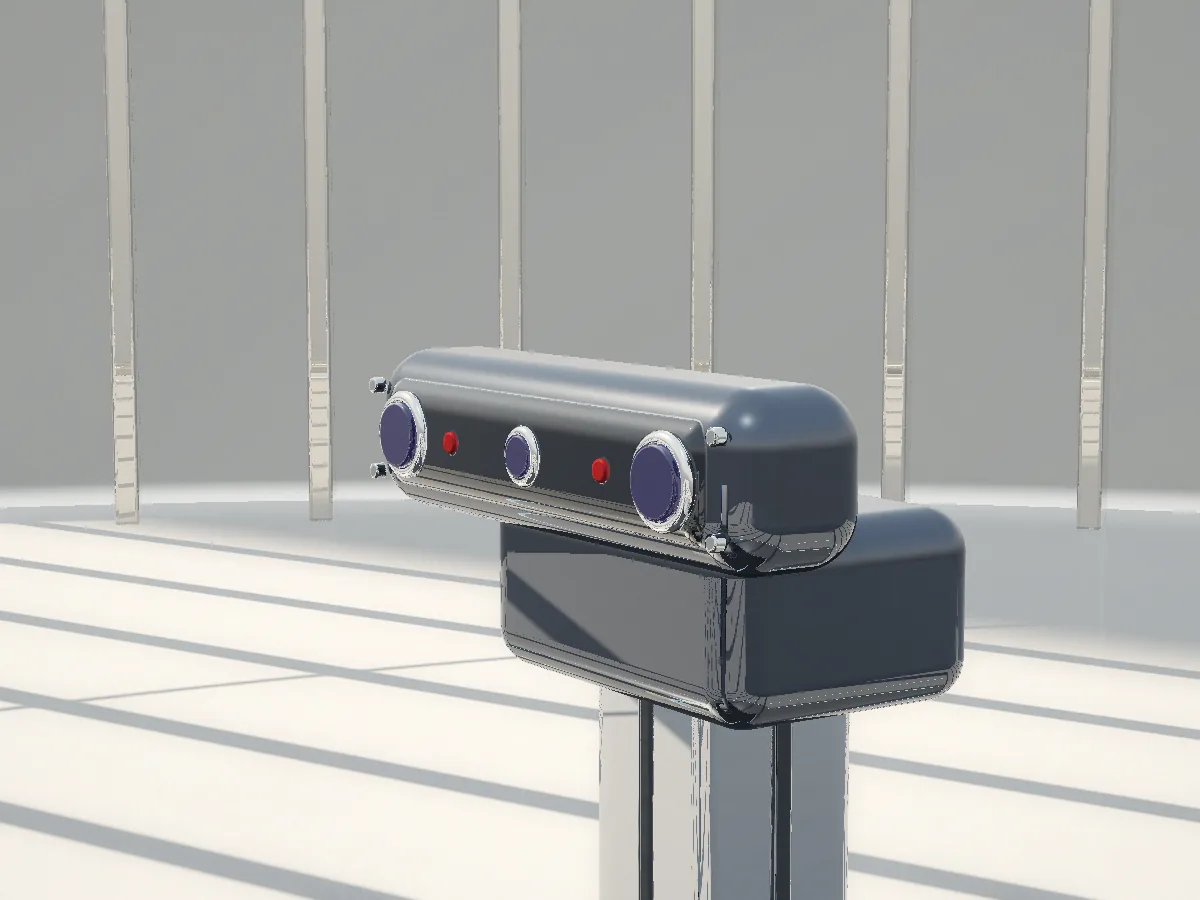
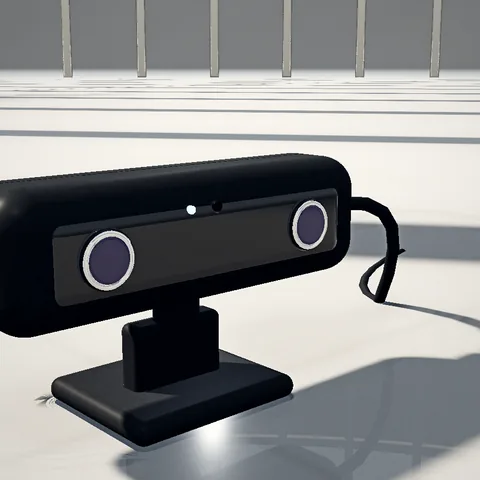
    Ilustración: TR-CAM-S4MIlustración

    Las cámaras estéreo convierten dos vistas en profundidad para agarrar y detectar obstáculos.

    TR-CAM-S4MMódulo de profundidad estéreo sincronizado de 4 MP
    Resolución del sensor
    4 MP
    Interfaz
    USB 2.0, sin controlador
    US$103Precio de referenciaDetalles del modelo
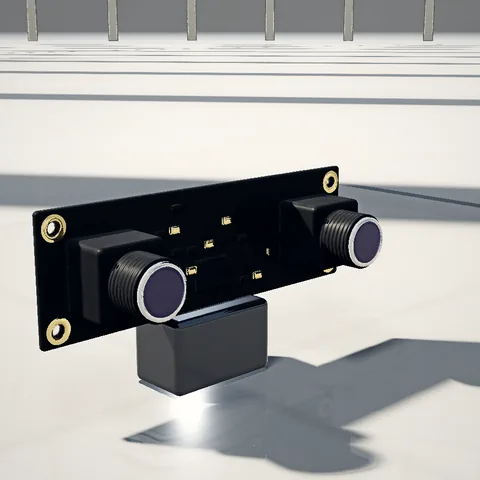
    TR-CAM-U4MCámara estéreo de 4 MP USB 2.0 sin controlador
    Resolución del sensor
    2 × 1080p (combinado 3840 × 1080, 4 MP)
    Interfaz
    USB 2.0, sin controlador
    US$166Precio de referenciaDetalles del modelo
    Confirmar antes de pedir
    • Distancia de trabajo y campo de visión para la tarea
    • Iluminación y textura de superficies en el sitio
    • Controlador y SDK en su sistema anfitrión
  2. Medir
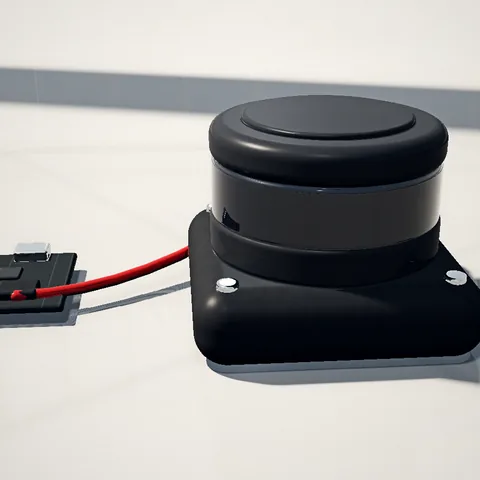
    Ilustración: TR-LID-D500Ilustración

    Un LiDAR DTOF de 360° explora el espacio para mapear, localizarse y detectar obstáculos.

    TR-LID-D500LiDAR DTOF de 360 grados
    Alcance máximo
    12 m
    Precisión de medición
    ±10 mm
    US$193Precio de referenciaDetalles del modelo
    Confirmar antes de pedir
    • Altura de montaje y plano de escaneo de 360° despejado
    • Vidrio, espejos o superficies oscuras en la zona
    • Conexión serie o USB con el anfitrión
  3. Calcular
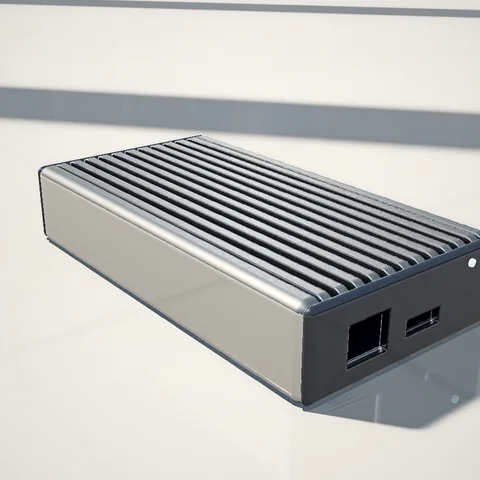
    Ilustración: TR-EDGE-3588Ilustración

    Una caja edge RK3588 ejecuta a bordo los modelos de percepción y el software del robot.

    TR-EDGE-3588Caja de IA Tannai Robotics RK3588
    SoC
    Rockchip RK3588
    Interfaces
    Ethernet, HDMI
    US$672Precio de referenciaDetalles del modelo
    Confirmar antes de pedir
    • Modelos y frameworks que deben ejecutarse a bordo
    • Sistema operativo y versión de ROS que usa
    • Alimentación, refrigeración y espacio de montaje
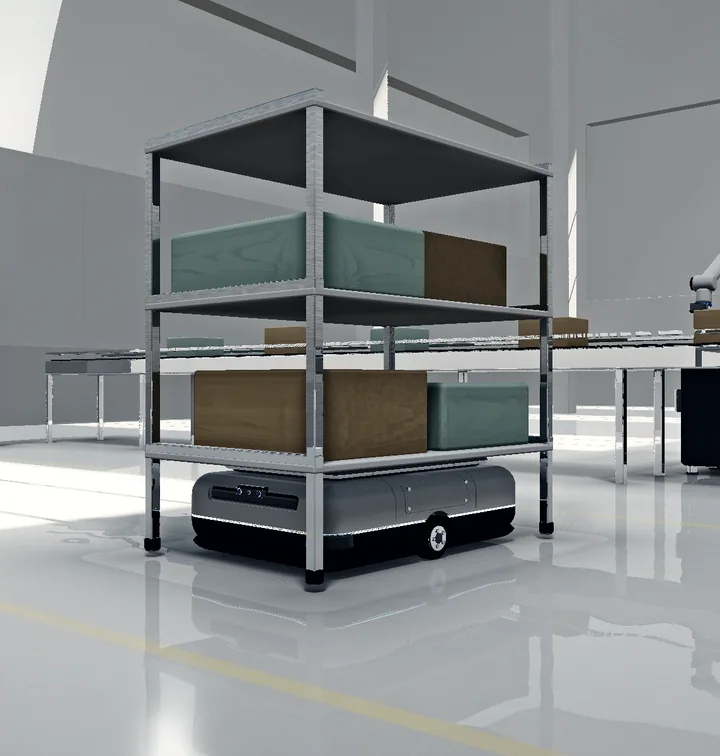
  4. Actuar
    Render conceptual: Manipulación de materialesRender conceptual

    El controlador del robot convierte el resultado en movimiento: avanzar, elevar o agarrar.

    Su robotUSB, Ethernet o serie: se confirma en su hardware
    Por proyectoEnviar necesidades
    Confirmar antes de pedir
    • Plataforma robótica y controlador que usa
    • Longitud de cables, conectores y presupuesto de potencia
    • Prueba de aceptación del sistema integrado

Robots en contexto

Escenas conceptuales de ocho tipos de trabajo robótico: qué hace el robot, dónde se complica la percepción, qué confirmar.

Todas las aplicaciones
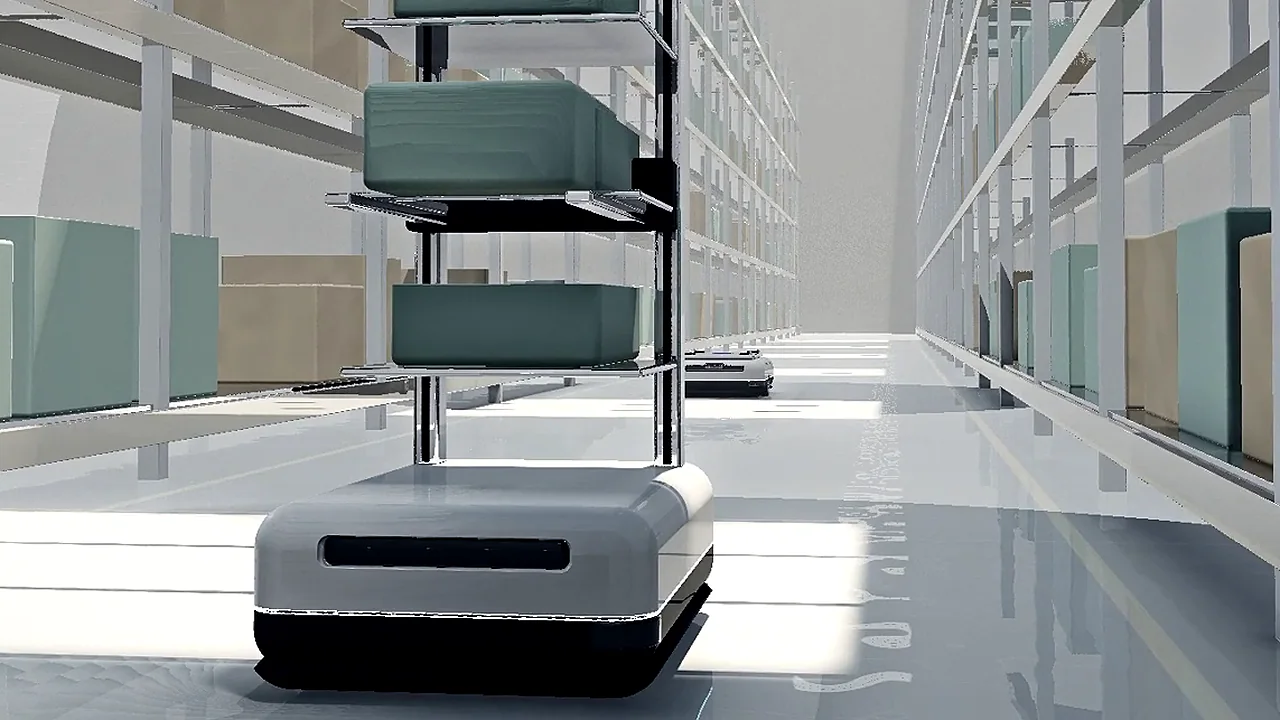
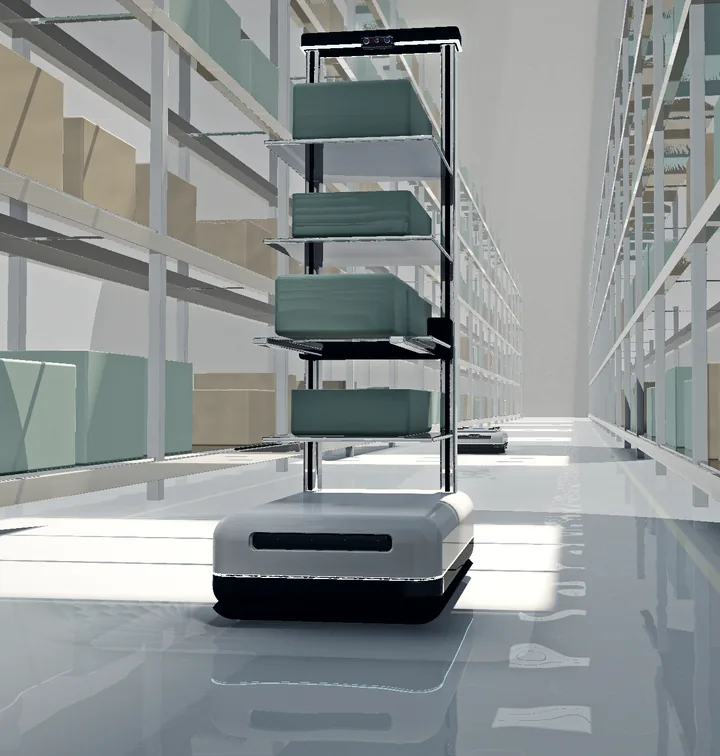
Render conceptual: Almacén y logística
Escena
Flujo de almacén
Concepto de robot
Robot de manejo de cajas
Percepción
LiDAR y percepción · Cámaras de visión y profundidad · IA en el borde y computación
Render conceptual

Flujo de almacén

Las cajas van a las personas, no al revés.

Dónde se complica la percepción Pasillos estrechos, suelos reflectantes y estanterías que cambian cada turno.

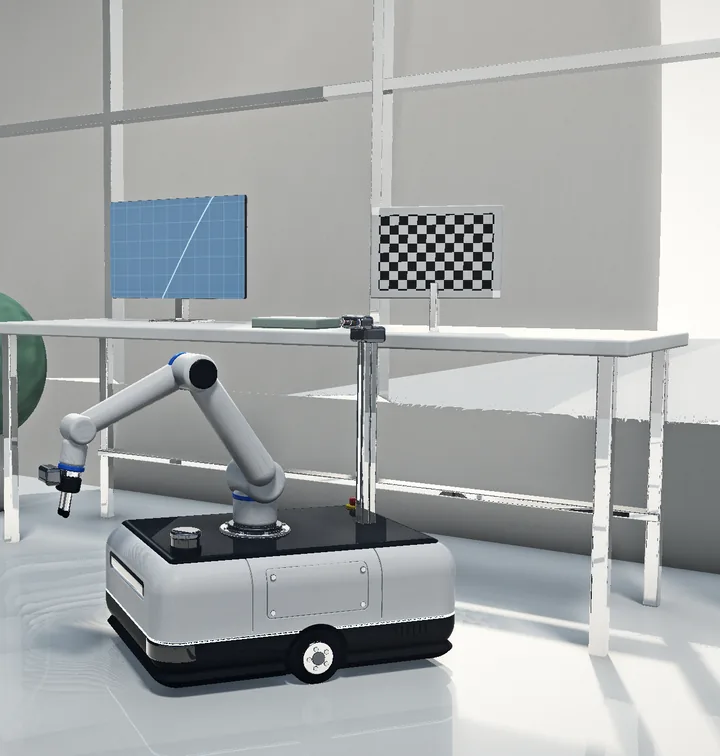
Render conceptual: Investigación y laboratorioRender conceptual
Render conceptual: En un mástil de robot (concepto)
En un mástil de robot (concepto)

Laboratorio

Calibrar, registrar y reproducir experimentos con un brazo móvil.

Dónde se complica la percepción Los experimentos deben repetirse: calibración, sincronización y datos registrados.

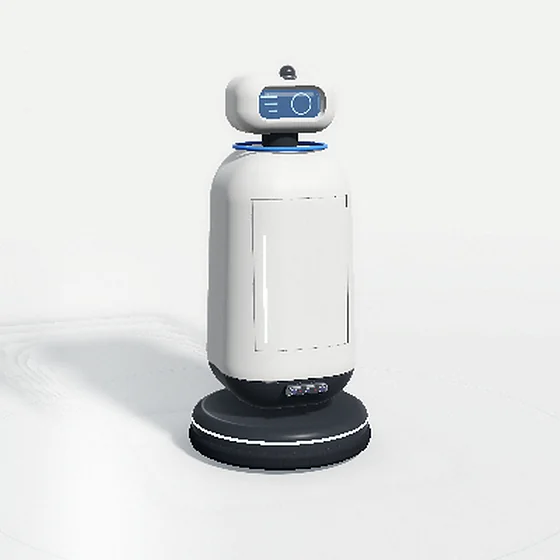
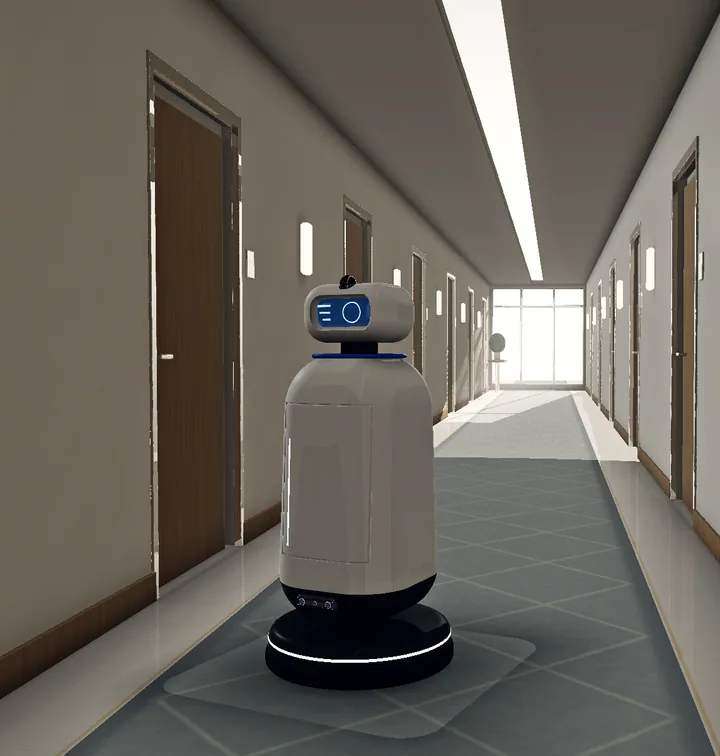
Render conceptual: Servicio hoteleroRender conceptual
Render conceptual: Pantalla de cabeza y cámara superior
Pantalla de cabeza y cámara superior

Servicio hotelero

Entregar en habitaciones a través de pasillos, ascensores y puertas.

Dónde se complica la percepción Puertas, ascensores y huéspedes: una navegación silenciosa y predecible.

Vista 0°

Conceptos de robot

Explore configuraciones de robot para distintas tareas. Envíenos las necesidades de su proyecto para una selección a medida.

Configuraciones conceptuales, especificadas por proyecto.

Estudios de movimiento

Avances conceptuales sin sonido extraídos de nuestros propios renders. Cada uno empieza con el logotipo de TANNAI; las películas finales aún se están planificando.

Ver todas las demos
Avance animado conceptual · sin sonido
0:00 / 0:11
Demo destacada · 0:11

Robótica de almacén

Qué percibe un robot en un pasillo de estanterías y cómo planifica.

Hardware a evaluar

Storyboard · fotogramas de esta vista previa

Avance animado · 0:07

Percepción en movimiento

Un concepto de robot, las dos cámaras de profundidad y el LiDAR, montados a partir de nuestros propios renders de concepto.

Avance animado conceptual · sin sonido
0:00 / 0:07
Avance animado · 0:11

Robots de servicio hotelero

Pasillo, ascensor y puerta: lo que el edificio debe ofrecer.

Avance animado conceptual · sin sonido
0:00 / 0:11
Avance animado · 0:11

LiDAR y navegación autónoma

Tiempo de vuelo, un plano de escaneo y cómo los escaneos se vuelven mapa.

Avance animado conceptual · sin sonido
0:00 / 0:11

Hardware a evaluar

Avance animado · 0:11

Robótica de investigación y laboratorio

Calibración, nubes de puntos, sincronización y registros reproducibles.

Avance animado conceptual · sin sonido
0:00 / 0:11