Conceptos de robot
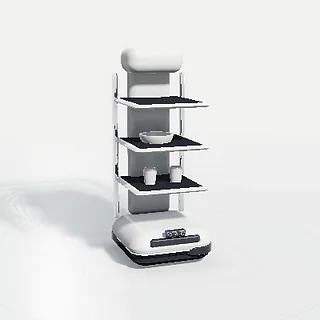
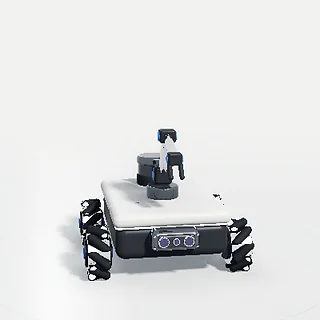
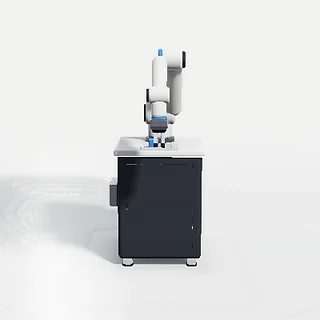
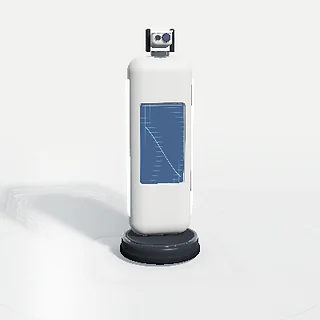
Explore configuraciones de robot para distintas tareas. Envíenos las necesidades de su proyecto para una selección a medida.
Cada concepto gira 360° en pasos de 10°: arrastre, deslice o use las flechas.
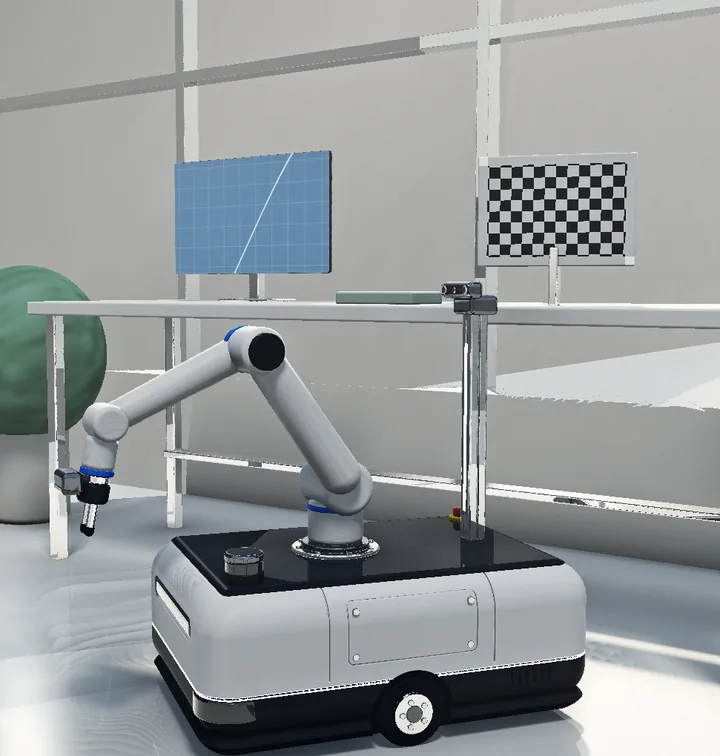
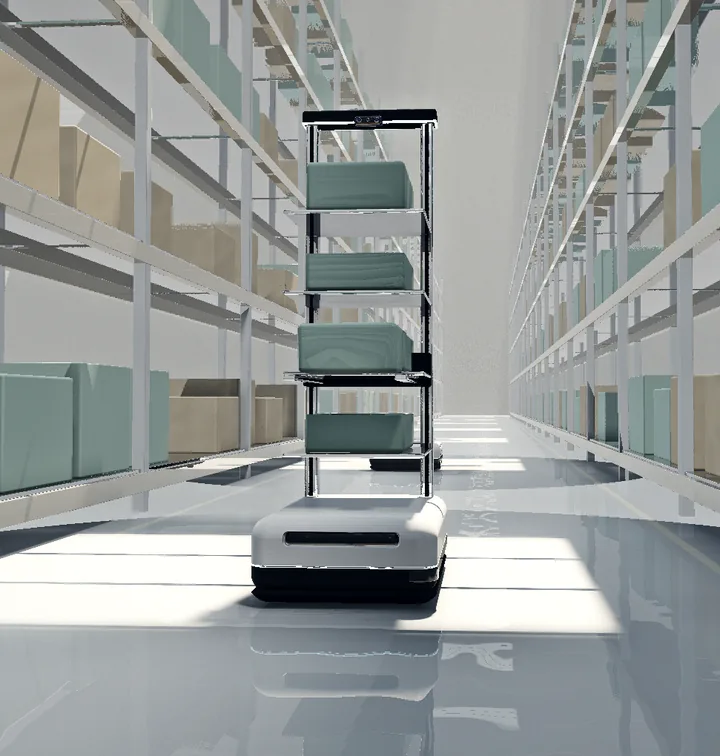
Render conceptualConfiguraciones conceptuales, especificadas por proyecto.
Vista 0° 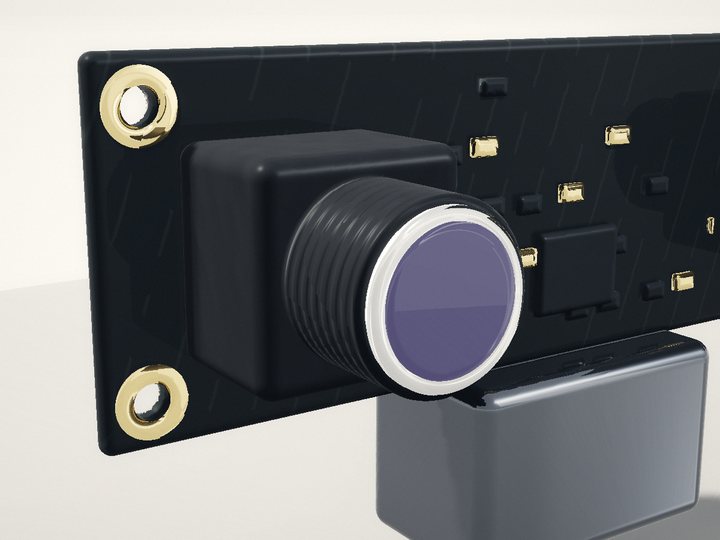
Cámaras de visión y profundidad
TR-CAM-S4M · TR-CAM-U4MLas cámaras estéreo convierten dos vistas en profundidad para agarrar y detectar obstáculos.
- Distancia de trabajo y campo de visión para la tarea
- Iluminación y textura de superficies en el sitio
- Controlador y SDK en su sistema anfitrión
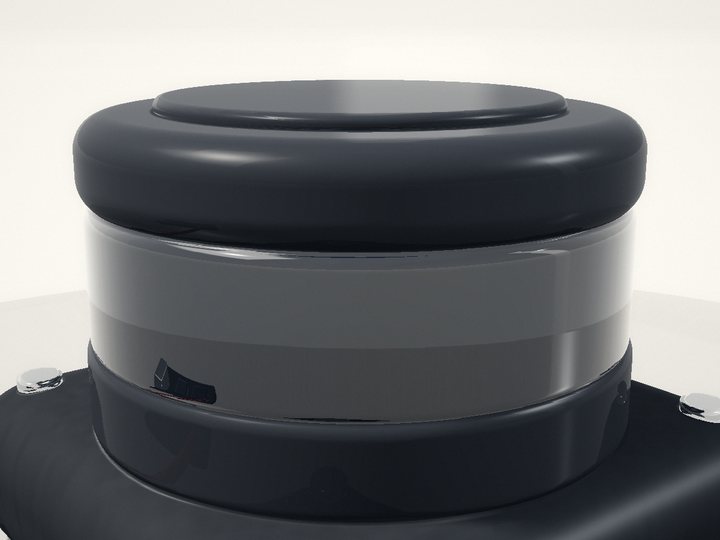
LiDAR y percepción
TR-LID-D500Un LiDAR DTOF de 360° explora el espacio para mapear, localizarse y detectar obstáculos.
- Altura de montaje y plano de escaneo de 360° despejado
- Vidrio, espejos o superficies oscuras en la zona
- Conexión serie o USB con el anfitrión
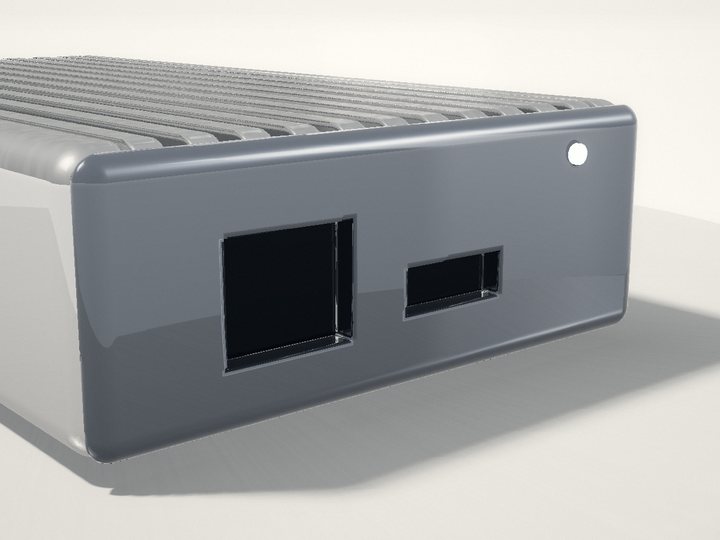
IA en el borde y computación
TR-EDGE-3588Una caja edge RK3588 ejecuta a bordo los modelos de percepción y el software del robot.
- Modelos y frameworks que deben ejecutarse a bordo
- Sistema operativo y versión de ROS que usa
- Alimentación, refrigeración y espacio de montaje
Las escenas y los robots son renders conceptuales para planificación.





 Manipulador móvil
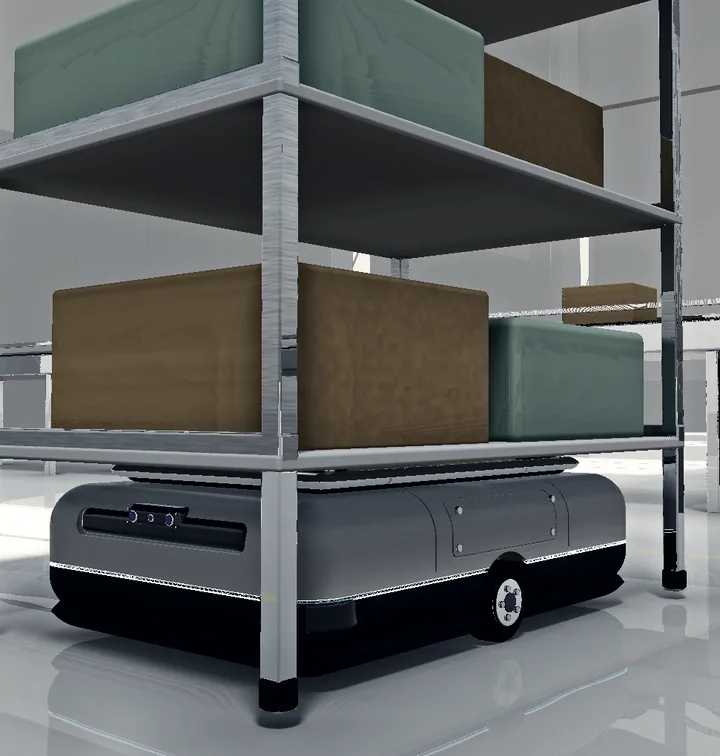
 Robot de manejo de cajas
 AMR elevador
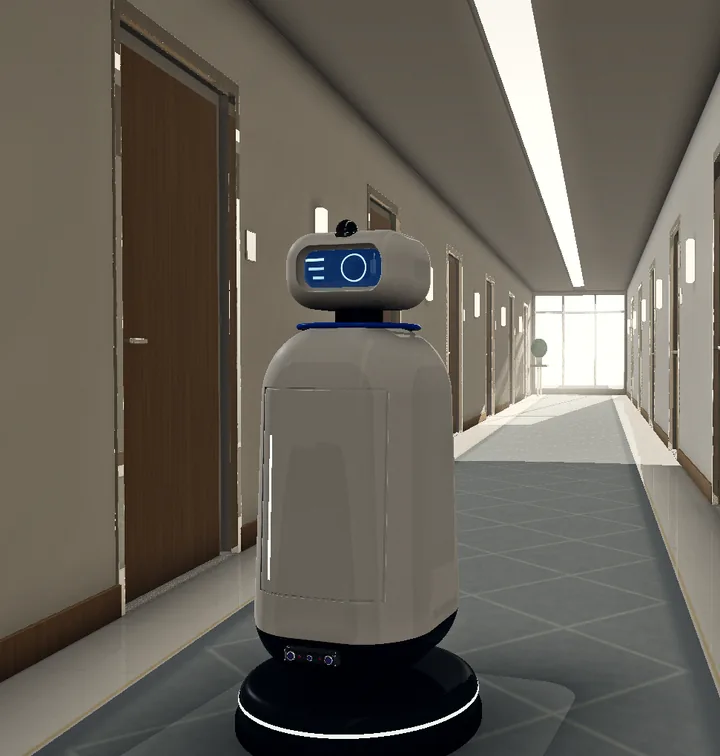
 Robot de servicio hotelero
 Robot de reparto
 Robot educativo
 Celda cobot con visión
 Robot de guía e inspección