 Manipulador móvil
 Robot de manejo de cajas
 AMR elevador
 Robot de servicio hotelero
 Robot de reparto
 Robot educativo
 Celda cobot con visión
 Robot de guía e inspección








Lista de selecciónElecciones de ejemplo: cambie cualquier paso.
Borrador · por verificar Escena
 En movimiento
 Primer plano
 Escena
 En movimiento
 Primer plano
 Escena
 En movimiento
 Primer plano
 Escena
 En movimiento
 Primer plano
 Escena
 En movimiento
 Primer plano
 Escena
 En movimiento
 Primer plano
 Escena
 En movimiento
 Primer plano
 Escena
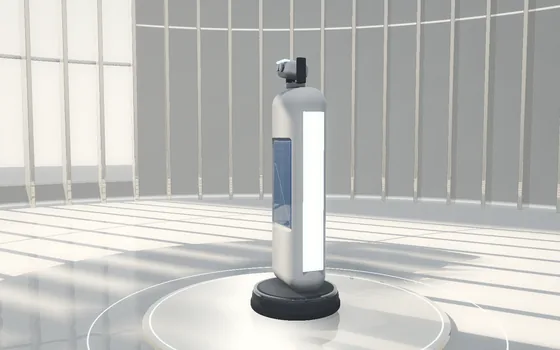 En movimiento
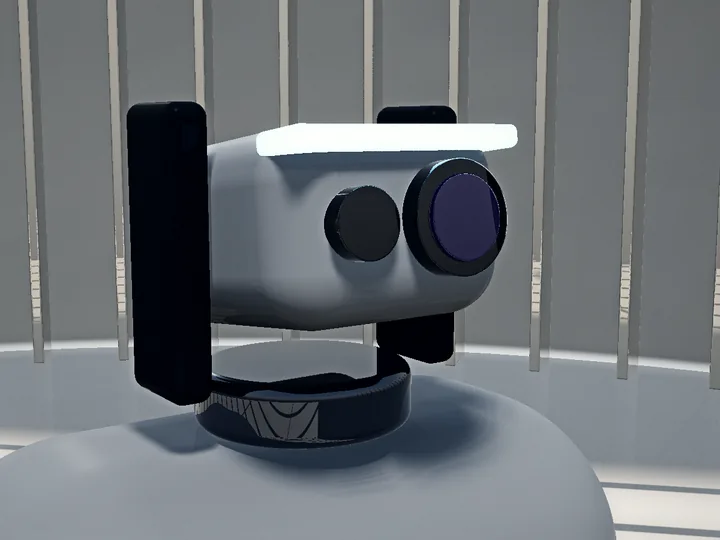 Primer plano
- Aplicación
- Entorno
- Conexión al anfitrión
- Etapa del proyecto
- Plazo
AHardware a evaluar
 TR-EDGE-3588Caja de IA Tannai Robotics RK3588Ethernet, HDMIFicha técnica
 TR-LID-D500LiDAR DTOF de 360 gradosSerie (UART) mediante la placa adaptadora USB incluidaFicha técnica
 TR-CAM-U4MCámara estéreo de 4 MP USB 2.0 sin controladorUSB 2.0, sin controladorFicha técnica
 TR-CAM-S4MMódulo de profundidad estéreo sincronizado de 4 MPUSB 2.0, sin controladorFicha técnica
- Plataformas robóticas móvilesPor proyectoSaber más
- Brazos robóticosPor proyectoSaber más
BVerificar antes de cotizar
- USB: ambas cámaras figuran como USB 2.0 sin controlador; el LiDAR se conecta mediante su placa adaptadora UART-USB incluida. Confirme el controlador en su sistema anfitrión.
- Ethernet: la caja edge RK3588 indica Ethernet y HDMI; las cámaras y el LiDAR se conectan a un anfitrión por USB o serie. Indíquenos cómo está conectado en red el ordenador del robot.
- Serie: el LiDAR D500 transmite por UART e incluye una placa adaptadora USB. Confirme los ajustes serie que admite su controlador.
- Sin decidir: describa el ordenador del robot y proponemos un plan de conexión para confirmarlo juntos.
- Interior: indique la iluminación, cristales o suelos reflectantes y el paso más estrecho.
- Exterior: no hay clasificación exterior ni IP publicada para estos cuatro productos. Describa las condiciones; lo confirmamos antes de cotizar.
- Interior y exterior: describa ambas condiciones. El uso exterior se confirma producto por producto antes de cotizar.
- Evaluación: empezar con una muestra y acordar qué debe demostrar.
- Piloto: acordar los criterios de aceptación antes de la muestra o la POC.
- Lote o despliegue: cantidad, embalaje, plazo y destino se confirman en cada pedido.
- Plazo deseado: 1–3 meses. La disponibilidad y el plazo se confirman en la cotización.
- ¿Qué ancho tienen los pasillos y qué altura los racks?
- ¿Qué tamaños y pesos de cubetas se mueven?
- ¿Qué rendimiento por hora necesita?
- ¿Cuánto pesa un carro o un rack cargado?
- ¿Qué precisión de acoplamiento exige cada estación?
- ¿Cuántos robots comparten la planta?
- ¿Qué ascensores y puertas debe operar el robot?
- ¿Horario de silencio y límites de ruido?
- ¿Cómo confirma el huésped la entrega?
- ¿Qué ancho tiene el paso más estrecho?
- ¿Tránsito y obstáculos en hora punta?
- ¿Carga entre turnos?
- ¿ROS 2 u otra plataforma en clase?
- ¿Cuántos alumnos por robot?
- ¿Qué normas de seguridad rigen en el aula?
- ¿Qué sensores necesitan sincronización temporal?
- ¿Rutina y patrones de calibración?
- ¿Cómo se registran y reproducen los ensayos?
- ¿Tamaño, superficie y tolerancia de las piezas?
- ¿Tiempo de ciclo objetivo?
- ¿Iluminación en la línea?
- ¿Qué zonas y plantas hay que cubrir?
- ¿Cobertura de cámaras y normas de grabación?
- ¿Quién supervisa a distancia?
CQué sigue
- Análisis de requisitos
- Opciones candidatas
- Verificación de especificaciones
- Muestra / POC
- Cotización y entrega