TANNAIROBOTICS

Matériel

Quatre produits publiés, prêts à chiffrer.

ComparerGuides d’achatTout le matériel

Concepts de robots

Huit concepts de robots en 360°, configurés par projet.

Entrer dans le showroom

Sélection & achats

Vous ne savez pas quelle pièce convient, comment la vérifier ou où l'acheter ? Choisissez un parcours. Les devis produit restent gratuits.

Trouver mon parcoursVoir des exemplesÀ propos de TANNAI

Caméras stéréo

Caméras stéréo et de profondeur pour la préhension, la détection d’obstacles et le développement vision.

TR-CAM-S4M

Deux objectifs, une carte

Module de profondeur stéréo synchronisé 4 MP

Caméra de profondeur compacte à courte portée pour la vision au poignet et la préhension.

Référence du catalogue publié: PA012 · TR-CAM-S4M ·

Le détail · Illustration

Illustration: TR-CAM-S4M
Survolez l'image pour l'inspecter ou choisissez un point.
Illustration: TR-CAM-S4M
L'objet · Illustration
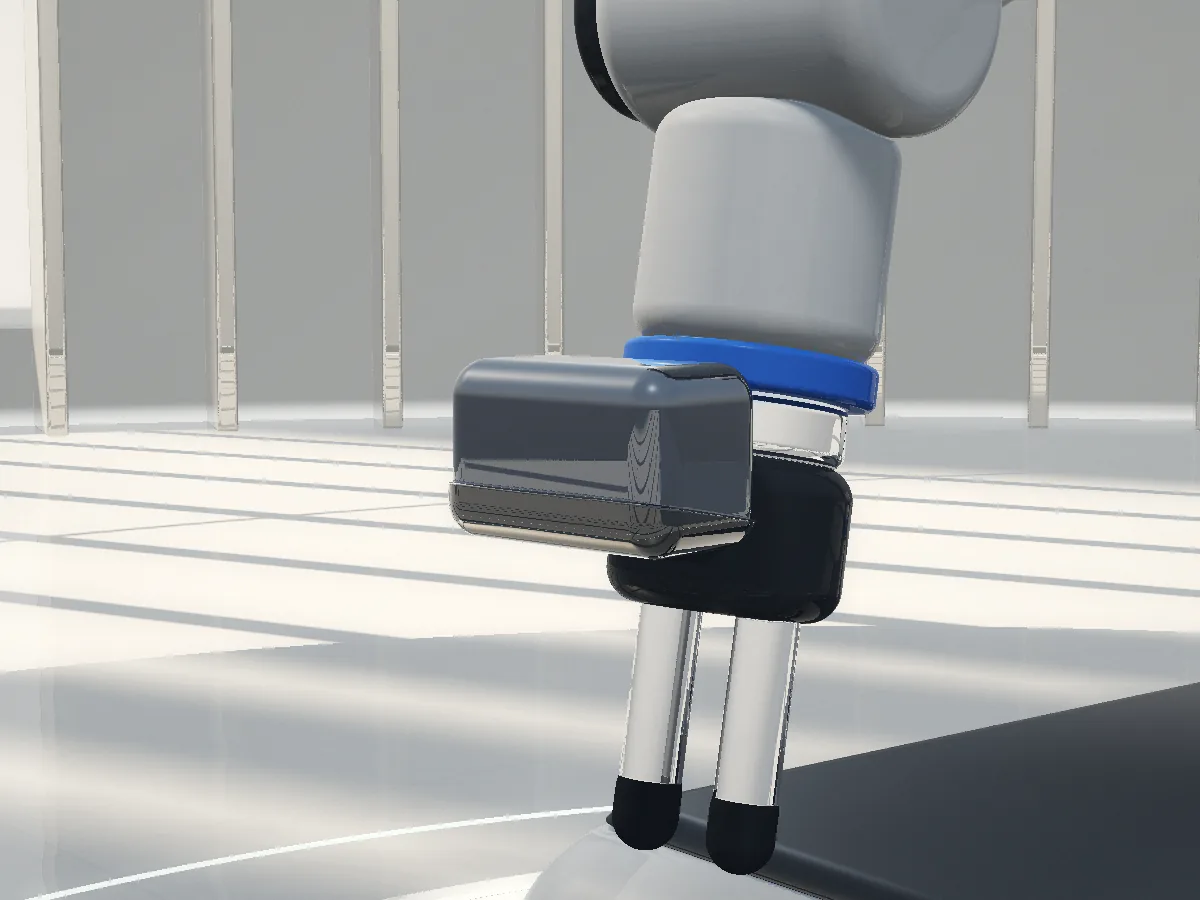
Rendu conceptuel: Au poignet d’une pince (concept)
En contexte · Au poignet d’une pince (concept)
Résolution du capteur
4 MP
Fréquence d’images
30 fps
Interface
USB 2.0, sans pilote
US$103Prix indicatif · Commande sur devisDemander un devis

Pas sûr que cela convienne ? Revue d'adéquation technique · US$199

Demander les documents
TR-CAM-U4M

Stéréo en un boîtier

Caméra stéréo 4 MP USB 2.0 sans pilote

Caméra de profondeur stéréo USB-C pour la vision robotique et le développement de la perception.

Référence du catalogue publié: PA013 · TR-CAM-U4M ·

Le détail · Illustration

Illustration: TR-CAM-U4M
Survolez l'image pour l'inspecter ou choisissez un point.
Illustration: TR-CAM-U4M
L'objet · Illustration
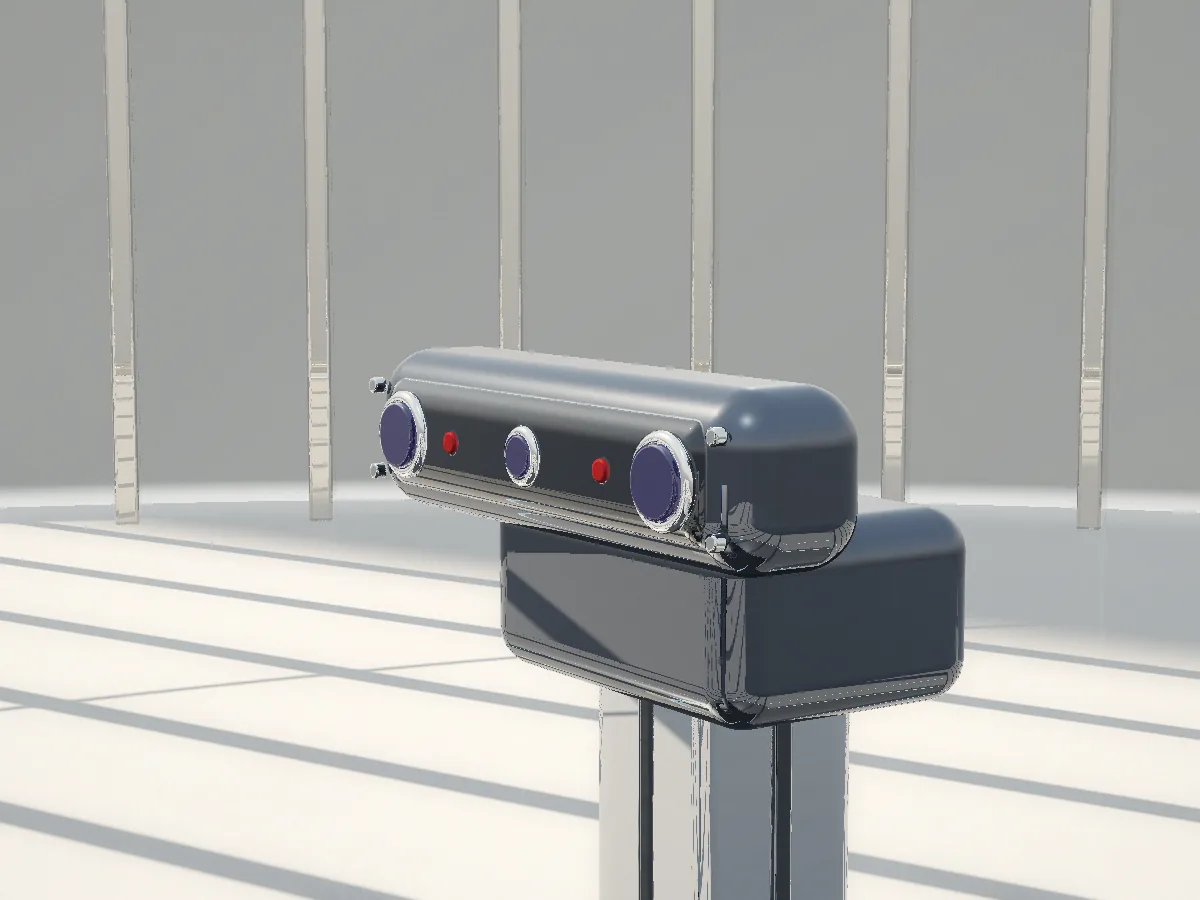
Rendu conceptuel: Sur un mât de robot (concept)
En contexte · Sur un mât de robot (concept)
Résolution du capteur
2 × 1080p (combiné 3840 × 1080, 4 MP)
Fréquence d’images
30 fps
Interface
USB 2.0, sans pilote
US$166Prix indicatif · Commande sur devisDemander un devis

Pas sûr que cela convienne ? Revue d'adéquation technique · US$199
Demander les documents

LiDAR

Balayage à 360° pour la cartographie, la localisation et la détection d’obstacles.

TR-LID-D500

360° de 3 cm à 12 m

LiDAR DTOF 360 degrés

Scanner laser DTOF 360° : portée min. 0,03 m, portée max. 12 m, précision de mesure ±10 mm.

Référence du catalogue publié: PA033 · TR-LID-D500 ·

Le détail · Illustration

Illustration: TR-LID-D500
Survolez l'image pour l'inspecter ou choisissez un point.
Illustration: TR-LID-D500
L'objet · Illustration
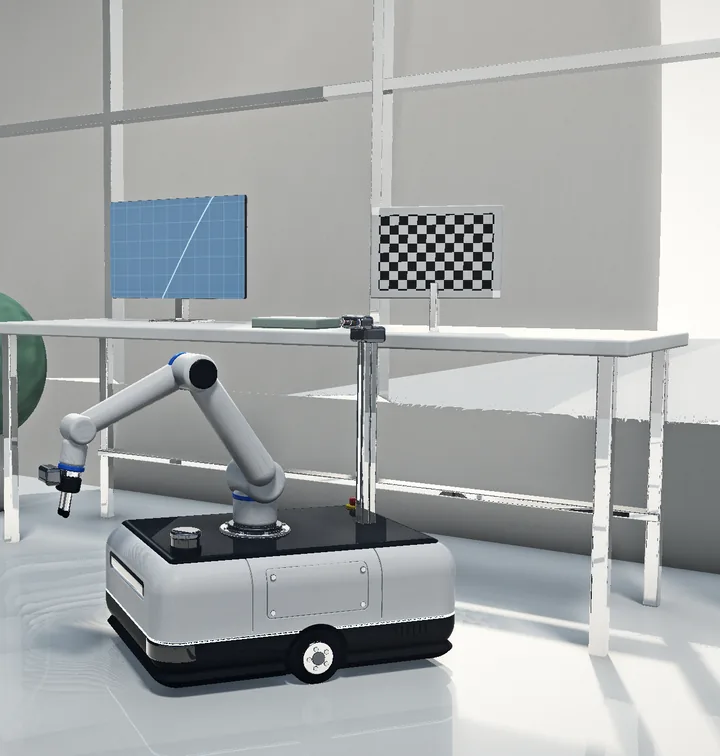
Rendu conceptuel: Sur une base mobile, près du bras (concept)
En contexte · Sur une base mobile, près du bras (concept)
Portée minimale
0.03 m
Portée maximale
12 m
Précision de mesure
±10 mm
US$193Prix indicatif · Commande sur devisDemander un devis

Pas sûr que cela convienne ? Revue d'adéquation technique · US$199

Demander les documents

IA embarquée

Calcul embarqué pour les modèles de perception et le logiciel robotique.

TR-EDGE-3588

RK3588 sous aluminium

Boîtier IA Tannai Robotics RK3588

Ordinateur embarqué RK3588 pour la robotique et le prototypage IA sous Linux.

Référence du catalogue publié: PA017 · TR-EDGE-3588 ·

Le détail · Illustration

Illustration: TR-EDGE-3588
Survolez l'image pour l'inspecter ou choisissez un point.
Illustration: TR-EDGE-3588
L'objet · Illustration
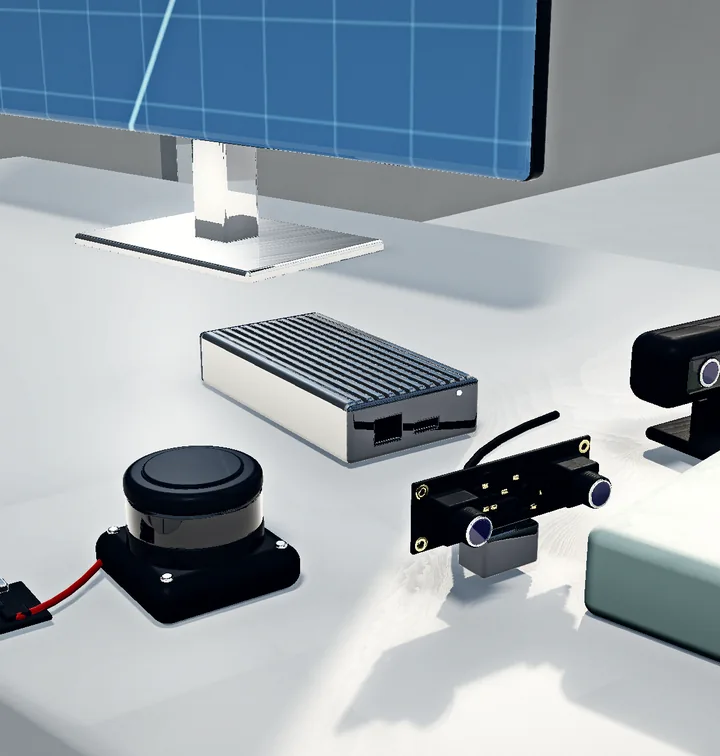
Rendu conceptuel: Sur un banc d’intégration avec les capteurs (concept)
En contexte · Sur un banc d’intégration avec les capteurs (concept)
SoC
Rockchip RK3588
Interfaces
Ethernet, HDMI
US$672Prix indicatif · Commande sur devisDemander un devis

Pas sûr que cela convienne ? Revue d'adéquation technique · US$199

Demander les documents

Comparer

Choisissez de deux à quatre produits. Valeurs telles que publiées ; ce qui n’est pas publié est confirmé sur demande.

4 sélectionnés
CaractéristiqueTR-EDGE-3588Boîtier IA Tannai Robotics RK3588TR-LID-D500LiDAR DTOF 360 degrésTR-CAM-U4MCaméra stéréo 4 MP USB 2.0 sans piloteTR-CAM-S4MModule de profondeur stéréo synchronisé 4 MP
CatégorieIA embarquée & calculLiDAR & perceptionCaméras vision & profondeurCaméras vision & profondeur
Prix indicatifUS$672 · Prix indicatifUS$193 · Prix indicatifUS$166 · Prix indicatifUS$103 · Prix indicatif
InterfaceEthernet, HDMISérie (UART) via la carte adaptateur USB fournieUSB 2.0, sans piloteUSB 2.0, sans pilote
Résolution du capteur——2 × 1080p (combiné 3840 × 1080, 4 MP)4 MP
Fréquence d’images——30 fps30 fps
Portée maximale—12 m——
Portée minimale—0.03 m——
Précision de mesure—±10 mm——
SoCRockchip RK3588———
MémoireSur demande———
Stockage32 GB eMMC———
Dimensions150 x 80 x 30 mmSur demandeSur demandeSur demande
Poids net450 gSur demandeSur demande30 g
Besoin de plus qu'un tableau ?

La revue compare jusqu'à trois candidats, toutes marques, à votre hôte, vos interfaces et votre test, chaque valeur sourcée.

Du besoin au choix

Cinq choix produisent une liste à vérifier ensemble. Ce n’est ni un devis ni une promesse de compatibilité.

01Application
02Environnement
03Connexion à l’hôte
04Étape du projet
05Calendrier
Liste de sélectionChoix d’exemple — modifiez n’importe quelle étape.
Brouillon · à vérifier
Scène
En mouvement
Gros plan
Application
Environnement
Connexion à l’hôte
Étape du projet
Calendrier

AMatériel à évaluer

  • TR-EDGE-3588Boîtier IA Tannai Robotics RK3588Ethernet, HDMI
    Fiche technique
  • TR-CAM-U4MCaméra stéréo 4 MP USB 2.0 sans piloteUSB 2.0, sans pilote
    Fiche technique
  • TR-CAM-S4MModule de profondeur stéréo synchronisé 4 MPUSB 2.0, sans pilote
    Fiche technique
  • Bras robotiquesSourcé par projet
    En savoir plus

BÀ vérifier avant devis

  • USB : les deux caméras sont indiquées USB 2.0, sans pilote ; le LiDAR se connecte via sa carte d’adaptation UART-USB fournie. Vérifiez le pilote sur votre système hôte.
  • Intérieur : précisez l’éclairage, les vitres ou sols réfléchissants et le passage le plus étroit.
  • Pilote : convenir des critères de réception avant l’échantillon ou le POC.
  • Calendrier souhaité : 1 à 3 mois. Disponibilité et délai sont confirmés dans le devis.
  • Taille, surface et tolérance des pièces ?
  • Temps de cycle visé ?
  • Éclairage sur la ligne ?

CLa suite

  1. Analyse du besoin
  2. Options candidates
  3. Vérification des spécifications
  4. Échantillon / POC
  5. Devis & livraison

Vos choix ouvrent la demande en 3 étapes déjà remplie. Rien n’est envoyé depuis cette page.

Continuer la demande

Sourcé par projet

Plateformes, bras et pièces d’interface sont sourcés selon votre spécification. Décrivez la tâche, nous revenons avec des candidats.

Plateformes robotiques mobiles

Bases AMR et AGV pour robots logistiques, de service et de recherche.

Indiquez la charge utile, l’encombrement et les besoins de navigation.

Décrire cette catégorie

Bras robotiques

Bras collaboratifs et compacts pour le picking, l’enseignement et le laboratoire.

Indiquez la portée, la charge utile et l’interface du contrôleur.

Décrire cette catégorie

Composants & interfaces

Câbles, cartes adaptatrices, supports et modules d’interface entre capteurs et calculateur.

Indiquez le capteur, l’hôte et le connecteur nécessaire.

Décrire cette catégorie

Guides d’achat

Ce qu’il faut régler avant de commander – des questions, pas des résultats de test.

Lire les guides d’achat complets
Illustration

Caméras vision & profondeur

  • Distance de travail et champ de vision pour la tâche
  • Éclairage et texture des surfaces sur site
  • Pilote et SDK sur votre système hôte
  • Convenir d’un test d’acceptation sur site avant un volume.
Illustration

LiDAR & perception

  • Hauteur de montage et plan de balayage 360° dégagé
  • Vitres, miroirs ou surfaces sombres dans la zone
  • Liaison série ou USB vers l’hôte
  • Comparer la portée annoncée à la réflectivité de vos obstacles les plus sombres.
  • Convenir d’un test d’acceptation sur site avant un volume.
Illustration

IA embarquée & calcul

  • Modèles et frameworks à exécuter à bord
  • Système d’exploitation et version ROS utilisés
  • Alimentation, refroidissement et encombrement
  • Convenir d’un test d’acceptation sur site avant un volume.
Interface et hôteUSB, UART ou Ethernet — et l’hôte auquel il se connecte.
Logiciel et SDKPrécisez votre OS, votre distribution ROS et la version du SDK.
Portée et champ de visionDistance de travail et couverture nécessaires à la tâche.
Montage et alimentationFixation, longueur de câble et tension d’alimentation sur votre carte porteuse.
EnvironnementIntérieur ou extérieur, éclairage, poussière et vibrations.
DocumentationFiche technique, manuel et SDK du modèle exact.

Vous doutez qu'il convienne ?

Une Revue d'adéquation technique compare jusqu'à trois candidats à votre hôte, vos interfaces et votre test de réception — chaque valeur sourcée, rien de promis. Le devis produit reste gratuit.

Faites d'abord la demande — le paiement n'intervient qu'après la confirmation écrite du périmètre avec vous.

TR-CAM-S4M

Module de profondeur stéréo synchronisé 4 MP

Caméra de profondeur compacte à courte portée pour la vision au poignet et la préhension.

Spécifications
Résolution du capteur4 MP
Résolution maximale3840 x 1080
Fréquence d’images30 fps
InterfaceUSB 2.0, sans pilote
Options d’objectif3,6 mm / 72° faible distorsion ou 3,0 mm / 80° sans distorsion
Poids net30 g
Longueur du câble1 m
MatériauPCB
Informations du fournisseur
Systèmes pris en chargeWindows XP/7/8/10/11, Android, Linux
SDK / piloteCode d’exemple de calcul de profondeur (OpenCV / Python, fourni après commande)

Fournies par le fournisseur. À vérifier avec votre système hôte avant commande.

Tel que publié sur la page produit (16 oct. 2026). Vérifiez l’adéquation, la documentation et la disponibilité avant de commander.

Demander un devisUS$103 · Prix indicatif · Commande sur devis
TR-CAM-U4M

Caméra stéréo 4 MP USB 2.0 sans pilote

Caméra de profondeur stéréo USB-C pour la vision robotique et le développement de la perception.

Spécifications
Résolution du capteur2 × 1080p (combiné 3840 × 1080, 4 MP)
Fréquence d’images30 fps
InterfaceUSB 2.0, sans pilote
Infrarouge / vision nocturneNon pris en charge
MicrophoneIntégré
Poids brut180 g
CouleurNoir
Dimensions de l’emballage15 x 13 x 11 cm
OrigineShenzhen, Chine
Informations du fournisseur
SDK / piloteUVC sans pilote (classe vidéo USB standard)

Fournies par le fournisseur. À vérifier avec votre système hôte avant commande.

Tel que publié sur la page produit (16 oct. 2026). Vérifiez l’adéquation, la documentation et la disponibilité avant de commander.

Demander un devisUS$166 · Prix indicatif · Commande sur devis
TR-EDGE-3588

Boîtier IA Tannai Robotics RK3588

Ordinateur embarqué RK3588 pour la robotique et le prototypage IA sous Linux.

Spécifications
SoCRockchip RK3588
InterfacesEthernet, HDMI
Résolution de sortie maximale8K
Stockage32 GB eMMC
Dimensions150 x 80 x 30 mm
Poids net450 g
BoîtierAluminium extrudé
Dimensions de l’emballage16 x 9 x 3.6 cm
Poids brut508 g
Informations du fournisseur
Système d’exploitationAndroid, Debian (préinstallés en usine)
Plateforme de calculRK3588 (qualité commerciale, NPU 6 TOPS)

Fournies par le fournisseur. À vérifier avec votre système hôte avant commande.

Tel que publié sur la page produit (16 oct. 2026). Vérifiez l’adéquation, la documentation et la disponibilité avant de commander.

Demander un devisUS$672 · Prix indicatif · Commande sur devis
TR-LID-D500

LiDAR DTOF 360 degrés

Scanner laser DTOF 360° : portée min. 0,03 m, portée max. 12 m, précision de mesure ±10 mm.

Spécifications
Portée minimale0.03 m
Portée maximale12 m
Précision de mesure±10 mm
InterfaceSérie (UART) via la carte adaptateur USB fournie

Tel que publié sur la page produit (16 oct. 2026). Vérifiez l’adéquation, la documentation et la disponibilité avant de commander.

Demander un devisUS$193 · Prix indicatif · Commande sur devis