 Manipulateur mobile
 Robot de manutention de bacs
 AMR à levage
 Robot de service hôtelier
 Robot de livraison
 Robot éducatif
 Cellule cobot avec vision
 Robot d’accueil et d’inspection








Liste de sélectionChoix d’exemple — modifiez n’importe quelle étape.
Brouillon · à vérifier Scène
 En mouvement
 Gros plan
 Scène
 En mouvement
 Gros plan
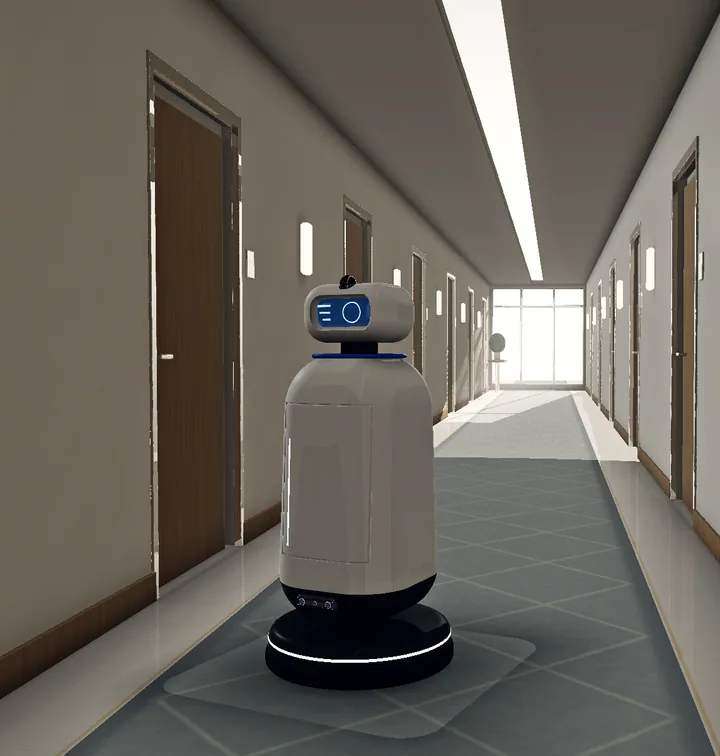 Scène
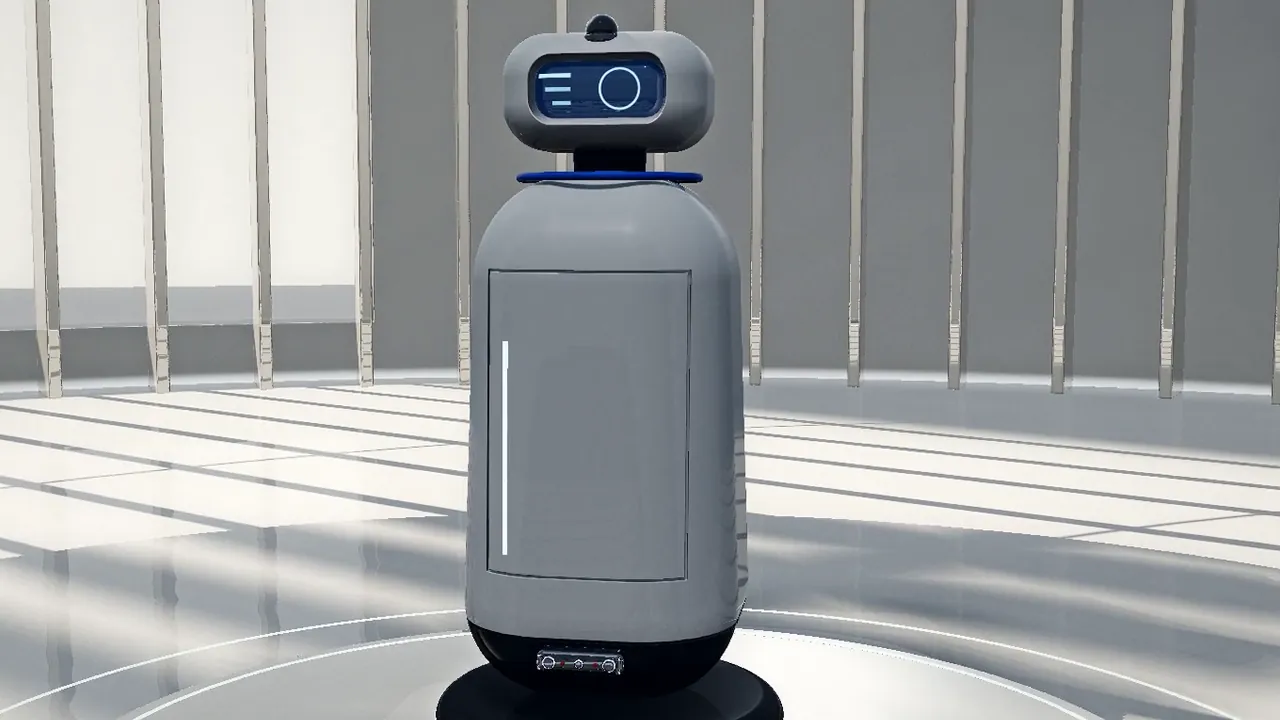 En mouvement
 Gros plan
 Scène
 En mouvement
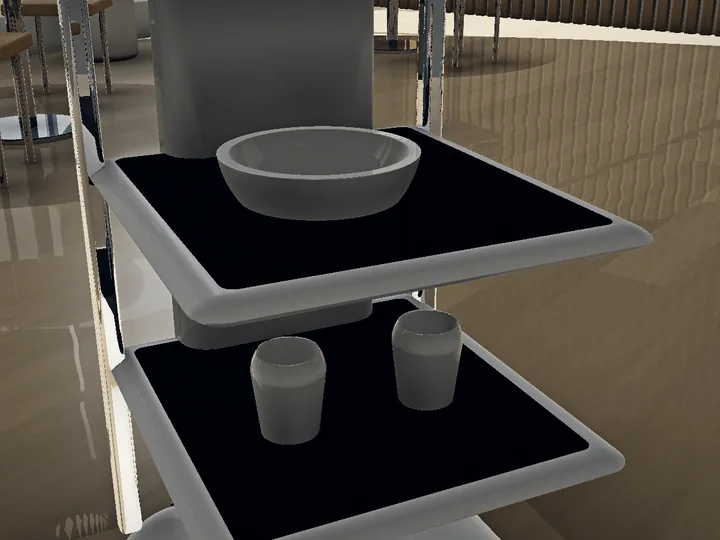 Gros plan
 Scène
 En mouvement
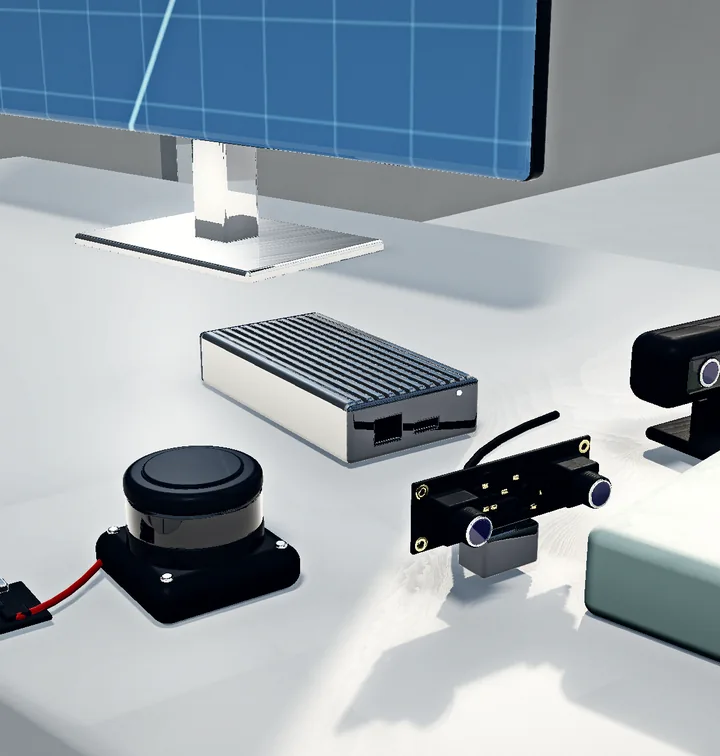 Gros plan
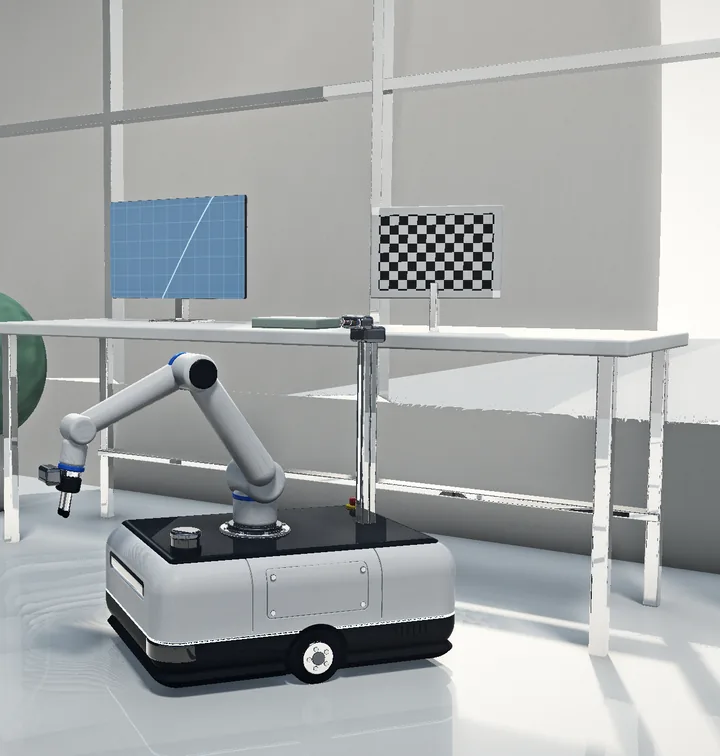 Scène
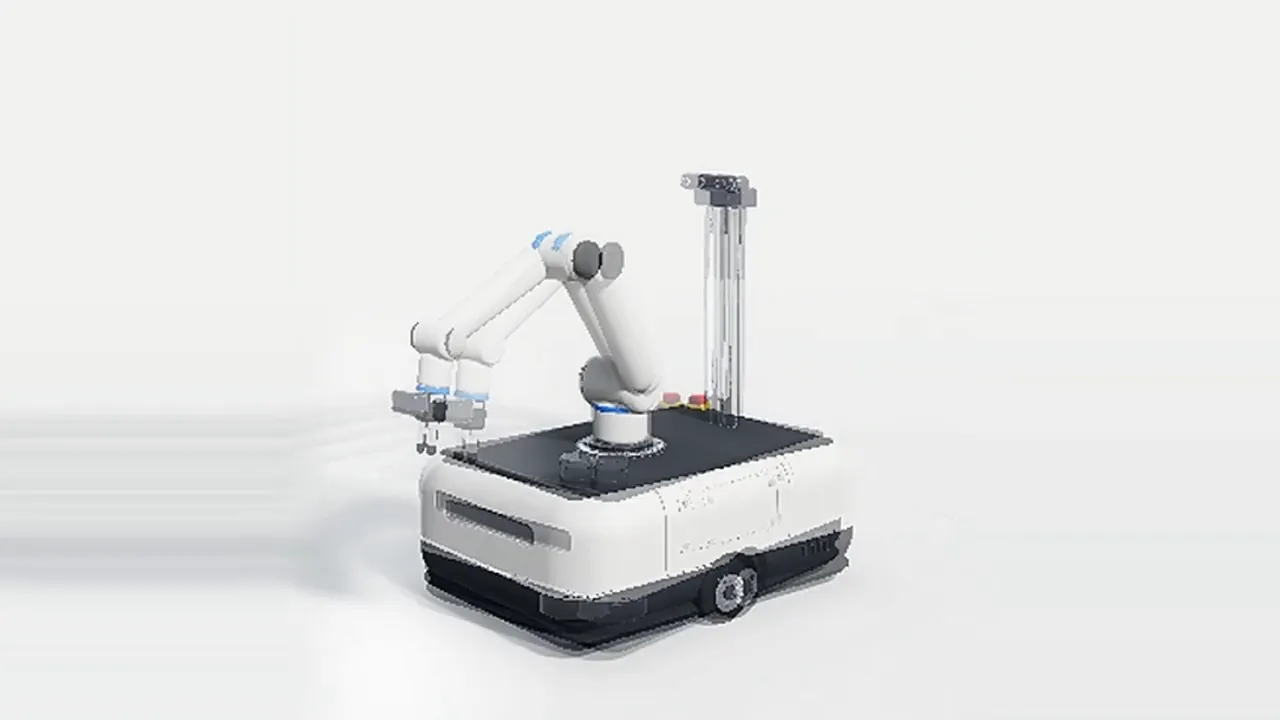 En mouvement
 Gros plan
 Scène
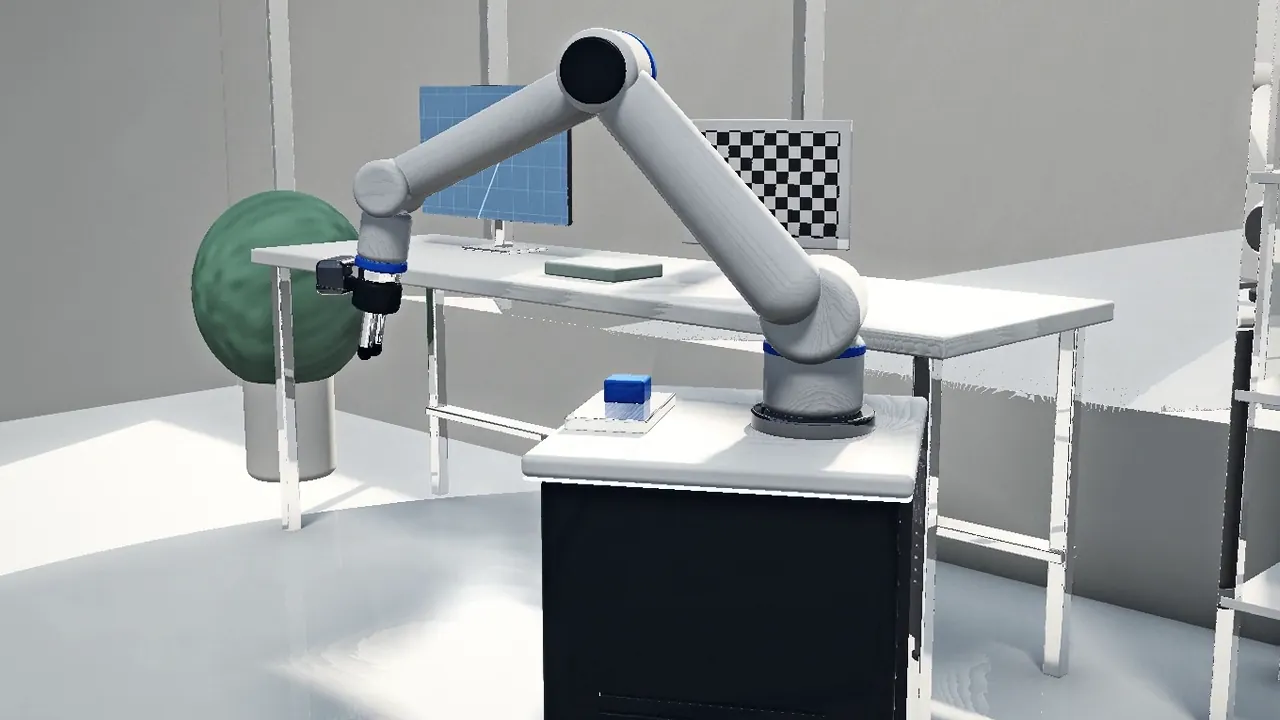 En mouvement
 Gros plan
 Scène
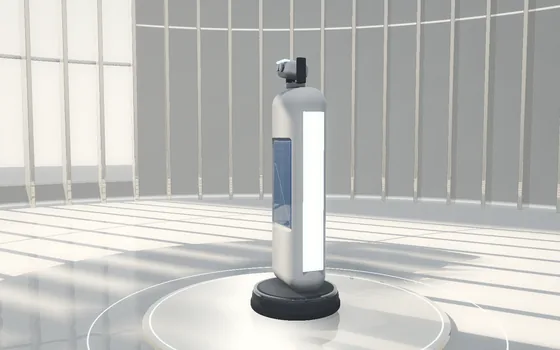 En mouvement
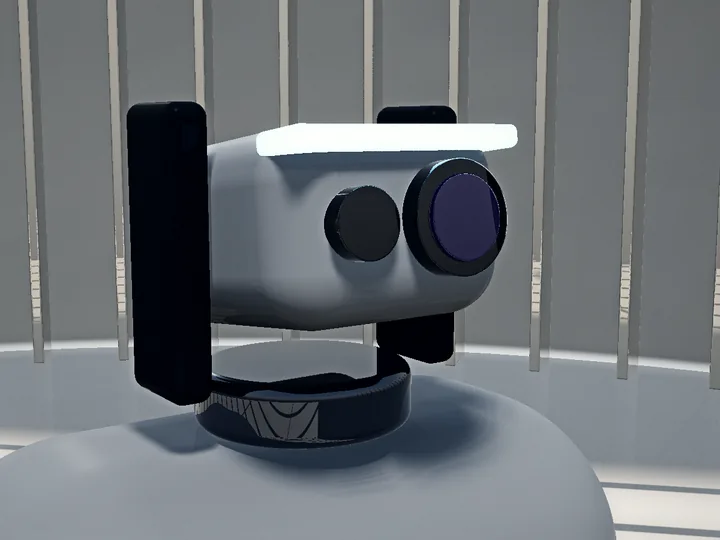 Gros plan
- Application
- Environnement
- Connexion à l’hôte
- Étape du projet
- Calendrier
AMatériel à évaluer
 TR-EDGE-3588Boîtier IA Tannai Robotics RK3588Ethernet, HDMIFiche technique
 TR-LID-D500LiDAR DTOF 360 degrésSérie (UART) via la carte adaptateur USB fournieFiche technique
 TR-CAM-U4MCaméra stéréo 4 MP USB 2.0 sans piloteUSB 2.0, sans piloteFiche technique
 TR-CAM-S4MModule de profondeur stéréo synchronisé 4 MPUSB 2.0, sans piloteFiche technique
- Plateformes robotiques mobilesSourcé par projetEn savoir plus
- Bras robotiquesSourcé par projetEn savoir plus
BÀ vérifier avant devis
- USB : les deux caméras sont indiquées USB 2.0, sans pilote ; le LiDAR se connecte via sa carte d’adaptation UART-USB fournie. Vérifiez le pilote sur votre système hôte.
- Ethernet : le boîtier edge RK3588 indique Ethernet et HDMI ; caméras et LiDAR se raccordent à un hôte en USB ou en série. Dites-nous comment l’ordinateur du robot est mis en réseau.
- Série : le LiDAR D500 sort en UART, avec une carte d’adaptation USB fournie. Vérifiez les paramètres série pris en charge par votre contrôleur.
- Non décidé : décrivez l’ordinateur du robot ; nous proposons un plan de connexion à valider ensemble.
- Intérieur : précisez l’éclairage, les vitres ou sols réfléchissants et le passage le plus étroit.
- Extérieur : aucun indice extérieur ou IP n’est publié pour ces quatre produits. Décrivez les conditions ; nous confirmons avant le devis.
- Intérieur et extérieur : décrivez les deux conditions. L’usage extérieur est confirmé produit par produit avant le devis.
- Évaluation : commencer par un échantillon et convenir de ce qu’il doit montrer.
- Pilote : convenir des critères de réception avant l’échantillon ou le POC.
- Série ou déploiement : quantité, emballage, délai et destination confirmés à chaque commande.
- Calendrier souhaité : 1 à 3 mois. Disponibilité et délai sont confirmés dans le devis.
- Quelle largeur d’allée et quelle hauteur de rack ?
- Quelles tailles et quels poids de bacs ?
- Quel débit horaire vous faut-il ?
- Combien pèse un chariot ou un rack chargé ?
- Quelle précision d’accostage à chaque poste ?
- Combien de robots partagent la surface ?
- Quels ascenseurs et quelles portes le robot doit-il utiliser ?
- Heures calmes et limites de bruit ?
- Comment le client confirme-t-il la livraison ?
- Quelle largeur pour le passage le plus étroit ?
- Affluence et obstacles aux heures de pointe ?
- Recharge entre les services ?
- ROS 2 ou une autre pile en cours ?
- Combien d’élèves par robot ?
- Quelles règles de sécurité en classe ?
- Quels capteurs doivent être synchronisés ?
- Procédure et mires d’étalonnage ?
- Comment les essais sont-ils enregistrés et rejoués ?
- Taille, surface et tolérance des pièces ?
- Temps de cycle visé ?
- Éclairage sur la ligne ?
- Quelles zones et quels étages couvrir ?
- Couverture caméra et règles d’enregistrement ?
- Qui surveille à distance ?
CLa suite
- Analyse du besoin
- Options candidates
- Vérification des spécifications
- Échantillon / POC
- Devis & livraison