TANNAIROBOTICS

Hardware

Quattro prodotti pubblicati, pronti per il preventivo.

ConfrontaGuide all’acquistoTutto l’hardware

Concept di robot

Otto concept di robot a 360°, configurati per progetto.

Entra nello showroom

Selezione e acquisti

Non sapete quale componente sia adatto, come verificarlo o dove acquistarlo? Scegliete un percorso. I preventivi prodotto restano gratuiti.

Trova il mio percorsoVedi esempi di lavoroChi è TANNAI
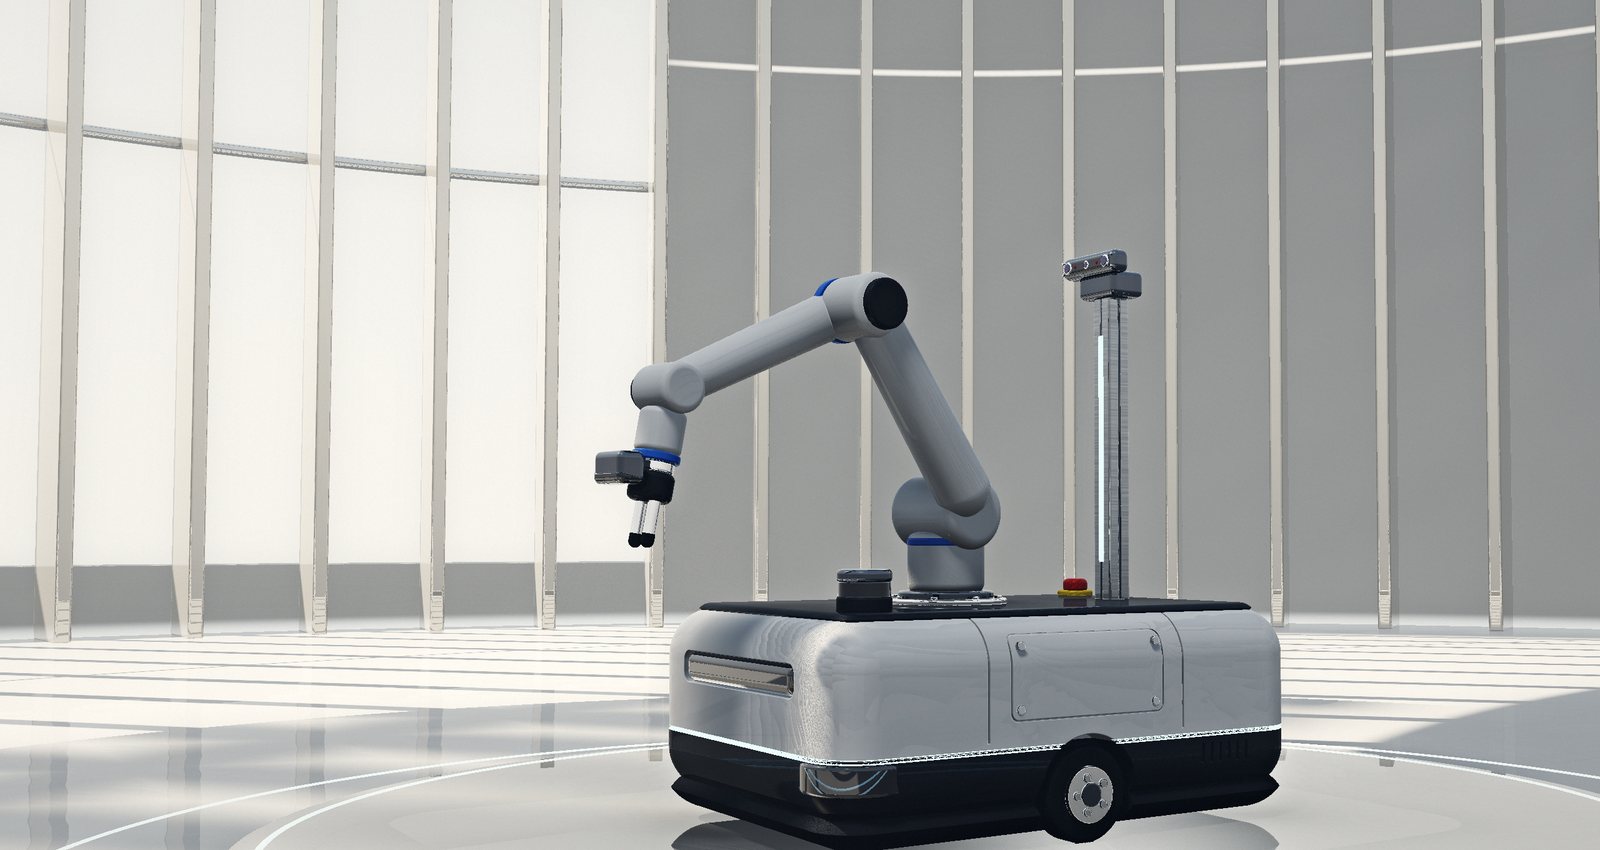
Render concettuale · manipolatore mobile

TANNAI Robotics · percezione per robot

Percezione robotica

Hardware di visione, LiDAR ed edge AI per team di robotica, scelto per la vostra applicazione e acquistato con rigore ingegneristico.

Visione, LiDAR ed edge AI per robot, scelti per la vostra applicazione.

Render concettuale · manipolatore mobileRobot concept · i sensori indicano le categorie da valutare

Scegliete il percorso

Prima l'hardware, decisioni con evidenze. Iniziate gratis; aggiungete una revisione solo quando la decisione la richiede.

  1. Conoscete il modello che vi serve?Preventivo prodotto gratuitoGratuito
  2. Non siete sicuri che sia adatto al robot?Revisione di idoneità tecnicaUS$199
  3. Vi serve un fornitore affidabile?Sprint di sourcingUS$590

Prima la richiesta: il pagamento arriva solo dopo aver confermato con voi il perimetro per iscritto.

Trova il mio percorso

Ecco com'è una revisioneRevisione di idoneità tecnica · Esempio di revisione · 4 pagineDocumento di esempio, non un caso clienteVedi il rapporto di esempio

Catena percettiva

Segui un segnale dall'obiettivo al prossimo movimento del robot: quattro fasi, quattro moduli pubblicati.

  1. Vedere
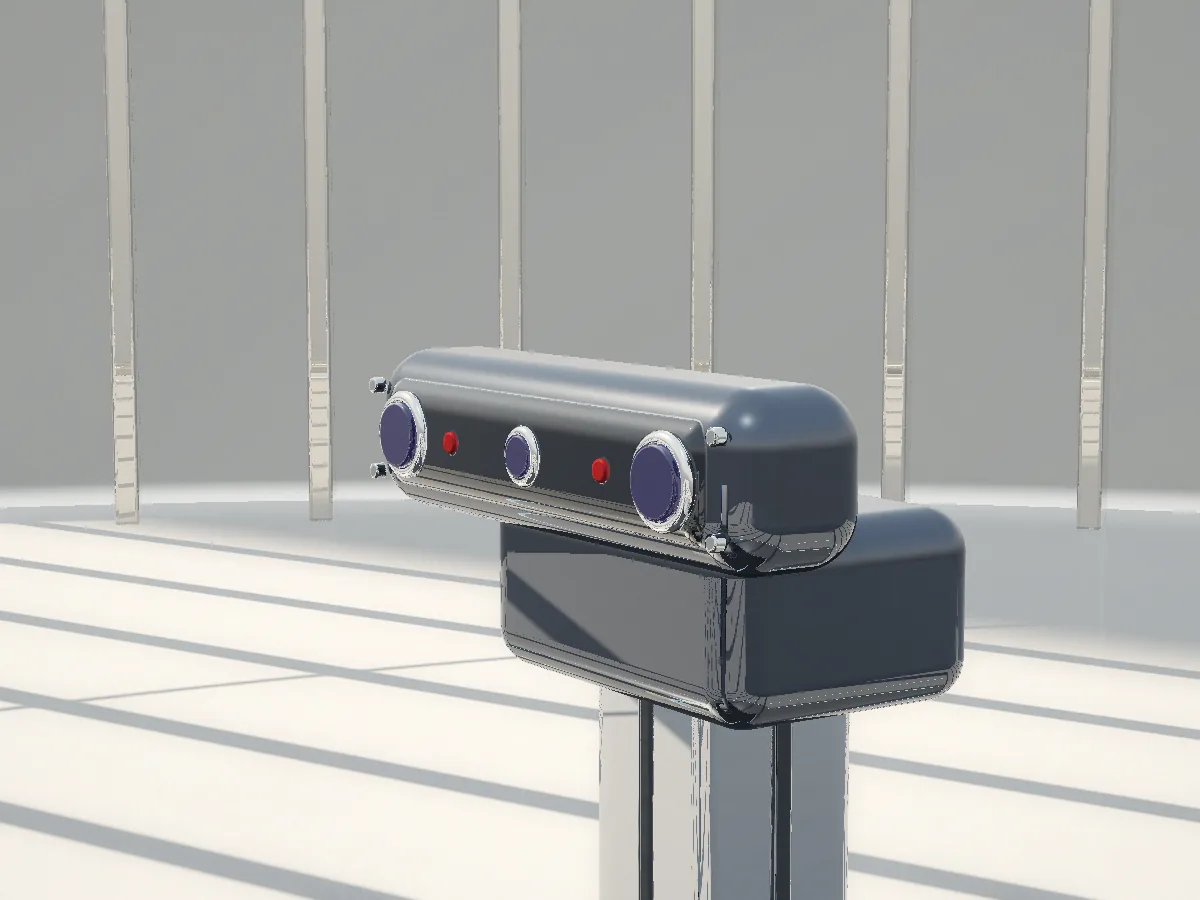
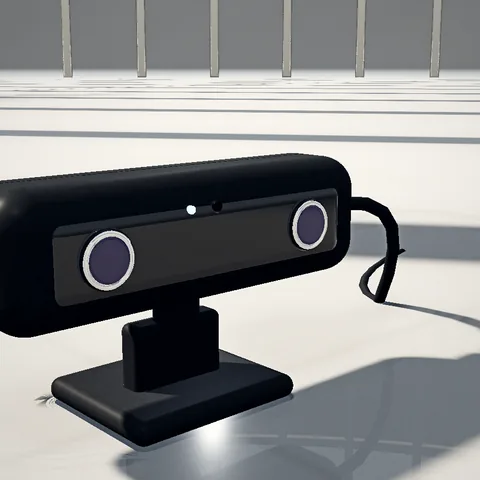
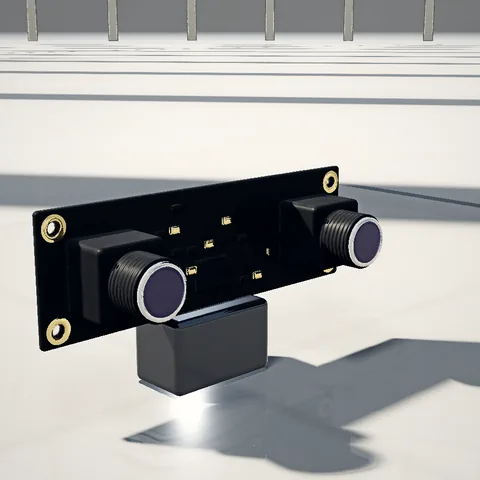
    Illustrazione: TR-CAM-S4MIllustrazione

    Le telecamere stereo trasformano due viste in profondità per presa e ostacoli.

    TR-CAM-S4MModulo di profondità stereo sincronizzato 4 MP
    Risoluzione del sensore
    4 MP
    Interfaccia
    USB 2.0, senza driver
    US$103Prezzo di riferimentoDettagli del modello
    TR-CAM-U4MTelecamera stereo 4 MP USB 2.0 senza driver
    Risoluzione del sensore
    2 × 1080p (combinato 3840 × 1080, 4 MP)
    Interfaccia
    USB 2.0, senza driver
    US$166Prezzo di riferimentoDettagli del modello
    Da confermare prima dell’ordine
    • Distanza di lavoro e campo visivo per il compito
    • Illuminazione e texture delle superfici sul sito
    • Driver e SDK sul sistema host
  2. Misurare
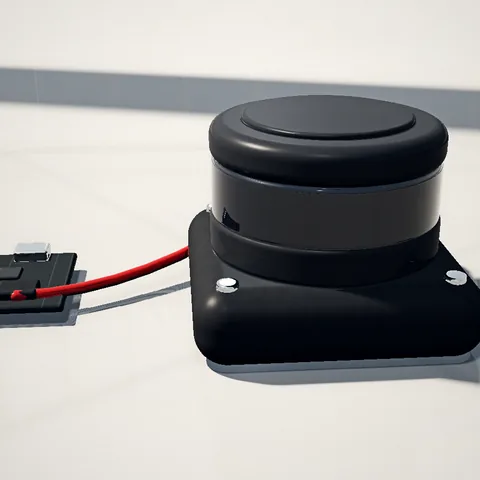
    Illustrazione: TR-LID-D500Illustrazione

    Un LiDAR DTOF a 360° scansiona lo spazio per mappatura, localizzazione e ostacoli.

    TR-LID-D500LiDAR DTOF a 360 gradi
    Portata massima
    12 m
    Precisione di misura
    ±10 mm
    US$193Prezzo di riferimentoDettagli del modello
    Da confermare prima dell’ordine
    • Altezza di montaggio e piano di scansione a 360° libero
    • Vetri, specchi o superfici scure nell’area
    • Collegamento seriale o USB all’host
  3. Calcolare
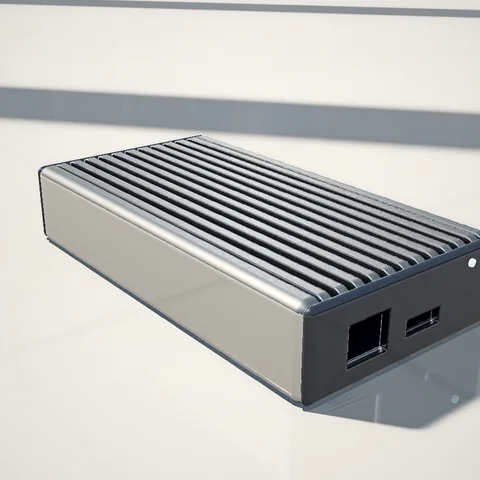
    Illustrazione: TR-EDGE-3588Illustrazione

    Un box edge RK3588 esegue a bordo modelli di percezione e software del robot.

    TR-EDGE-3588AI Box Tannai Robotics RK3588
    SoC
    Rockchip RK3588
    Interfacce
    Ethernet, HDMI
    US$672Prezzo di riferimentoDettagli del modello
    Da confermare prima dell’ordine
    • Modelli e framework da eseguire a bordo
    • Sistema operativo e versione ROS in uso
    • Alimentazione, raffreddamento e spazio di montaggio
  4. Agire
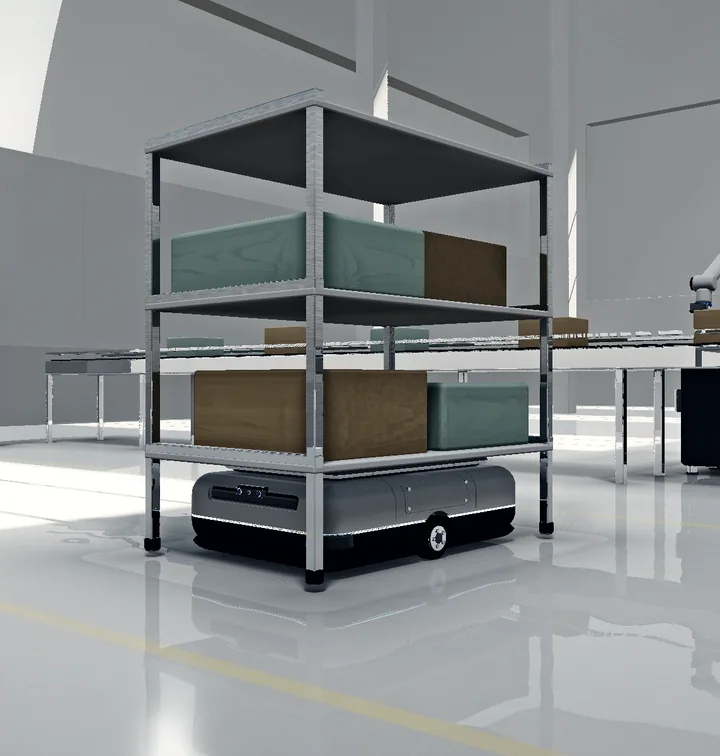
    Render concettuale: Movimentazione materialiRender concettuale

    Il controller del robot trasforma il risultato in movimento: avanzare, sollevare o afferrare.

    Il vostro robotUSB, Ethernet o seriale: confermato sul vostro hardware
    Da confermare prima dell’ordine
    • Piattaforma robotica e controller in uso
    • Lunghezze dei cavi, connettori e budget di potenza
    • Collaudo del sistema integrato

Robot in contesto

Scene concept per otto tipi di lavoro robotico: cosa fa il robot, dove la percezione diventa difficile, cosa confermare.

Tutte le applicazioni
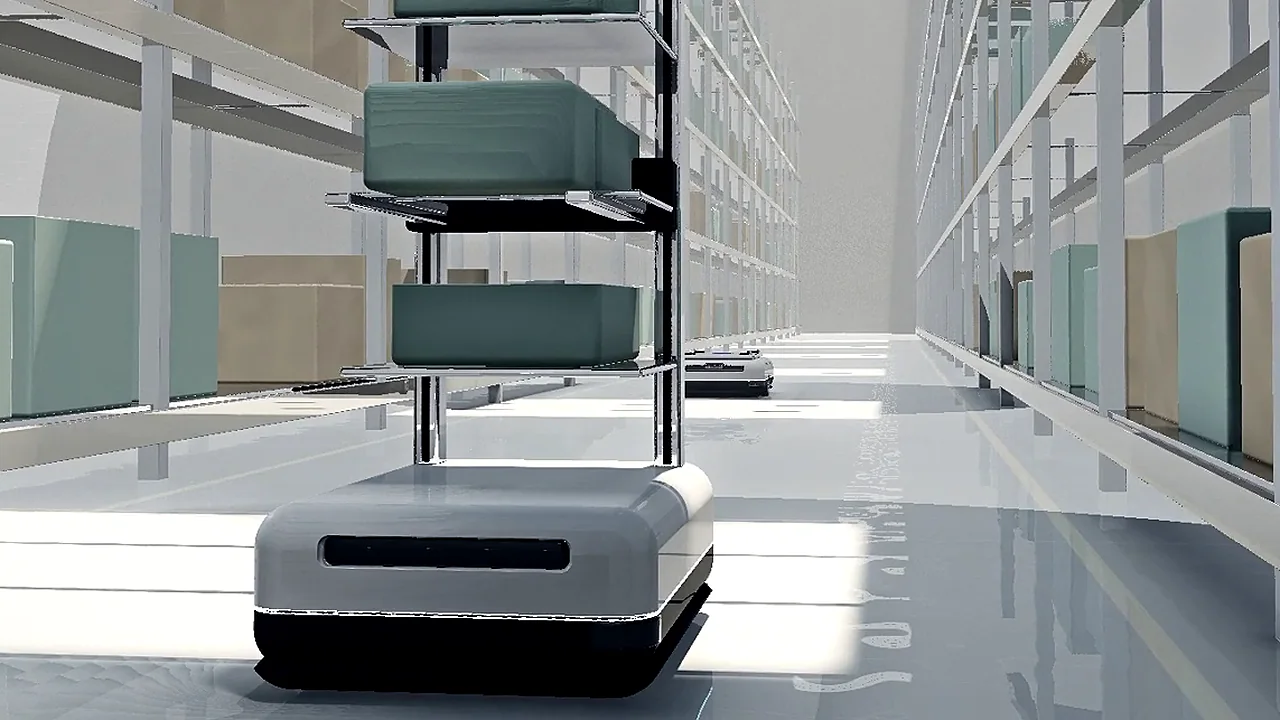
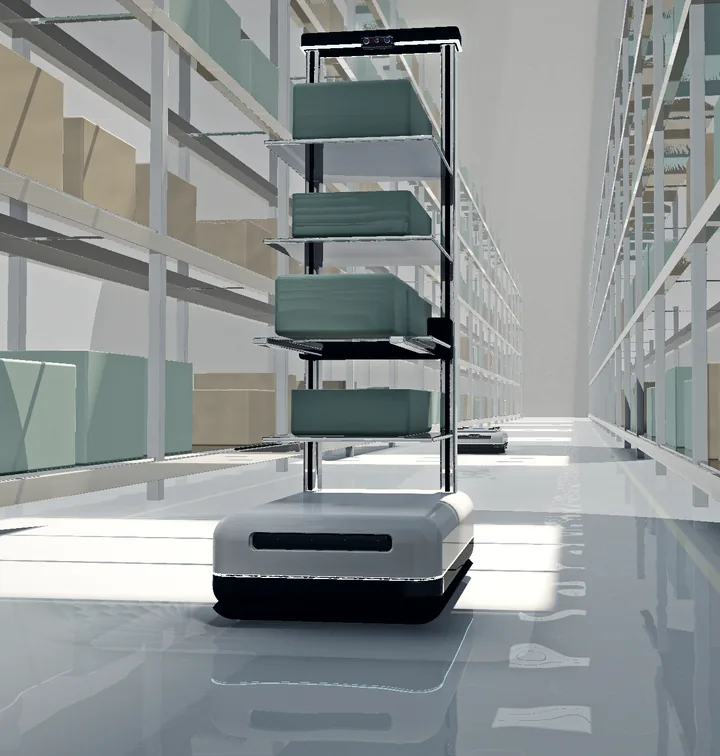
Render concettuale: Magazzino e logistica
Scena
Flusso di magazzino
Concept del robot
Robot per la movimentazione di contenitori

Percezione
LiDAR e percezione · Telecamere visione e profondità · Edge AI e calcolo
Render concettuale

Flusso di magazzino

I contenitori vanno alle persone, non il contrario.

Dove la percezione è difficile Corridoi stretti, pavimenti riflettenti e scaffali che cambiano a ogni turno.

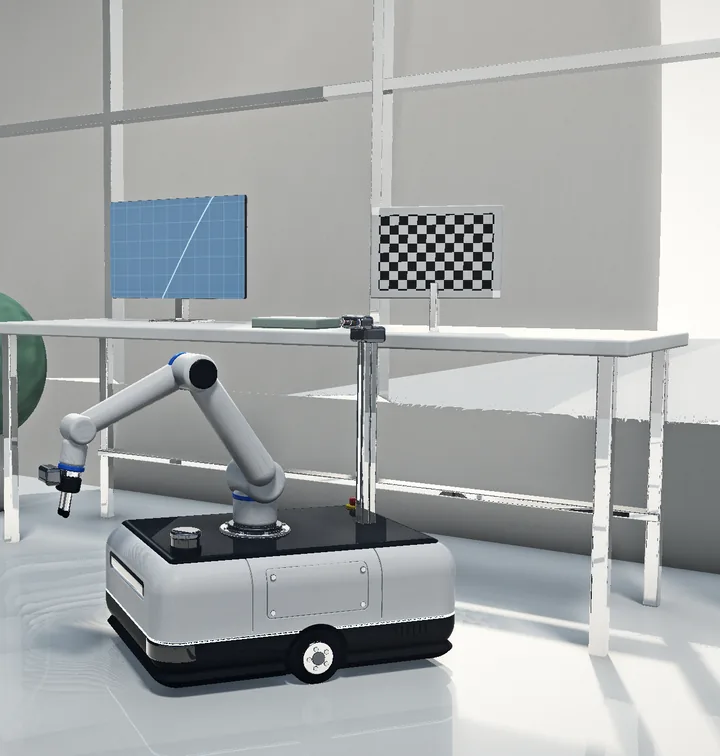
Render concettuale: Ricerca e laboratorioRender concettuale
Render concettuale: Su un albero del robot (concept)
Su un albero del robot (concept)

Laboratorio

Calibrare, registrare e riprodurre esperimenti con un braccio mobile.

Dove la percezione è difficile Gli esperimenti devono ripetersi: calibrazione, sincronizzazione e dati registrati.

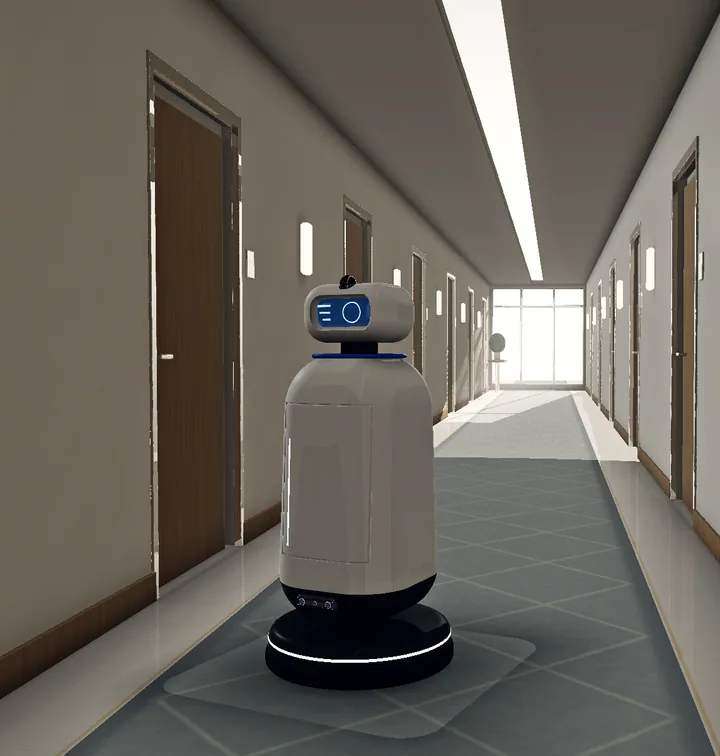
Render concettuale: Servizio alberghieroRender concettuale
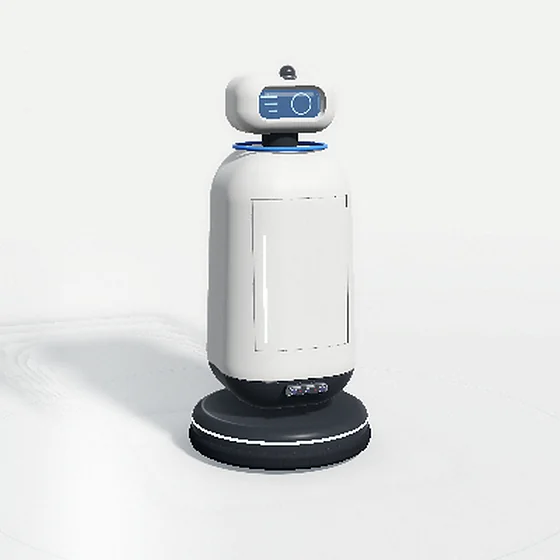
Render concettuale: Schermo della testa e telecamera superiore
Schermo della testa e telecamera superiore

Servizio alberghiero

Consegnare in camera attraverso corridoi, ascensori e porte.

Dove la percezione è difficile Porte, ascensori e ospiti: una navigazione silenziosa e prevedibile.

Vista 0°

Concept di robot

Esplorate configurazioni di robot per compiti diversi. Inviateci le esigenze del vostro progetto per una selezione su misura.

Configurazioni concettuali, specificate per progetto.

Studi di movimento

Anteprime concettuali mute tratte dai nostri render. Ognuna si apre con il logo TANNAI; i filmati definitivi sono ancora in fase di progettazione.

Tutte le demo robot
Anteprima animata concettuale · senza audio
0:00 / 0:11
Demo in evidenza · 0:11

Robotica di magazzino

Cosa percepisce un robot in una corsia di scaffali e come pianifica.

Hardware da valutare

Storyboard · fotogrammi di questa anteprima

Anteprima animata · 0:07

Percezione in movimento

Un concept di robot, le due telecamere di profondità e il LiDAR, montati dai nostri render di concept.

Anteprima animata concettuale · senza audio
0:00 / 0:07
Anteprima animata · 0:11

Robot di servizio alberghiero

Corridoio, ascensore e porta: cosa deve offrire l’edificio.

Anteprima animata concettuale · senza audio
0:00 / 0:11
Anteprima animata · 0:11

LiDAR e navigazione autonoma

Tempo di volo, un piano di scansione e come le scansioni diventano una mappa.

Anteprima animata concettuale · senza audio
0:00 / 0:11

Hardware da valutare

Anteprima animata · 0:11

Robotica di ricerca e laboratorio

Calibrazione, nuvole di punti, sincronizzazione e log riproducibili.

Anteprima animata concettuale · senza audio
0:00 / 0:11