TANNAIROBOTICS

Hardware

Quattro prodotti pubblicati, pronti per il preventivo.

ConfrontaGuide all’acquistoTutto l’hardware

Concept di robot

Otto concept di robot a 360°, configurati per progetto.

Entra nello showroom

Selezione e acquisti

Non sapete quale componente sia adatto, come verificarlo o dove acquistarlo? Scegliete un percorso. I preventivi prodotto restano gratuiti.

Trova il mio percorsoVedi esempi di lavoroChi è TANNAI
Render concettuale: Magazzino e logistica

Applicazioni robotiche

Scene concept: dove lavorano i robot, cosa percepiscono, quale hardware valutare.

Scena
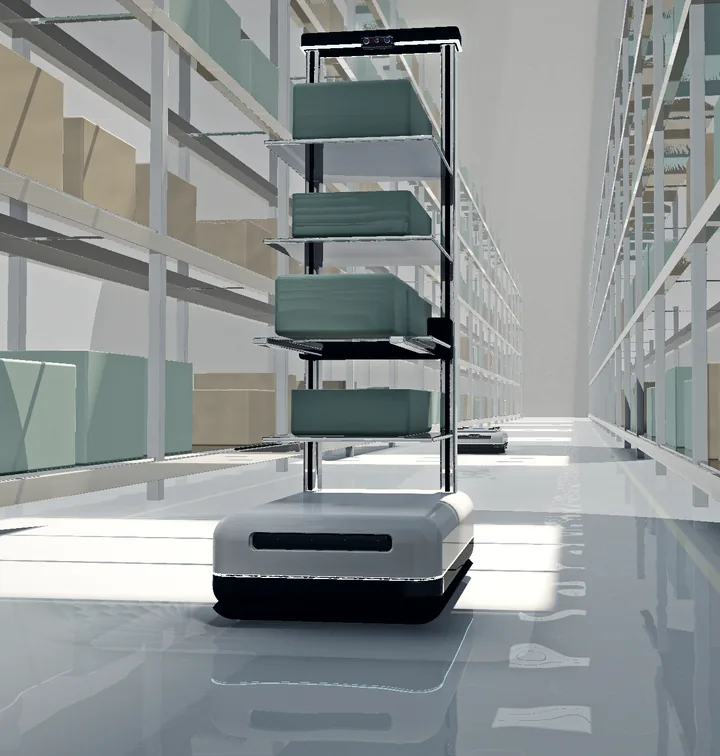
Flusso di magazzino
Concept del robot
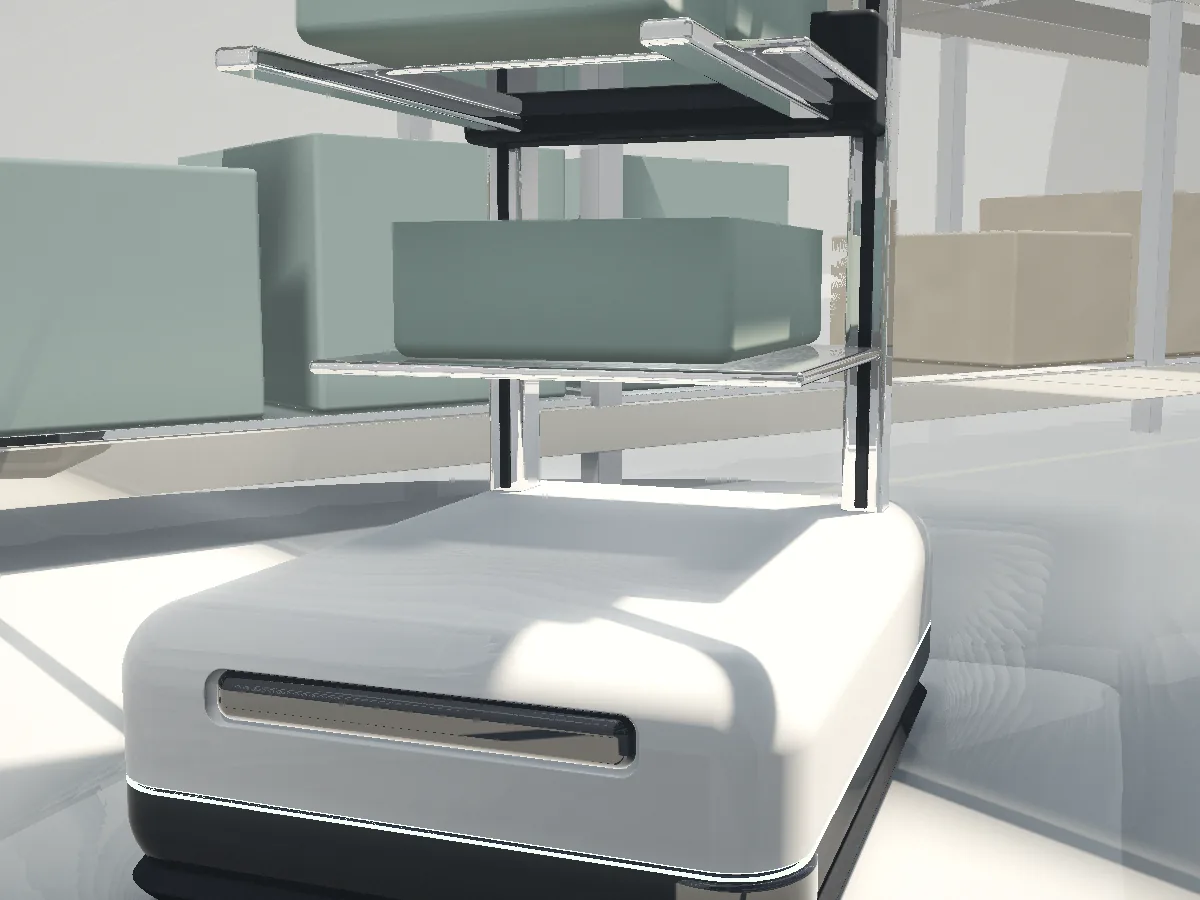
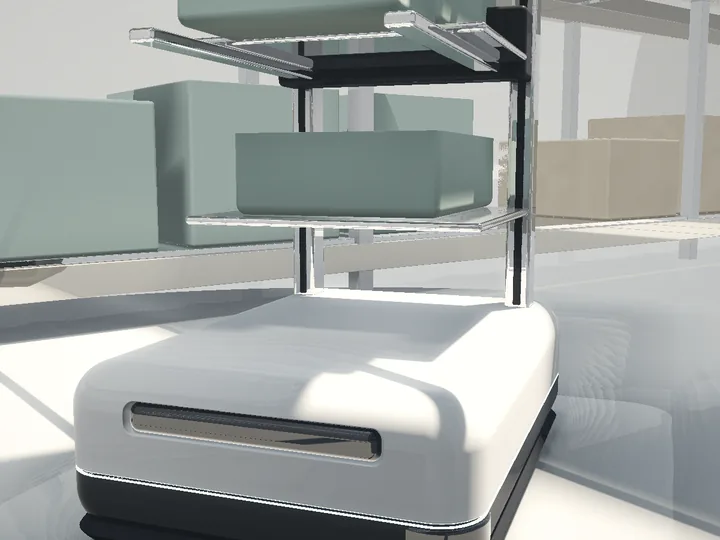
Robot per la movimentazione di contenitori

Percezione
LiDAR e percezione · Telecamere visione e profondità · Edge AI e calcolo
Render concettuale

Flusso di magazzino

I contenitori vanno alle persone, non il contrario.

Render concettuale: Unità di movimentazione e telecamera sul montante
Unità di movimentazione e telecamera sul montante · Render concettuale

Il compito

  • Navigazione nelle corsie
  • Rilevamento contenitori
  • Produttività

Dove la percezione è difficile

Corridoi stretti, pavimenti riflettenti e scaffali che cambiano a ogni turno.

Da confermare prima

  • Quanto sono larghe le corsie e quanto alte le scaffalature?
  • Quali dimensioni e pesi di contenitori si movimentano?
  • Quale produttività oraria vi serve?
Illustrazione: TR-LID-D500
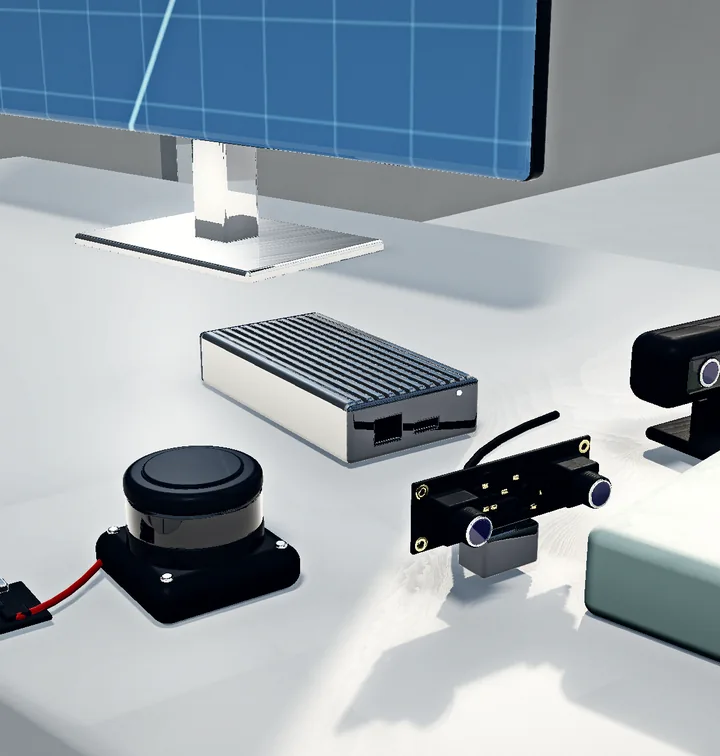
TR-LID-D500LiDAR DTOF a 360 gradi
Portata massima
12 m
Precisione di misura
±10 mm
US$193Prezzo di riferimentoDettagli del modello
Render concettuale: Movimentazione materiali
Scena
Movimentazione
Concept del robot
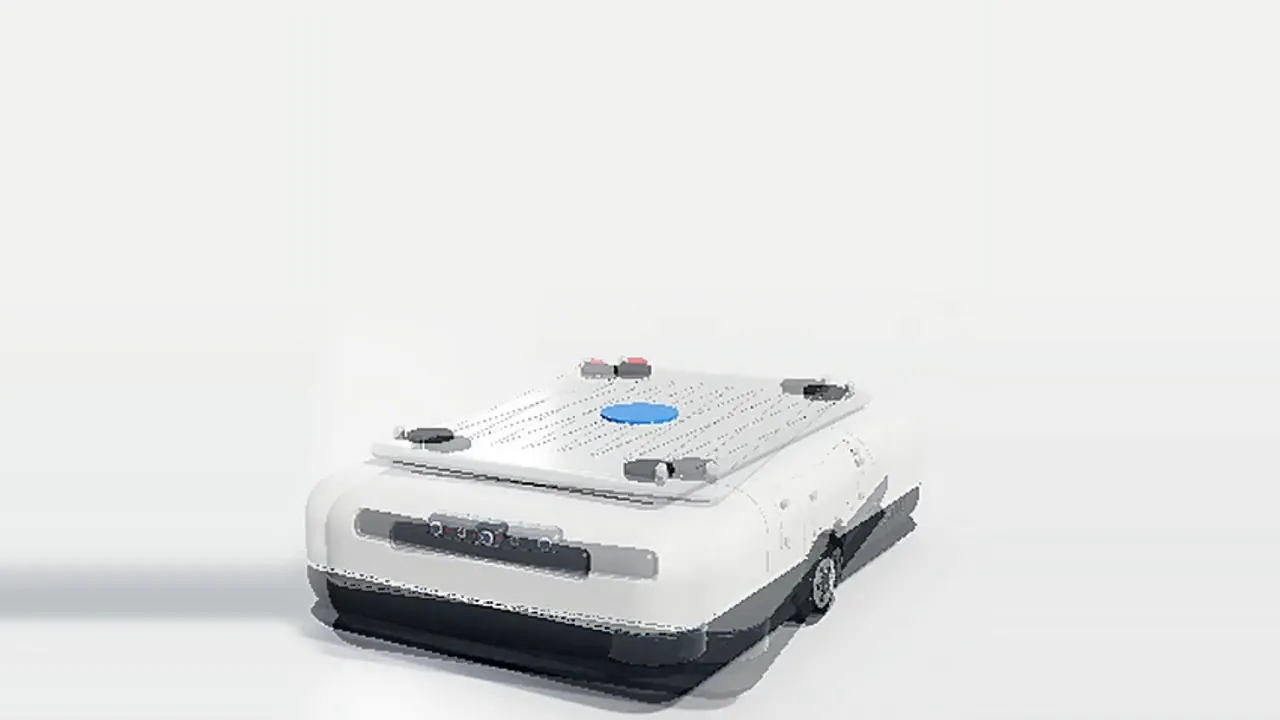
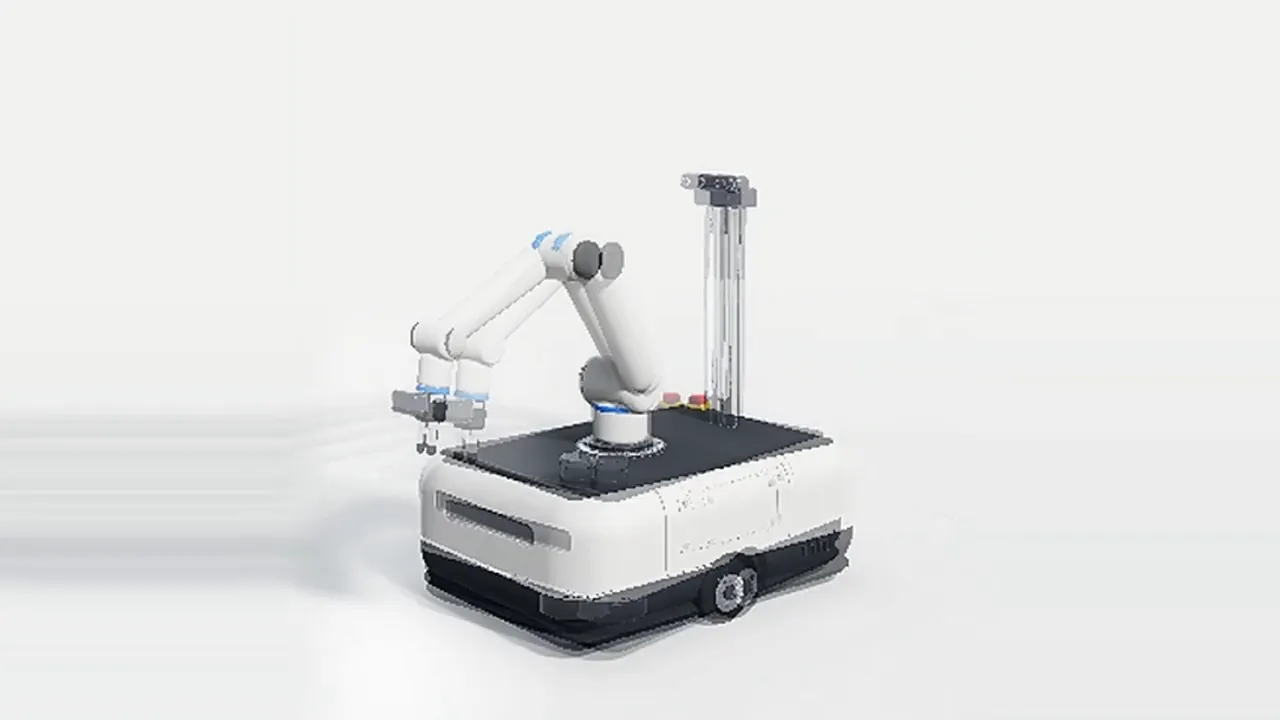
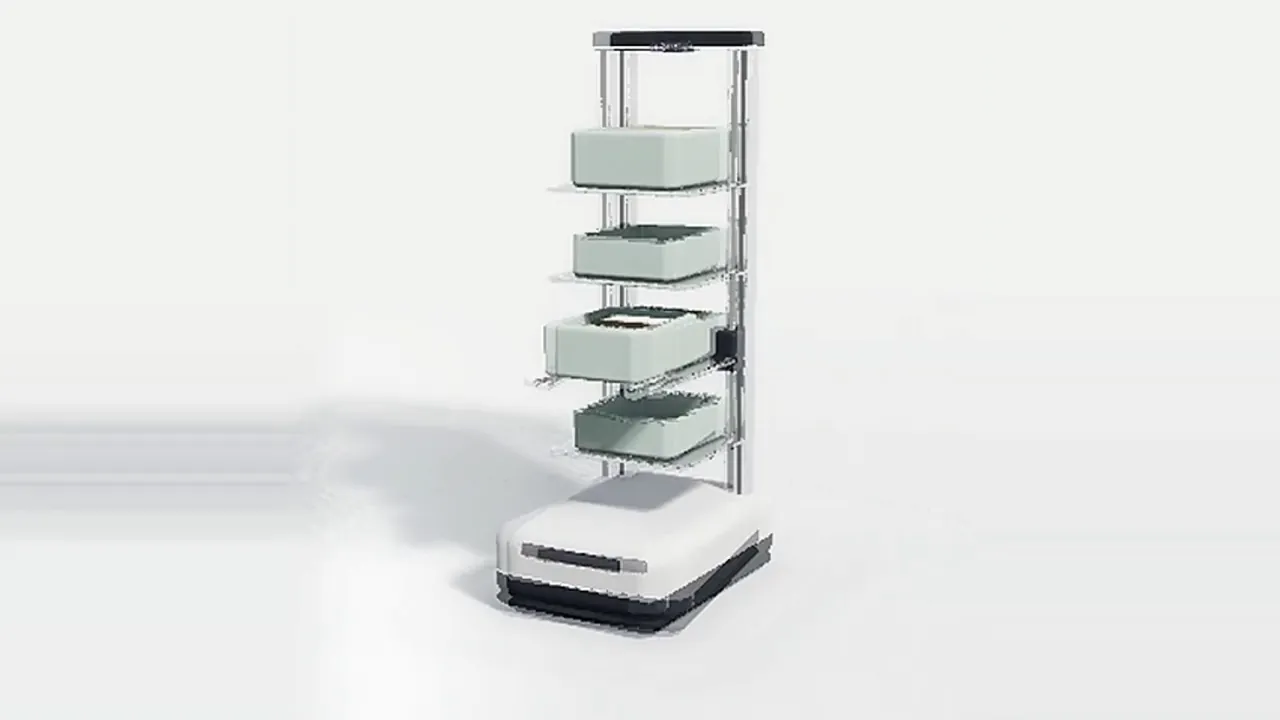
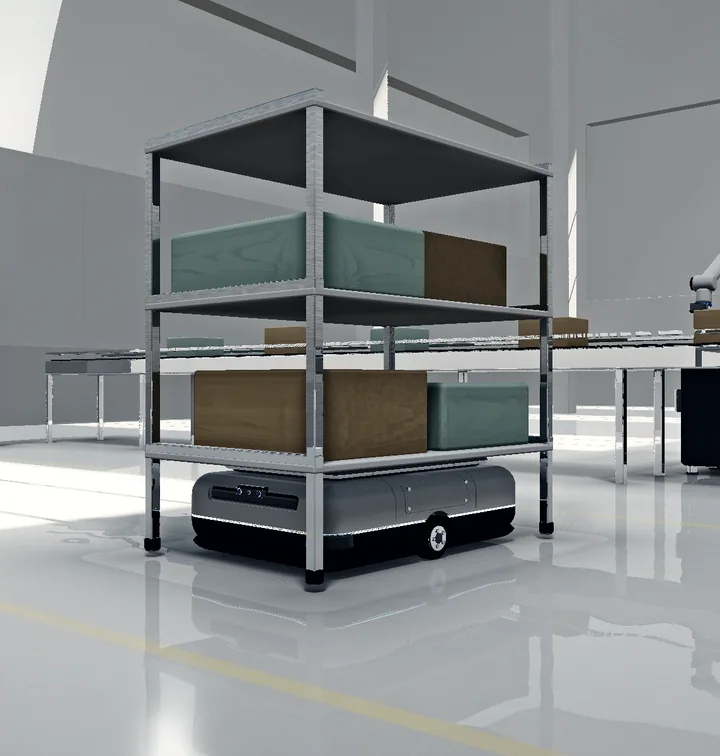
AMR con sollevatore
Percezione
Telecamere visione e profondità · LiDAR e percezione
Render concettuale

Movimentazione

Spostare carrelli, scaffali e pallet tra stazioni senza nastri fissi.

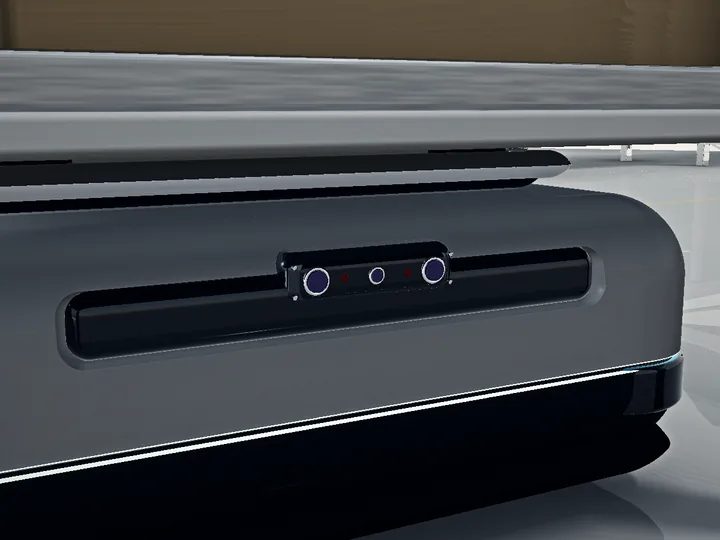
Render concettuale: Telecamera di profondità frontale sotto il carico
Telecamera di profondità frontale sotto il carico · Render concettuale

Il compito

  • Carico e altezza di sollevamento
  • Precisione di aggancio
  • Traffico della flotta

Dove la percezione è difficile

I carichi cambiano peso tra le stazioni e l'aggancio deve ripetersi al centimetro.

Da confermare prima

  • Quanto pesa un carrello o una scaffalatura carica?
  • Quale precisione di aggancio serve in ogni stazione?
  • Quanti robot condividono l’area?
Illustrazione: TR-CAM-S4M
TR-CAM-S4MModulo di profondità stereo sincronizzato 4 MP
Risoluzione del sensore
4 MP
Interfaccia
USB 2.0, senza driver
US$103Prezzo di riferimentoDettagli del modello
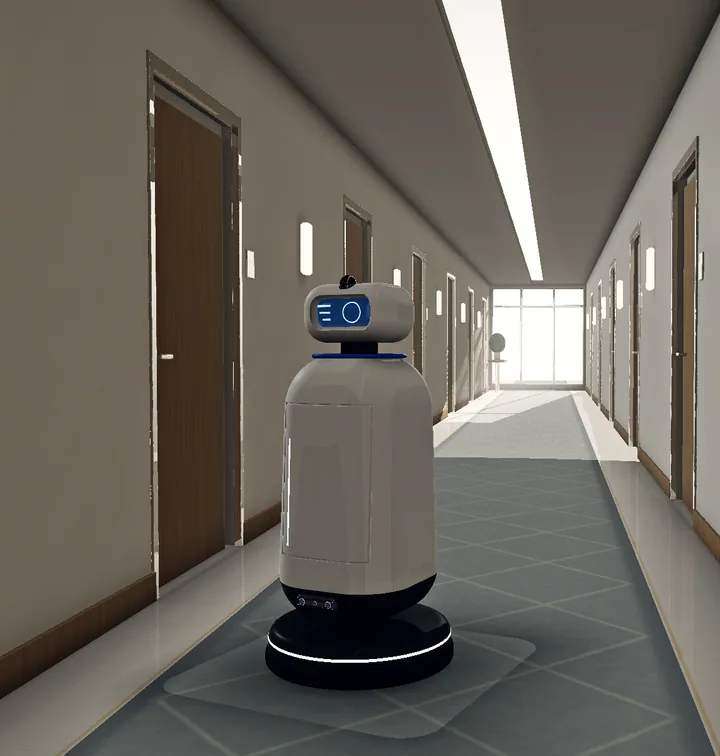
Render concettuale: Servizio alberghiero
Scena
Servizio alberghiero
Concept del robot
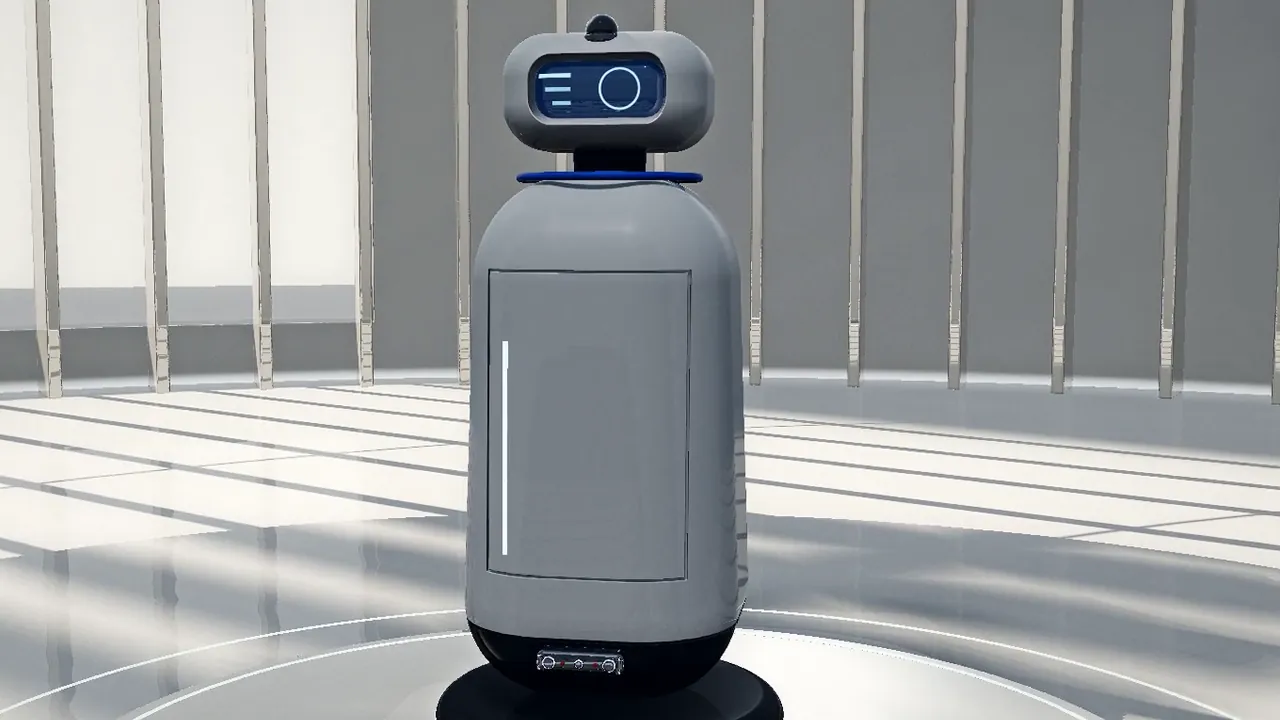
Robot di servizio alberghiero
Percezione
Telecamere visione e profondità · LiDAR e percezione · Edge AI e calcolo
Render concettuale

Servizio alberghiero

Consegnare in camera attraverso corridoi, ascensori e porte.

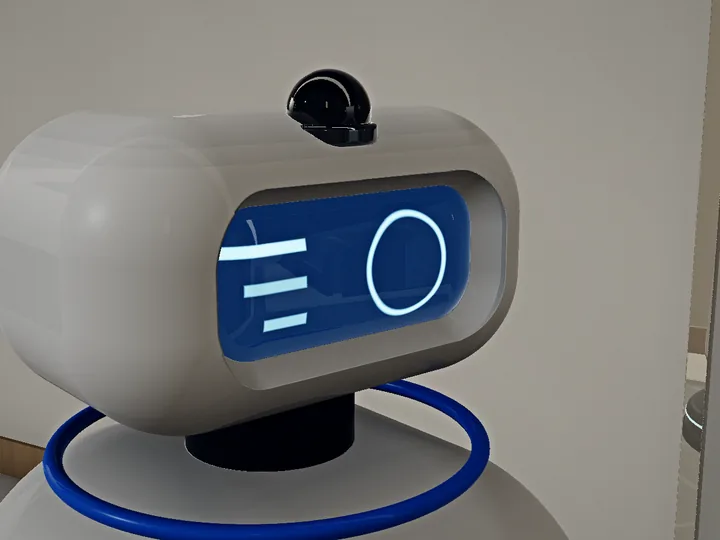
Render concettuale: Schermo della testa e telecamera superiore
Schermo della testa e telecamera superiore · Render concettuale

Il compito

  • Integrazione ascensori e porte
  • Funzionamento silenzioso
  • Interazione con gli ospiti

Dove la percezione è difficile

Porte, ascensori e ospiti: una navigazione silenziosa e prevedibile.

Da confermare prima

  • Quali ascensori e porte deve usare il robot?
  • Orari di silenzio e limiti di rumore?
  • Come conferma l’ospite la consegna?
Illustrazione: TR-CAM-U4M
TR-CAM-U4MTelecamera stereo 4 MP USB 2.0 senza driver
Risoluzione del sensore
2 × 1080p (combinato 3840 × 1080, 4 MP)
Interfaccia
USB 2.0, senza driver
US$166Prezzo di riferimentoDettagli del modello
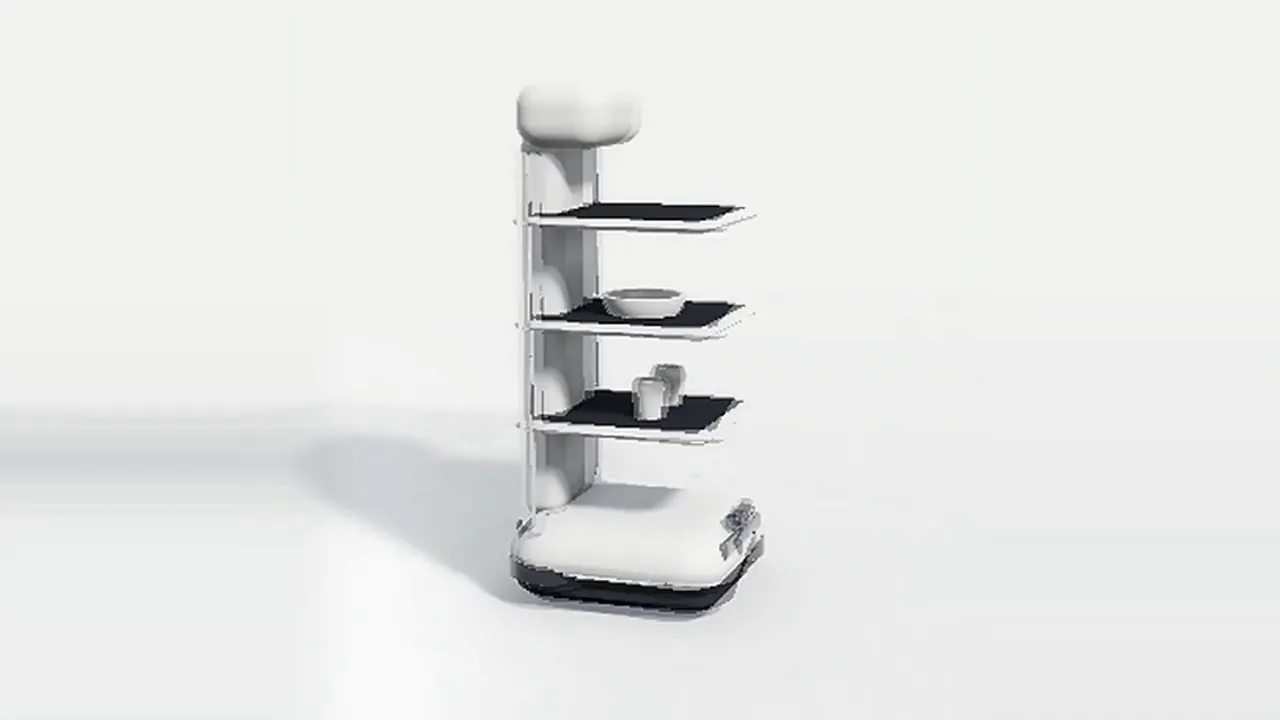
Render concettuale: Consegna e navigazione
Scena
Consegne
Concept del robot
Robot di consegna
Percezione
Telecamere visione e profondità · LiDAR e percezione
Render concettuale

Consegne

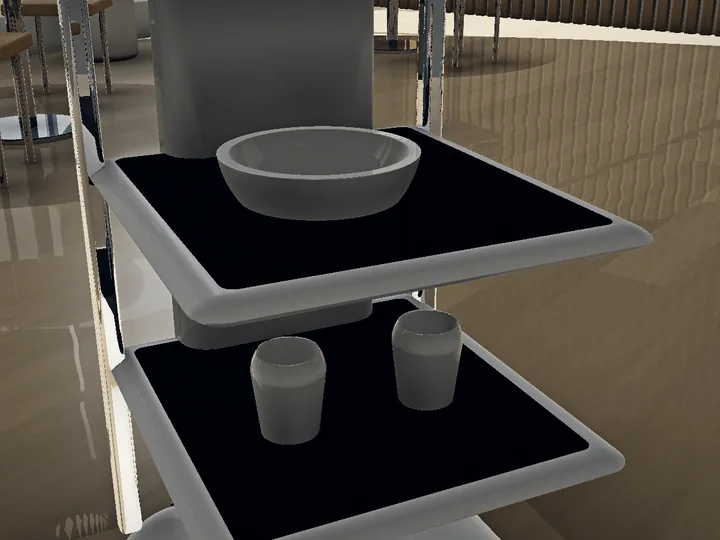
Attraversare una sala affollata con tre vassoi, senza urti.

Render concettuale: Vassoi di consegna
Vassoi di consegna

Il compito

  • Evitamento ostacoli
  • Passaggi stretti
  • Batteria e ricarica

Dove la percezione è difficile

Le sedie si spostano, gli ospiti si fermano all'improvviso e i vassoi devono restare in piano.

Da confermare prima

  • Quanto è stretto il passaggio più stretto?
  • Traffico e ostacoli nelle ore di punta?
  • Ricarica tra i turni?

Hardware da valutare

Render concettuale: Istruzione e STEM
Scena
Laboratori STEM
Concept del robot
Robot educativo
Percezione
Telecamere visione e profondità · LiDAR e percezione
Render concettuale

Laboratori STEM

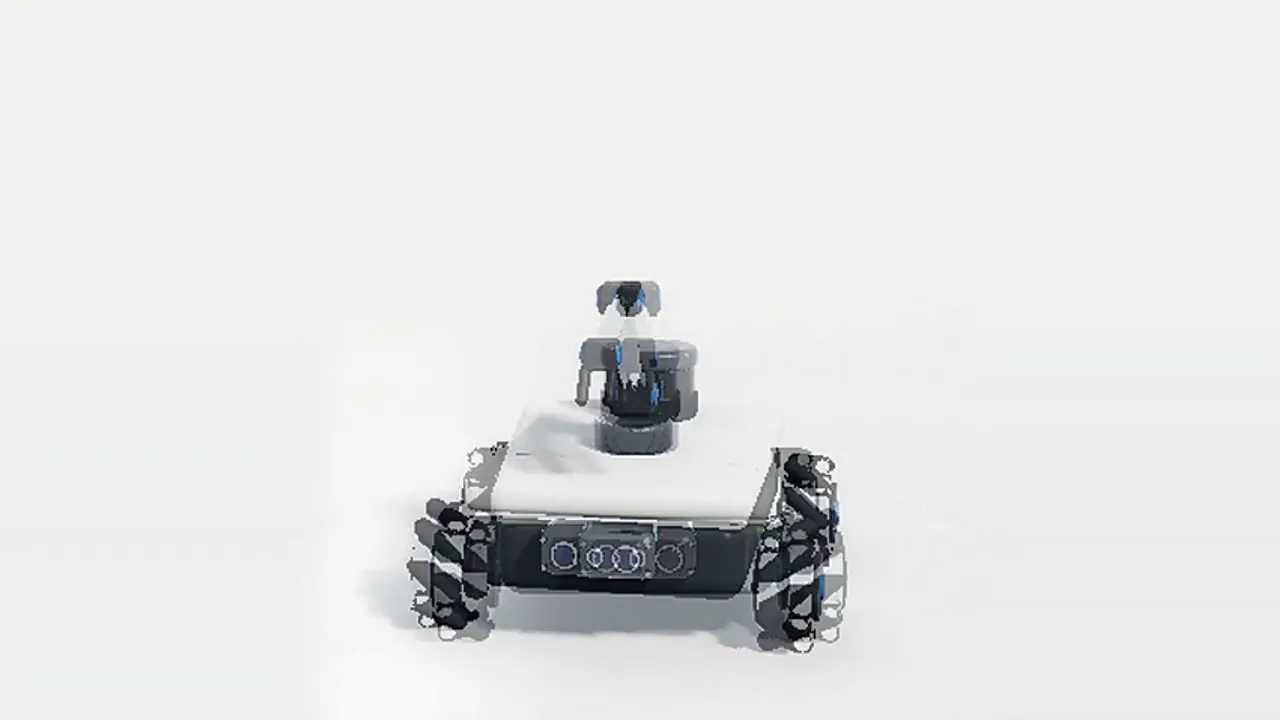
Insegnare calibrazione, mappatura e pick-and-place su un unico banco.

Render concettuale: Base mecanum e braccio didattico
Base mecanum e braccio didattico

Il compito

  • Supporto ROS 2
  • SDK aperto
  • Sicurezza in aula

Dove la percezione è difficile

Gli studenti cambiano la configurazione a ogni lezione: il robot deve restare sicuro e facile da ripristinare.

Da confermare prima

  • ROS 2 o un altro stack in classe?
  • Quanti studenti per robot?
  • Quali regole di sicurezza valgono in aula?

Hardware da valutare

Render concettuale: Ricerca e laboratorio
Scena
Laboratorio
Concept del robot
Manipolatore mobile
Percezione
Telecamere visione e profondità · Edge AI e calcolo
Render concettuale

Laboratorio

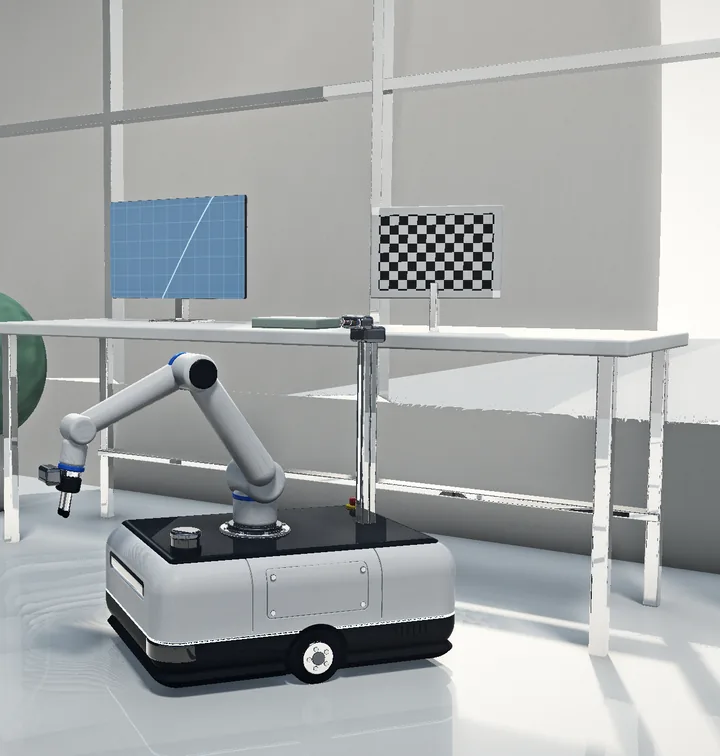
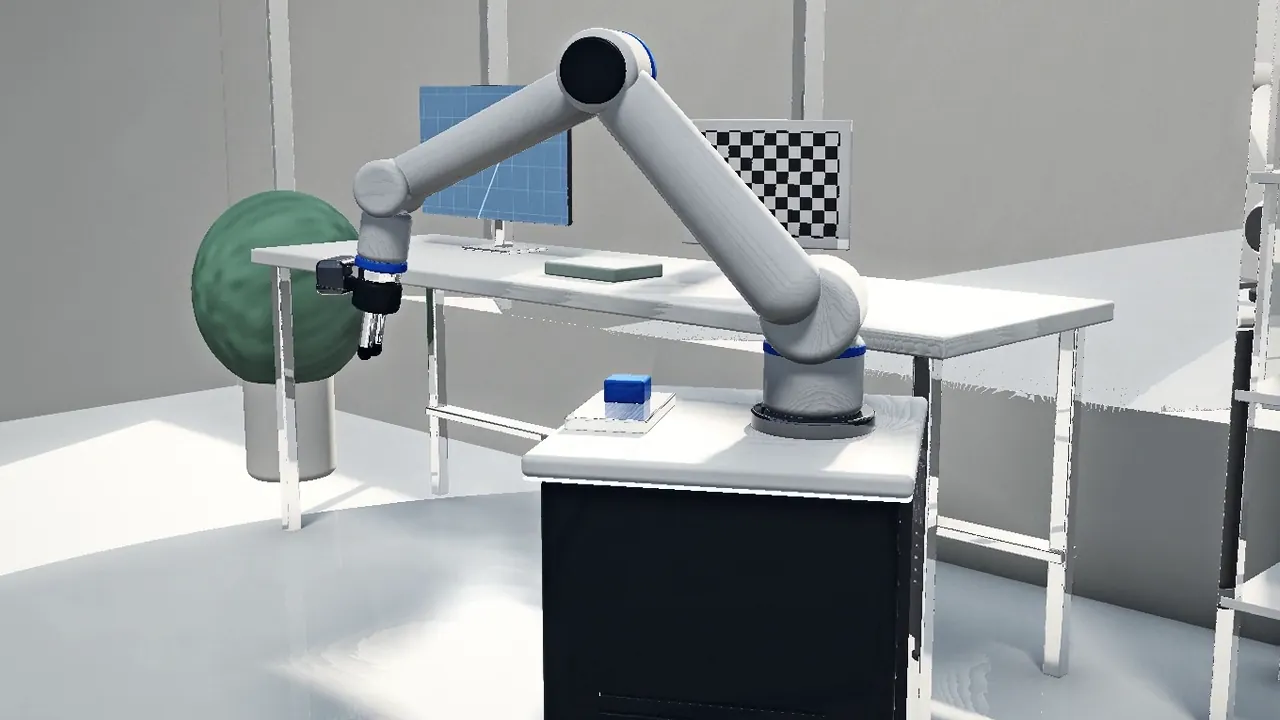
Calibrare, registrare e riprodurre esperimenti con un braccio mobile.

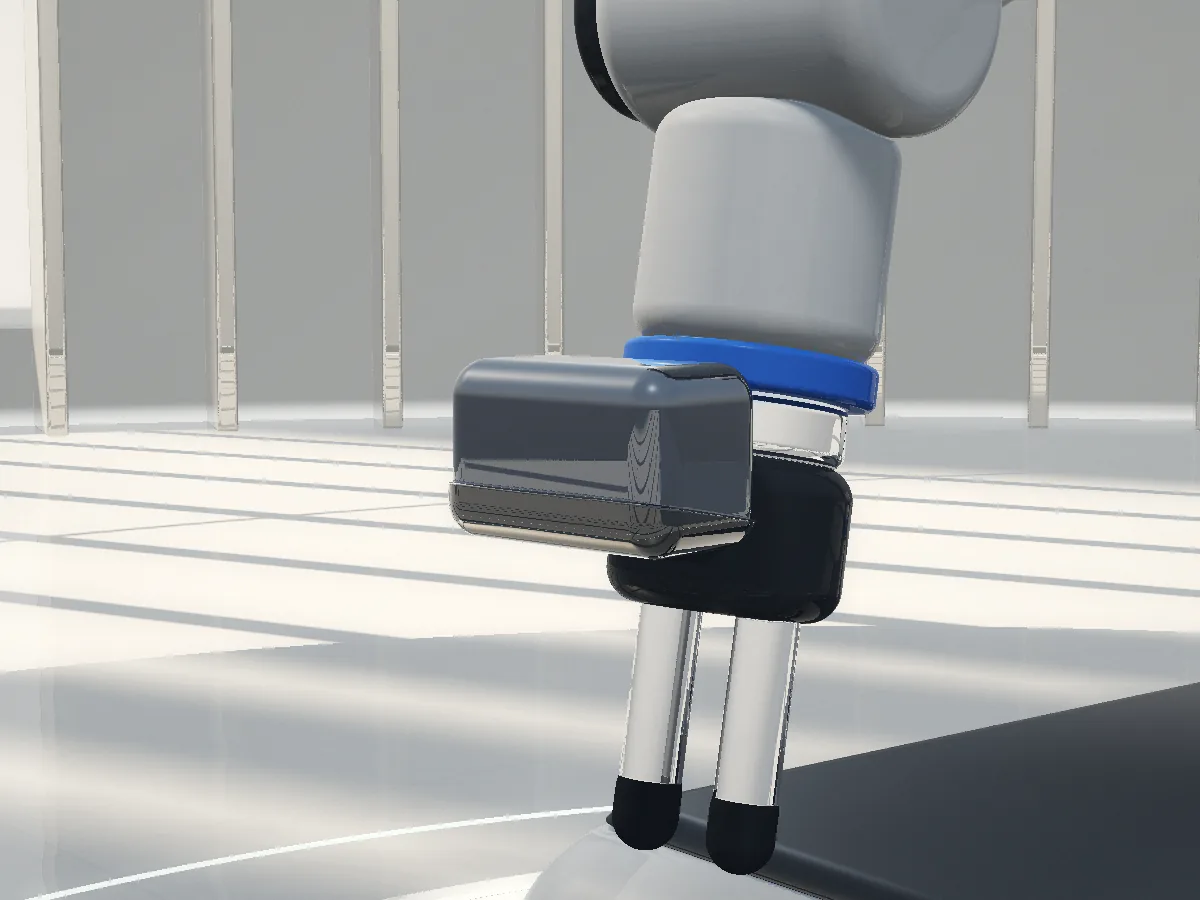
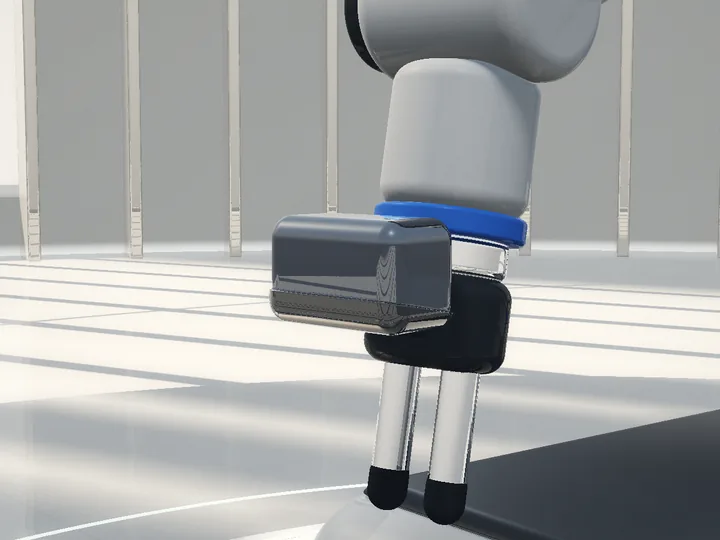
Render concettuale: Telecamera al polso durante la presa
Telecamera al polso durante la presa · Render concettuale

Il compito

  • Sincronizzazione sensori
  • Calibrazione
  • Registrazione dati

Dove la percezione è difficile

Gli esperimenti devono ripetersi: calibrazione, sincronizzazione e dati registrati.

Da confermare prima

  • Quali sensori richiedono la sincronizzazione temporale?
  • Procedura e target di calibrazione?
  • Come vengono registrate e riprodotte le prove?
Illustrazione: TR-EDGE-3588
TR-EDGE-3588AI Box Tannai Robotics RK3588
SoC
Rockchip RK3588
Interfacce
Ethernet, HDMI
US$672Prezzo di riferimentoDettagli del modello
Render concettuale: Visione industriale e manipolazione
Scena
Celle di visione
Concept del robot
Cella cobot con visione
Percezione
Telecamere visione e profondità · Edge AI e calcolo
Render concettuale

Celle di visione

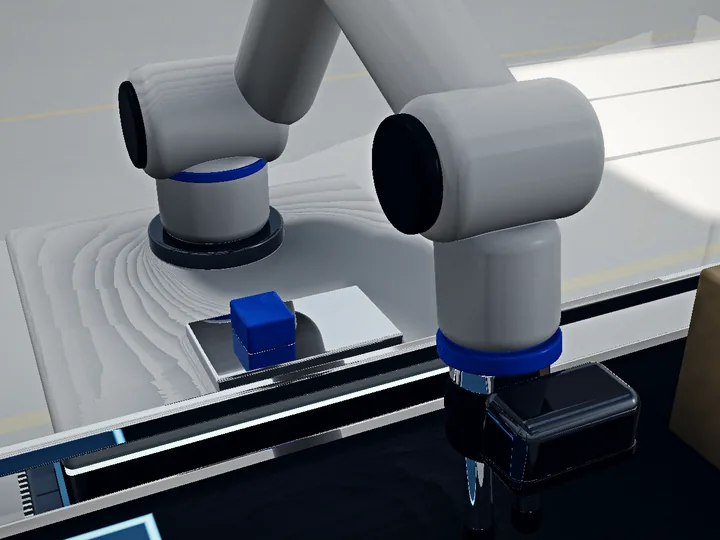
Trovare, afferrare e posizionare pezzi in linea con la visione.

Render concettuale: Telecamera al polso sopra il pezzo
Telecamera al polso sopra il pezzo

Il compito

  • Precisione di profondità
  • Tempo ciclo
  • Robustezza alla luce

Dove la percezione è difficile

I pezzi arrivano veloci; la telecamera deve cogliere posa e superficie in un fotogramma.

Da confermare prima

  • Dimensioni, superficie e tolleranza dei pezzi?
  • Tempo ciclo obiettivo?
  • Illuminazione sulla linea?

Hardware da valutare

Render concettuale: Ispezione e accoglienza
Scena
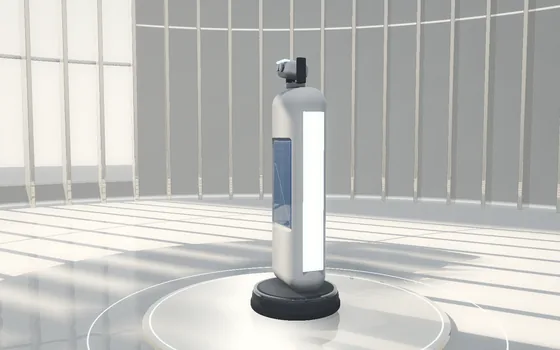
Guida e ronda
Concept del robot
Robot di guida e ispezione
Percezione
Telecamere visione e profondità · Edge AI e calcolo
Render concettuale

Guida e ronda

Guidare i visitatori e pattugliare gli spazi con telecamere e display.

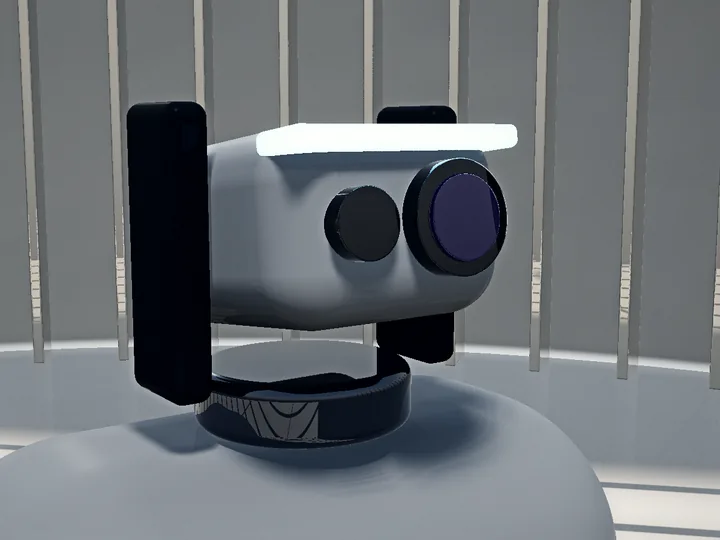
Render concettuale: Testa con telecamera pan-tilt
Testa con telecamera pan-tilt

Il compito

  • Localizzazione
  • Copertura telecamere
  • Monitoraggio remoto

Dove la percezione è difficile

Spazi aperti, luce naturale che cambia e persone a ogni distanza.

Da confermare prima

  • Quali aree e piani vanno coperti?
  • Copertura delle telecamere e regole di registrazione?
  • Chi supervisiona da remoto?

Hardware da valutare

Esigenza e scelta

Cinque scelte generano una checklist da verificare insieme. Non è un preventivo né una promessa di compatibilità.

01Applicazione
02Ambiente
03Collegamento all’host
04Fase del progetto
05Tempistica
Checklist di selezioneScelte d’esempio: modificate qualsiasi passo.
Bozza · da verificare
Scena
In movimento
Primo piano
Applicazione
Ambiente
Collegamento all’host
Fase del progetto
Tempistica

AHardware da valutare

  • TR-EDGE-3588AI Box Tannai Robotics RK3588Ethernet, HDMI
    Scheda tecnica
  • TR-LID-D500LiDAR DTOF a 360 gradiSeriale (UART) tramite scheda adattatore USB inclusa
    Scheda tecnica
  • TR-CAM-U4MTelecamera stereo 4 MP USB 2.0 senza driverUSB 2.0, senza driver
    Scheda tecnica
  • TR-CAM-S4MModulo di profondità stereo sincronizzato 4 MPUSB 2.0, senza driver
    Scheda tecnica

BDa verificare prima del preventivo

  • USB: entrambe le telecamere sono indicate USB 2.0, senza driver; il LiDAR si collega tramite la scheda adattatrice UART-USB inclusa. Verificate il driver sul sistema host.
  • Interno: indicate illuminazione, vetri o pavimenti riflettenti e il passaggio più stretto.
  • Pilota: concordare i criteri di accettazione prima del campione o del POC.
  • Tempistica desiderata: 1–3 mesi. Disponibilità e tempi di consegna sono confermati nel preventivo.
  • Quanto sono larghe le corsie e quanto alte le scaffalature?
  • Quali dimensioni e pesi di contenitori si movimentano?
  • Quale produttività oraria vi serve?

CI prossimi passi

  1. Analisi dei requisiti
  2. Opzioni candidate
  3. Verifica delle specifiche
  4. Campione / POC
  5. Preventivo e consegna

Le vostre scelte aprono la richiesta in 3 passi già compilata. Da questa pagina non viene inviato nulla.

Continua la richiesta

Non c'è?

Descrivete ambiente e compito: individueremo percezione e calcolo necessari.

Scene e robot sono render concettuali per la pianificazione.

Richiedi un preventivo
Anteprima animata · 0:11

Robotica di magazzino

Cosa percepisce un robot in una corsia di scaffali e come pianifica.

Anteprima animata concettuale · senza audio
0:00 / 0:11
Anteprima animata · 0:11

Robot per la movimentazione

Collegare nastri, celle e stoccaggio in un unico flusso.

Anteprima animata concettuale · senza audio
0:00 / 0:11
Anteprima animata · 0:11

Robot di servizio alberghiero

Corridoio, ascensore e porta: cosa deve offrire l’edificio.

Anteprima animata concettuale · senza audio
0:00 / 0:11
Anteprima animata · 0:11

Navigazione autonoma e consegna

Attraversare una sala affollata senza urti.

Anteprima animata concettuale · senza audio
0:00 / 0:11
Anteprima animata · 0:11

Robot educativi

Dalla calibrazione al pick-and-place alla mappatura su un banco.

Anteprima animata concettuale · senza audio
0:00 / 0:11
Anteprima animata · 0:11

Robotica di ricerca e laboratorio

Calibrazione, nuvole di punti, sincronizzazione e log riproducibili.

Anteprima animata concettuale · senza audio
0:00 / 0:11
Anteprima animata · 0:11

Visione industriale e presa

Stereo dall’alto, una presa e un controllo di posizionamento in linea.

Anteprima animata concettuale · senza audio
0:00 / 0:11