TANNAIROBOTICS

Hardware

Quattro prodotti pubblicati, pronti per il preventivo.

ConfrontaGuide all’acquistoTutto l’hardware

Concept di robot

Otto concept di robot a 360°, configurati per progetto.

Entra nello showroom

Selezione e acquisti

Non sapete quale componente sia adatto, come verificarlo o dove acquistarlo? Scegliete un percorso. I preventivi prodotto restano gratuiti.

Trova il mio percorsoVedi esempi di lavoroChi è TANNAI

Telecamere stereo

Telecamere stereo e di profondità per presa, rilevamento ostacoli e sviluppo visione.

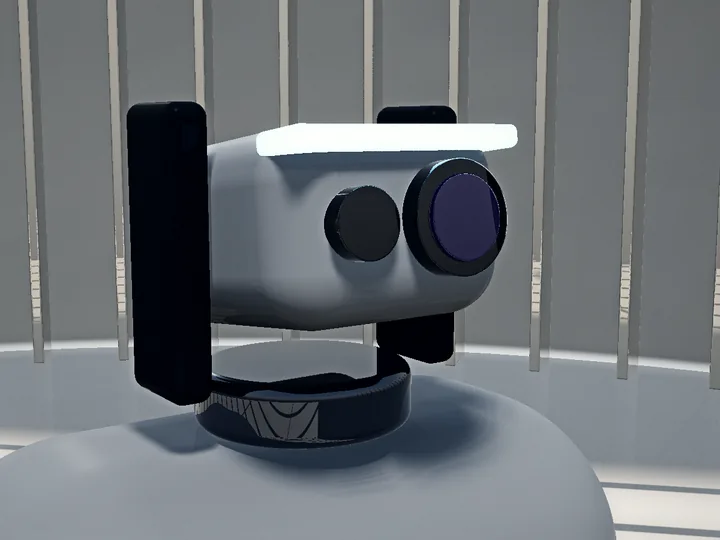
TR-CAM-S4M

Due obiettivi, una scheda

Modulo di profondità stereo sincronizzato 4 MP

Telecamera di profondità compatta a corto raggio per visione al polso e presa.

Riferimento del catalogo pubblicato: PA012 · TR-CAM-S4M ·

Il dettaglio · Illustrazione

Illustrazione: TR-CAM-S4M
Scorri sull'immagine per ispezionarla o scegli un punto.
Illustrazione: TR-CAM-S4M
L'oggetto · Illustrazione
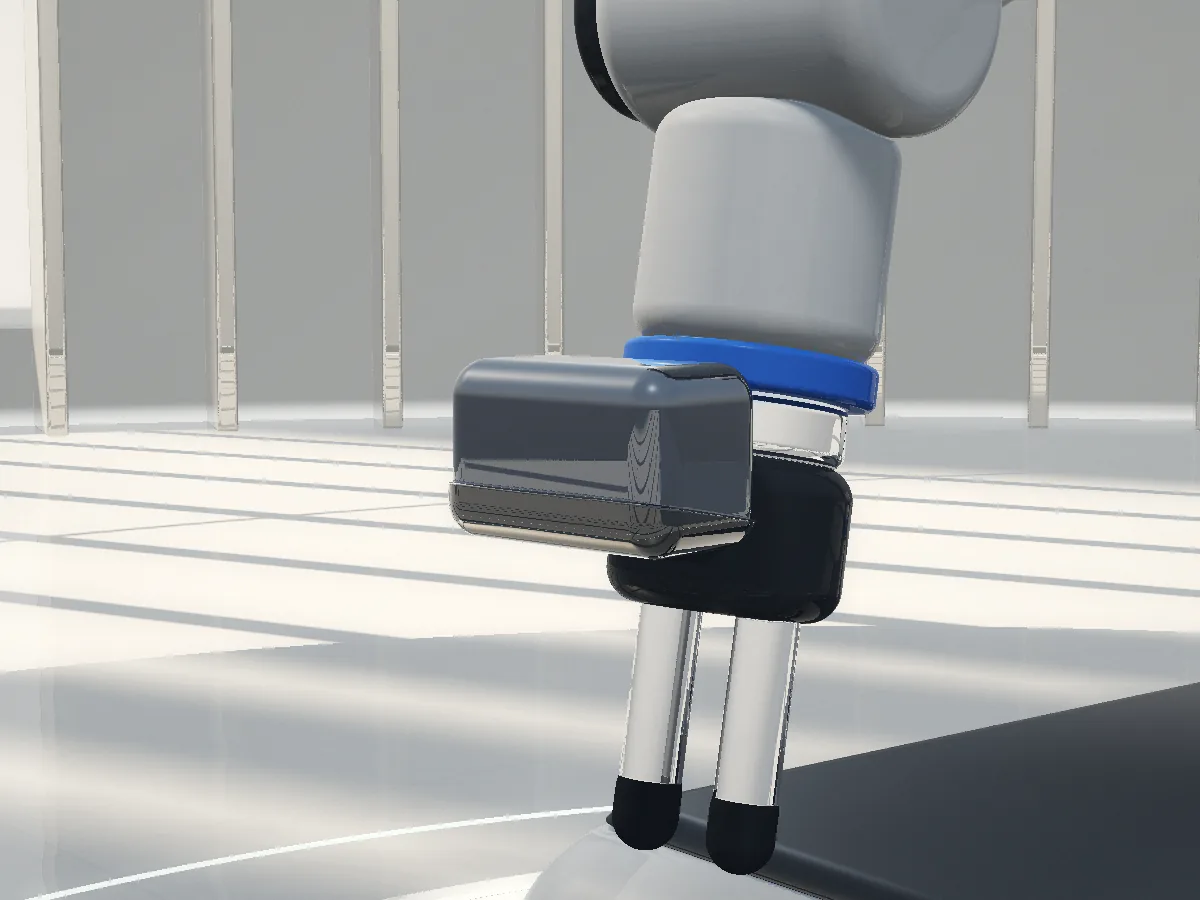
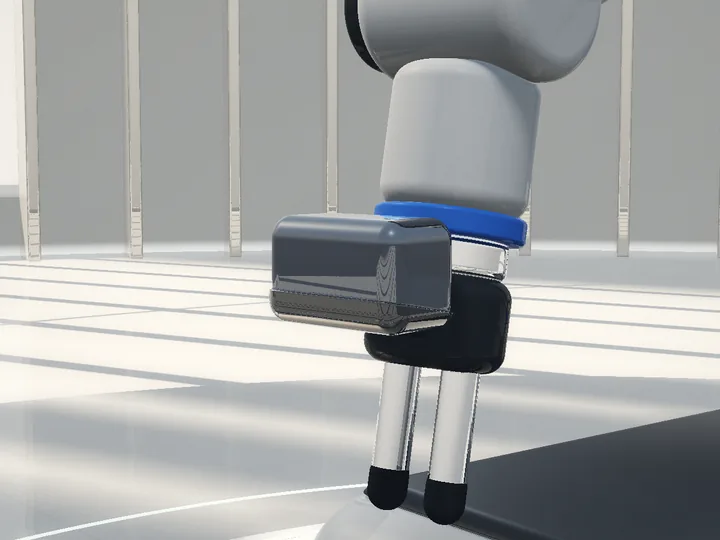
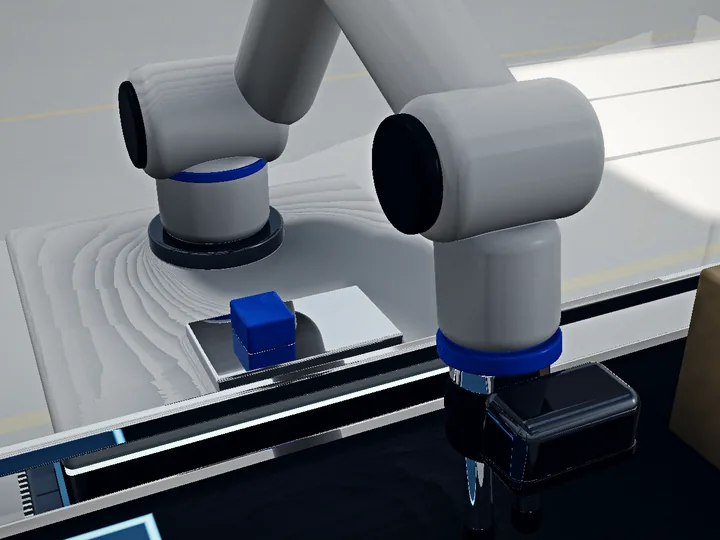
Render concettuale: Al polso di una pinza (concept)
Nel contesto · Al polso di una pinza (concept)
Risoluzione del sensore
4 MP
Frequenza fotogrammi
30 fps
Interfaccia
USB 2.0, senza driver
US$103Prezzo di riferimento · Ordine su preventivoRichiedi un preventivo

Non sei se è adatto? Revisione di idoneità tecnica · US$199

Richiedi documenti
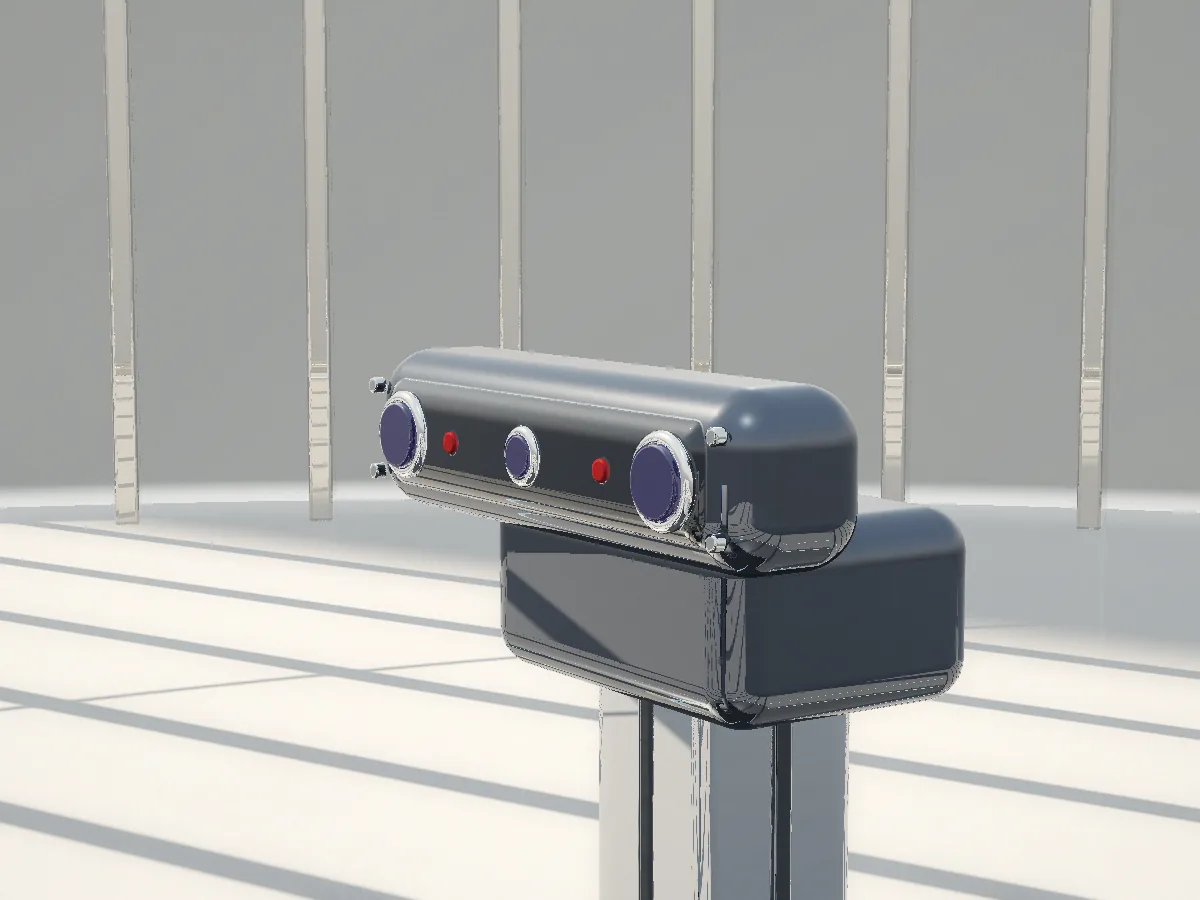
TR-CAM-U4M

Stereo in un corpo

Telecamera stereo 4 MP USB 2.0 senza driver

Telecamera di profondità stereo USB-C per visione robotica e sviluppo della percezione.

Riferimento del catalogo pubblicato: PA013 · TR-CAM-U4M ·

Il dettaglio · Illustrazione

Illustrazione: TR-CAM-U4M
Scorri sull'immagine per ispezionarla o scegli un punto.
Illustrazione: TR-CAM-U4M
L'oggetto · Illustrazione
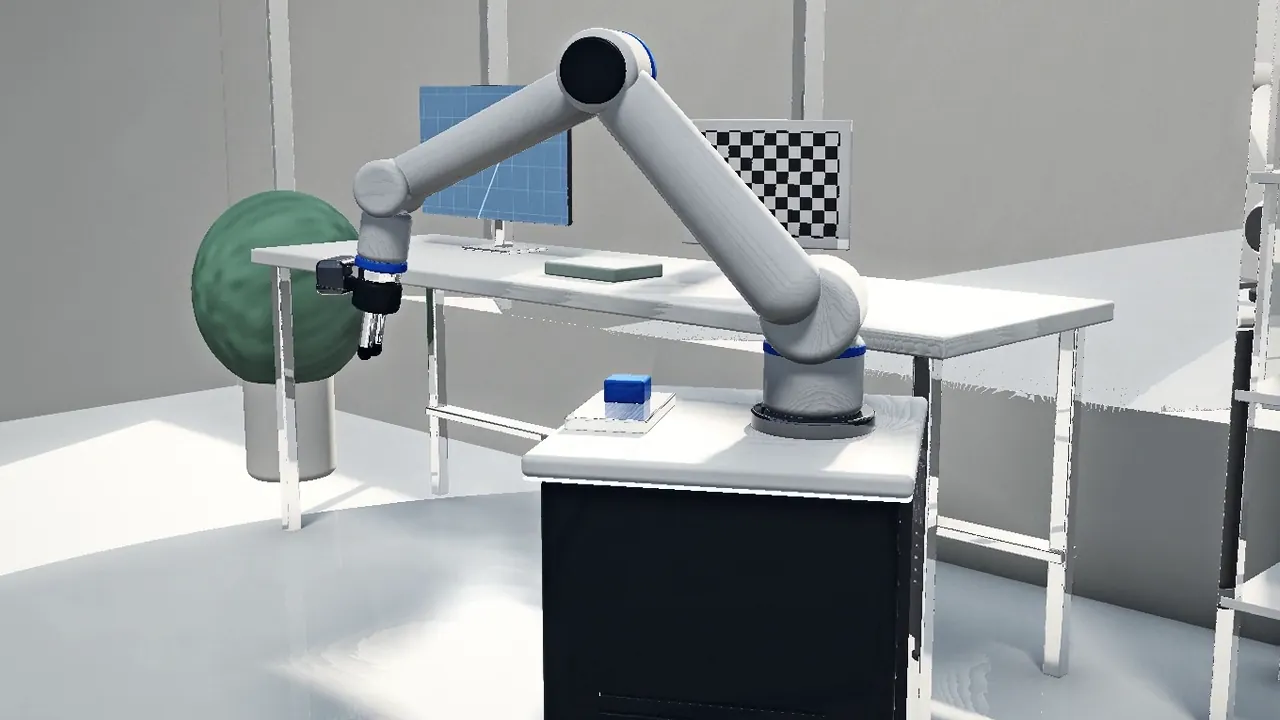
Render concettuale: Su un albero del robot (concept)
Nel contesto · Su un albero del robot (concept)
Risoluzione del sensore
2 × 1080p (combinato 3840 × 1080, 4 MP)
Frequenza fotogrammi
30 fps
Interfaccia
USB 2.0, senza driver
US$166Prezzo di riferimento · Ordine su preventivoRichiedi un preventivo

Non sei se è adatto? Revisione di idoneità tecnica · US$199
Richiedi documenti

LiDAR

Scansione a 360° per mappatura, localizzazione e rilevamento ostacoli.

TR-LID-D500

360° da 3 cm a 12 m

LiDAR DTOF a 360 gradi

Scanner laser DTOF a 360° con portata minima 0,03 m, massima 12 m e precisione ±10 mm.

Riferimento del catalogo pubblicato: PA033 · TR-LID-D500 ·

Il dettaglio · Illustrazione

Illustrazione: TR-LID-D500
Scorri sull'immagine per ispezionarla o scegli un punto.
Illustrazione: TR-LID-D500
L'oggetto · Illustrazione
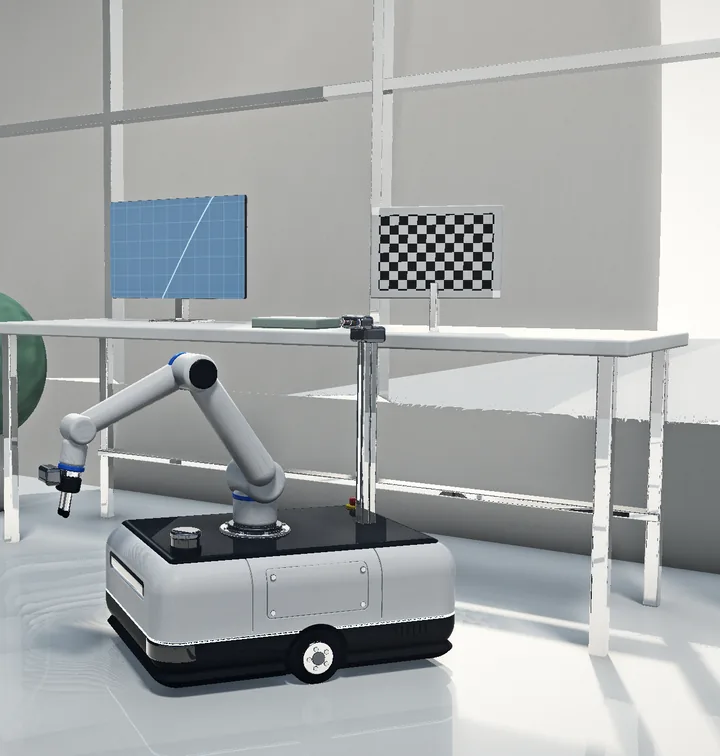
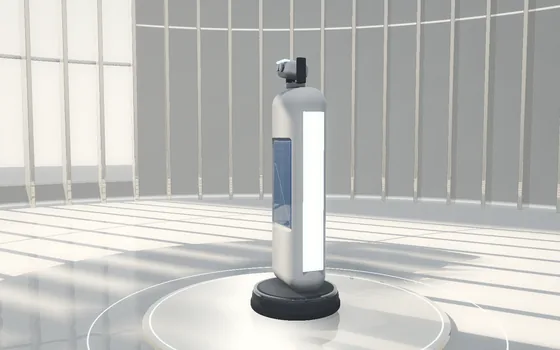
Render concettuale: Su una base mobile, accanto al braccio (concept)
Nel contesto · Su una base mobile, accanto al braccio (concept)
Portata minima
0.03 m
Portata massima
12 m
Precisione di misura
±10 mm
US$193Prezzo di riferimento · Ordine su preventivoRichiedi un preventivo

Non sei se è adatto? Revisione di idoneità tecnica · US$199

Richiedi documenti

IA edge

Calcolo a bordo per modelli di percezione e software robotico.

TR-EDGE-3588

RK3588 in alluminio

AI Box Tannai Robotics RK3588

Computer edge RK3588 per robotica e prototipazione AI su Linux.

Riferimento del catalogo pubblicato: PA017 · TR-EDGE-3588 ·

Il dettaglio · Illustrazione

Illustrazione: TR-EDGE-3588
Scorri sull'immagine per ispezionarla o scegli un punto.
Illustrazione: TR-EDGE-3588
L'oggetto · Illustrazione
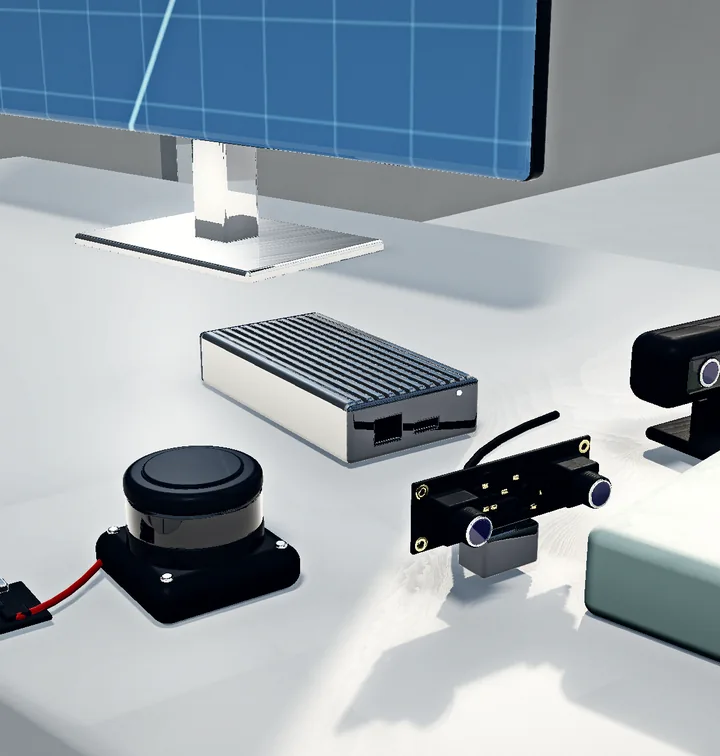
Render concettuale: Su un banco di integrazione con i sensori (concept)
Nel contesto · Su un banco di integrazione con i sensori (concept)
SoC
Rockchip RK3588
Interfacce
Ethernet, HDMI
US$672Prezzo di riferimento · Ordine su preventivoRichiedi un preventivo

Non sei se è adatto? Revisione di idoneità tecnica · US$199

Richiedi documenti

Confronta

Scegliete da due a quattro prodotti. Valori come pubblicati; ciò che non è pubblicato si conferma su richiesta.

4 selezionati
CaratteristicaTR-EDGE-3588AI Box Tannai Robotics RK3588TR-LID-D500LiDAR DTOF a 360 gradiTR-CAM-U4MTelecamera stereo 4 MP USB 2.0 senza driverTR-CAM-S4MModulo di profondità stereo sincronizzato 4 MP
CategoriaEdge AI e calcoloLiDAR e percezioneTelecamere visione e profonditàTelecamere visione e profondità
Prezzo di riferimentoUS$672 · Prezzo di riferimentoUS$193 · Prezzo di riferimentoUS$166 · Prezzo di riferimentoUS$103 · Prezzo di riferimento
InterfacciaEthernet, HDMISeriale (UART) tramite scheda adattatore USB inclusaUSB 2.0, senza driverUSB 2.0, senza driver
Risoluzione del sensore——2 × 1080p (combinato 3840 × 1080, 4 MP)4 MP
Frequenza fotogrammi——30 fps30 fps
Portata massima—12 m——
Portata minima—0.03 m——
Precisione di misura—±10 mm——
SoCRockchip RK3588———
MemoriaSu richiesta———
Archiviazione32 GB eMMC———
Dimensioni150 x 80 x 30 mmSu richiestaSu richiestaSu richiesta
Peso netto450 gSu richiestaSu richiesta30 g
Serve più di una tabella?

La revisione confronta fino a tre candidati di qualsiasi marca con host, interfacce e collaudo, con fonti.

Esigenza e scelta

Cinque scelte generano una checklist da verificare insieme. Non è un preventivo né una promessa di compatibilità.

01Applicazione
02Ambiente
03Collegamento all’host
04Fase del progetto
05Tempistica
Checklist di selezioneScelte d’esempio: modificate qualsiasi passo.
Bozza · da verificare
Scena
In movimento
Primo piano
Applicazione
Ambiente
Collegamento all’host
Fase del progetto
Tempistica

AHardware da valutare

  • TR-EDGE-3588AI Box Tannai Robotics RK3588Ethernet, HDMI
    Scheda tecnica
  • TR-CAM-U4MTelecamera stereo 4 MP USB 2.0 senza driverUSB 2.0, senza driver
    Scheda tecnica
  • TR-CAM-S4MModulo di profondità stereo sincronizzato 4 MPUSB 2.0, senza driver
    Scheda tecnica
  • Bracci roboticiSu progetto
    Scopri di più

BDa verificare prima del preventivo

  • USB: entrambe le telecamere sono indicate USB 2.0, senza driver; il LiDAR si collega tramite la scheda adattatrice UART-USB inclusa. Verificate il driver sul sistema host.
  • Interno: indicate illuminazione, vetri o pavimenti riflettenti e il passaggio più stretto.
  • Pilota: concordare i criteri di accettazione prima del campione o del POC.
  • Tempistica desiderata: 1–3 mesi. Disponibilità e tempi di consegna sono confermati nel preventivo.
  • Dimensioni, superficie e tolleranza dei pezzi?
  • Tempo ciclo obiettivo?
  • Illuminazione sulla linea?

CI prossimi passi

  1. Analisi dei requisiti
  2. Opzioni candidate
  3. Verifica delle specifiche
  4. Campione / POC
  5. Preventivo e consegna

Le vostre scelte aprono la richiesta in 3 passi già compilata. Da questa pagina non viene inviato nulla.

Continua la richiesta

Su progetto

Piattaforme, bracci e componenti di interfaccia sono acquistati secondo le vostre specifiche. Descriveteci il compito e vi proporremo dei candidati.

Piattaforme robotiche mobili

Basi AMR e AGV per robot logistici, di servizio e di ricerca.

Indicate carico utile, ingombro ed esigenze di navigazione.

Richiedi per questa categoria

Bracci robotici

Bracci collaborativi e compatti per picking, didattica e laboratorio.

Indicate sbraccio, carico utile e interfaccia del controller.

Richiedi per questa categoria

Componenti e interfacce

Cavi, schede adattatrici, supporti e moduli di interfaccia tra sensori e calcolo.

Indicate sensore, host e connettore necessario.

Richiedi per questa categoria

Guide all’acquisto

Cosa chiarire prima dell’ordine, per famiglia: domande, non risultati di test.

Leggi le guide complete
Illustrazione

Telecamere visione e profondità

  • Distanza di lavoro e campo visivo per il compito
  • Illuminazione e texture delle superfici sul sito
  • Driver e SDK sul sistema host
  • Concordare un test di accettazione in sito prima dei volumi.
Illustrazione

LiDAR e percezione

  • Altezza di montaggio e piano di scansione a 360° libero
  • Vetri, specchi o superfici scure nell’area
  • Collegamento seriale o USB all’host
  • Confrontare la portata dichiarata con la riflettività degli ostacoli più scuri.
  • Concordare un test di accettazione in sito prima dei volumi.
Illustrazione

Edge AI e calcolo

  • Modelli e framework da eseguire a bordo
  • Sistema operativo e versione ROS in uso
  • Alimentazione, raffreddamento e spazio di montaggio
  • Concordare un test di accettazione in sito prima dei volumi.
Interfaccia e hostUSB, UART o Ethernet, e l’host a cui si collega.
Software e SDKIndicate sistema operativo, distribuzione ROS e versione dell’SDK.
Portata e campo visivoDistanza di lavoro e copertura per il compito.
Montaggio e alimentazioneFissaggio, lunghezza del cavo e tensione di alimentazione sulla scheda carrier.
AmbienteInterno o esterno, illuminazione, polvere e vibrazioni.
DocumentazioneScheda tecnica, manuale e SDK del modello esatto.

Non siete sicuri che sia adatto?

Una Revisione di idoneità tecnica confronta fino a tre candidati con il vostro host, le interfacce e il test di accettazione: ogni valore con fonte, nulla promesso. Il preventivo prodotto resta gratuito.

Prima la richiesta: il pagamento arriva solo dopo aver confermato con voi il perimetro per iscritto.

TR-CAM-S4M

Modulo di profondità stereo sincronizzato 4 MP

Telecamera di profondità compatta a corto raggio per visione al polso e presa.

Specifiche
Risoluzione del sensore4 MP
Risoluzione massima3840 x 1080
Frequenza fotogrammi30 fps
InterfacciaUSB 2.0, senza driver
Opzioni obiettivo3,6 mm / 72° bassa distorsione o 3,0 mm / 80° senza distorsione
Peso netto30 g
Lunghezza del cavo1 m
MaterialePCB
Informazioni del fornitore
Sistemi supportatiWindows XP/7/8/10/11, Android, Linux
SDK / driverCodice di esempio per il calcolo della profondità (OpenCV / Python, dopo l’ordine)

Fornite dal fornitore. Verificatele con il vostro sistema host prima dell’ordine.

Come pubblicato nella pagina prodotto (16 ott 2026). Verificate compatibilità, documentazione e disponibilità prima di ordinare.

Richiedi un preventivoUS$103 · Prezzo di riferimento · Ordine su preventivo
TR-CAM-U4M

Telecamera stereo 4 MP USB 2.0 senza driver

Telecamera di profondità stereo USB-C per visione robotica e sviluppo della percezione.

Specifiche
Risoluzione del sensore2 × 1080p (combinato 3840 × 1080, 4 MP)
Frequenza fotogrammi30 fps
InterfacciaUSB 2.0, senza driver
Infrarossi / visione notturnaNon supportato
MicrofonoIntegrato
Peso lordo180 g
ColoreNero
Dimensioni imballo15 x 13 x 11 cm
OrigineShenzhen, Cina
Informazioni del fornitore
SDK / driverUVC senza driver (classe video USB standard)

Fornite dal fornitore. Verificatele con il vostro sistema host prima dell’ordine.

Come pubblicato nella pagina prodotto (16 ott 2026). Verificate compatibilità, documentazione e disponibilità prima di ordinare.

Richiedi un preventivoUS$166 · Prezzo di riferimento · Ordine su preventivo
TR-EDGE-3588

AI Box Tannai Robotics RK3588

Computer edge RK3588 per robotica e prototipazione AI su Linux.

Specifiche
SoCRockchip RK3588
InterfacceEthernet, HDMI
Risoluzione di uscita massima8K
Archiviazione32 GB eMMC
Dimensioni150 x 80 x 30 mm
Peso netto450 g
InvolucroAlluminio estruso
Dimensioni imballo16 x 9 x 3.6 cm
Peso lordo508 g
Informazioni del fornitore
Sistema operativoAndroid, Debian (preinstallati in fabbrica)
Piattaforma di calcoloRK3588 (grado commerciale, NPU 6 TOPS)

Fornite dal fornitore. Verificatele con il vostro sistema host prima dell’ordine.

Come pubblicato nella pagina prodotto (16 ott 2026). Verificate compatibilità, documentazione e disponibilità prima di ordinare.

Richiedi un preventivoUS$672 · Prezzo di riferimento · Ordine su preventivo
TR-LID-D500

LiDAR DTOF a 360 gradi

Scanner laser DTOF a 360° con portata minima 0,03 m, massima 12 m e precisione ±10 mm.

Specifiche
Portata minima0.03 m
Portata massima12 m
Precisione di misura±10 mm
InterfacciaSeriale (UART) tramite scheda adattatore USB inclusa

Come pubblicato nella pagina prodotto (16 ott 2026). Verificate compatibilità, documentazione e disponibilità prima di ordinare.

Richiedi un preventivoUS$193 · Prezzo di riferimento · Ordine su preventivo