TANNAIROBOTICS

ハードウェア

公開済みの4製品。そのまま見積を依頼できます。

製品比較選定ガイドすべてのハードウェア

ロボットコンセプト

8つのロボットコンセプトを360°で。構成はプロジェクトごとに定義します。

ショールームへ

選定と調達

どの部品が合うか、どう確認するか、どこで買うか迷ったら、進み方を選んでください。製品見積もりは無料です。

進み方を見つけるサンプルを見るTANNAIについて

深度カメラ

把持、障害物検知、ビジョン開発のためのステレオカメラと深度カメラ。

TR-CAM-S4M

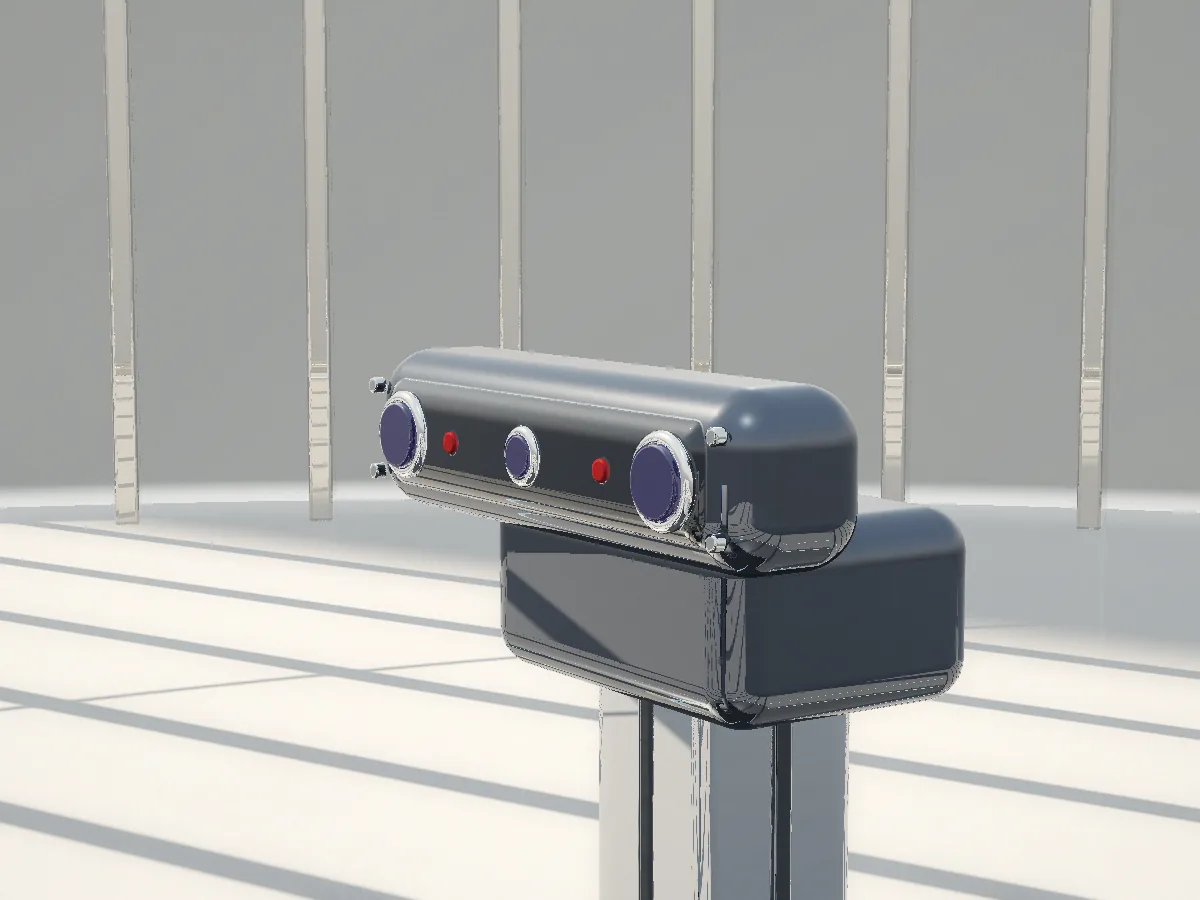
1枚の基板に2つのレンズ

4MP 同期ステレオ深度モジュール

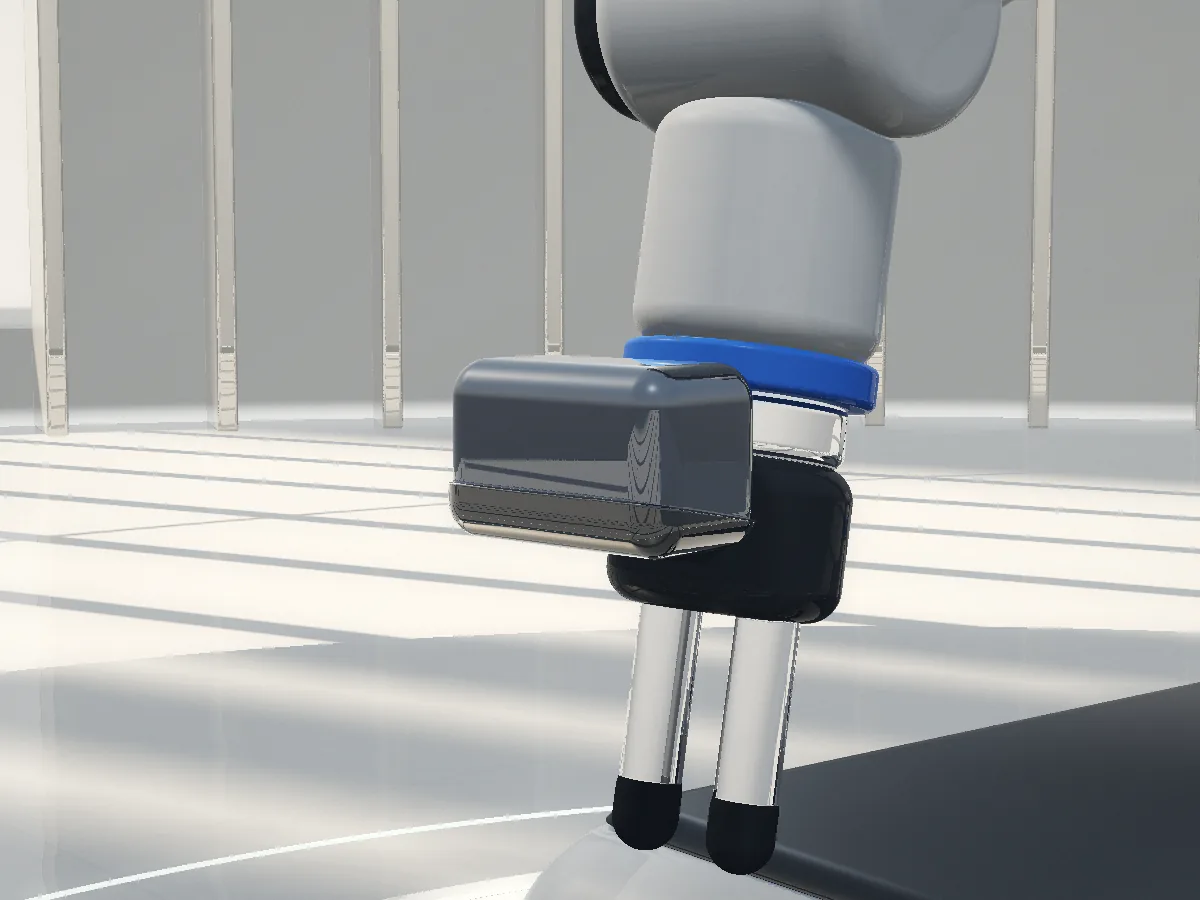
手首搭載のビジョンと把持に適したコンパクトな近距離深度カメラ。

公開カタログ参照: PA012 · TR-CAM-S4M ·

細部 · イメージ図

イメージ図: TR-CAM-S4M
画像上を動かして細部を確認するか、ポイントを選んでください。
イメージ図: TR-CAM-S4M
本体 · イメージ図
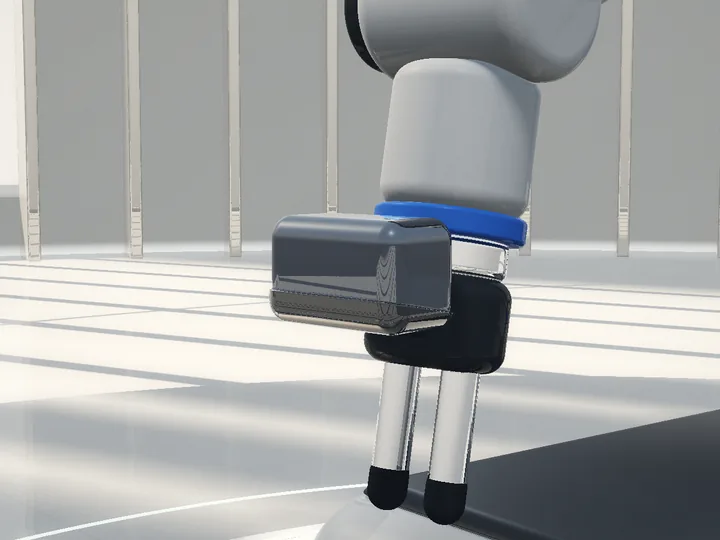
コンセプトレンダリング: グリッパーの手首に取り付け(コンセプト)
使用例 · グリッパーの手首に取り付け(コンセプト)
センサー解像度
4 MP
フレームレート
30 fps
インターフェース
USB 2.0、ドライバー不要
US$103参考価格 · 見積もりにて受注見積を依頼

ロボットに合うか不安ですか? 技術適合性レビュー · US$199

資料を依頼
TR-CAM-U4M

一体型ステレオ

4MP USB2.0 ドライバー不要ステレオカメラ

ロボットビジョンと認識開発向けの USB-C ステレオ深度カメラ。

公開カタログ参照: PA013 · TR-CAM-U4M ·

細部 · イメージ図

イメージ図: TR-CAM-U4M
画像上を動かして細部を確認するか、ポイントを選んでください。
イメージ図: TR-CAM-U4M
本体 · イメージ図
コンセプトレンダリング: ロボットのマストに取り付け(コンセプト)
使用例 · ロボットのマストに取り付け(コンセプト)
センサー解像度
2 × 1080p(合成 3840 × 1080、4 MP)
フレームレート
30 fps
インターフェース
USB 2.0、ドライバー不要
US$166参考価格 · 見積もりにて受注見積を依頼

ロボットに合うか不安ですか? 技術適合性レビュー · US$199

資料を依頼

LiDAR

地図作成、自己位置推定、障害物検知のための360°スキャン。

TR-LID-D500

360°、3 cm〜12 m

360 度 DTOF LiDAR

360 度 DTOF レーザースキャナー。最小測距 0.03 m、最大測距 12 m、測距精度 ±10 mm。

公開カタログ参照: PA033 · TR-LID-D500 ·

細部 · イメージ図

イメージ図: TR-LID-D500
画像上を動かして細部を確認するか、ポイントを選んでください。
イメージ図: TR-LID-D500
本体 · イメージ図
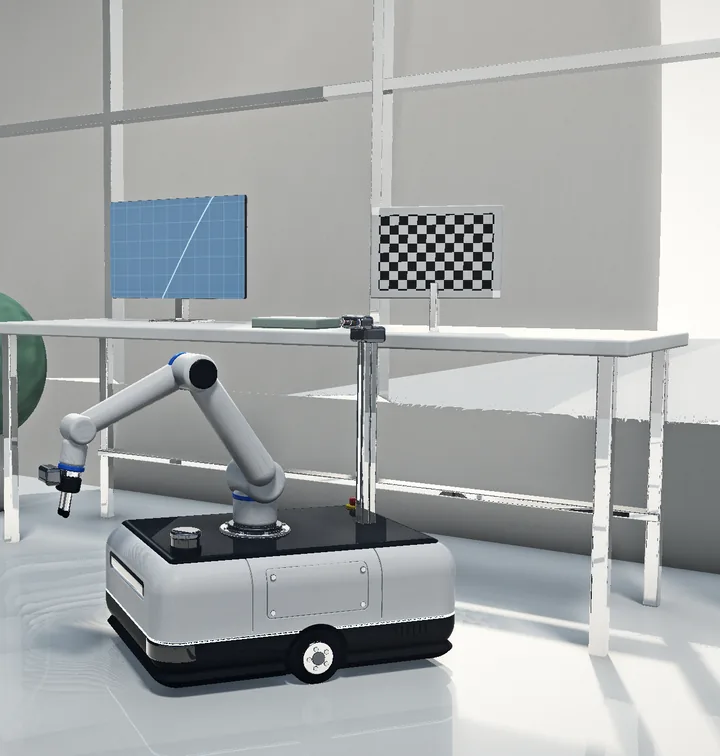
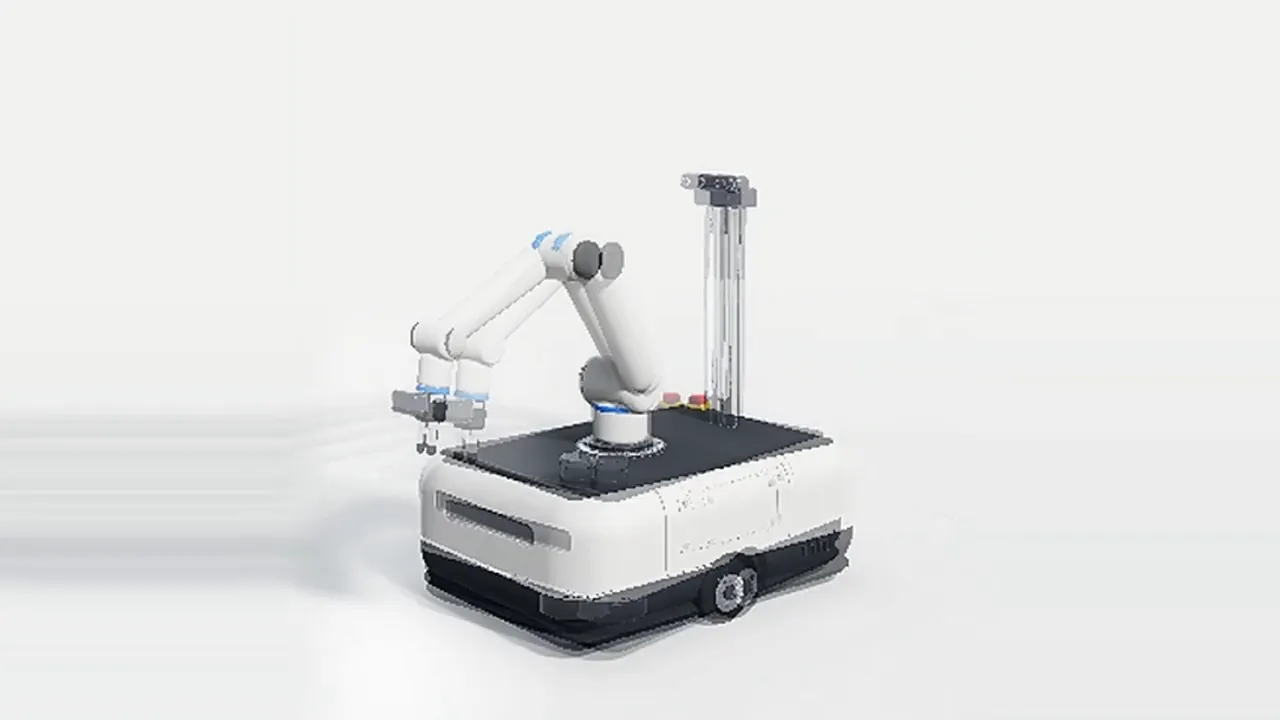
コンセプトレンダリング: 移動ベースのアームの横に取り付け(コンセプト)
使用例 · 移動ベースのアームの横に取り付け(コンセプト)
最小測距
0.03 m
最大測距
12 m
測距精度
±10 mm
US$193参考価格 · 見積もりにて受注見積を依頼

ロボットに合うか不安ですか? 技術適合性レビュー · US$199

資料を依頼

エッジ AI

知覚モデルとロボットソフトウェアを動かすオンボードコンピューティング。

TR-EDGE-3588

アルミ筐体の RK3588

Tannai Robotics RK3588 AI ボックス

Linux ベースのロボット・AI プロトタイプ開発向け RK3588 エッジコンピューター。

公開カタログ参照: PA017 · TR-EDGE-3588 ·

細部 · イメージ図

イメージ図: TR-EDGE-3588
画像上を動かして細部を確認するか、ポイントを選んでください。
イメージ図: TR-EDGE-3588
本体 · イメージ図
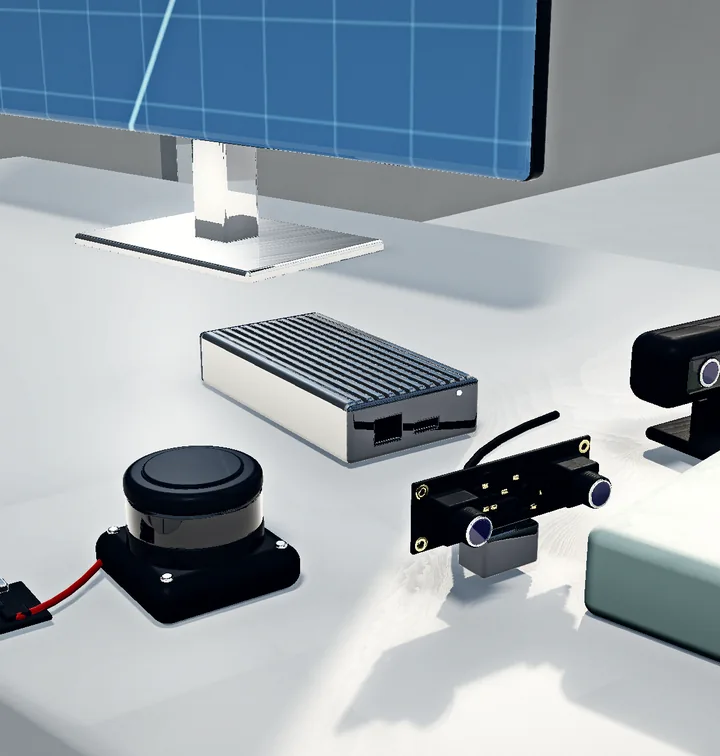
コンセプトレンダリング: センサーとともに統合作業台に設置(コンセプト)
使用例 · センサーとともに統合作業台に設置(コンセプト)
SoC
Rockchip RK3588
インターフェース
イーサネット、HDMI
US$672参考価格 · 見積もりにて受注見積を依頼

ロボットに合うか不安ですか? 技術適合性レビュー · US$199

資料を依頼

製品比較

2〜4製品を選んでください。数値は公開情報に準じ、未公開の項目はお問い合わせで確認します。

4 件選択中
項目TR-EDGE-3588Tannai Robotics RK3588 AI ボックスTR-LID-D500360 度 DTOF LiDARTR-CAM-U4M4MP USB2.0 ドライバー不要ステレオカメラTR-CAM-S4M4MP 同期ステレオ深度モジュール
カテゴリーエッジAI・コンピューティングLiDAR・知覚ビジョン・深度カメラビジョン・深度カメラ
参考価格US$672 · 参考価格US$193 · 参考価格US$166 · 参考価格US$103 · 参考価格
インターフェースイーサネット、HDMIシリアル(UART)、付属 USB アダプターボード経由USB 2.0、ドライバー不要USB 2.0、ドライバー不要
センサー解像度——2 × 1080p(合成 3840 × 1080、4 MP)4 MP
フレームレート——30 fps30 fps
最大測距—12 m——
最小測距—0.03 m——
測距精度—±10 mm——
SoCRockchip RK3588———
メモリお問い合わせ———
ストレージ32 GB eMMC———
寸法150 x 80 x 30 mmお問い合わせお問い合わせお問い合わせ
正味重量450 gお問い合わせお問い合わせ30 g
仕様表以上の判断が必要ですか?

技術適合性レビューは、最大3候補(ブランド不問)をホスト・接続・受入試験に照らして出典付きで比較します。

要件から適合へ

5 つの選択から、一緒に確認するチェックリストの下書きができます。見積もりではなく、互換性の保証でもありません。

01用途
02環境
03ホスト接続
04プロジェクト段階
05時期
選定チェックリスト例の選択です — どの段階も変更できます。
下書き · 要確認
シーン
動き
クローズアップ
用途
環境
ホスト接続
プロジェクト段階
時期

A評価するハードウェア

  • TR-EDGE-3588Tannai Robotics RK3588 AI ボックスイーサネット、HDMI
    仕様表
  • TR-CAM-U4M4MP USB2.0 ドライバー不要ステレオカメラUSB 2.0、ドライバー不要
    仕様表
  • TR-CAM-S4M4MP 同期ステレオ深度モジュールUSB 2.0、ドライバー不要
    仕様表
  • ロボットアームプロジェクトごとに調達
    詳しく見る

B見積もり前の確認

  • USB:2 つのカメラはいずれも USB 2.0・ドライバー不要と記載。LiDAR は付属の UART-USB 変換基板で接続します。ホスト OS のドライバーをご確認ください。
  • 屋内:照明、ガラスや反射する床、最も狭い通路についてお知らせください。
  • パイロット:サンプルや POC の開始前に受け入れ基準を合意します。
  • 希望時期:1〜3 か月。供給とリードタイムは見積もりで確認します。
  • 部品のサイズ、表面、公差は?
  • 目標サイクルタイムは?
  • ラインの照明条件は?

Cこの後の流れ

  1. 要件分析
  2. 候補の提案
  3. 仕様の確認
  4. サンプル / POC
  5. 見積・納品の調整

選択内容は 3 ステップの要件書に事前入力されます。このページからは何も送信されません。

要件書に進む

プロジェクト調達

プラットフォーム、アーム、インターフェース部品はご指定の仕様に合わせて調達します。タスクをお知らせいただければ候補をご提案します。

移動ロボットプラットフォーム

物流・サービス・研究用ロボットのための AMR / AGV ベース。

可搬重量、設置面積、ナビゲーション要件をお知らせください。

このカテゴリーで相談する

ロボットアーム

ピッキング、教育、実験向けの協働アームと小型アーム。

リーチ、可搬重量、コントローラーのインターフェースをお知らせください。

このカテゴリーで相談する

部品・インターフェース

センサーとコンピューティングをつなぐケーブル、変換基板、マウント、インターフェースモジュール。

センサー、ホスト、必要なコネクタをお知らせください。

このカテゴリーで相談する

選定ガイド

製品ファミリーごとに、注文前に確認すべき点。試験結果ではなく確認事項です。

選定ガイドをすべて読む
イメージ図

ビジョン・深度カメラ

  • 作業に必要な作業距離と視野
  • 現場の照明と対象物の表面テクスチャ
  • ホスト OS 上のドライバーと SDK
  • 量産発注の前に、現場での受入試験を取り決める。
イメージ図

LiDAR・知覚

  • 取り付け高さと遮るもののない 360° 走査面
  • エリア内のガラス・鏡・暗色の表面
  • ホストとのシリアルまたは USB 接続
  • 最も暗い障害物の反射率で公称レンジを比較する。
  • 量産発注の前に、現場での受入試験を取り決める。
イメージ図

エッジAI・コンピューティング

  • 機上で動かす必要のあるモデルとフレームワーク
  • 使用する OS と ROS のバージョン
  • 電源・放熱・取り付けスペース
  • 量産発注の前に、現場での受入試験を取り決める。
インターフェースとホストUSB、UART、Ethernet のどれか、そして接続するホスト。
ソフトウェアと SDKOS、ROS ディストリビューション、SDK のバージョンを明記。
測距範囲と視野タスクに必要な作動距離とカバー範囲。
取り付けと電源取り付け方法、ケーブル長、キャリアボードの電源電圧。
使用環境屋内か屋外か、照明、粉じん、振動。
技術資料該当モデルのデータシート、マニュアル、SDK。

適合するか不安ですか?

技術適合性レビューは、ホスト、インターフェース、受け入れ試験に照らして最大3候補を比較します。すべての値に出典を付け、約束はしません。製品見積もりは無料のままです。

まずお申し込みください。お支払いは、範囲を書面で確認した後のみです。

TR-CAM-S4M

4MP 同期ステレオ深度モジュール

手首搭載のビジョンと把持に適したコンパクトな近距離深度カメラ。

仕様
センサー解像度4 MP
最大解像度3840 x 1080
フレームレート30 fps
インターフェースUSB 2.0、ドライバー不要
レンズオプション3.6 mm / 72° 低歪み、または 3.0 mm / 80° 歪みなし
正味重量30 g
ケーブル長1 m
材質PCB
サプライヤー提供情報
対応 OSWindows XP/7/8/10/11, Android, Linux
SDK / ドライバー深度計算のサンプルコード(OpenCV / Python、発注後に提供)

サプライヤーが提供した情報です。ご注文前にホストシステムでご確認ください。

製品ページの掲載内容(2026 年 10 月 16 日)のとおり。発注前に適合性、資料、供給状況をご確認ください。

見積を依頼US$103 · 参考価格 · 見積もりにて受注
TR-CAM-U4M

4MP USB2.0 ドライバー不要ステレオカメラ

ロボットビジョンと認識開発向けの USB-C ステレオ深度カメラ。

仕様
センサー解像度2 × 1080p(合成 3840 × 1080、4 MP)
フレームレート30 fps
インターフェースUSB 2.0、ドライバー不要
赤外線 / 暗視非対応
マイク内蔵
総重量180 g
カラーブラック
梱包サイズ15 x 13 x 11 cm
原産地中国・深圳
サプライヤー提供情報
SDK / ドライバーUVC ドライバー不要(標準 USB Video Class)

サプライヤーが提供した情報です。ご注文前にホストシステムでご確認ください。

製品ページの掲載内容(2026 年 10 月 16 日)のとおり。発注前に適合性、資料、供給状況をご確認ください。

見積を依頼US$166 · 参考価格 · 見積もりにて受注
TR-EDGE-3588

Tannai Robotics RK3588 AI ボックス

Linux ベースのロボット・AI プロトタイプ開発向け RK3588 エッジコンピューター。

仕様
SoCRockchip RK3588
インターフェースイーサネット、HDMI
最大出力解像度8K
ストレージ32 GB eMMC
寸法150 x 80 x 30 mm
正味重量450 g
筐体押出アルミニウム
梱包サイズ16 x 9 x 3.6 cm
総重量508 g
サプライヤー提供情報
OSAndroid、Debian(工場出荷時プリインストール)
計算プラットフォームRK3588(コマーシャルグレード、NPU 6 TOPS)

サプライヤーが提供した情報です。ご注文前にホストシステムでご確認ください。

製品ページの掲載内容(2026 年 10 月 16 日)のとおり。発注前に適合性、資料、供給状況をご確認ください。

見積を依頼US$672 · 参考価格 · 見積もりにて受注
TR-LID-D500

360 度 DTOF LiDAR

360 度 DTOF レーザースキャナー。最小測距 0.03 m、最大測距 12 m、測距精度 ±10 mm。

仕様
最小測距0.03 m
最大測距12 m
測距精度±10 mm
インターフェースシリアル(UART)、付属 USB アダプターボード経由

製品ページの掲載内容(2026 年 10 月 16 日)のとおり。発注前に適合性、資料、供給状況をご確認ください。

見積を依頼US$193 · 参考価格 · 見積もりにて受注