



 モバイルマニピュレーター
 コンテナ搬送ロボット
 リフト型 AMR
 ホテルサービスロボット
 配膳・配送ロボット
 教育用ロボット
 ビジョン協働ロボットセル
 案内・巡回点検ロボット








選定チェックリスト例の選択です — どの段階も変更できます。
下書き · 要確認 シーン
 動き
 クローズアップ
 シーン
 動き
 クローズアップ
 シーン
 動き
 クローズアップ
 シーン
 動き
 クローズアップ
 シーン
 動き
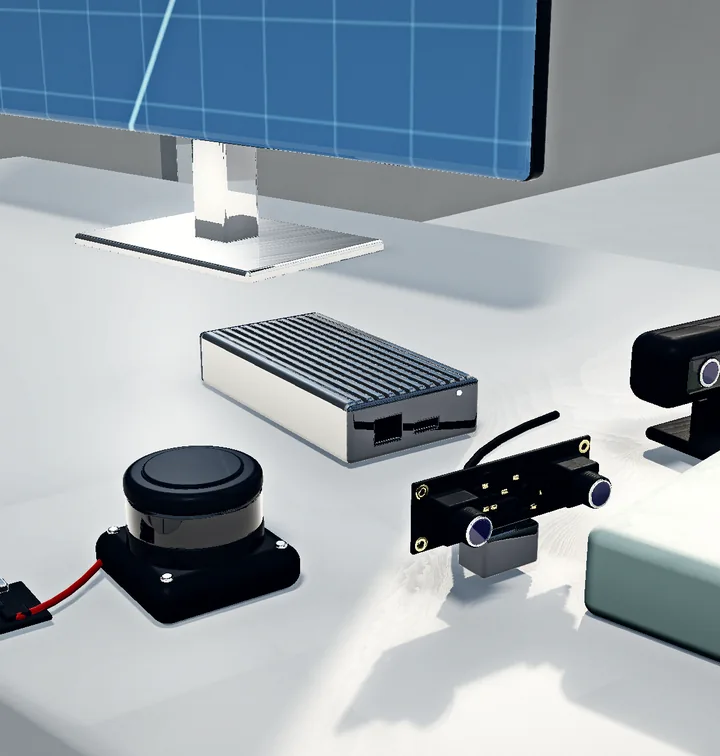 クローズアップ
 シーン
 動き
 クローズアップ
 シーン
 動き
 クローズアップ
 シーン
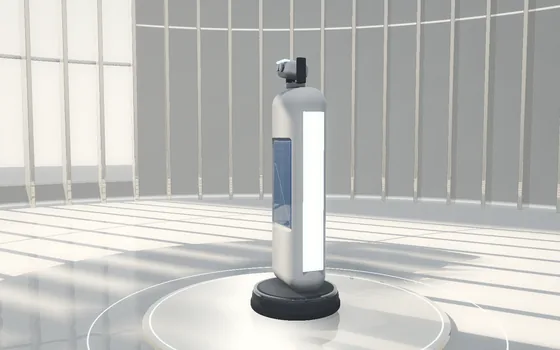 動き
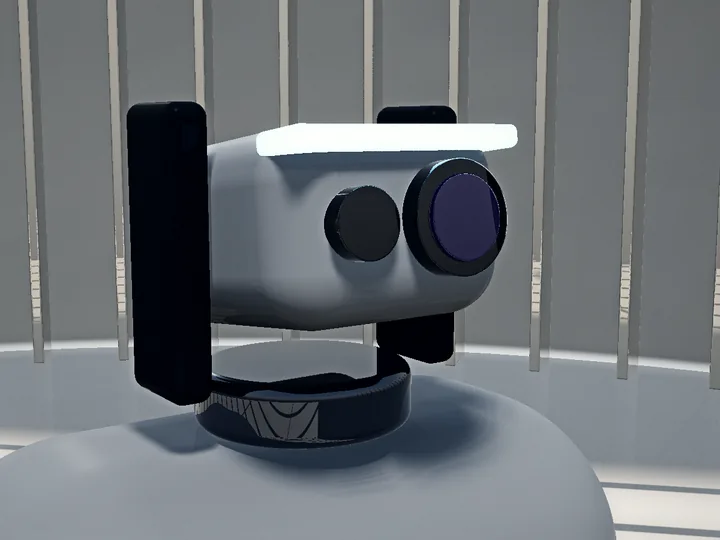 クローズアップ
- 用途
- 環境
- ホスト接続
- プロジェクト段階
- 時期
A評価するハードウェア
B見積もり前の確認
- USB:2 つのカメラはいずれも USB 2.0・ドライバー不要と記載。LiDAR は付属の UART-USB 変換基板で接続します。ホスト OS のドライバーをご確認ください。
- Ethernet:RK3588 エッジボックスは Ethernet と HDMI を記載。カメラと LiDAR は USB またはシリアルでホストに接続します。ロボットコンピューターのネットワーク構成をお知らせください。
- シリアル:D500 LiDAR は UART で出力し、USB 変換基板が付属します。コントローラーが対応するシリアル設定をご確認ください。
- 未定:ロボットコンピューターについてお知らせいただければ、接続案を提示し一緒に確認します。
- 屋内:照明、ガラスや反射する床、最も狭い通路についてお知らせください。
- 屋外:この 4 製品には屋外・IP 等級が公開されていません。条件をお知らせいただければ、見積もり前に確認します。
- 屋内と屋外:両方の条件をお知らせください。屋外での使用は見積もり前に製品ごとに確認します。
- 評価:サンプルから始め、何を確かめるかを合意します。
- パイロット:サンプルや POC の開始前に受け入れ基準を合意します。
- 量産・導入:数量・梱包・リードタイム・納入先は注文ごとに確認します。
- 希望時期:1〜3 か月。供給とリードタイムは見積もりで確認します。
- 通路幅とラックの高さは?
- 運ぶトートのサイズと重量は?
- 1時間あたりに必要な処理量は?
- 積載時の台車やラックの重さは?
- 各ステーションで必要なドッキング精度は?
- 同じフロアで何台のロボットが動きますか?
- ロボットが操作すべきエレベーターとドアは?
- 静音時間帯と騒音の制限は?
- ゲストはどのように受け取りを確認しますか?
- 最も狭い通路の幅は?
- ピーク時の人の流れと障害物は?
- シフトの合間の充電方法は?
- 授業で使うのは ROS 2 か、別のスタックか?
- ロボット1台あたりの生徒数は?
- 教室で適用される安全ルールは?
- 時刻同期が必要なセンサーは?
- キャリブレーションの手順とターゲットは?
- 実験データの記録と再生の方法は?
- 部品のサイズ、表面、公差は?
- 目標サイクルタイムは?
- ラインの照明条件は?
- カバーすべきエリアとフロアは?
- カメラのカバー範囲と録画のルールは?
- 遠隔監視は誰が行いますか?
Cこの後の流れ
- 要件分析
- 候補の提案
- 仕様の確認
- サンプル / POC
- 見積・納品の調整