ロボットコンセプト
さまざまなタスクに向けたロボット構成をご覧ください。プロジェクトの要件をお送りいただければ、最適な選定をご提案します。
各コンセプトは10°刻みで360°回転できます。ドラッグ、スワイプ、矢印キーで操作してください。
コンセプトレンダリングコンセプト構成です。仕様はプロジェクトごとに定義します。
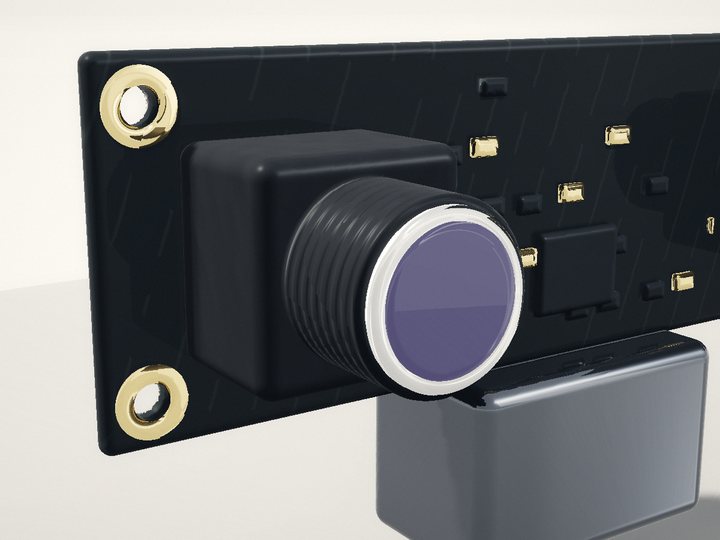
ビジョン・深度カメラ
TR-CAM-S4M · TR-CAM-U4Mステレオ深度カメラが 2 つの視点を深度に変え、把持や障害物の判定に使います。
- 作業に必要な作業距離と視野
- 現場の照明と対象物の表面テクスチャ
- ホスト OS 上のドライバーと SDK
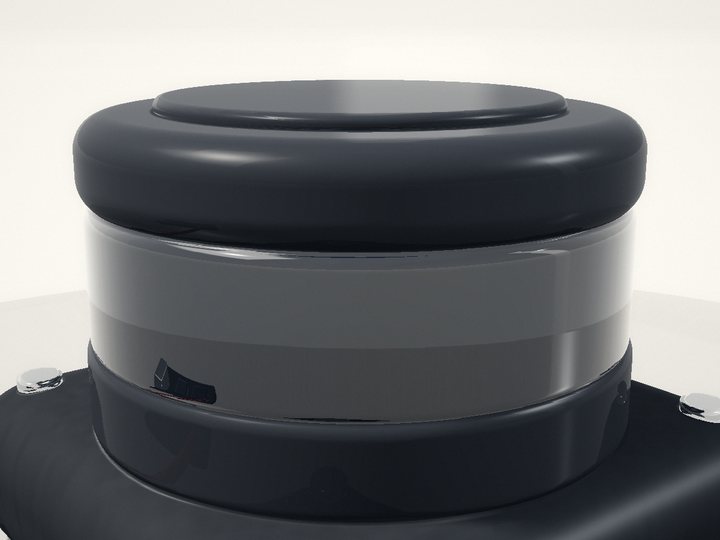
LiDAR・知覚
TR-LID-D500360° DTOF LiDAR が空間を走査し、地図作成・自己位置推定・障害物検知に使います。
- 取り付け高さと遮るもののない 360° 走査面
- エリア内のガラス・鏡・暗色の表面
- ホストとのシリアルまたは USB 接続
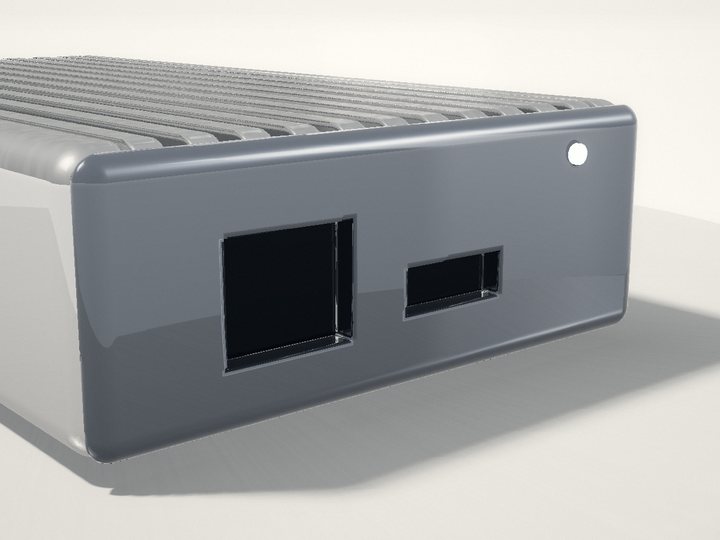
エッジAI・コンピューティング
TR-EDGE-3588RK3588 エッジボックスが知覚モデルとロボットソフトウェアを機上で実行します。
- 機上で動かす必要のあるモデルとフレームワーク
- 使用する OS と ROS のバージョン
- 電源・放熱・取り付けスペース
シーンとロボットは計画用のコンセプトレンダリングです。





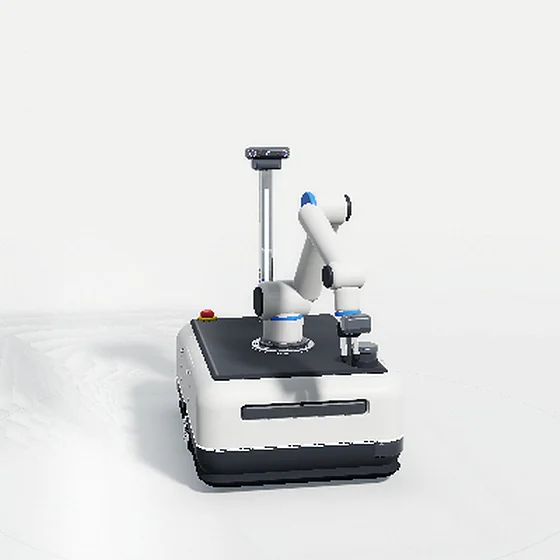
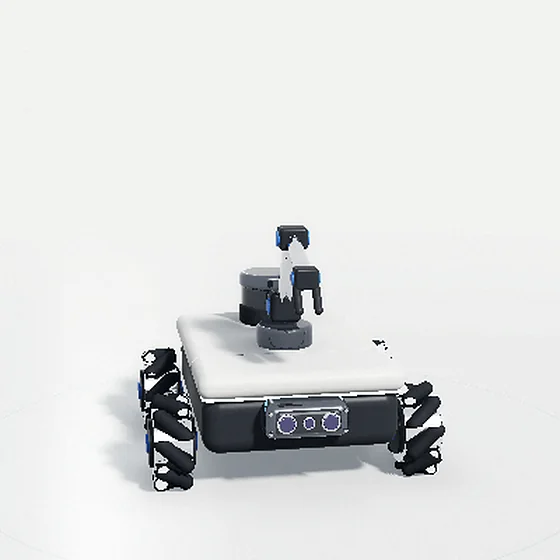
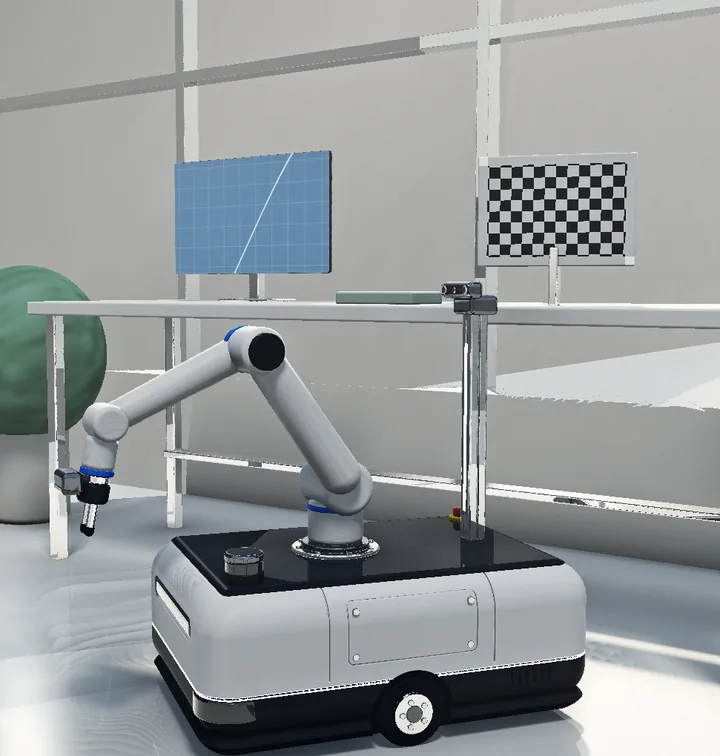
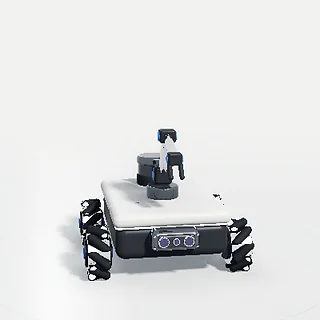
 モバイルマニピュレーター
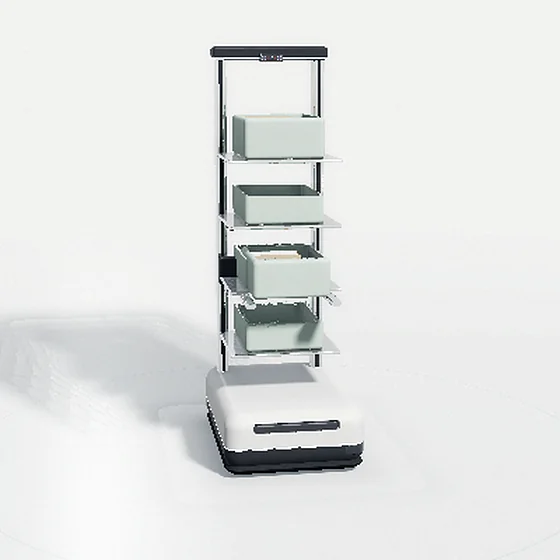
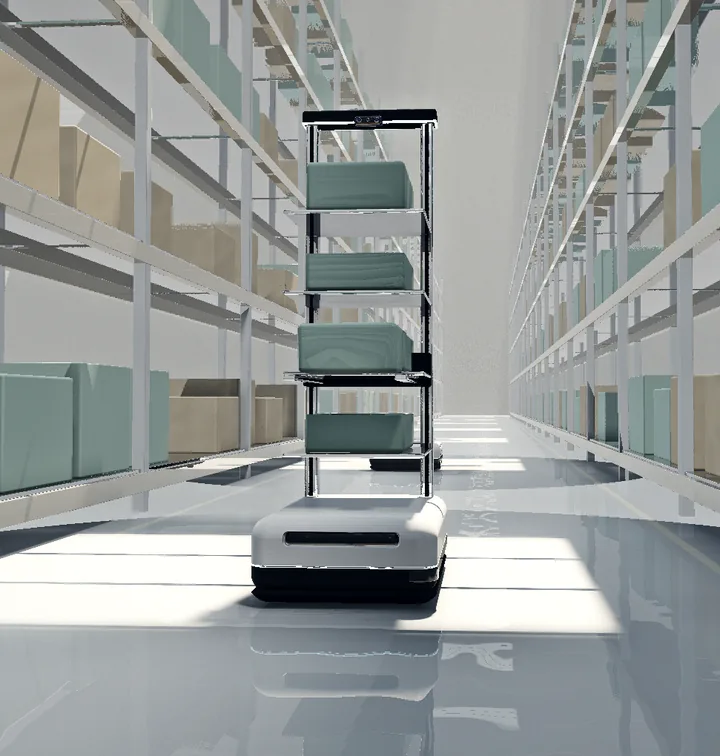
 コンテナ搬送ロボット
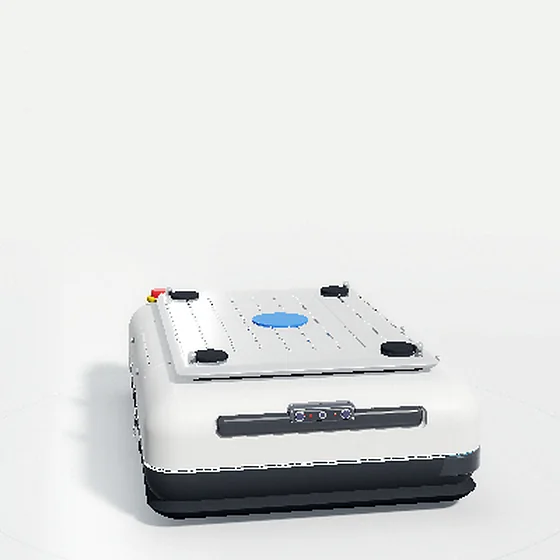
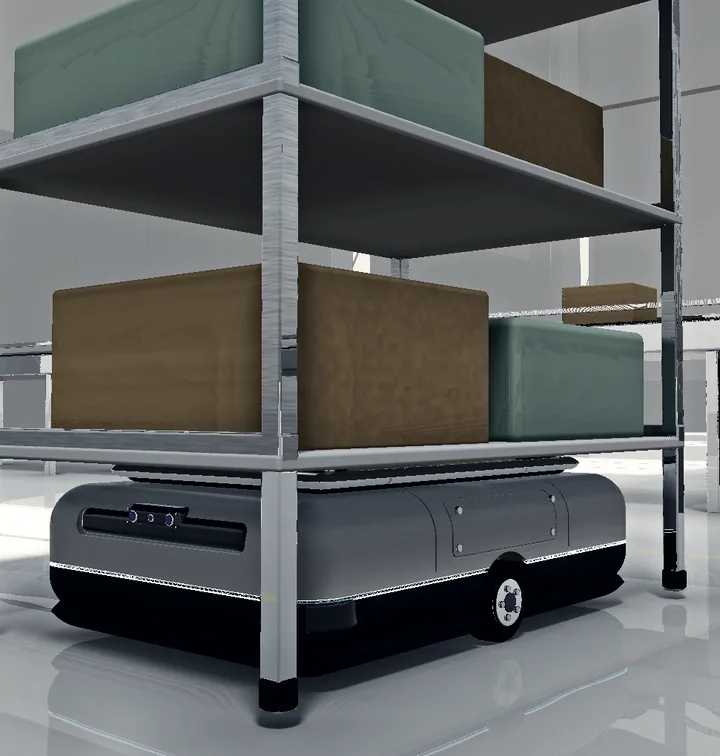
 リフト型 AMR
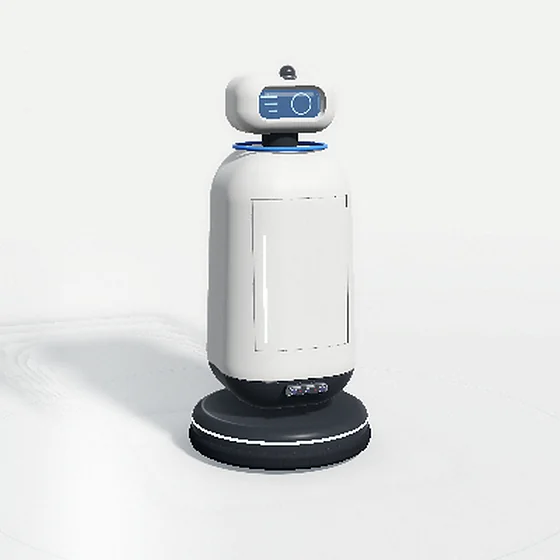
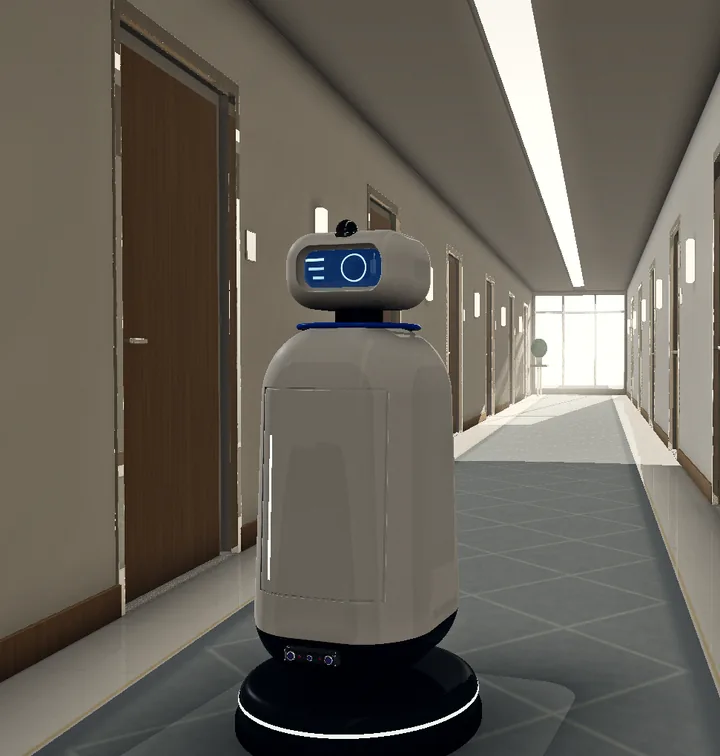
 ホテルサービスロボット
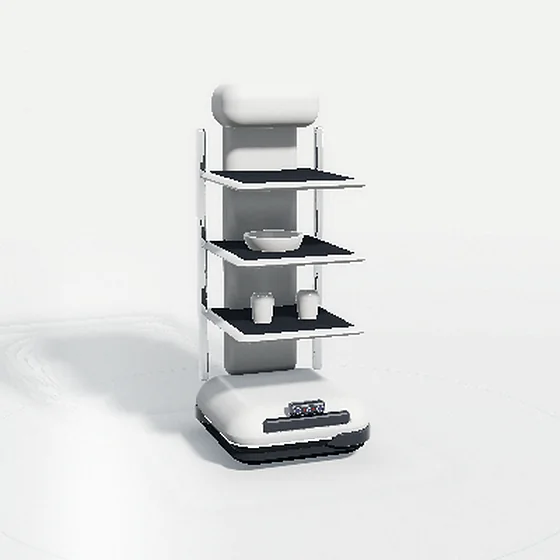
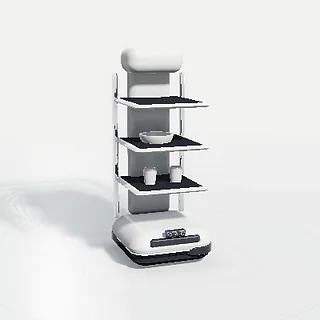
 配膳・配送ロボット
 教育用ロボット
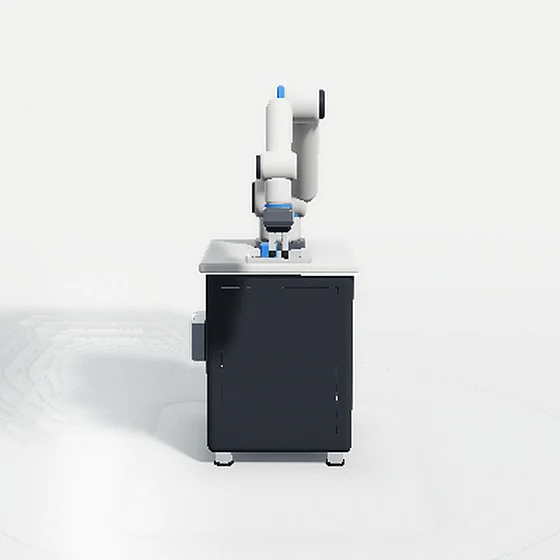
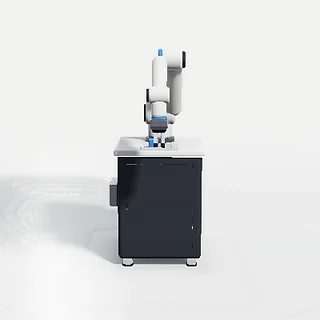
 ビジョン協働ロボットセル
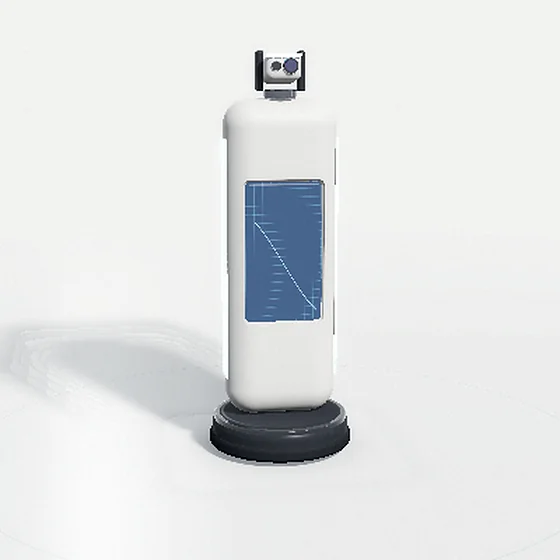
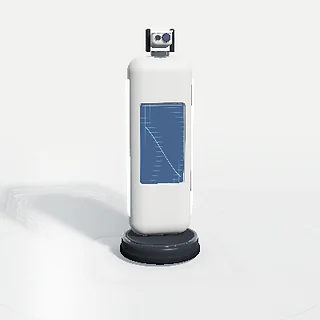
 案内・巡回点検ロボット