TANNAIROBOTICS

Оборудование

Четыре опубликованных продукта, готовых к запросу цены.

СравнениеРуководства по выборуВсё оборудование

Концепты роботов

Восемь концептов роботов в 360°, конфигурация под проект.

Перейти в шоурум

Подбор и закупки

Не уверены, какой компонент подойдёт, как это проверить или где купить? Выберите путь. Запрос цены остаётся бесплатным.

Найти свой путьПосмотреть образцыО TANNAI
Концептуальная визуализация: Склад и логистика

Применение роботов

Концепт-сцены: где работают роботы, что они воспринимают, какое оборудование оценить.

Сцена
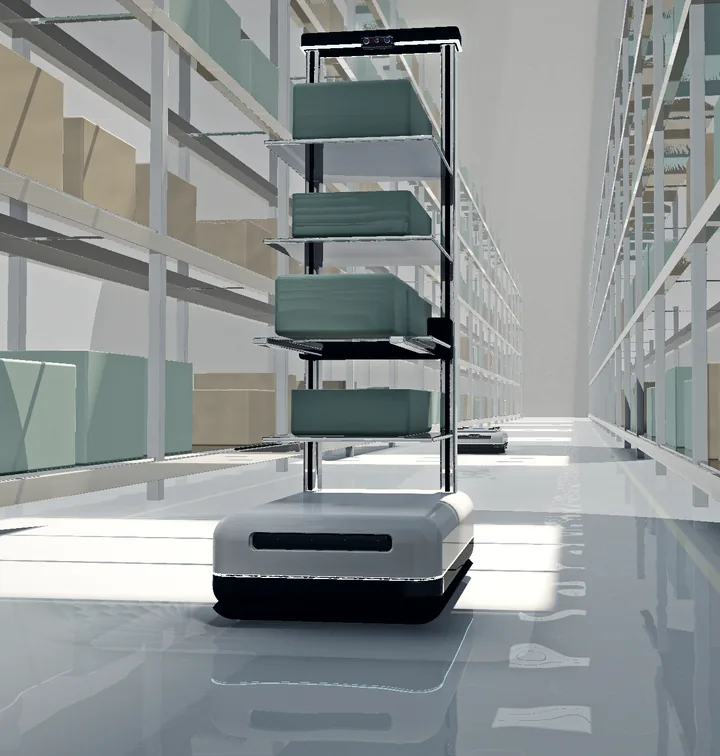
Складская логистика
Концепт робота
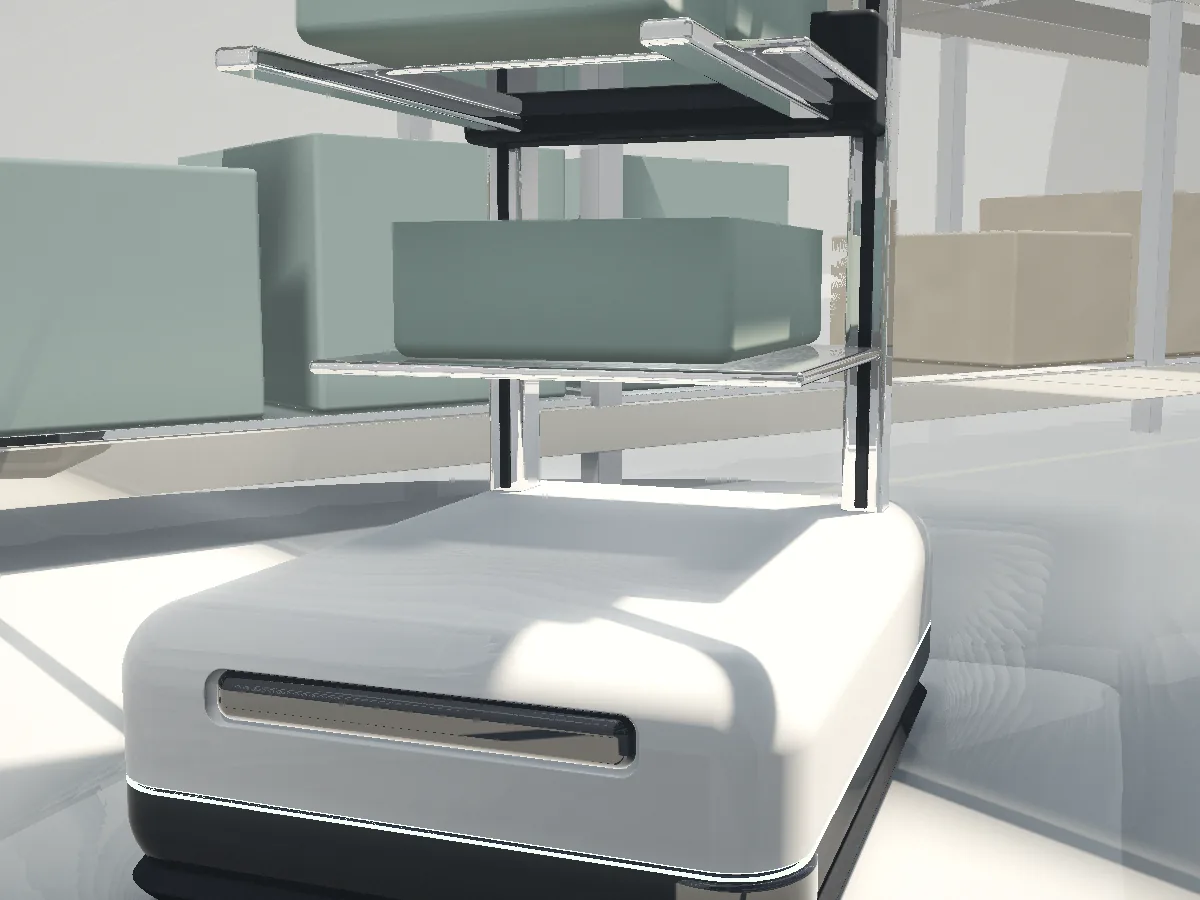
Робот для работы с контейнерами
Восприятие
Лидары и восприятие · Камеры технического зрения и глубины · Периферийный ИИ и вычисления
Концептуальная визуализация

Складская логистика

Контейнеры едут к людям, а не люди к полкам.

Концептуальная визуализация: Грузозахватный модуль и камера на мачте
Грузозахватный модуль и камера на мачте · Концептуальная визуализация

Задача

  • Навигация в проходах
  • Распознавание контейнеров
  • Пропускная способность

Где восприятие сложнее

Узкие проходы, отражающие полы и стеллажи, меняющиеся каждую смену.

Сначала уточнить

  • Какова ширина проходов и высота стеллажей?
  • Какие размеры и вес у перемещаемых контейнеров?
  • Какая производительность в час вам нужна?
Запрос по этой сценеПроверить эту конфигурациюОткрыть концепт робота
Иллюстрация: TR-LID-D500
TR-LID-D500360-градусный DTOF-лидар
Максимальная дальность
12 m
Точность измерения
±10 mm
US$193Ориентировочная ценаПодробнее о модели
Концептуальная визуализация: Перемещение материалов
Сцена
Перемещение грузов
Концепт робота
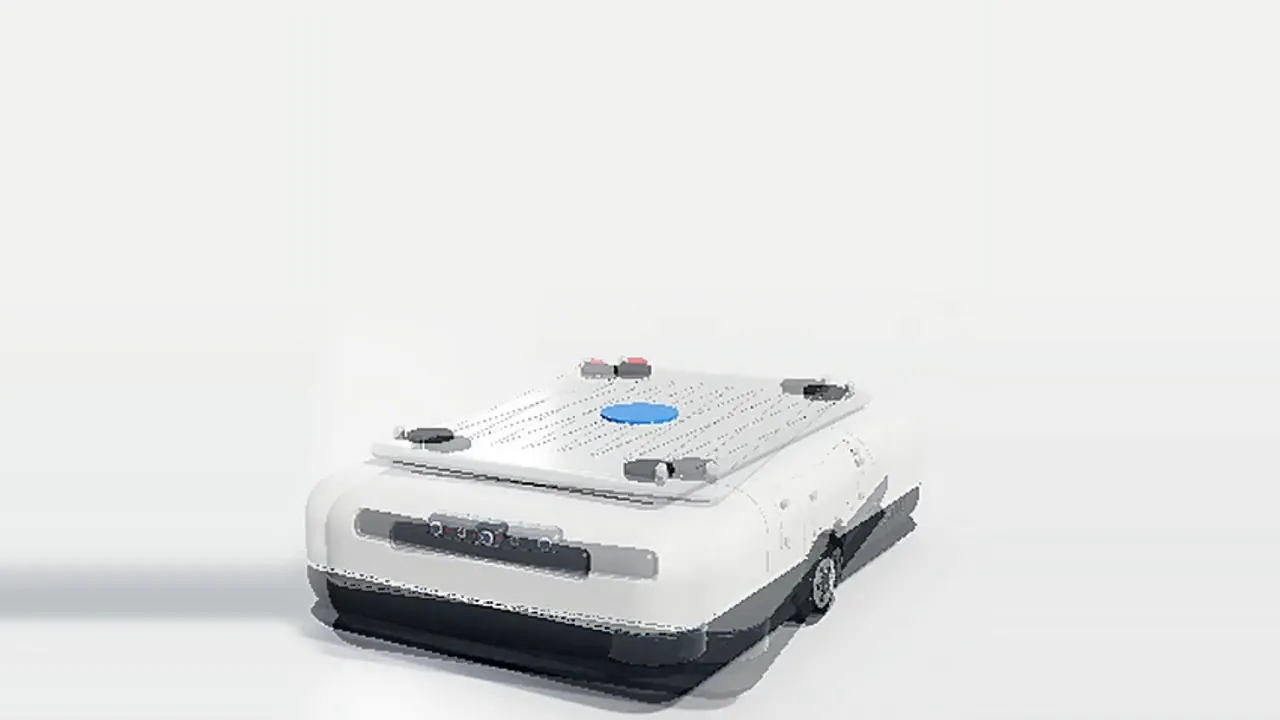
AMR с подъёмником
Восприятие
Камеры технического зрения и глубины · Лидары и восприятие
Концептуальная визуализация

Перемещение грузов

Перевозить тележки, стеллажи и паллеты между станциями без конвейеров.

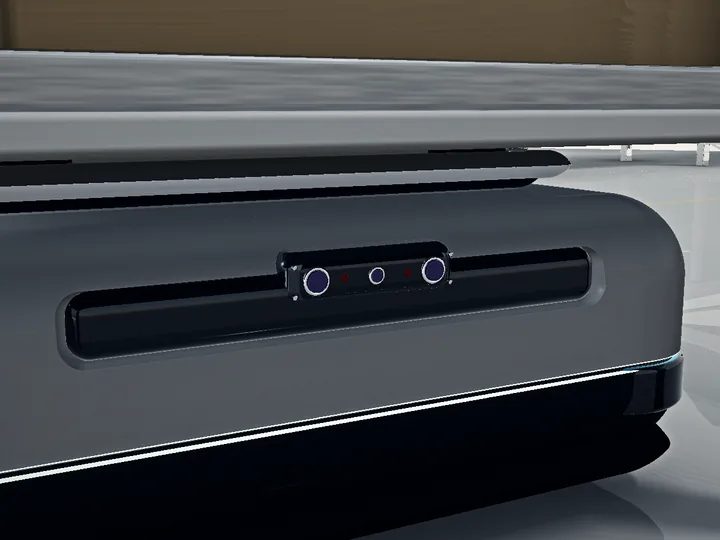
Концептуальная визуализация: Передняя камера глубины под грузом
Передняя камера глубины под грузом · Концептуальная визуализация

Задача

  • Грузоподъёмность и высота
  • Точность стыковки
  • Трафик флота

Где восприятие сложнее

Вес груза меняется между постами, а стыковка должна повторяться с точностью до сантиметра.

Сначала уточнить

  • Сколько весит загруженная тележка или стеллаж?
  • Какая точность стыковки нужна на каждой станции?
  • Сколько роботов работает на одной площадке?
Запрос по этой сценеПроверить эту конфигурациюОткрыть концепт робота
Иллюстрация: TR-CAM-S4M
TR-CAM-S4MСинхронизированный стереомодуль глубины 4 Мп
Разрешение сенсора
4 MP
Интерфейс
USB 2.0, без драйверов
US$103Ориентировочная ценаПодробнее о модели
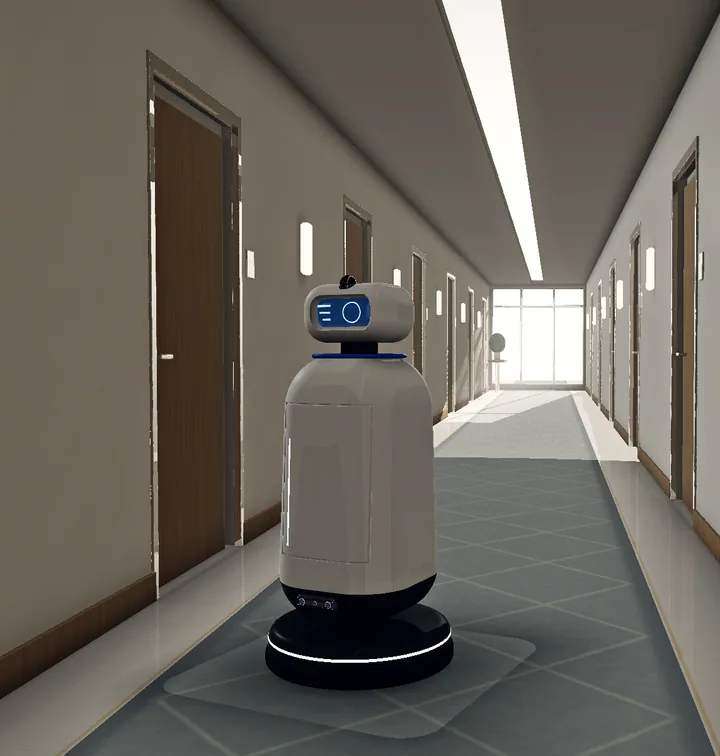
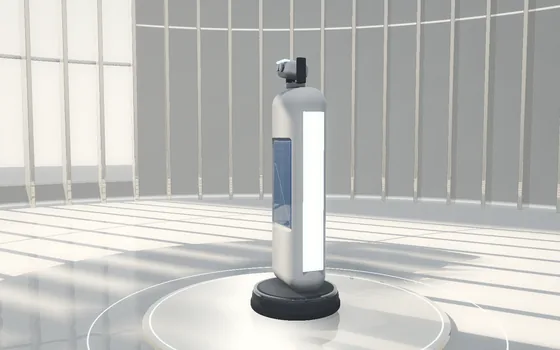
Концептуальная визуализация: Сервис в отелях
Сцена
Гостиничный сервис
Концепт робота
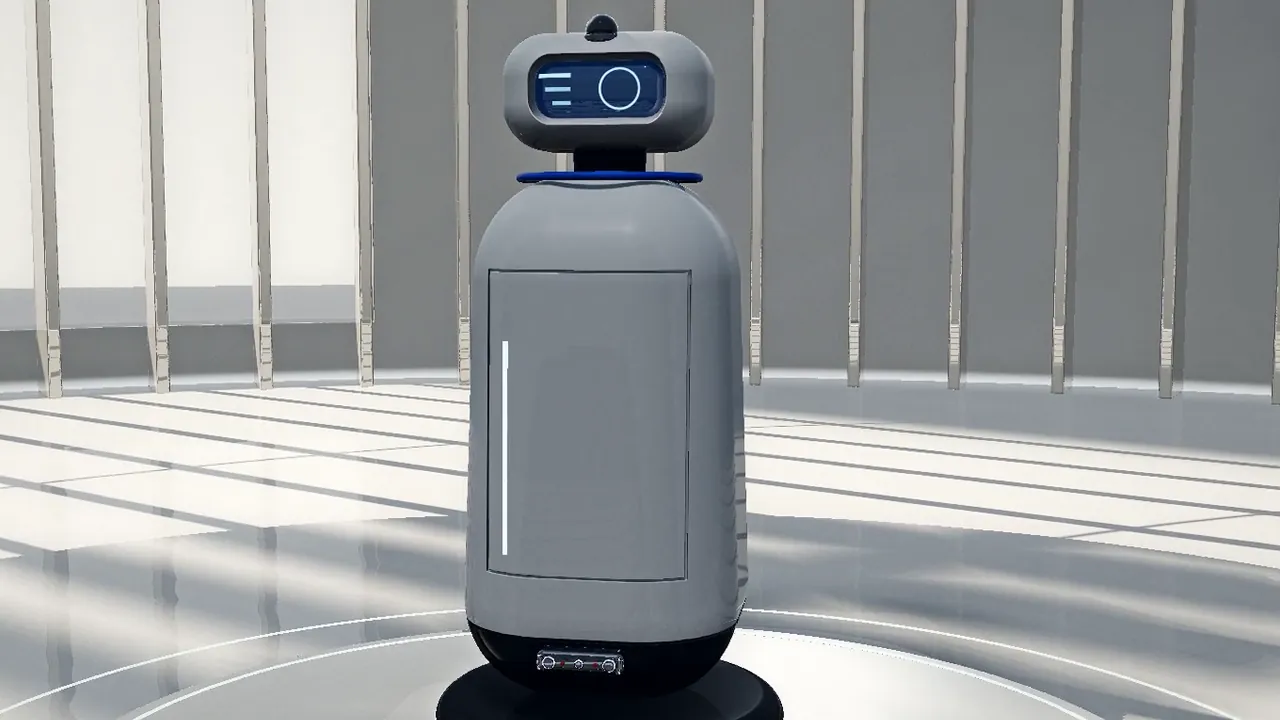
Сервисный робот для отелей
Восприятие
Камеры технического зрения и глубины · Лидары и восприятие · Периферийный ИИ и вычисления
Концептуальная визуализация

Гостиничный сервис

Доставка в номера через коридоры, лифты и двери.

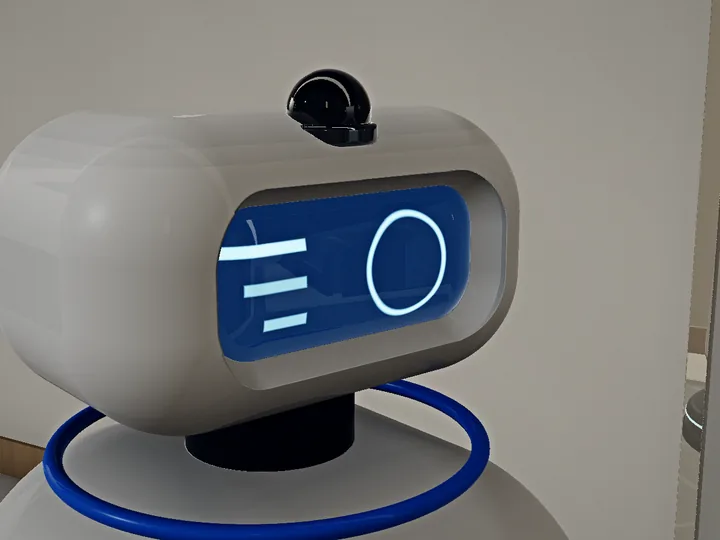
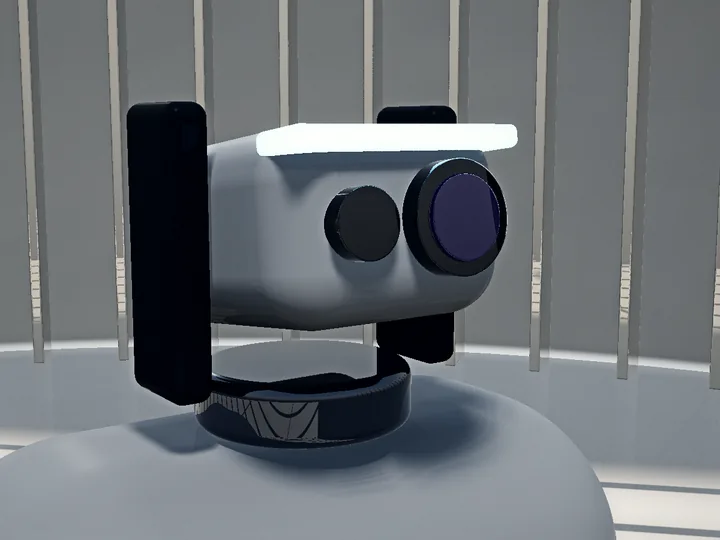
Концептуальная визуализация: Экран головы и верхняя камера
Экран головы и верхняя камера · Концептуальная визуализация

Задача

  • Интеграция с лифтами и дверями
  • Тихая работа
  • Общение с гостями

Где восприятие сложнее

Двери, лифты и гости: тихая и предсказуемая навигация.

Сначала уточнить

  • Какими лифтами и дверьми должен пользоваться робот?
  • Часы тишины и ограничения по шуму?
  • Как гость подтверждает доставку?
Запрос по этой сценеПроверить эту конфигурациюОткрыть концепт робота
Иллюстрация: TR-CAM-U4M
TR-CAM-U4MСтереокамера 4 Мп USB 2.0 без драйверов
Разрешение сенсора
2 × 1080p (вместе 3840 × 1080, 4 Мп)
Интерфейс
USB 2.0, без драйверов
US$166Ориентировочная ценаПодробнее о модели
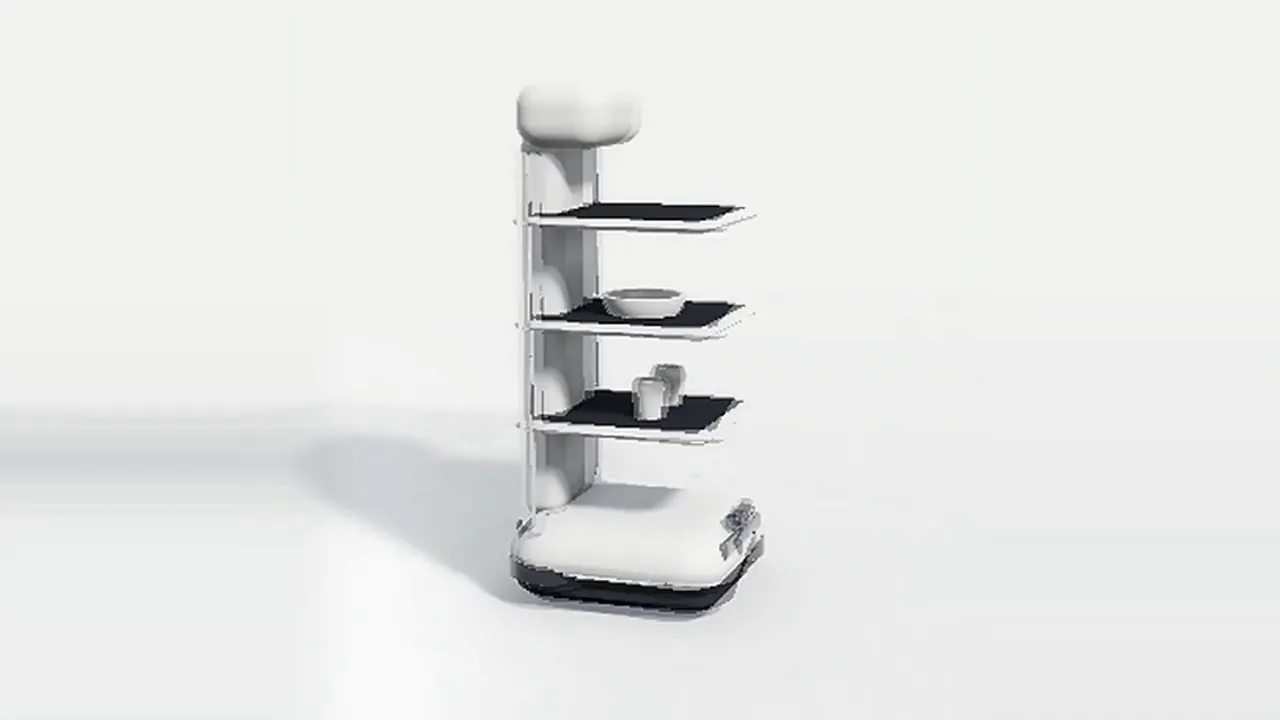
Концептуальная визуализация: Доставка и навигация
Сцена
Маршруты доставки
Концепт робота
Робот-доставщик
Восприятие
Камеры технического зрения и глубины · Лидары и восприятие
Концептуальная визуализация

Маршруты доставки

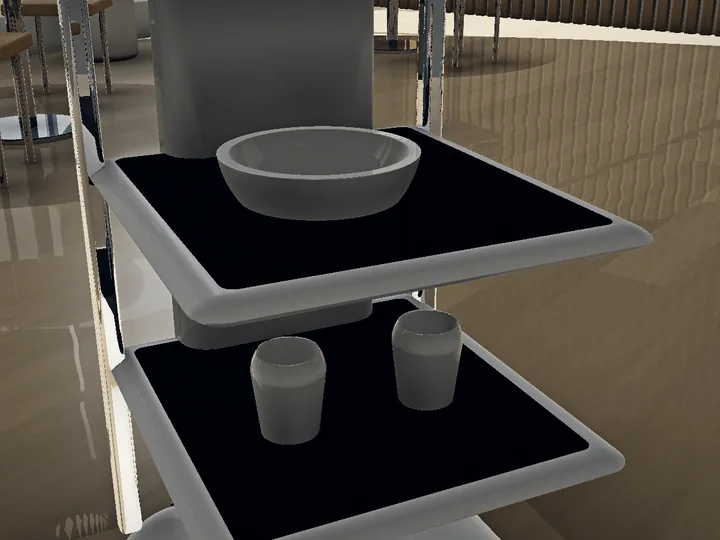
Пересечь людный зал с тремя подносами без столкновений.

Концептуальная визуализация: Подносы для доставки
Подносы для доставки

Задача

  • Объезд препятствий
  • Узкие проходы
  • Батарея и зарядка

Где восприятие сложнее

Стулья двигают, гости внезапно останавливаются, а подносы должны оставаться ровными.

Сначала уточнить

  • Какова ширина самого узкого прохода?
  • Поток людей и препятствия в час пик?
  • Зарядка между сменами?

Оборудование для оценки

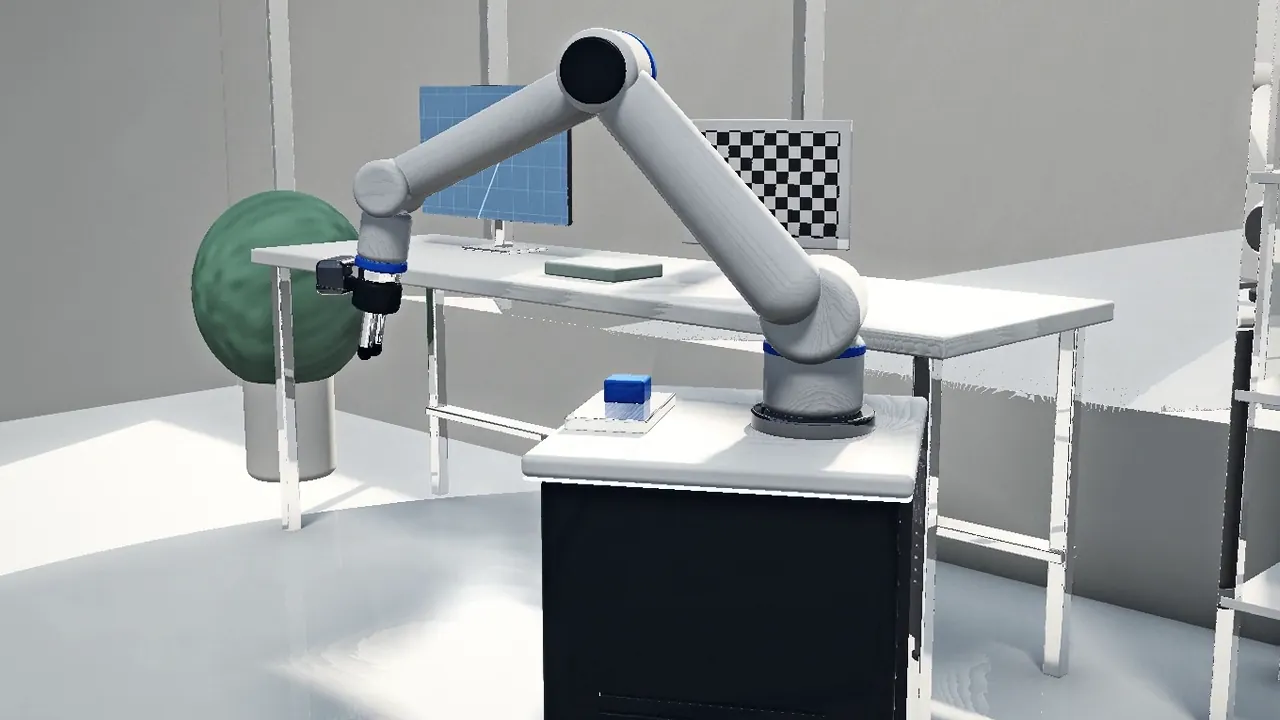
Концептуальная визуализация: Образование и STEM
Сцена
STEM-лаборатории
Концепт робота
Учебный робот
Восприятие
Камеры технического зрения и глубины · Лидары и восприятие
Концептуальная визуализация

STEM-лаборатории

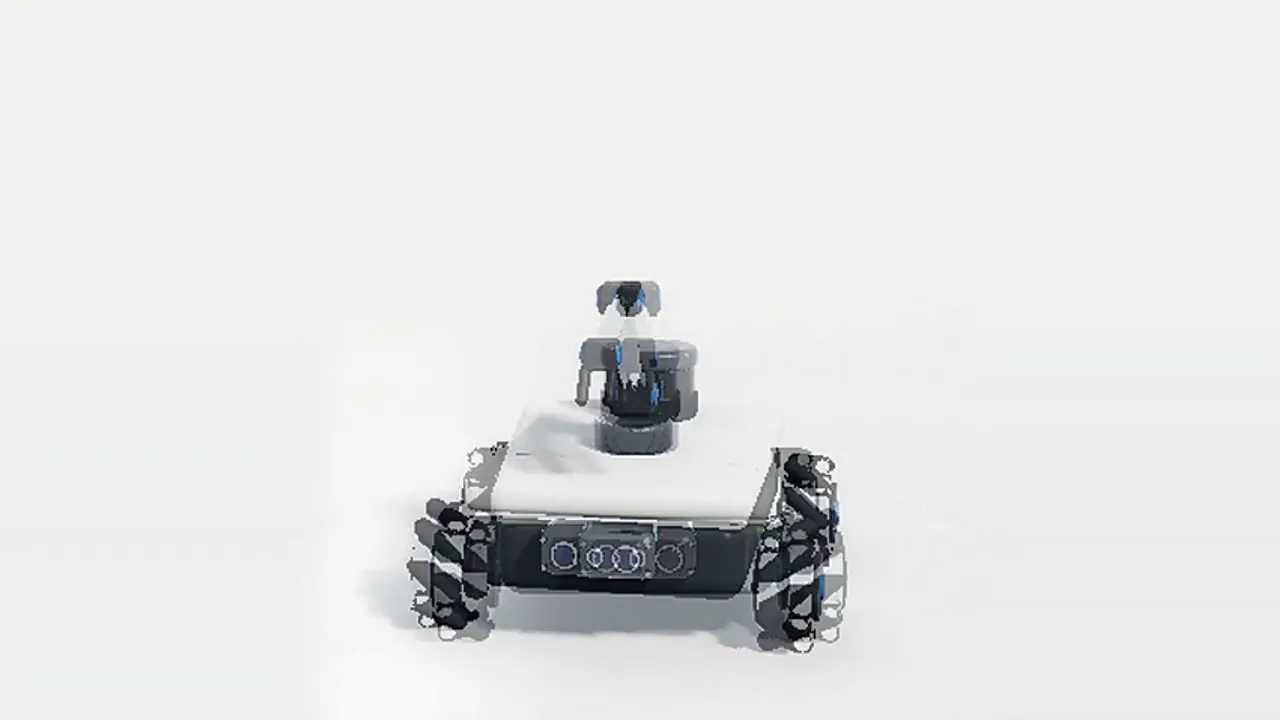
Калибровка, картография и захват на одном учебном стенде.

Концептуальная визуализация: Меканум-база и учебный манипулятор
Меканум-база и учебный манипулятор

Задача

  • Поддержка ROS 2
  • Открытый SDK
  • Безопасность в классе

Где восприятие сложнее

Ученики меняют конфигурацию на каждом занятии; робот должен оставаться безопасным и легко сбрасываться.

Сначала уточнить

  • ROS 2 или другой стек на занятиях?
  • Сколько учащихся на одного робота?
  • Какие правила безопасности действуют в классе?

Оборудование для оценки

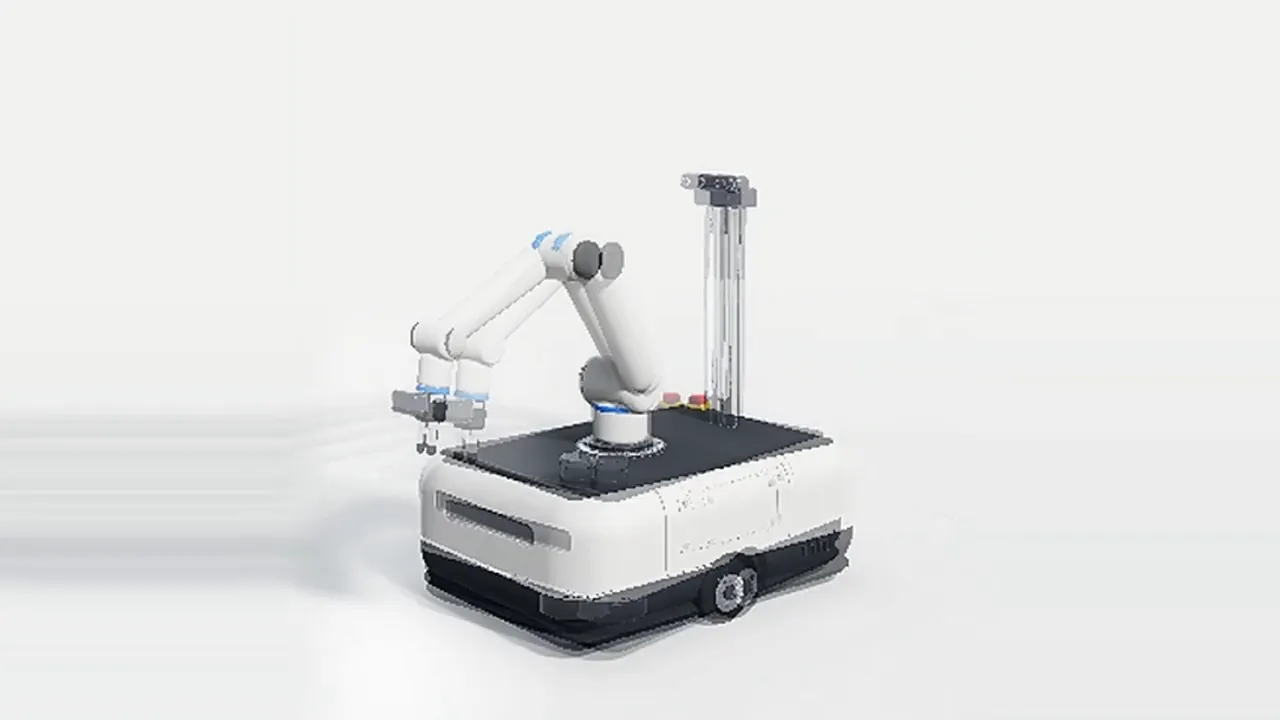
Концептуальная визуализация: Исследования и лаборатории
Сцена
Лаборатория
Концепт робота
Мобильный манипулятор

Восприятие
Камеры технического зрения и глубины · Периферийный ИИ и вычисления
Концептуальная визуализация

Лаборатория

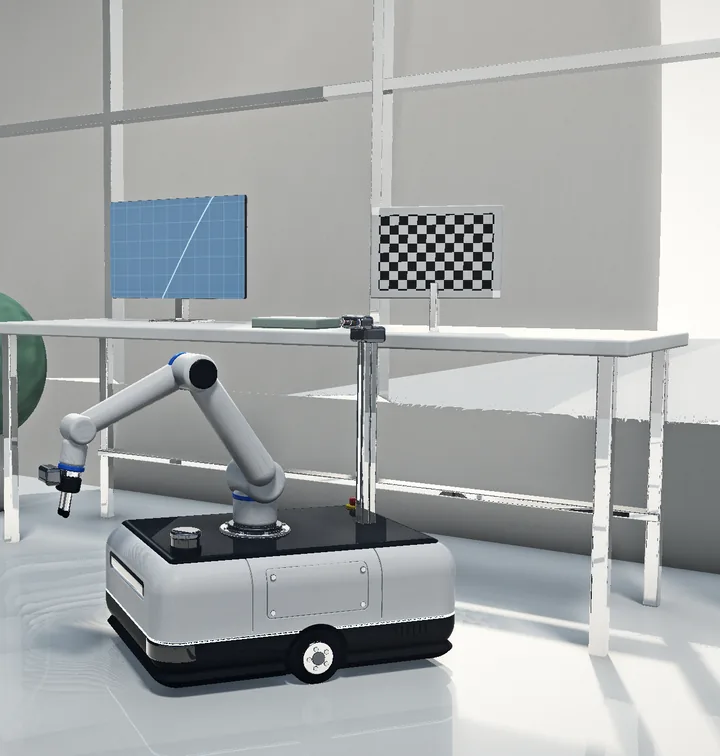
Калибровка, журналирование и воспроизведение экспериментов с мобильным манипулятором.

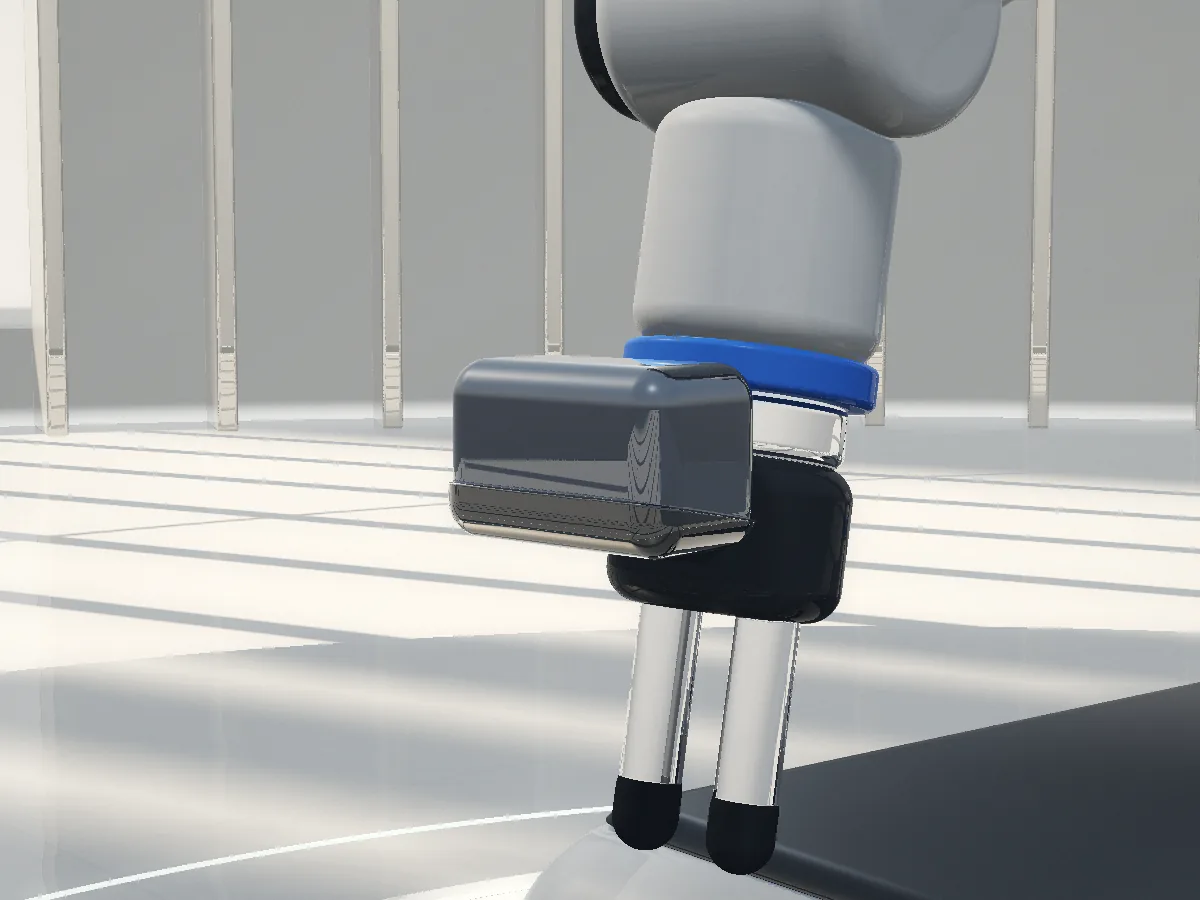
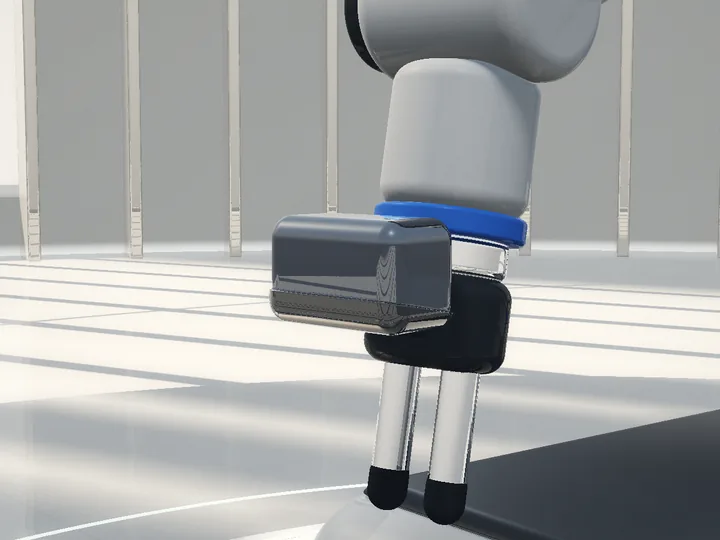
Концептуальная визуализация: Камера на запястье при захвате
Камера на запястье при захвате · Концептуальная визуализация

Задача

  • Синхронизация датчиков
  • Калибровка
  • Запись данных

Где восприятие сложнее

Эксперименты должны повторяться: калибровка, синхронизация и записанные данные.

Сначала уточнить

  • Каким датчикам нужна синхронизация времени?
  • Процедура и мишени калибровки?
  • Как записываются и воспроизводятся эксперименты?
Запрос по этой сценеПроверить эту конфигурациюОткрыть концепт робота
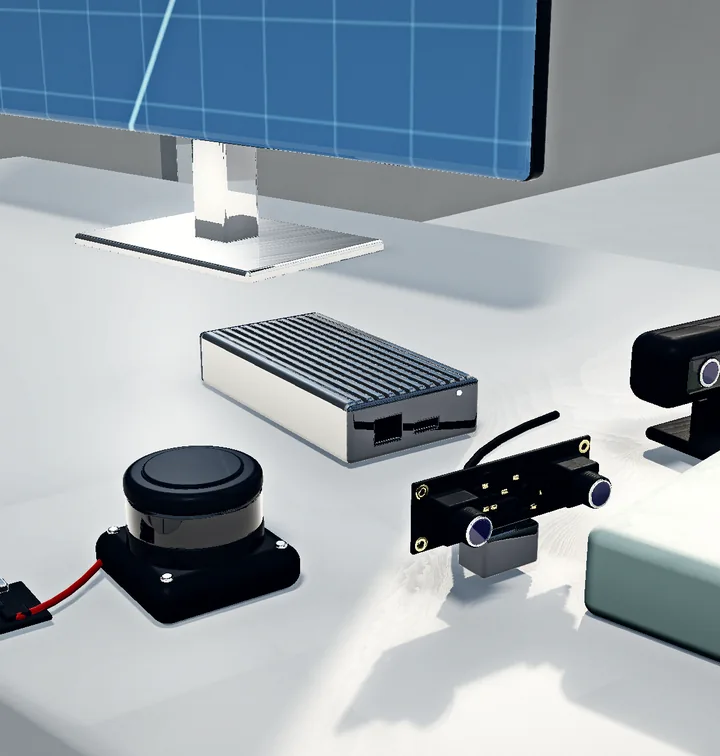
Иллюстрация: TR-EDGE-3588
TR-EDGE-3588ИИ-модуль Tannai Robotics RK3588
SoC
Rockchip RK3588
Интерфейсы
Ethernet, HDMI
US$672Ориентировочная ценаПодробнее о модели
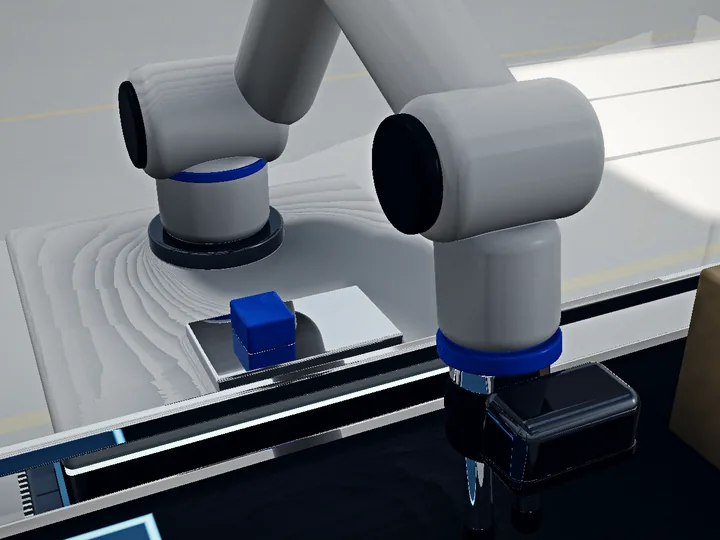
Концептуальная визуализация: Промышленное зрение и манипуляция
Сцена
Ячейки зрения
Концепт робота
Ячейка коллаборативного робота со зрением

Восприятие
Камеры технического зрения и глубины · Периферийный ИИ и вычисления
Концептуальная визуализация

Ячейки зрения

Найти, захватить и уложить деталь на линии с помощью зрения.

Концептуальная визуализация: Камера на запястье над деталью
Камера на запястье над деталью

Задача

  • Точность глубины
  • Время цикла
  • Устойчивость к освещению

Где восприятие сложнее

Детали идут быстро — камера должна определить положение и поверхность за один кадр.

Сначала уточнить

  • Размер, поверхность и допуск деталей?
  • Целевое время цикла?
  • Освещение на линии?

Оборудование для оценки

Концептуальная визуализация: Инспекция и сопровождение
Сцена
Гид и патруль
Концепт робота
Робот-гид и инспектор
Восприятие
Камеры технического зрения и глубины · Периферийный ИИ и вычисления
Концептуальная визуализация

Гид и патруль

Сопровождать посетителей и патрулировать с камерами и экраном.

Концептуальная визуализация: Поворотная камера (pan-tilt)
Поворотная камера (pan-tilt)

Задача

  • Локализация
  • Обзор камер
  • Удалённый мониторинг

Где восприятие сложнее

Открытые пространства, меняющийся дневной свет и люди на любом расстоянии.

Сначала уточнить

  • Какие зоны и этажи нужно охватить?
  • Охват камер и правила записи?
  • Кто ведёт удалённый мониторинг?

Оборудование для оценки

От задачи к выбору

Пять выборов дают чек-лист, который мы проверяем вместе с вами. Это не коммерческое предложение и не гарантия совместимости.

01Применение
02Среда
03Подключение к хосту
04Этап проекта
05Сроки
Чек-лист подбораПример выбора — любой шаг можно изменить.
Черновик · на проверку
Сцена
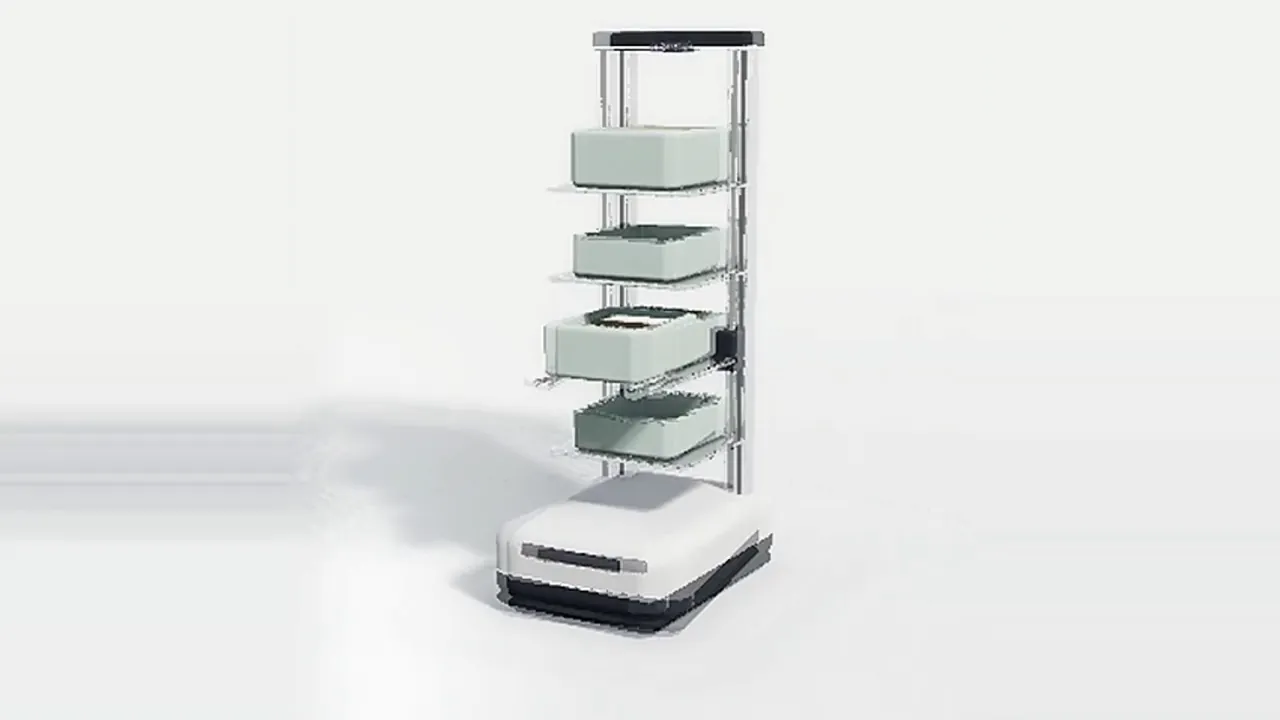
В движении
Крупный план
Применение
Среда
Подключение к хосту
Этап проекта
Сроки

AОборудование для оценки

  • TR-EDGE-3588ИИ-модуль Tannai Robotics RK3588Ethernet, HDMI
    Характеристики
  • TR-LID-D500360-градусный DTOF-лидарПоследовательный (UART) через прилагаемую USB-плату
    Характеристики
  • TR-CAM-U4MСтереокамера 4 Мп USB 2.0 без драйверовUSB 2.0, без драйверов
    Характеристики
  • TR-CAM-S4MСинхронизированный стереомодуль глубины 4 МпUSB 2.0, без драйверов
    Характеристики

BПроверить до расчёта цены

  • USB: обе камеры указаны как USB 2.0 без драйвера; лидар подключается через входящую в комплект плату-адаптер UART-USB. Проверьте драйвер в ОС хоста.
  • В помещении: укажите освещение, стекло или отражающие полы и самый узкий проход.
  • Пилот: согласовать критерии приёмки до начала образца или POC.
  • Желаемые сроки: 1–3 месяца. Наличие и срок поставки подтверждаются в предложении.
  • Какова ширина проходов и высота стеллажей?
  • Какие размеры и вес у перемещаемых контейнеров?
  • Какая производительность в час вам нужна?

CЧто дальше

  1. Анализ требований
  2. Варианты-кандидаты
  3. Проверка характеристик
  4. Образец / POC
  5. Предложение и поставка

Ваш выбор открывает трёхшаговый запрос уже заполненным. С этой страницы ничего не отправляется.

Продолжить запрос

Нет в списке?

Опишите среду и задачу — мы подберём нужные восприятие и вычисления.

Сцены и роботы — концептуальные визуализации для планирования.

Отправить запрос
Анимированное превью · 0:11

Складская робототехника

Что воспринимает робот в стеллажном проходе и как планирует путь.

Концептуальное превью · без звука
0:00 / 0:11
Анимированное превью · 0:11

Роботы для перемещения материалов

Конвейеры, ячейки и хранение — в одном потоке.

Концептуальное превью · без звука
0:00 / 0:11
Анимированное превью · 0:11

Сервисные роботы для отелей

Коридор, лифт и дверь: что должно обеспечить здание.

Концептуальное превью · без звука
0:00 / 0:11
Анимированное превью · 0:11

Автономная навигация и доставка

Через людный зал без столкновений.

Концептуальное превью · без звука
0:00 / 0:11
Анимированное превью · 0:11

Учебные роботы

От калибровки к захвату и картографии на одном стенде.

Концептуальное превью · без звука
0:00 / 0:11
Анимированное превью · 0:11

Робототехника для исследований и лабораторий

Калибровка, облака точек, синхронизация и воспроизводимые журналы.

Концептуальное превью · без звука
0:00 / 0:11
Анимированное превью · 0:11

Промышленное зрение и захват

Стереокамера сверху, захват и проверка укладки на линии.

Концептуальное превью · без звука
0:00 / 0:11