TANNAIROBOTICS

하드웨어

공개된 4개 제품, 바로 견적을 요청할 수 있습니다.

제품 비교선정 가이드전체 하드웨어

로봇 콘셉트

8가지 로봇 콘셉트를 360°로. 구성은 프로젝트별로 정합니다.

쇼룸 보기

선정·조달

어떤 부품이 맞는지, 어떻게 확인할지, 어디서 살지 고민된다면 경로를 선택하세요. 제품 견적은 무료입니다.

내 경로 찾기샘플 보기TANNAI 소개
콘셉트 렌더링: 창고 및 물류

로봇 응용

콘셉트 장면: 로봇이 일하는 곳, 감지하는 것, 검토할 하드웨어.

장면
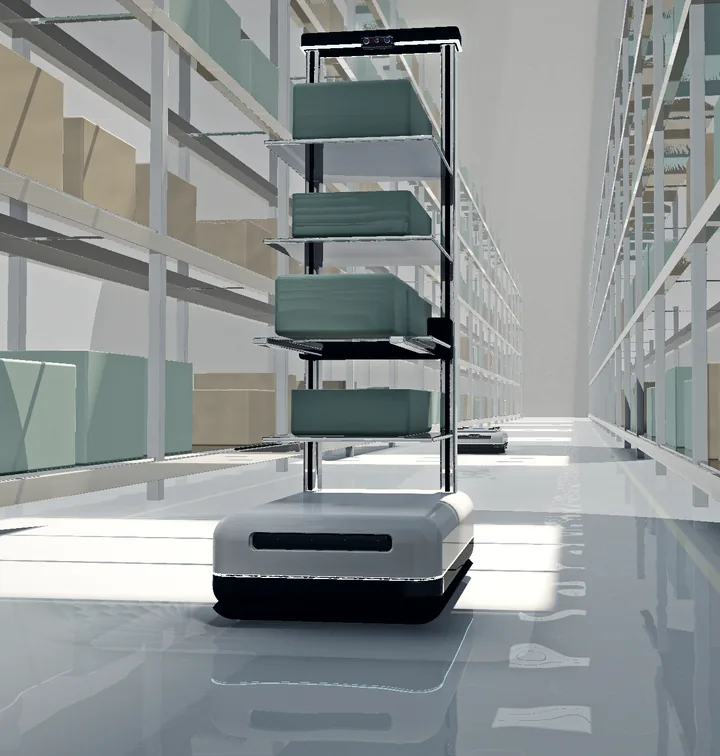
창고 물류
로봇 콘셉트
토트 운반 로봇
센싱
라이다·인지 · 비전·뎁스 카메라 · 엣지 AI·컴퓨팅
콘셉트 렌더링

창고 물류

사람이 선반으로 가지 않고 토트가 사람에게.

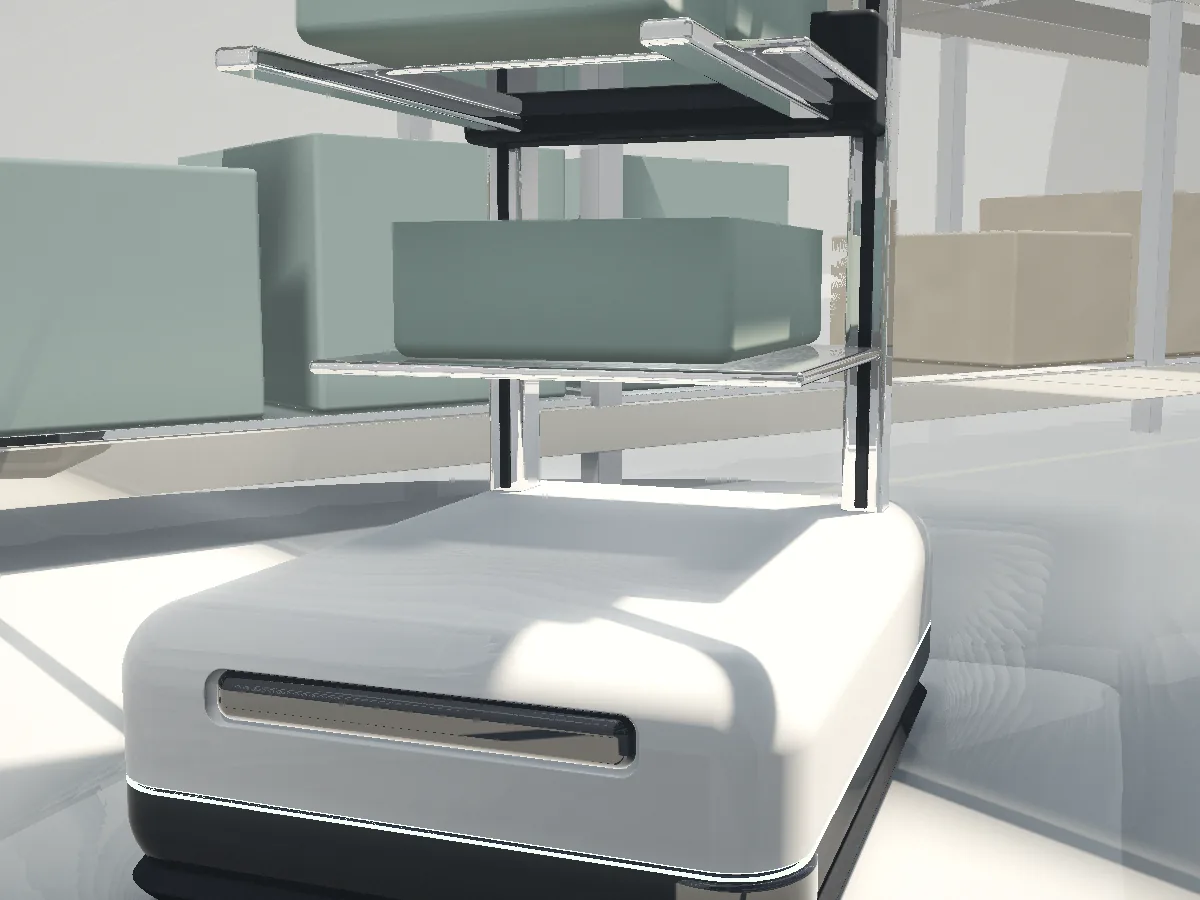
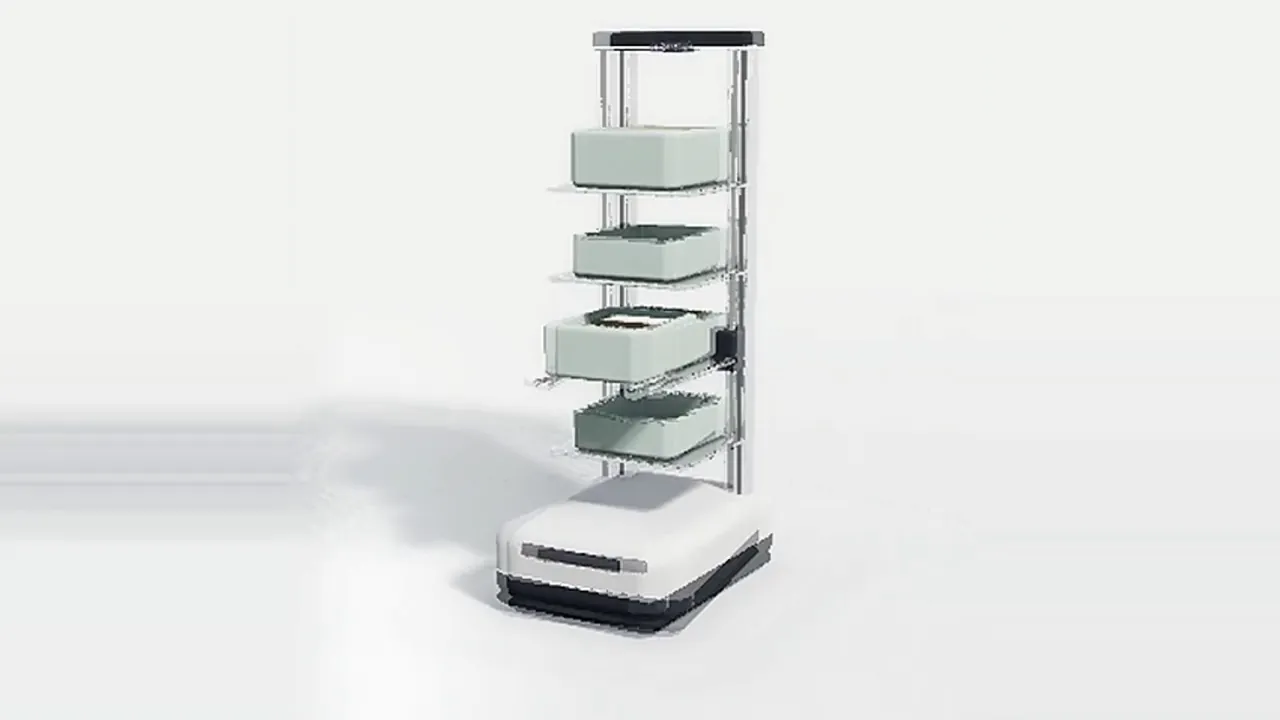
콘셉트 렌더링: 핸들링 유닛과 마스트 카메라
핸들링 유닛과 마스트 카메라 · 콘셉트 렌더링

작업

  • 통로 주행
  • 토트 인식
  • 처리량

센싱이 어려운 지점

좁은 통로, 반사되는 바닥, 교대마다 바뀌는 랙.

먼저 확인

  • 통로 폭과 랙 높이는?
  • 운반할 토트의 크기와 무게는?
  • 시간당 필요한 처리량은?
이 장면으로 문의이 구성 검토로봇 콘셉트 보기
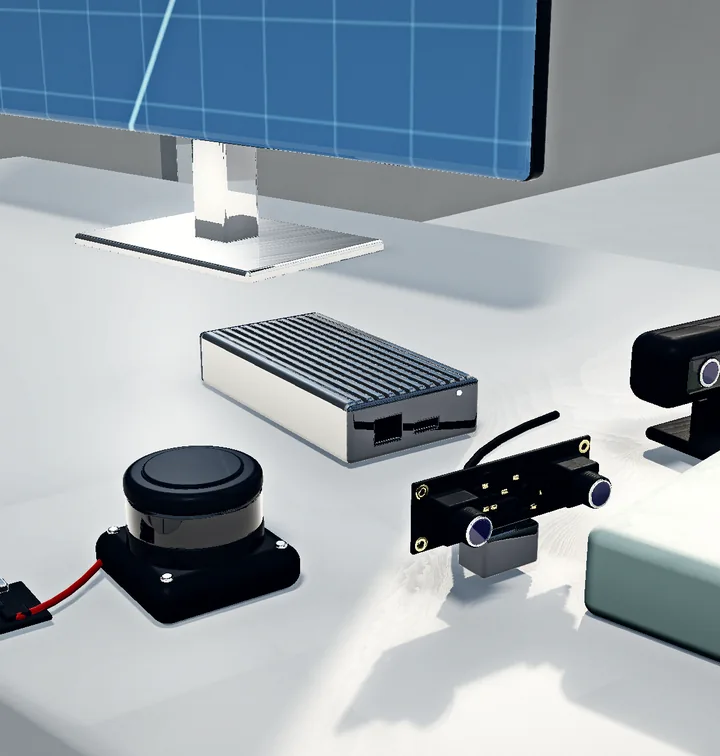
예시 이미지: TR-LID-D500
TR-LID-D500360도 DTOF LiDAR
최대 측정 거리
12 m
측정 정확도
±10 mm
US$193참고 가격모델 상세
콘셉트 렌더링: 물류 운반
장면
물류 운반
로봇 콘셉트
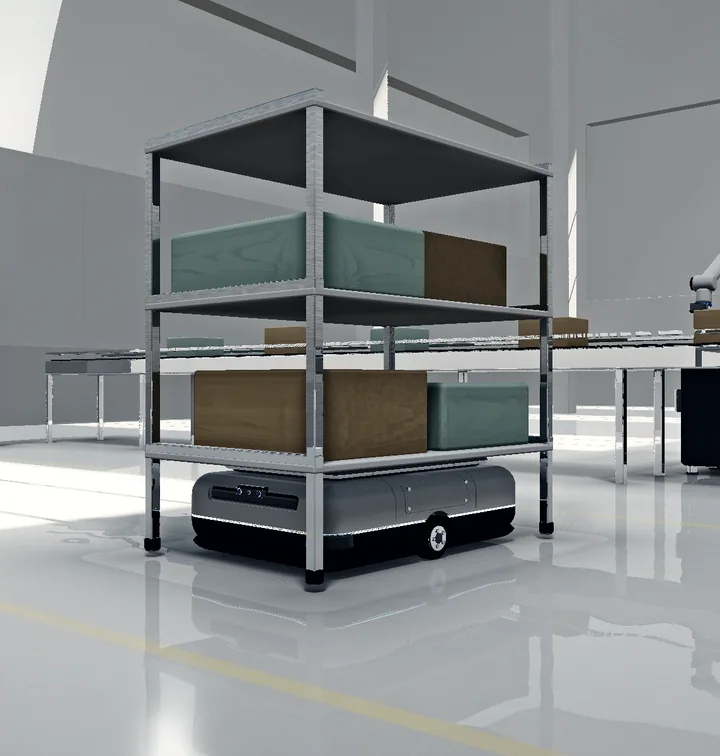
리프트형 AMR
센싱
비전·뎁스 카메라 · 라이다·인지
콘셉트 렌더링

물류 운반

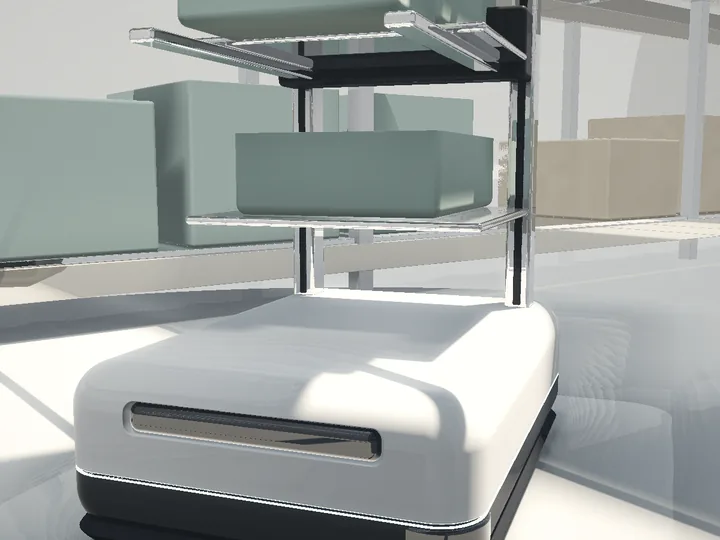
고정 컨베이어 없이 카트, 랙, 팔레트를 스테이션 간에 이동.

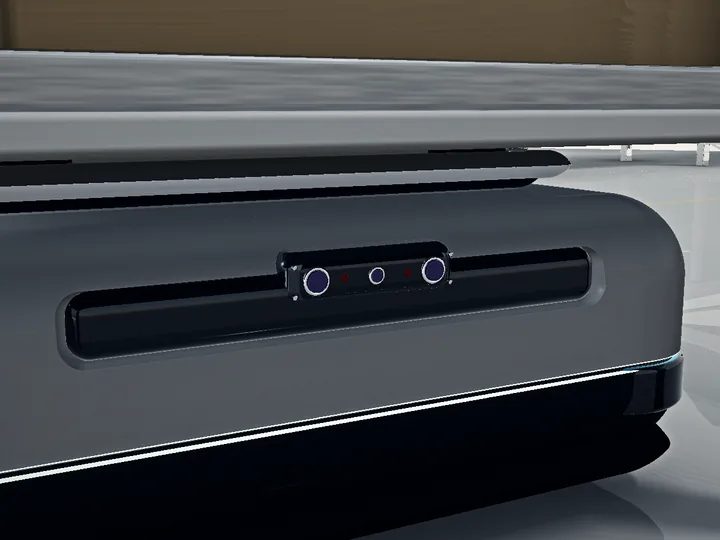
콘셉트 렌더링: 적재물 아래의 전면 뎁스 카메라
적재물 아래의 전면 뎁스 카메라 · 콘셉트 렌더링

작업

  • 적재량과 리프트 높이
  • 도킹 정확도
  • 차량군 교통

센싱이 어려운 지점

스테이션마다 하중이 바뀌고 도킹은 센티미터 단위로 반복되어야 합니다.

먼저 확인

  • 적재된 카트나 랙의 무게는?
  • 각 스테이션에서 필요한 도킹 정밀도는?
  • 같은 공간에서 몇 대의 로봇이 움직이나요?
이 장면으로 문의이 구성 검토로봇 콘셉트 보기
예시 이미지: TR-CAM-S4M
TR-CAM-S4M4MP 동기식 스테레오 뎁스 모듈
센서 해상도
4 MP
인터페이스
USB 2.0, 드라이버 불필요
US$103참고 가격모델 상세
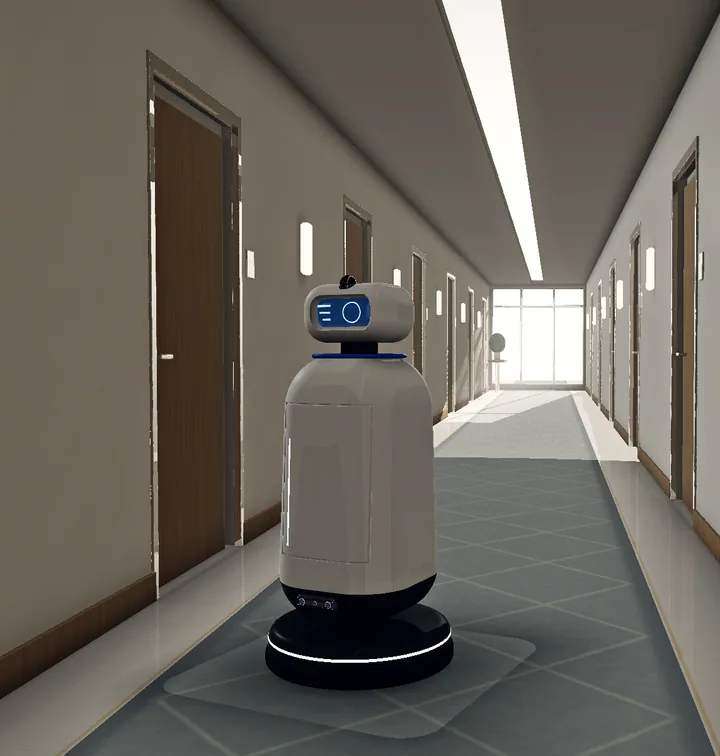
콘셉트 렌더링: 호텔 서비스
장면
호텔 서비스
로봇 콘셉트
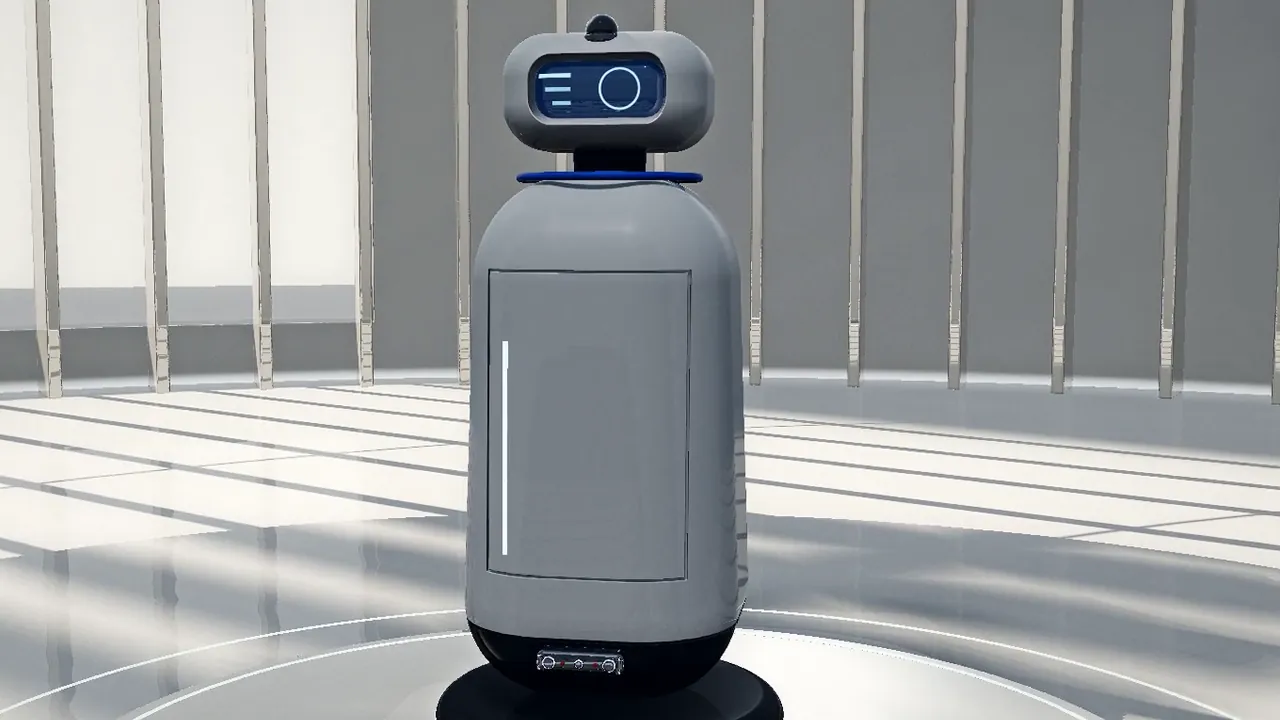
호텔 서비스 로봇
센싱
비전·뎁스 카메라 · 라이다·인지 · 엣지 AI·컴퓨팅
콘셉트 렌더링

호텔 서비스

복도, 엘리베이터, 문을 지나 객실까지 배달.

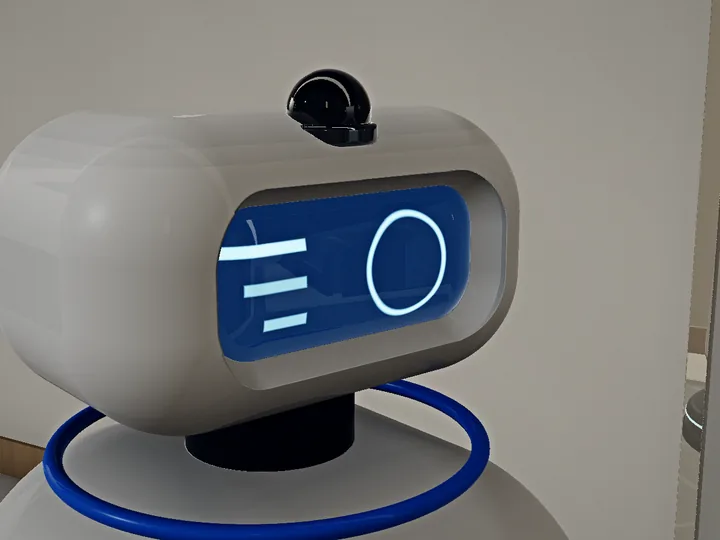
콘셉트 렌더링: 헤드 스크린과 상단 카메라
헤드 스크린과 상단 카메라 · 콘셉트 렌더링

작업

  • 엘리베이터 및 도어 연동
  • 저소음 운행
  • 고객 상호작용

센싱이 어려운 지점

문, 엘리베이터, 투숙객. 조용하고 예측 가능한 주행.

먼저 확인

  • 로봇이 이용해야 할 엘리베이터와 출입문은?
  • 정숙 시간과 소음 제한은?
  • 투숙객은 수령을 어떻게 확인하나요?
이 장면으로 문의이 구성 검토로봇 콘셉트 보기
예시 이미지: TR-CAM-U4M
TR-CAM-U4M4MP USB2.0 드라이버리스 스테레오 카메라
센서 해상도
2 × 1080p(합산 3840 × 1080, 4MP)
인터페이스
USB 2.0, 드라이버 불필요
US$166참고 가격모델 상세
콘셉트 렌더링: 배송 및 내비게이션
장면
배송 내비게이션
로봇 콘셉트
배송 로봇
센싱
비전·뎁스 카메라 · 라이다·인지
콘셉트 렌더링

배송 내비게이션

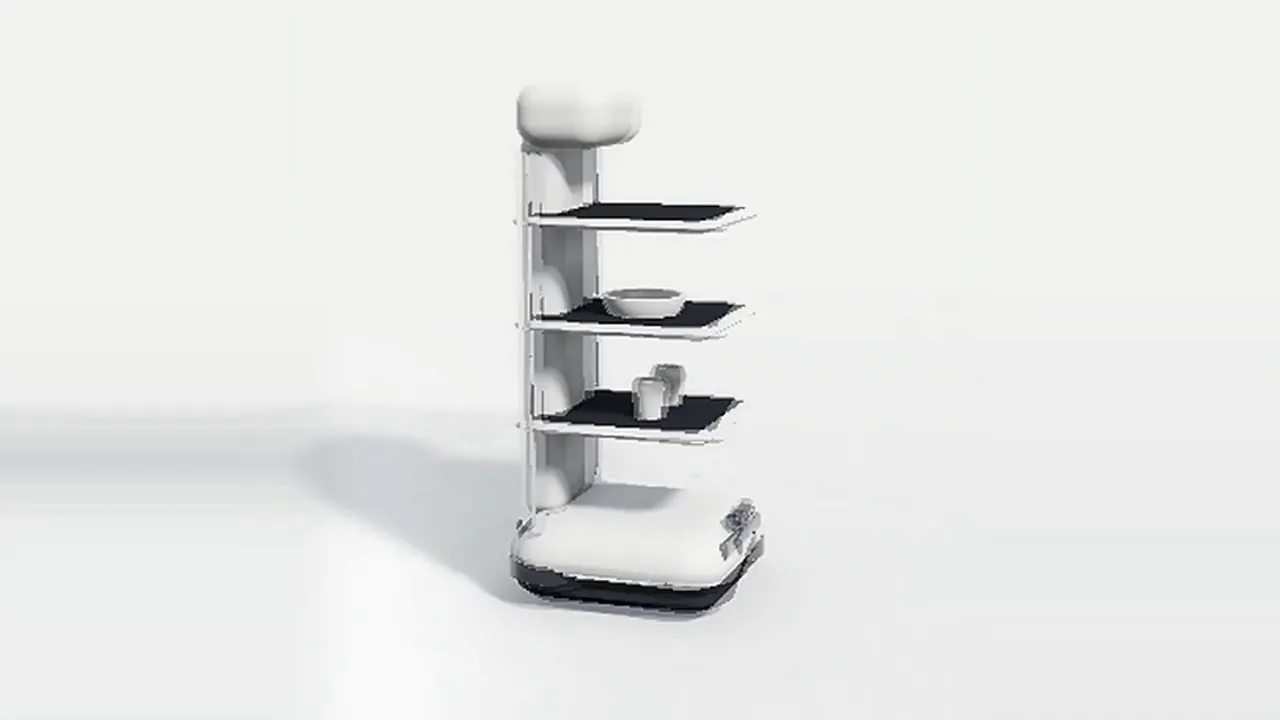
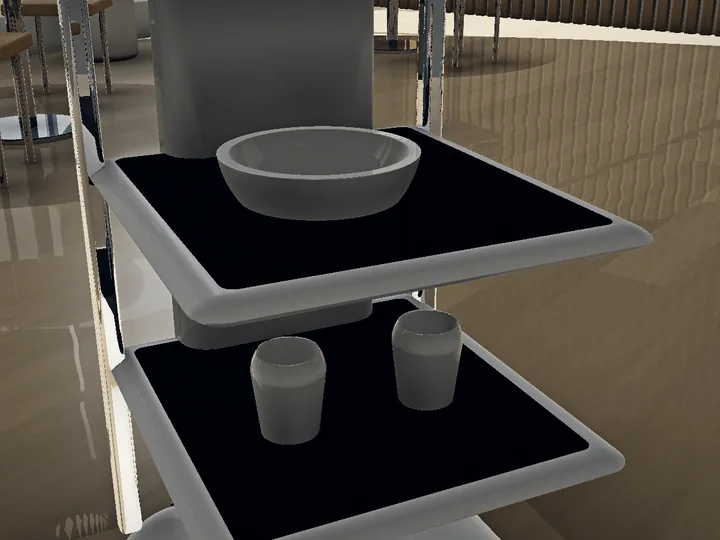
3단 트레이를 싣고 붐비는 공간을 충돌 없이 통과.

콘셉트 렌더링: 배송 트레이
배송 트레이

작업

  • 장애물 회피
  • 좁은 통로
  • 배터리 및 충전

센싱이 어려운 지점

의자는 움직이고 손님은 갑자기 멈추며 트레이는 수평을 유지해야 합니다.

먼저 확인

  • 가장 좁은 통로의 폭은?
  • 혼잡 시간대의 유동 인구와 장애물은?
  • 교대 사이 충전 방법은?

검토할 하드웨어

콘셉트 렌더링: 교육 및 STEM
장면
STEM 교육
로봇 콘셉트
교육용 로봇
센싱
비전·뎁스 카메라 · 라이다·인지
콘셉트 렌더링

STEM 교육

하나의 실습대에서 보정, 매핑, 픽앤플레이스를 교육.

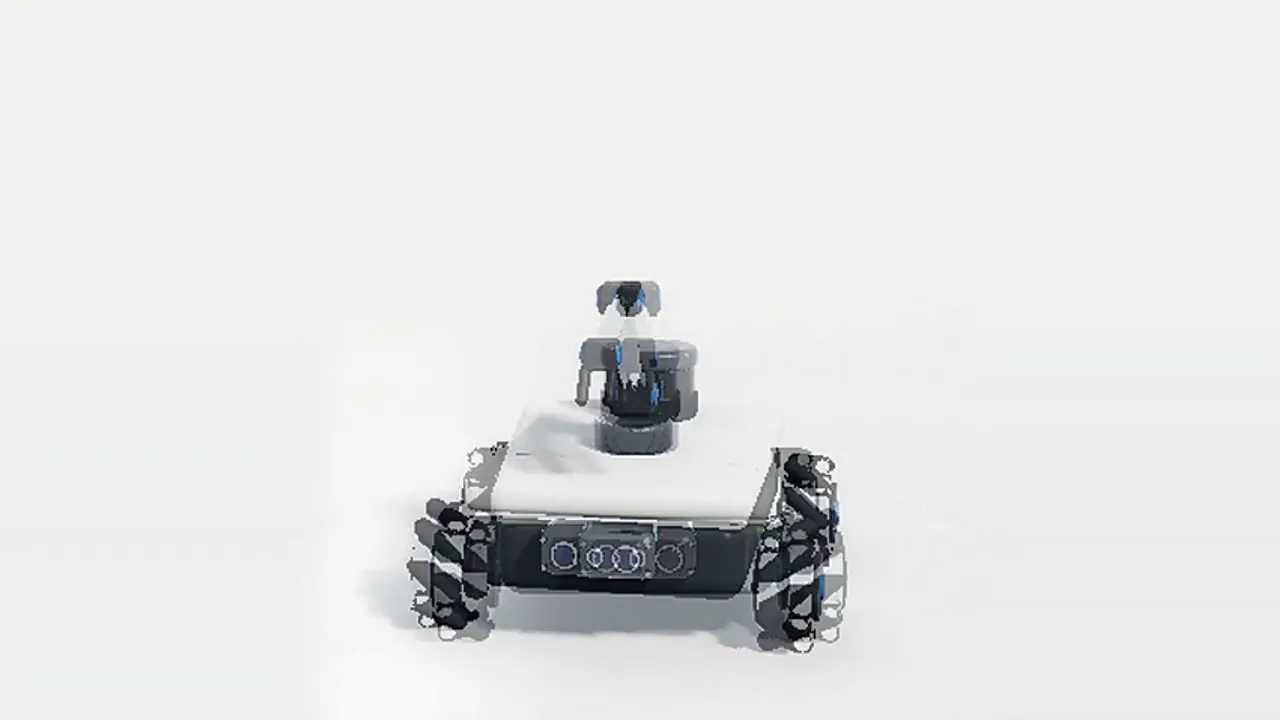
콘셉트 렌더링: 메카넘 베이스와 교육용 암
메카넘 베이스와 교육용 암

작업

  • ROS 2 지원
  • 개방형 SDK
  • 교실 안전

센싱이 어려운 지점

수업마다 학생들이 구성을 바꾸므로 안전하고 쉽게 초기화할 수 있어야 합니다.

먼저 확인

  • 수업에서 ROS 2를 쓰나요, 다른 스택을 쓰나요?
  • 로봇 한 대당 학생 수는?
  • 교실에 적용되는 안전 규정은?

검토할 하드웨어

콘셉트 렌더링: 연구 및 실험실
장면
연구실
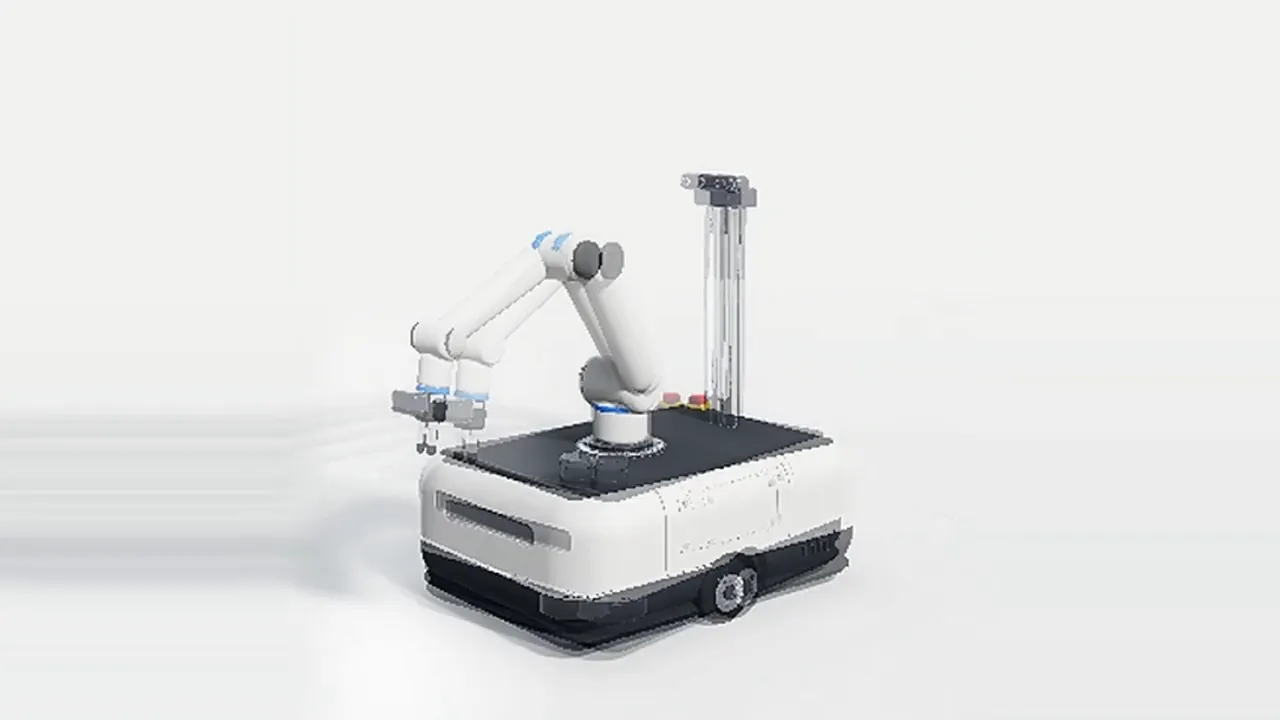
로봇 콘셉트
모바일 매니퓰레이터
센싱
비전·뎁스 카메라 · 엣지 AI·컴퓨팅
콘셉트 렌더링

연구실

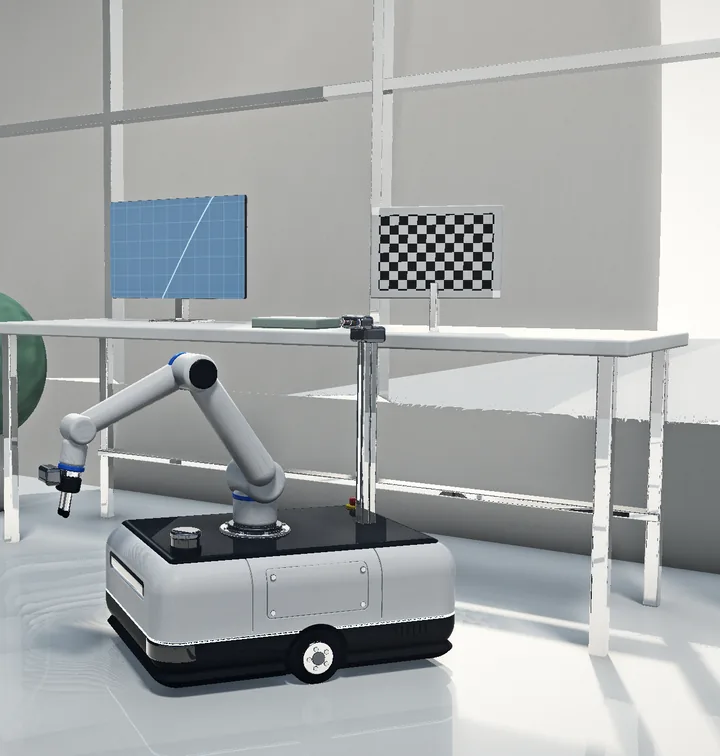
모바일 암으로 보정, 기록, 실험 재현.

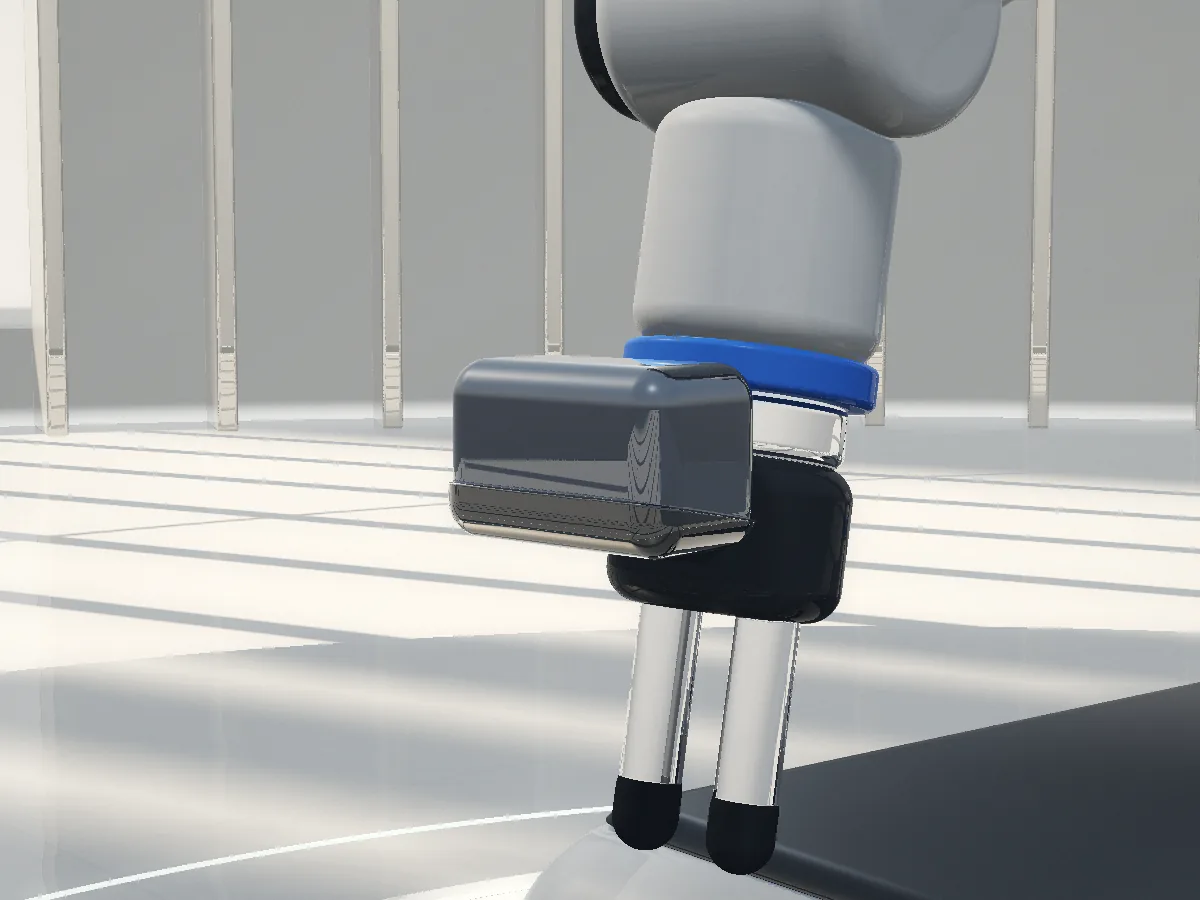
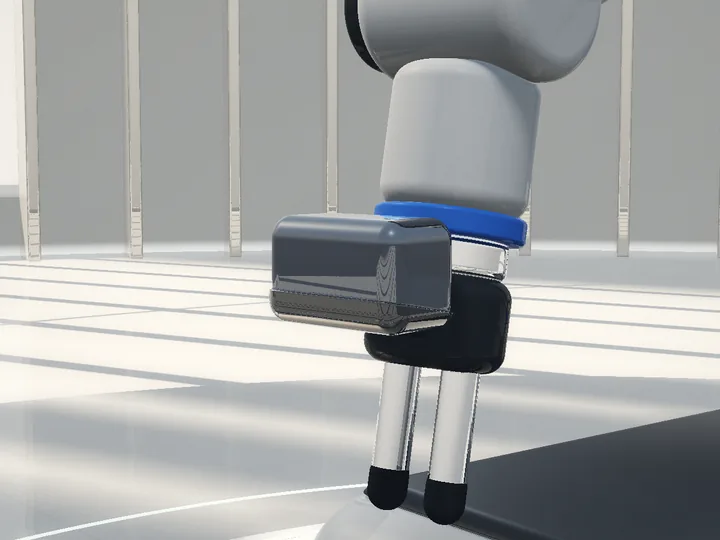
콘셉트 렌더링: 파지 순간의 손목 카메라
파지 순간의 손목 카메라 · 콘셉트 렌더링

작업

  • 센서 동기화
  • 보정
  • 데이터 로깅

센싱이 어려운 지점

실험은 반복 가능해야 합니다. 캘리브레이션, 타이밍, 기록 데이터.

먼저 확인

  • 시간 동기화가 필요한 센서는?
  • 캘리브레이션 절차와 타깃은?
  • 실험 데이터는 어떻게 기록하고 재생하나요?
이 장면으로 문의이 구성 검토로봇 콘셉트 보기
예시 이미지: TR-EDGE-3588
TR-EDGE-3588Tannai Robotics RK3588 AI 박스
SoC
Rockchip RK3588
인터페이스
이더넷, HDMI
US$672참고 가격모델 상세
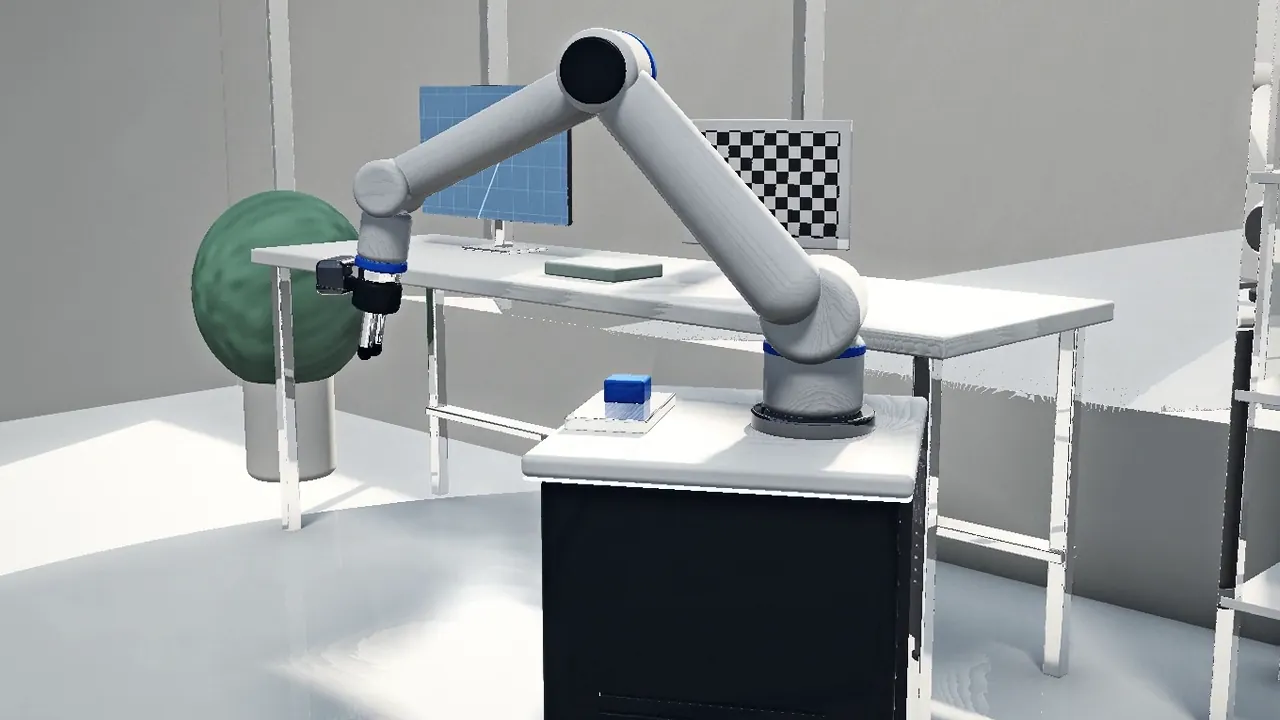
콘셉트 렌더링: 산업용 비전 및 조작
장면
산업용 비전
로봇 콘셉트
비전 협동로봇 셀
센싱
비전·뎁스 카메라 · 엣지 AI·컴퓨팅
콘셉트 렌더링

산업용 비전

라인에서 비전으로 부품을 찾고 집어서 배치.

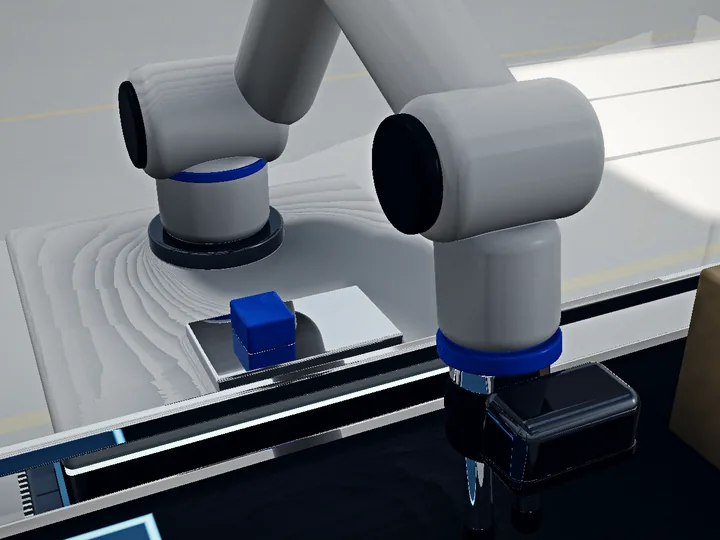
콘셉트 렌더링: 작업물 위의 손목 카메라
작업물 위의 손목 카메라

작업

  • 뎁스 정확도
  • 사이클 타임
  • 조명 강건성

센싱이 어려운 지점

빠르게 들어오는 부품. 카메라는 한 프레임에서 자세와 표면을 판단해야 합니다.

먼저 확인

  • 부품의 크기, 표면, 공차는?
  • 목표 사이클 타임은?
  • 라인의 조명 조건은?

검토할 하드웨어

콘셉트 렌더링: 점검 및 안내
장면
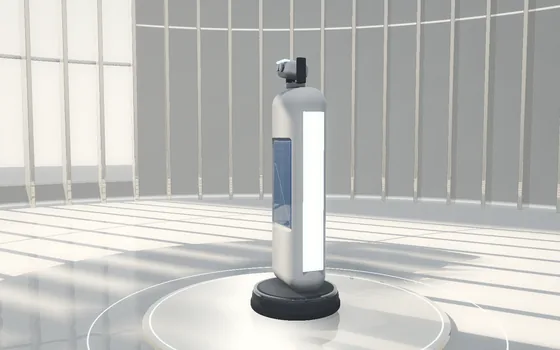
안내·순찰
로봇 콘셉트
안내 및 순찰 로봇
센싱
비전·뎁스 카메라 · 엣지 AI·컴퓨팅
콘셉트 렌더링

안내·순찰

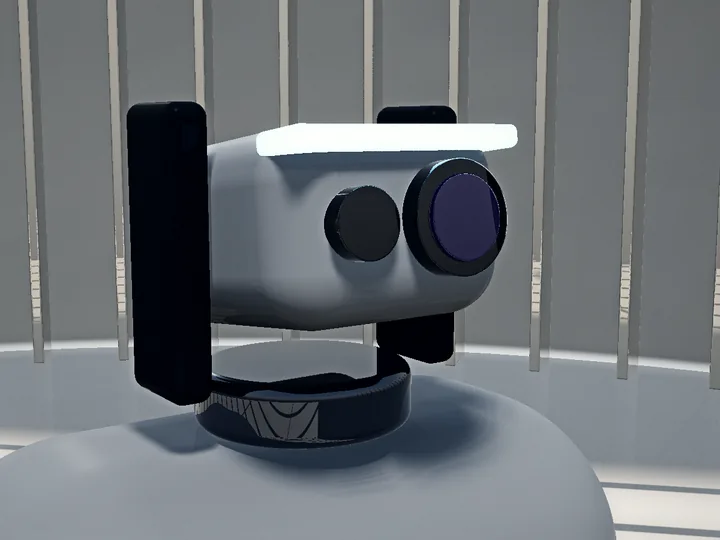
카메라와 화면으로 방문객을 안내하고 공간을 순찰.

콘셉트 렌더링: 팬·틸트 카메라 헤드
팬·틸트 카메라 헤드

작업

  • 위치 추정
  • 카메라 커버리지
  • 원격 모니터링

센싱이 어려운 지점

넓은 공간, 변하는 햇빛, 모든 거리에 있는 사람들.

먼저 확인

  • 커버해야 할 구역과 층은?
  • 카메라 커버 범위와 녹화 규정은?
  • 원격 모니터링은 누가 하나요?

검토할 하드웨어

요구에서 적합까지

다섯 가지 선택으로 함께 검증할 체크리스트 초안이 만들어집니다. 견적이 아니며 호환성을 약속하지 않습니다.

01적용 분야
02환경
03호스트 연결
04프로젝트 단계
05일정
선정 체크리스트예시 선택입니다 — 어느 단계든 바꿀 수 있습니다.
초안 · 검증 필요
장면
동작
클로즈업
적용 분야
환경
호스트 연결
프로젝트 단계
일정

A평가할 하드웨어

  • TR-EDGE-3588Tannai Robotics RK3588 AI 박스이더넷, HDMI
    사양서
  • TR-LID-D500360도 DTOF LiDAR시리얼(UART), 동봉된 USB 어댑터 보드 사용
    사양서
  • TR-CAM-U4M4MP USB2.0 드라이버리스 스테레오 카메라USB 2.0, 드라이버 불필요
    사양서
  • TR-CAM-S4M4MP 동기식 스테레오 뎁스 모듈USB 2.0, 드라이버 불필요
    사양서

B견적 전 확인

  • USB: 두 카메라 모두 USB 2.0, 드라이버 불필요로 표기되어 있고, 라이다는 동봉된 UART-USB 변환 보드로 연결합니다. 호스트 OS의 드라이버를 확인하세요.
  • 실내: 조명, 유리나 반사 바닥, 가장 좁은 통로를 알려 주세요.
  • 파일럿: 샘플이나 POC 시작 전에 인수 기준을 합의합니다.
  • 희망 일정: 1~3개월. 공급과 리드타임은 견적에서 확인합니다.
  • 통로 폭과 랙 높이는?
  • 운반할 토트의 크기와 무게는?
  • 시간당 필요한 처리량은?

C다음 단계

  1. 요구 분석
  2. 후보 제안
  3. 사양 확인
  4. 샘플 / POC
  5. 견적 및 납품 협의

선택 내용은 3단계 요청서에 미리 입력됩니다. 이 페이지에서는 아무것도 전송되지 않습니다.

요청서로 계속

해당 장면이 없다면

환경과 작업을 알려 주시면 필요한 인식과 컴퓨팅을 정리해 드립니다.

장면과 로봇은 기획용 콘셉트 렌더링입니다.

견적 요청하기
모션 프리뷰 · 0:11

창고 로보틱스

랙 통로의 로봇이 무엇을 감지하고 어떻게 계획하는가.

콘셉트 모션 프리뷰 · 무음
0:00 / 0:11
모션 프리뷰 · 0:11

물류 운반 로봇

컨베이어, 작업 셀, 보관을 하나의 흐름으로.

콘셉트 모션 프리뷰 · 무음
0:00 / 0:11
모션 프리뷰 · 0:11

호텔 서비스 로봇

복도, 엘리베이터, 문: 건물이 갖춰야 할 것.

콘셉트 모션 프리뷰 · 무음
0:00 / 0:11
모션 프리뷰 · 0:11

자율 주행과 배송

붐비는 서비스 공간을 충돌 없이 횡단.

콘셉트 모션 프리뷰 · 무음
0:00 / 0:11
모션 프리뷰 · 0:11

교육용 로봇

하나의 실습대에서 보정부터 픽앤플레이스, 매핑까지.

콘셉트 모션 프리뷰 · 무음
0:00 / 0:11
모션 프리뷰 · 0:11

연구 및 실험실 로보틱스

보정, 포인트 클라우드, 센서 동기화, 재현 가능한 로그.

콘셉트 모션 프리뷰 · 무음
0:00 / 0:11
모션 프리뷰 · 0:11

산업용 비전과 파지

라인 위 천장 스테레오, 파지, 배치 확인.

콘셉트 모션 프리뷰 · 무음
0:00 / 0:11