TANNAIROBOTICS

Hardware

Quatro produtos publicados, prontos para cotação.

CompararGuias de compraTodo o hardware

Conceitos de robô

Oito conceitos de robô em 360°, configurados por projeto.

Entrar no showroom

Seleção e compras

Não sabe qual peça serve, como confirmar ou onde comprar? Escolha um caminho. As cotações de produto continuam gratuitas.

Encontrar meu caminhoVer trabalho de exemploSobre a TANNAI

Câmeras estéreo

Câmeras estéreo e de profundidade para preensão, detecção de obstáculos e desenvolvimento de visão.

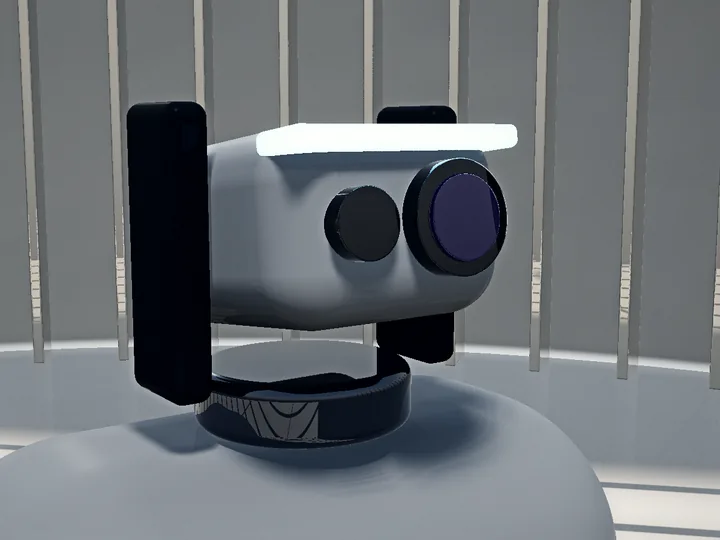
TR-CAM-S4M

Duas lentes, uma placa

Módulo de profundidade estéreo sincronizado de 4 MP

Câmera de profundidade compacta de curto alcance para visão no punho e pega.

Referência do catálogo publicado: PA012 · TR-CAM-S4M ·

O detalhe · Ilustração

Ilustração: TR-CAM-S4M
Passe sobre a imagem para inspecionar ou escolha um ponto.
Ilustração: TR-CAM-S4M
O objeto · Ilustração
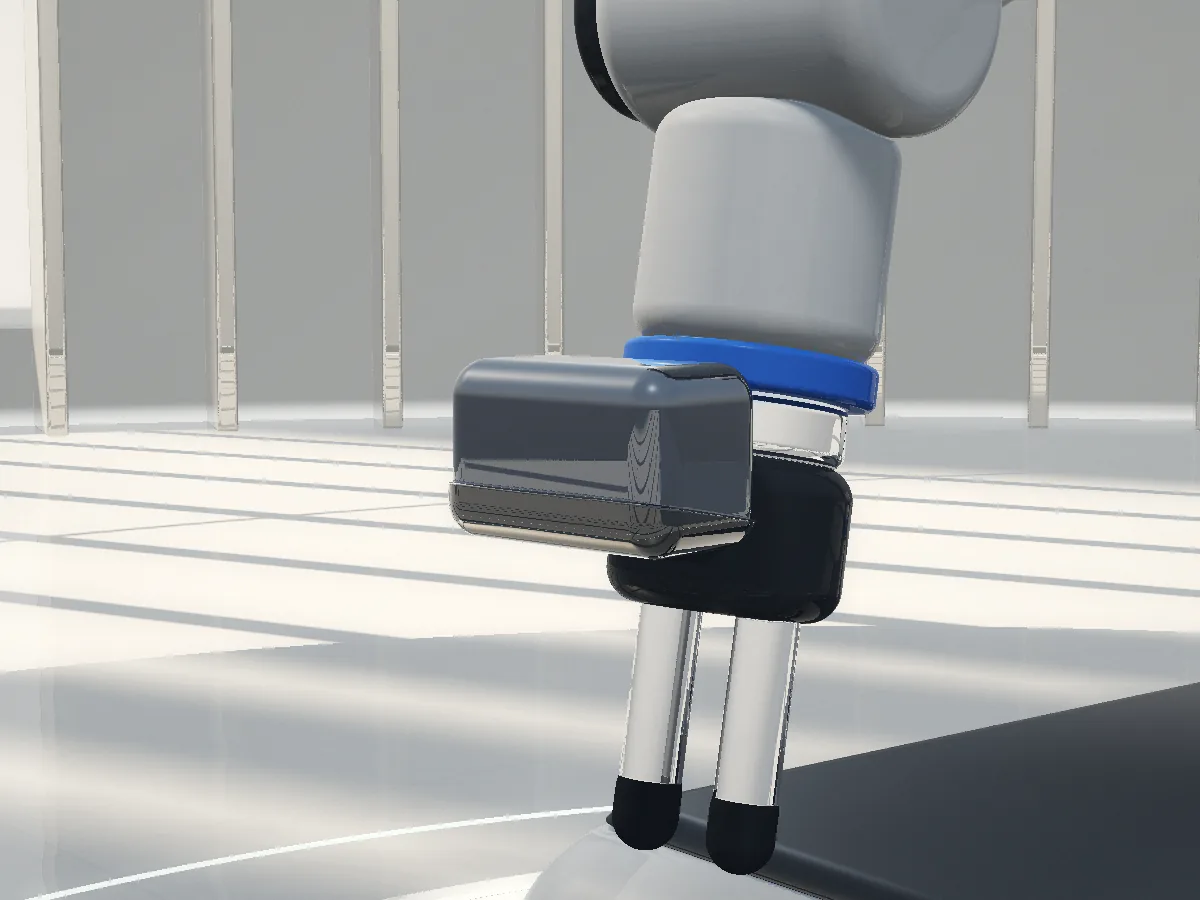
Renderização conceitual: No punho de uma garra (conceito)
Em contexto · No punho de uma garra (conceito)
Resolução do sensor
4 MP
Taxa de quadros
30 fps
Interface
USB 2.0, sem driver
US$103Preço de referência · Pedido mediante cotaçãoSolicitar cotação

Não sabe se serve? Revisão de adequação técnica · US$199

Pedir documentos
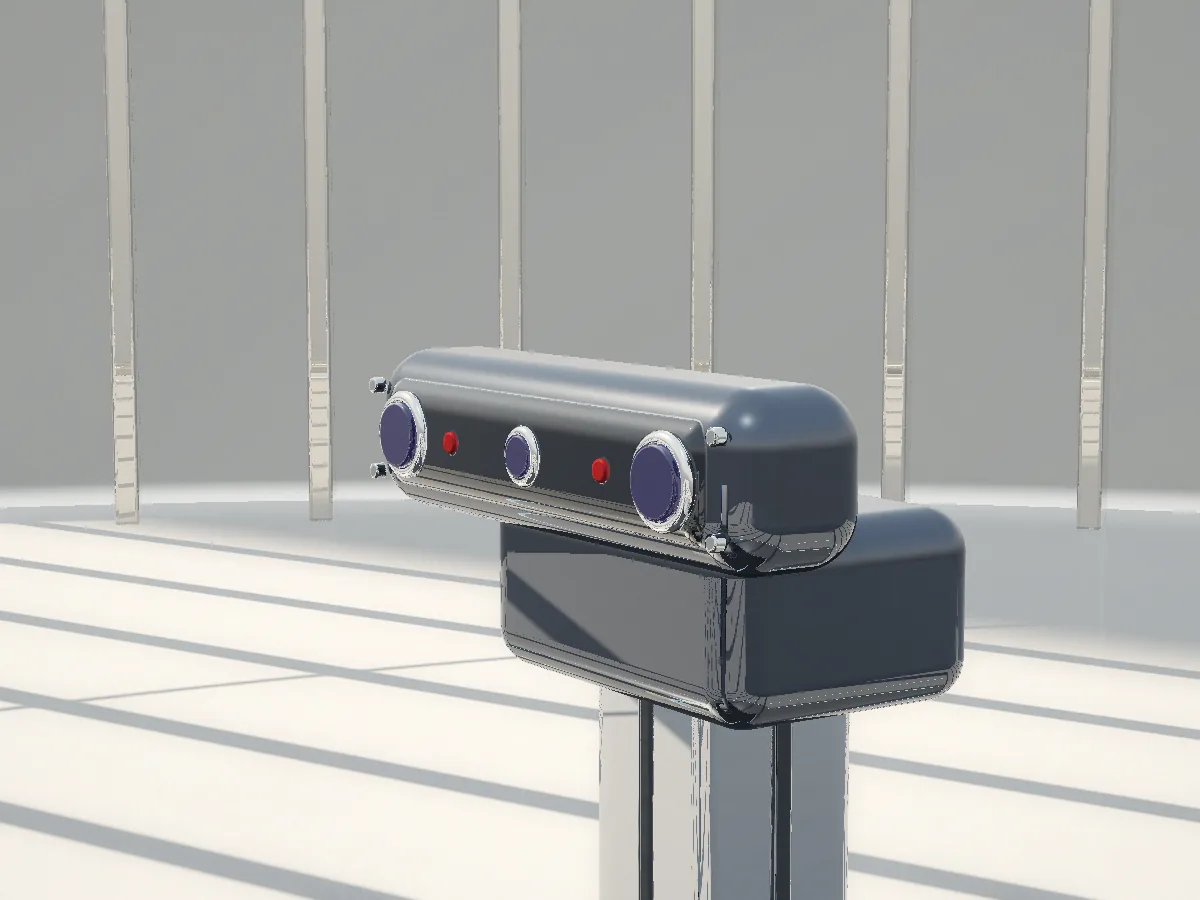
TR-CAM-U4M

Estéreo em uma carcaça

Câmera estéreo 4 MP USB 2.0 sem driver

Câmera de profundidade estéreo USB-C para visão robótica e desenvolvimento de percepção.

Referência do catálogo publicado: PA013 · TR-CAM-U4M ·

O detalhe · Ilustração

Ilustração: TR-CAM-U4M
Passe sobre a imagem para inspecionar ou escolha um ponto.
Ilustração: TR-CAM-U4M
O objeto · Ilustração
Renderização conceitual: Em um mastro de robô (conceito)
Em contexto · Em um mastro de robô (conceito)
Resolução do sensor
2 × 1080p (combinado 3840 × 1080, 4 MP)
Taxa de quadros
30 fps
Interface
USB 2.0, sem driver
US$166Preço de referência · Pedido mediante cotaçãoSolicitar cotação

Não sabe se serve? Revisão de adequação técnica · US$199
Pedir documentos

LiDAR

Varredura de 360° para mapeamento, localização e detecção de obstáculos.

TR-LID-D500

360° de 3 cm a 12 m

LiDAR DTOF de 360 graus

Scanner a laser DTOF de 360° com alcance mínimo de 0,03 m, máximo de 12 m e precisão de ±10 mm.

Referência do catálogo publicado: PA033 · TR-LID-D500 ·

O detalhe · Ilustração

Ilustração: TR-LID-D500
Passe sobre a imagem para inspecionar ou escolha um ponto.
Ilustração: TR-LID-D500
O objeto · Ilustração
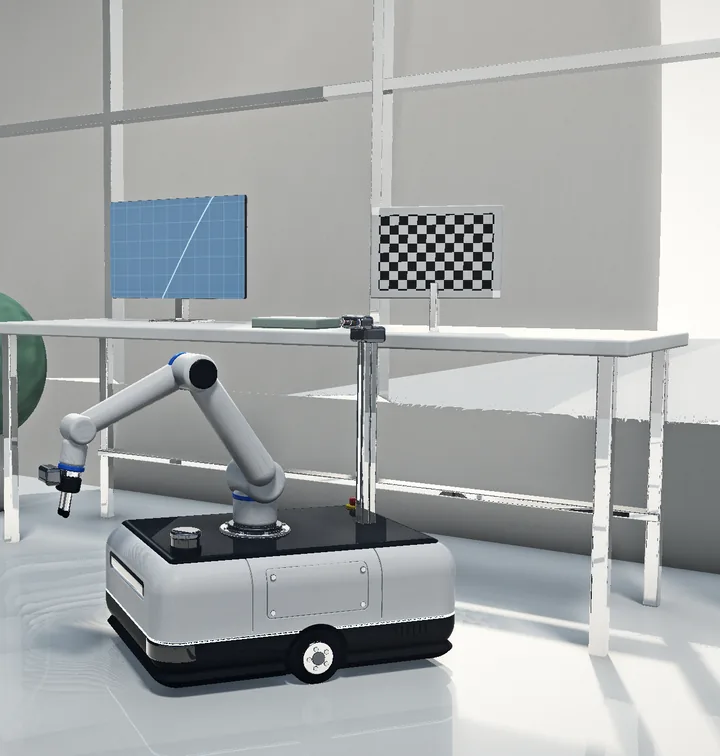
Renderização conceitual: Em uma base móvel, ao lado do braço (conceito)
Em contexto · Em uma base móvel, ao lado do braço (conceito)
Alcance mínimo
0.03 m
Alcance máximo
12 m
Precisão de medição
±10 mm
US$193Preço de referência · Pedido mediante cotaçãoSolicitar cotação

Não sabe se serve? Revisão de adequação técnica · US$199

Pedir documentos

IA de borda

Computação embarcada para modelos de percepção e software robótico.

TR-EDGE-3588

RK3588 em alumínio

Caixa de IA Tannai Robotics RK3588

Computador de borda RK3588 para robótica e prototipagem de IA em Linux.

Referência do catálogo publicado: PA017 · TR-EDGE-3588 ·

O detalhe · Ilustração

Ilustração: TR-EDGE-3588
Passe sobre a imagem para inspecionar ou escolha um ponto.
Ilustração: TR-EDGE-3588
O objeto · Ilustração
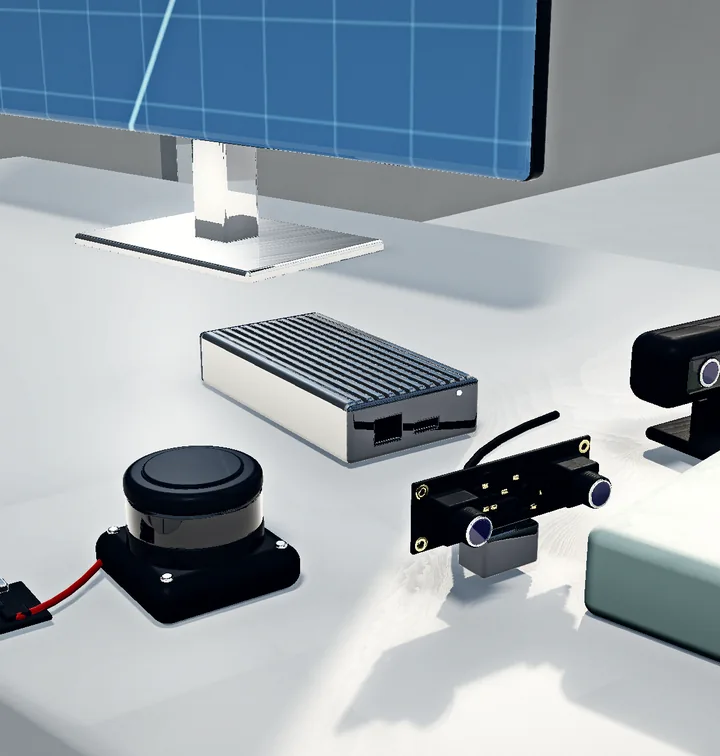
Renderização conceitual: Em uma bancada de integração com os sensores (conceito)
Em contexto · Em uma bancada de integração com os sensores (conceito)
SoC
Rockchip RK3588
Interfaces
Ethernet, HDMI
US$672Preço de referência · Pedido mediante cotaçãoSolicitar cotação

Não sabe se serve? Revisão de adequação técnica · US$199

Pedir documentos

Comparar

Escolha de dois a quatro produtos. Valores conforme publicados; o que não foi publicado é confirmado sob consulta.

4 selecionados
CaracterísticaTR-EDGE-3588Caixa de IA Tannai Robotics RK3588TR-LID-D500LiDAR DTOF de 360 grausTR-CAM-U4MCâmera estéreo 4 MP USB 2.0 sem driverTR-CAM-S4MMódulo de profundidade estéreo sincronizado de 4 MP
CategoriaIA de borda e computaçãoLiDAR e percepçãoCâmeras de visão e profundidadeCâmeras de visão e profundidade
Preço de referênciaUS$672 · Preço de referênciaUS$193 · Preço de referênciaUS$166 · Preço de referênciaUS$103 · Preço de referência
InterfaceEthernet, HDMISerial (UART) via placa adaptadora USB incluídaUSB 2.0, sem driverUSB 2.0, sem driver
Resolução do sensor——2 × 1080p (combinado 3840 × 1080, 4 MP)4 MP
Taxa de quadros——30 fps30 fps
Alcance máximo—12 m——
Alcance mínimo—0.03 m——
Precisão de medição—±10 mm——
SoCRockchip RK3588———
MemóriaSob consulta———
Armazenamento32 GB eMMC———
Dimensões150 x 80 x 30 mmSob consultaSob consultaSob consulta
Peso líquido450 gSob consultaSob consulta30 g
Precisa de mais que uma tabela?

A revisão compara até três candidatos de qualquer marca com seu host, interfaces e teste de aceitação, com fontes.

Demanda e ajuste

Cinco escolhas geram uma lista que verificamos com você. Não é uma cotação nem uma promessa de compatibilidade.

01Aplicação
02Ambiente
03Conexão com o host
04Etapa do projeto
05Prazo
Lista de seleçãoEscolhas de exemplo — altere qualquer etapa.
Rascunho · a verificar
Cena
Em movimento
Close-up
Aplicação
Ambiente
Conexão com o host
Etapa do projeto
Prazo

AHardware a avaliar

  • TR-EDGE-3588Caixa de IA Tannai Robotics RK3588Ethernet, HDMI
    Ficha técnica
  • TR-CAM-U4MCâmera estéreo 4 MP USB 2.0 sem driverUSB 2.0, sem driver
    Ficha técnica
  • TR-CAM-S4MMódulo de profundidade estéreo sincronizado de 4 MPUSB 2.0, sem driver
    Ficha técnica
  • Braços robóticosPor projeto
    Saiba mais

BVerificar antes da cotação

  • USB: as duas câmeras constam como USB 2.0, sem driver; o LiDAR se conecta pela placa adaptadora UART-USB incluída. Confirme o driver no sistema host.
  • Interno: informe iluminação, vidros ou pisos refletivos e a passagem mais estreita.
  • Piloto: combinar os critérios de aceitação antes da amostra ou da POC.
  • Prazo desejado: 1–3 meses. Disponibilidade e prazo são confirmados na cotação.
  • Tamanho, superfície e tolerância das peças?
  • Tempo de ciclo desejado?
  • Iluminação na linha?

CPróximos passos

  1. Análise de requisitos
  2. Opções candidatas
  3. Verificação de especificações
  4. Amostra / POC
  5. Cotação e entrega

Por projeto

Plataformas, braços e peças de interface são adquiridos conforme sua especificação. Descreva a tarefa e voltamos com candidatos.

Plataformas robóticas móveis

Bases AMR e AGV para robôs de logística, serviço e pesquisa.

Informe carga útil, dimensões e necessidades de navegação.

Consultar esta categoria

Braços robóticos

Braços colaborativos e compactos para picking, ensino e laboratório.

Informe alcance, carga útil e interface do controlador.

Consultar esta categoria

Componentes e interfaces

Cabos, placas adaptadoras, suportes e módulos de interface entre sensores e computação.

Informe o sensor, o host e o conector necessário.

Consultar esta categoria

Guias de compra

O que esclarecer antes de encomendar, por família: perguntas, não resultados de testes.

Ler os guias completos
Ilustração

Câmeras de visão e profundidade

  • Distância de trabalho e campo de visão para a tarefa
  • Iluminação e textura das superfícies no local
  • Driver e SDK no sistema host
  • Acordar um teste de aceitação no local antes de encomendar volume.
Ilustração

LiDAR e percepção

  • Altura de montagem e plano de varredura de 360° livre
  • Vidros, espelhos ou superfícies escuras na área
  • Conexão serial ou USB com o host
  • Comparar o alcance declarado com a refletividade dos obstáculos mais escuros.
  • Acordar um teste de aceitação no local antes de encomendar volume.
Ilustração

IA de borda e computação

  • Modelos e frameworks que precisam rodar a bordo
  • Sistema operacional e versão do ROS usados
  • Alimentação, refrigeração e espaço de montagem
  • Acordar um teste de aceitação no local antes de encomendar volume.
Interface e hostUSB, UART ou Ethernet — e o host ao qual se conecta.
Software e SDKInforme sistema operacional, distribuição ROS e versão do SDK.
Alcance e campo de visãoDistância de trabalho e cobertura para a tarefa.
Montagem e alimentaçãoFixação, comprimento do cabo e tensão de alimentação na sua placa carrier.
AmbienteInterno ou externo, iluminação, poeira e vibração.
DocumentaçãoFicha técnica, manual e SDK do modelo exato.

Não tem certeza se serve?

Uma Revisão de adequação técnica compara até três candidatos com o seu host, as interfaces e o teste de aceitação — cada valor com fonte, nada prometido. A cotação de produto continua gratuita.

Primeiro solicite — o pagamento só vem depois de confirmarmos o escopo com você por escrito.

TR-CAM-S4M

Módulo de profundidade estéreo sincronizado de 4 MP

Câmera de profundidade compacta de curto alcance para visão no punho e pega.

Especificações
Resolução do sensor4 MP
Resolução máxima3840 x 1080
Taxa de quadros30 fps
InterfaceUSB 2.0, sem driver
Opções de lente3,6 mm / 72° baixa distorção ou 3,0 mm / 80° sem distorção
Peso líquido30 g
Comprimento do cabo1 m
MaterialPCB
Informações do fornecedor
Sistemas compatíveisWindows XP/7/8/10/11, Android, Linux
SDK / driverCódigo de exemplo de cálculo de profundidade (OpenCV / Python, após o pedido)

Fornecidas pelo fornecedor. Confirme com seu sistema host antes de comprar.

Conforme publicado na página do produto (16 out. 2026). Confirme adequação, documentação e disponibilidade antes de pedir.

Solicitar cotaçãoUS$103 · Preço de referência · Pedido mediante cotação
TR-CAM-U4M

Câmera estéreo 4 MP USB 2.0 sem driver

Câmera de profundidade estéreo USB-C para visão robótica e desenvolvimento de percepção.

Especificações
Resolução do sensor2 × 1080p (combinado 3840 × 1080, 4 MP)
Taxa de quadros30 fps
InterfaceUSB 2.0, sem driver
Infravermelho / visão noturnaNão suportado
MicrofoneIntegrado
Peso bruto180 g
CorPreto
Tamanho da embalagem15 x 13 x 11 cm
OrigemShenzhen, China
Informações do fornecedor
SDK / driverUVC sem driver (classe de vídeo USB padrão)

Fornecidas pelo fornecedor. Confirme com seu sistema host antes de comprar.

Conforme publicado na página do produto (16 out. 2026). Confirme adequação, documentação e disponibilidade antes de pedir.

Solicitar cotaçãoUS$166 · Preço de referência · Pedido mediante cotação
TR-EDGE-3588

Caixa de IA Tannai Robotics RK3588

Computador de borda RK3588 para robótica e prototipagem de IA em Linux.

Especificações
SoCRockchip RK3588
InterfacesEthernet, HDMI
Resolução máxima de saída8K
Armazenamento32 GB eMMC
Dimensões150 x 80 x 30 mm
Peso líquido450 g
CarcaçaAlumínio extrudado
Tamanho da embalagem16 x 9 x 3.6 cm
Peso bruto508 g
Informações do fornecedor
Sistema operacionalAndroid, Debian (pré-instalados de fábrica)
Plataforma de computaçãoRK3588 (grau comercial, NPU 6 TOPS)

Fornecidas pelo fornecedor. Confirme com seu sistema host antes de comprar.

Conforme publicado na página do produto (16 out. 2026). Confirme adequação, documentação e disponibilidade antes de pedir.

Solicitar cotaçãoUS$672 · Preço de referência · Pedido mediante cotação
TR-LID-D500

LiDAR DTOF de 360 graus

Scanner a laser DTOF de 360° com alcance mínimo de 0,03 m, máximo de 12 m e precisão de ±10 mm.

Especificações
Alcance mínimo0.03 m
Alcance máximo12 m
Precisão de medição±10 mm
InterfaceSerial (UART) via placa adaptadora USB incluída

Conforme publicado na página do produto (16 out. 2026). Confirme adequação, documentação e disponibilidade antes de pedir.

Solicitar cotaçãoUS$193 · Preço de referência · Pedido mediante cotação