 Manipulador móvel
 Robô de manuseio de caixas
 AMR elevador
 Robô de serviço hoteleiro
 Robô de entrega
 Robô educacional
 Célula cobot com visão
 Robô de guia e inspeção








Lista de seleçãoEscolhas de exemplo — altere qualquer etapa.
Rascunho · a verificar Cena
 Em movimento
 Close-up
 Cena
 Em movimento
 Close-up
 Cena
 Em movimento
 Close-up
 Cena
 Em movimento
 Close-up
 Cena
 Em movimento
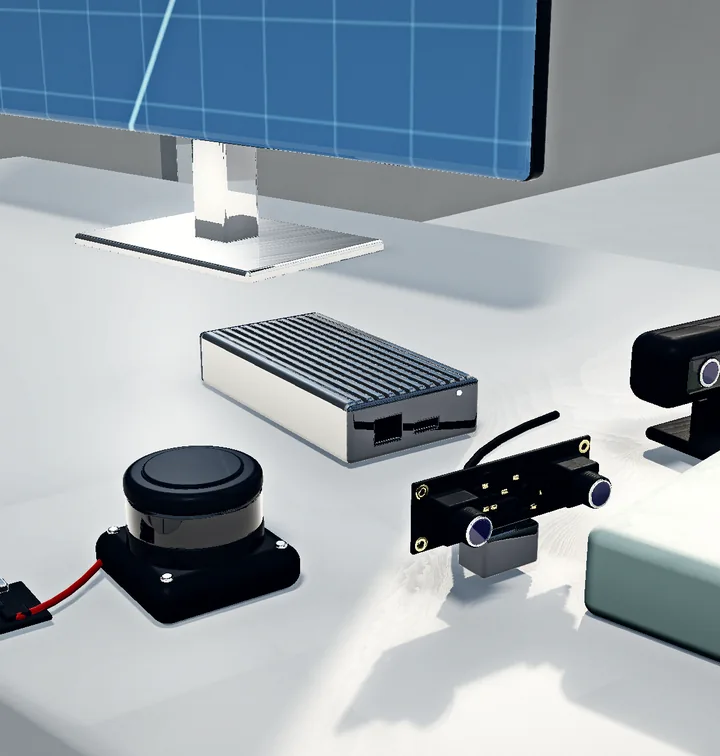 Close-up
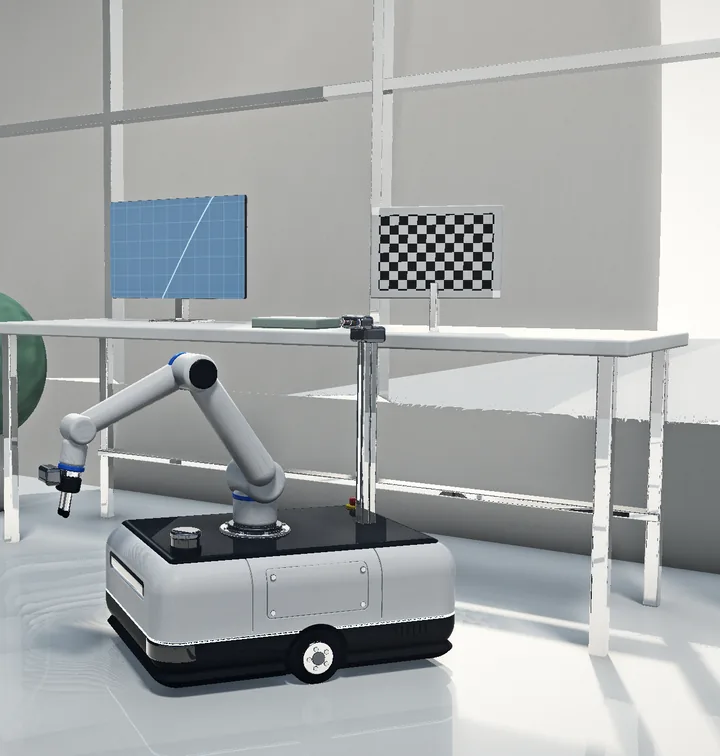 Cena
 Em movimento
 Close-up
 Cena
 Em movimento
 Close-up
 Cena
 Em movimento
 Close-up
- Aplicação
- Ambiente
- Conexão com o host
- Etapa do projeto
- Prazo
AHardware a avaliar
 TR-EDGE-3588Caixa de IA Tannai Robotics RK3588Ethernet, HDMIFicha técnica
 TR-LID-D500LiDAR DTOF de 360 grausSerial (UART) via placa adaptadora USB incluídaFicha técnica
 TR-CAM-U4MCâmera estéreo 4 MP USB 2.0 sem driverUSB 2.0, sem driverFicha técnica
 TR-CAM-S4MMódulo de profundidade estéreo sincronizado de 4 MPUSB 2.0, sem driverFicha técnica
- Plataformas robóticas móveisPor projetoSaiba mais
- Braços robóticosPor projetoSaiba mais
BVerificar antes da cotação
- USB: as duas câmeras constam como USB 2.0, sem driver; o LiDAR se conecta pela placa adaptadora UART-USB incluída. Confirme o driver no sistema host.
- Ethernet: a caixa edge RK3588 informa Ethernet e HDMI; câmeras e LiDAR se conectam a um host por USB ou serial. Conte como o computador do robô está em rede.
- Serial: o LiDAR D500 transmite por UART, com placa adaptadora USB incluída. Confirme as configurações seriais aceitas pelo controlador.
- Não definido: descreva o computador do robô e propomos um plano de conexão para confirmarmos juntos.
- Interno: informe iluminação, vidros ou pisos refletivos e a passagem mais estreita.
- Externo: nenhuma classificação externa ou IP foi publicada para estes quatro produtos. Descreva as condições; confirmamos antes da cotação.
- Interno e externo: descreva as duas condições. O uso externo é confirmado por produto antes da cotação.
- Avaliação: começar com uma amostra e combinar o que ela deve mostrar.
- Piloto: combinar os critérios de aceitação antes da amostra ou da POC.
- Lote ou implantação: quantidade, embalagem, prazo e destino confirmados a cada pedido.
- Prazo desejado: 1–3 meses. Disponibilidade e prazo são confirmados na cotação.
- Qual a largura dos corredores e a altura dos racks?
- Quais tamanhos e pesos de caixas são movimentados?
- Que produtividade por hora você precisa?
- Quanto pesa um carrinho ou rack carregado?
- Que precisão de acoplamento cada estação exige?
- Quantos robôs dividem o espaço?
- Quais elevadores e portas o robô deve operar?
- Horários de silêncio e limites de ruído?
- Como o hóspede confirma a entrega?
- Qual a largura da passagem mais estreita?
- Fluxo e obstáculos no horário de pico?
- Recarga entre os turnos?
- ROS 2 ou outra plataforma em aula?
- Quantos alunos por robô?
- Quais regras de segurança valem na sala?
- Quais sensores precisam de sincronização de tempo?
- Rotina e alvos de calibração?
- Como os ensaios são registrados e reproduzidos?
- Tamanho, superfície e tolerância das peças?
- Tempo de ciclo desejado?
- Iluminação na linha?
- Quais áreas e andares devem ser cobertos?
- Cobertura das câmeras e regras de gravação?
- Quem monitora remotamente?
CPróximos passos
- Análise de requisitos
- Opções candidatas
- Verificação de especificações
- Amostra / POC
- Cotação e entrega