Conceitos de robô
Explore configurações de robô para diferentes tarefas. Envie as necessidades do seu projeto para uma seleção sob medida.
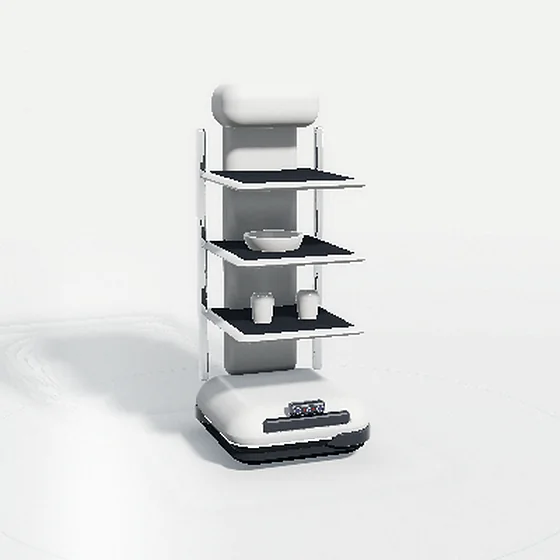
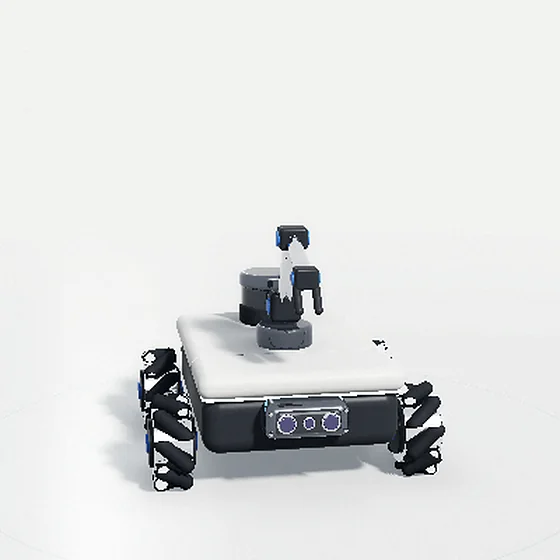
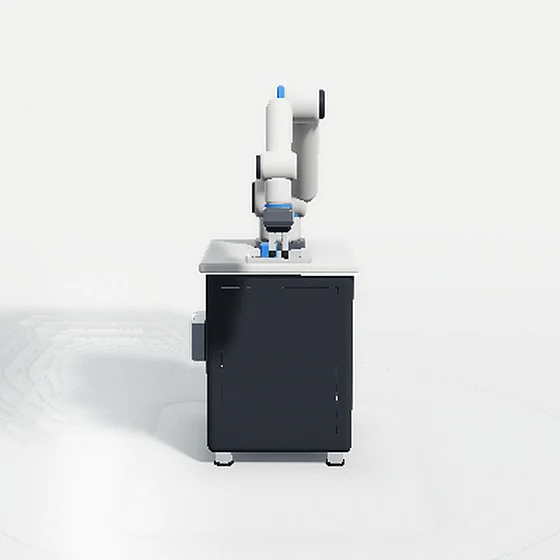
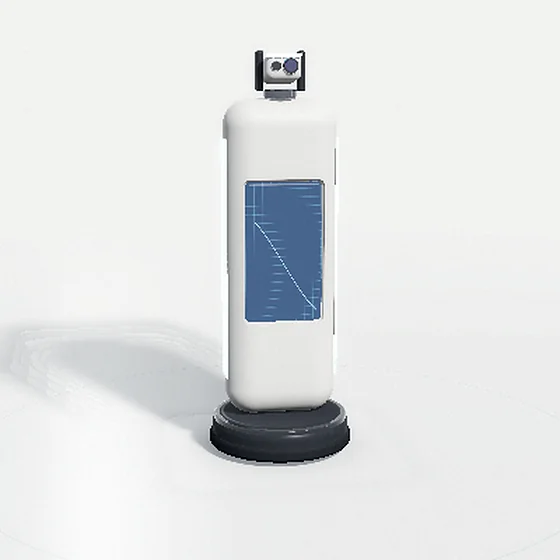
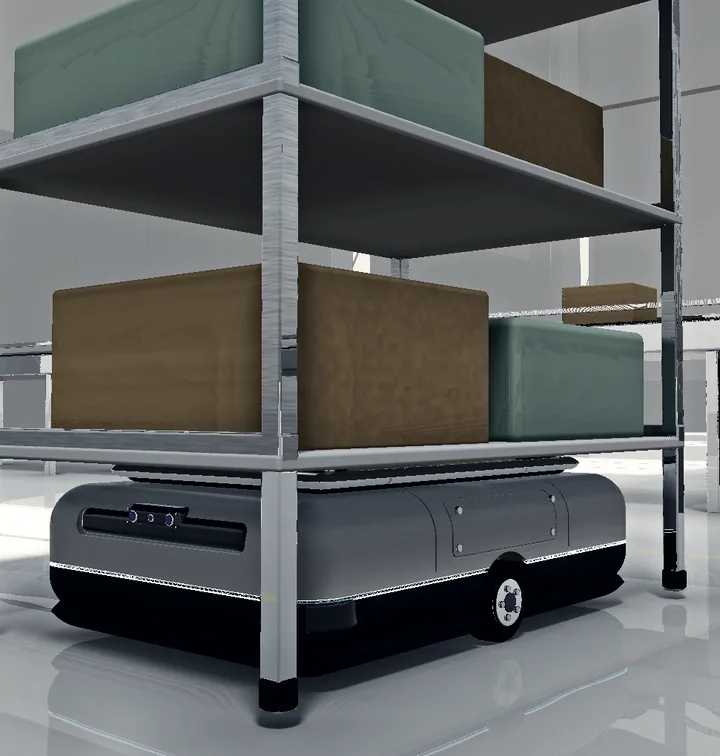
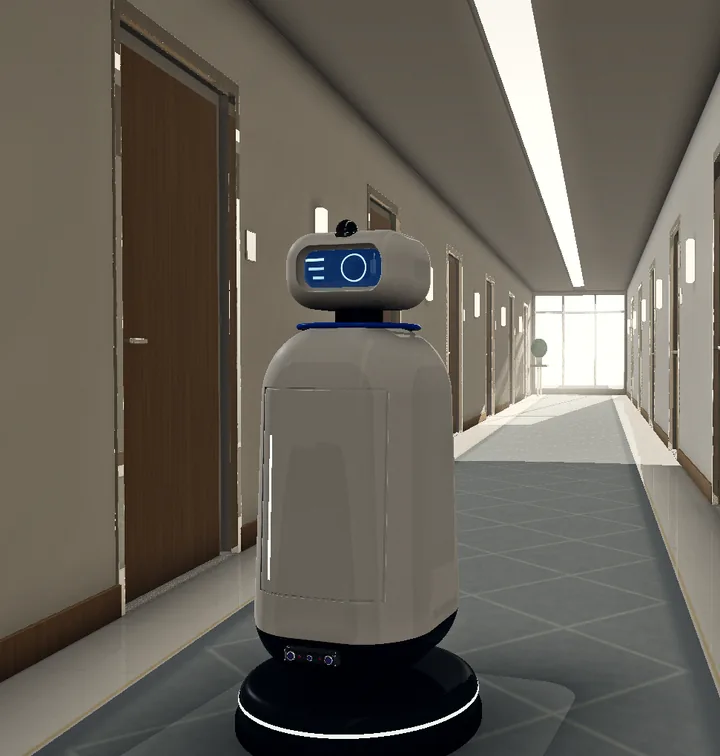
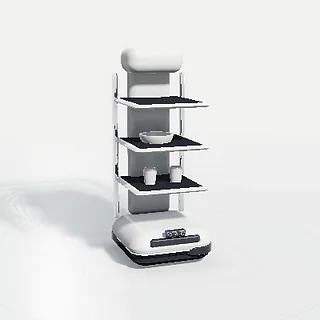
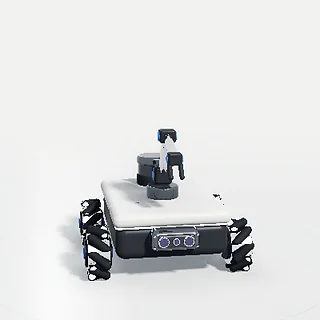
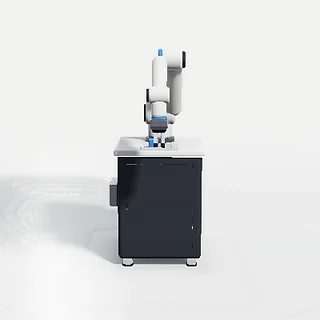
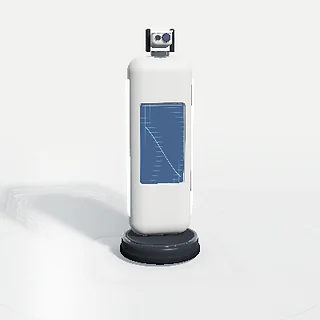
Cada conceito gira 360° em passos de 10°: arraste, deslize ou use as setas.
Renderização conceitualConfigurações conceituais, especificadas por projeto.
Vista 0° 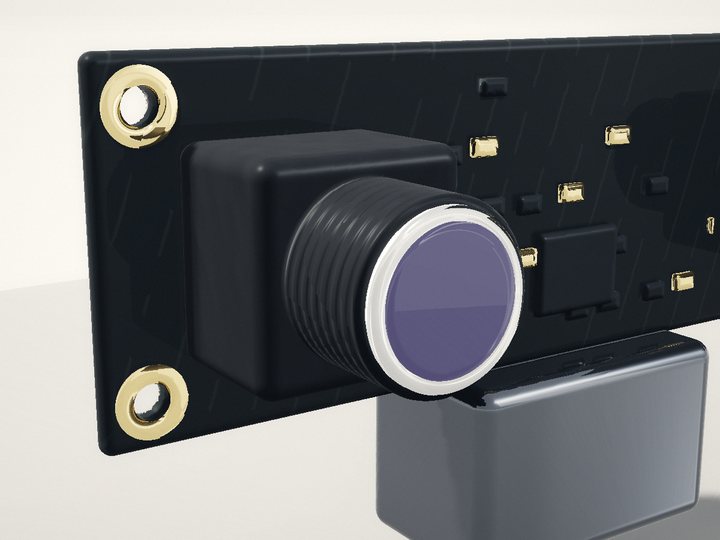
Câmeras de visão e profundidade
TR-CAM-S4M · TR-CAM-U4MCâmeras estéreo transformam duas vistas em profundidade para pegar objetos e detectar obstáculos.
- Distância de trabalho e campo de visão para a tarefa
- Iluminação e textura das superfícies no local
- Driver e SDK no sistema host
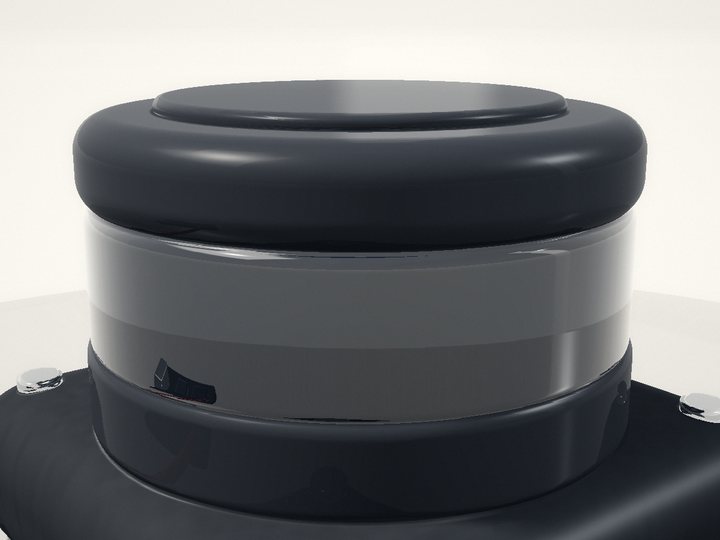
LiDAR e percepção
TR-LID-D500Um LiDAR DTOF de 360° varre o espaço para mapeamento, localização e obstáculos.
- Altura de montagem e plano de varredura de 360° livre
- Vidros, espelhos ou superfícies escuras na área
- Conexão serial ou USB com o host
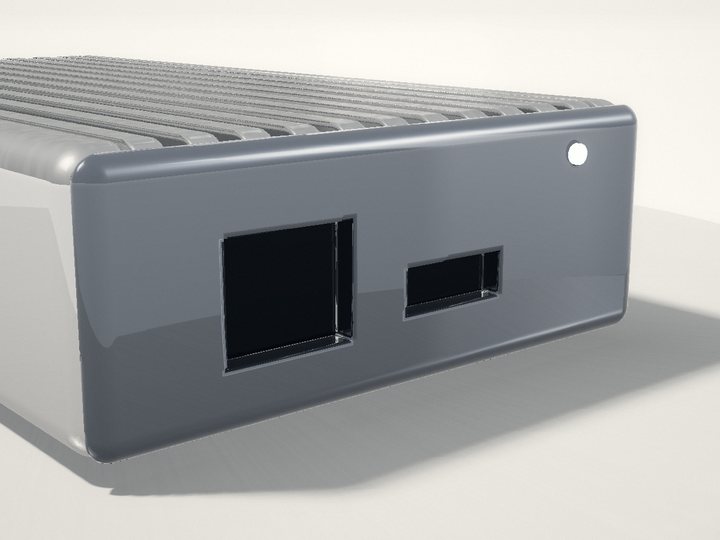
IA de borda e computação
TR-EDGE-3588Uma caixa edge RK3588 executa a bordo os modelos de percepção e o software do robô.
- Modelos e frameworks que precisam rodar a bordo
- Sistema operacional e versão do ROS usados
- Alimentação, refrigeração e espaço de montagem
Cenas e robôs são renderizações conceituais para planejamento.





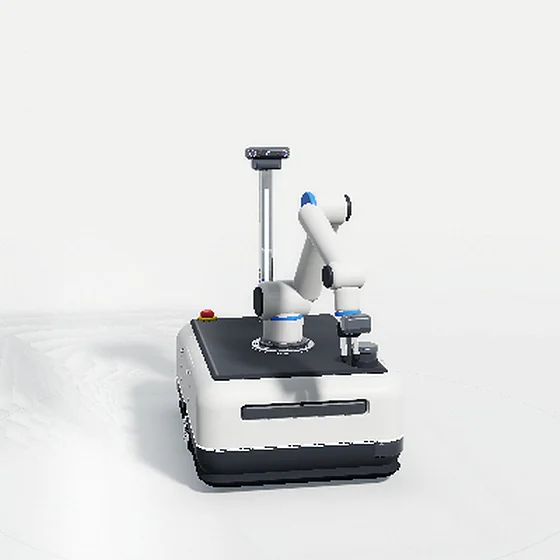
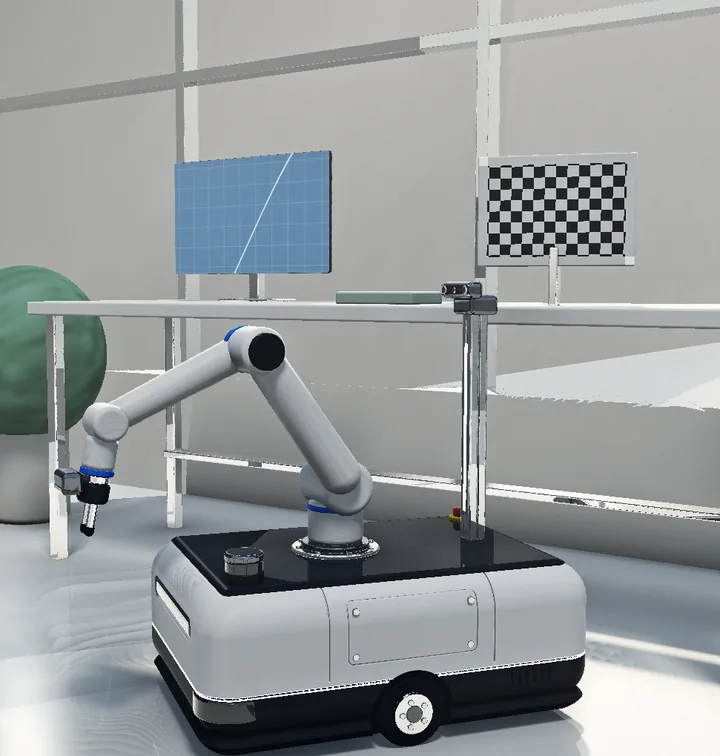
 Manipulador móvel
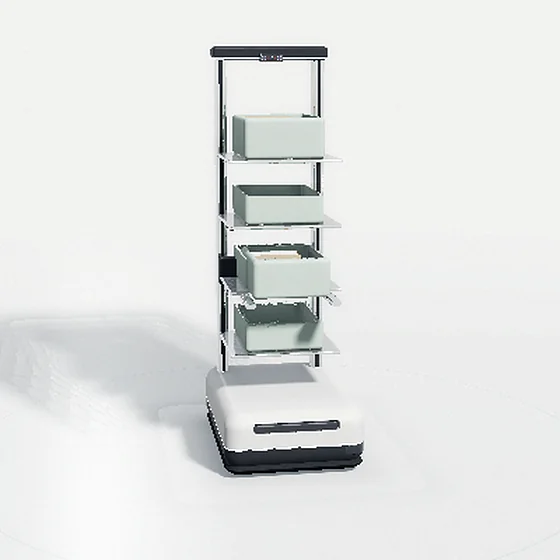
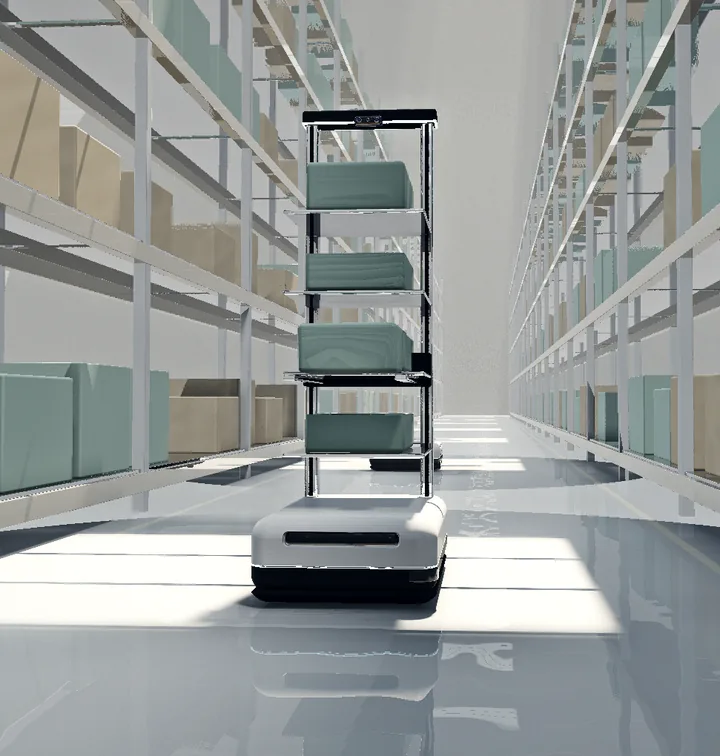
 Robô de manuseio de caixas
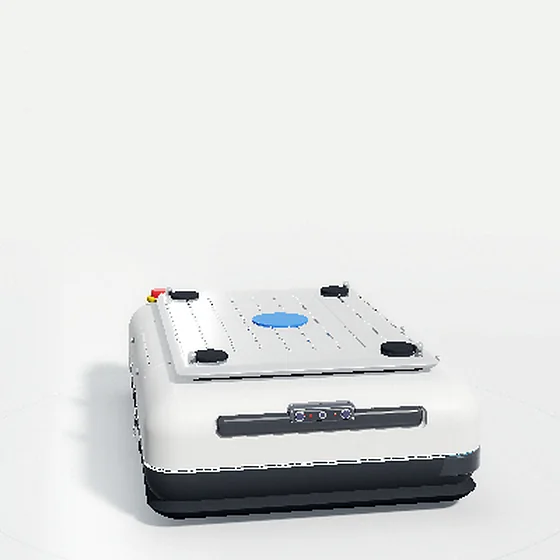
 AMR elevador
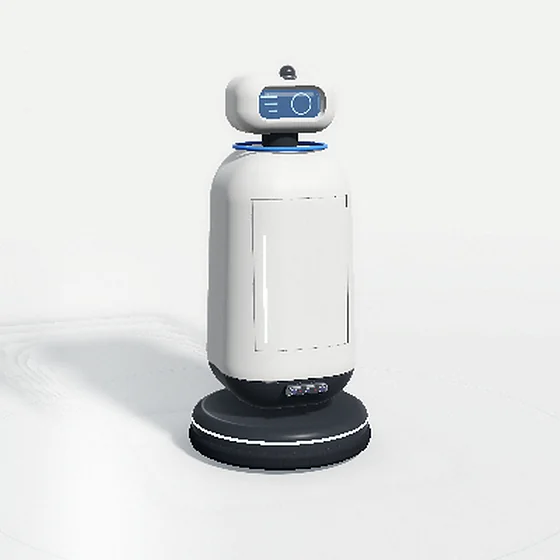
 Robô de serviço hoteleiro
 Robô de entrega
 Robô educacional
 Célula cobot com visão
 Robô de guia e inspeção